
Ohjain#
Johdanto#
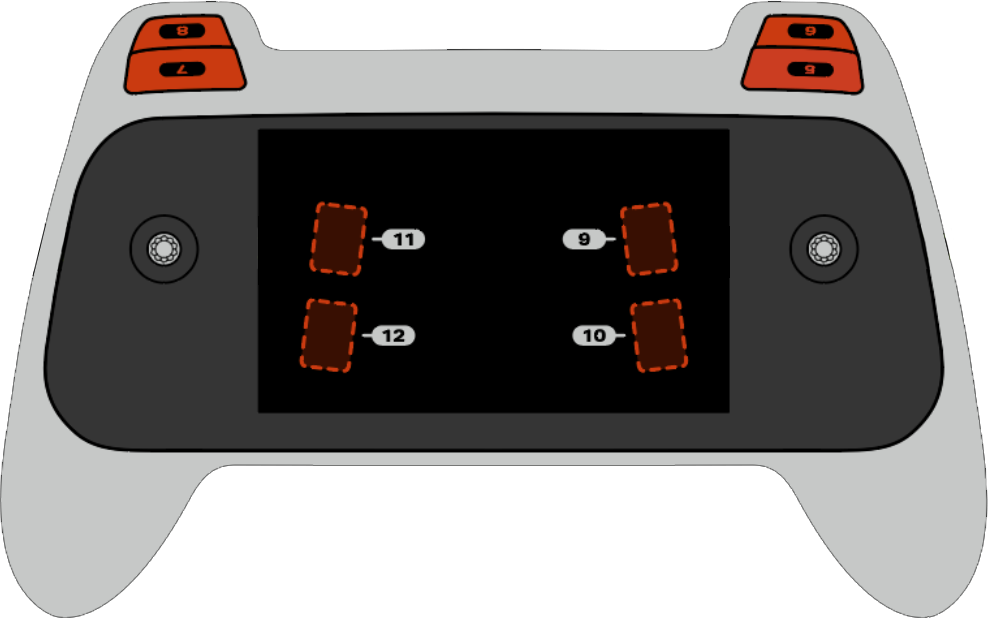
VEX AIR -droonin ohjaimessa on 12-painikkeinen asettelu ja kaksi joystickia. Näiden tulojen avulla drone havaitsee painikkeiden painallukset ja joystickin liikkeet, mikä mahdollistaa interaktiivisen ja reagoivan ohjauksen.
Alla on luettelo kaikista saatavilla olevista lohkoista:
ohjaimen painiketta painettuna — Tarkistaa, painetaanko tiettyä painiketta parhaillaan.
ohjaimen akselin sijainti — Ilmoittaa ohjaussauvan asennon määritetyn akselin suuntaisesti.
ohjain on yhdistetty — Ilmoittaa, onko ohjain yhdistetty drooniin.
ohjaimen akun varaustaso — Ilmoittaa ohjaimen akun varaustason.
kun ohjaimen painike — Suorittaa pinon lohkoja, kun painiketta painetaan tai vapautetaan.
kun ohjaimen akselia muutetaan — Suorittaa liitetyn pinon, kun joystickin asento muuttuu valitun akselin suuntaisesti.
ohjaimen painiketta painettuna#
Boolen lohko Ohjainpainiketta painettu raportoi, painetaanko tiettyä ohjainpainiketta.
Tosi — Määritettyä painiketta painetaan.
Epätosi — Määritettyä painiketta ei paineta.
<ohjaimen painike [5 v] painettu?>
Parametrit |
Kuvaus |
|---|---|
nappi |
Painike, jolla tarkistetaan, onko sitä painettu, numerovälillä 5–12. |
Esimerkki
kun käynnistetään
[Take a picture when button 5 is pressed.]
nouse [500] [mm v] korkeuteen ▶
ikuisesti
liiku ohjaimen avulla
jos <ohjaimen painike [5 v] painettu?> niin
ota kuva [eteenpäin v] kameralla
Loppu
Loppu
ohjaimen akselin asento#
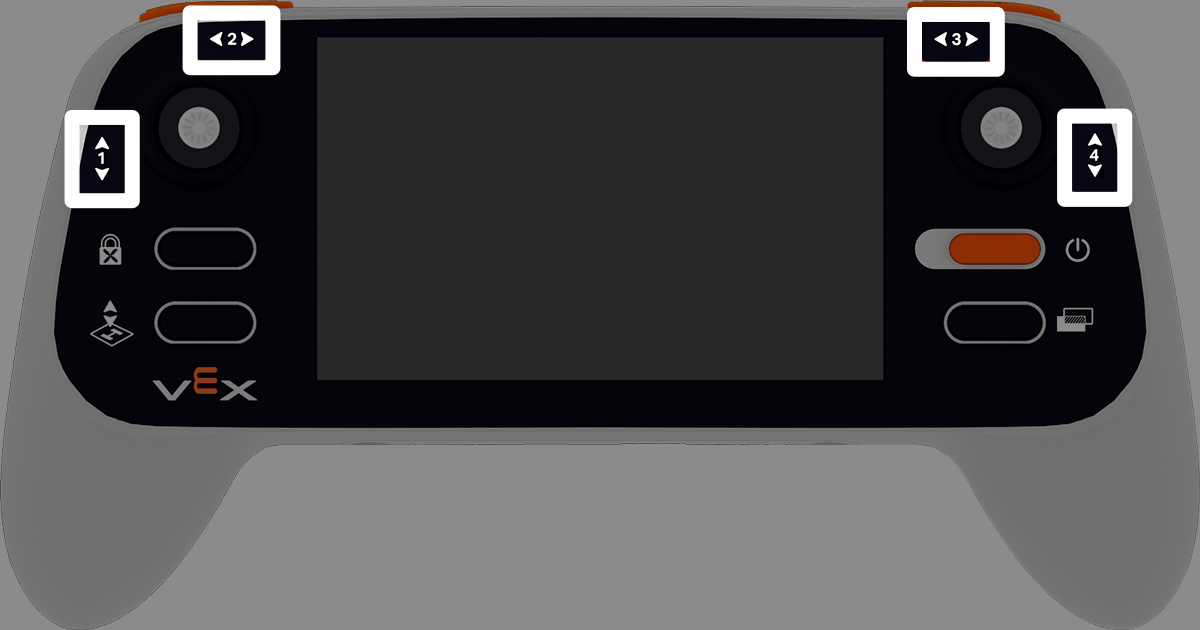
Ohjainakselin asennon raportointilohko raportoi määritetyn joystick-akselin asennon. Tämä raportoi kokonaisluvun väliltä –100 - 100.
(ohjaimen akseli [1 v] sijainti)
Parametrit |
Kuvaus |
|---|---|
akseli |
Akseli, joka ilmoittaa seuraavien sijainnin:
|
Esimerkki
kun käynnistetään
[Climb when the left joystick is moved up.]
nouse [500] [mm v] korkeuteen ▶
ikuisesti
jos <(ohjaimen akseli [1 v] sijainti) [math_greater_than v] [0]> niin
nouse [ylös v]
muuten
leiju
Loppu
ohjain on kytketty#
Boolen lohko ohjain on yhdistetty raportoi, onko ohjain yhdistetty drooniin.
Tosi — Ohjain on yhdistetty.
Väärin — Ohjainta ei ole yhdistetty.
<ohjain on yhdistetty droonen?>
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Print controller connection status on screen.]
ikuisesti
jos <ohjain on yhdistetty droonen?> niin
tyhjennä näyttö
aseta kursori riville (1) sarakkeeseen (1) näytöllä
tulosta [Controller connected] näytöllä ▶
odota (0.5) sekuntia
Loppu
Loppu
ohjaimen akun varaustaso#
Ohjaimen akun varaustason raportointilohko raportoi ohjaimen akun varaustason prosentteina välillä 0–100 %.
(ohjaimen akun taso %)
Parametrit |
Kuvaus |
|---|---|
Tällä lohkolla ei ole parametreja. |
Esimerkki
kun käynnistetään
[Show controller's battery level.]
jos <(ohjaimen akun taso %) [math_greater_than v] [50]> niin
tulosta [Battery level ok] näytöllä ▶
muuten
tulosta [Battery level low] näytöllä ▶
kun ohjaimen painike#
Kun ohjaimen painike -lohko suorittaa liitetyn lohkopinon, kun painiketta painetaan tai vapautetaan.
kun ohjaimen painike [5 v] [painettu v]
Parametrit |
Kuvaus |
|---|---|
nappi |
Määrittää, mikä painike laukaisee tapahtuman, vaihteluvälillä 5–12. |
toiminta |
Määrittää, milloin liitetty lohkopino suoritetaan: pressed suoritetaan, kun painiketta painetaan, ja released suoritetaan, kun painike vapautetaan. |
Esimerkki
kun käynnistetään
nouse [500] [mm v] korkeuteen ▶
ikuisesti
liiku ohjaimen avulla
Loppu

kun ohjaimen painike [5 v] [painettu v]
[Take a picture when button 5 is pressed.]
ota kuva [eteenpäin v] kameralla
kun ohjaimen akselia muutetaan#
Kun ohjaimen akselia muutetaan -lohko suorittaa liitetyn pinon, kun joystickin asento muuttuu valitun akselin suuntaisesti.
kun ohjaimen akseli [1 v] muuttuu
Parametrit |
Kuvaus |
|---|---|
akseli |
Muutosten varalta valvottava akseli:
|
Esimerkki
kun käynnistetään
[Move forward when the left joystick moves.]
nouse [500] [mm v] korkeuteen ▶

kun ohjaimen akseli [1 v] muuttuu
liiku [eteenpäin v] (200) [mm v] ▶