
Kontroler#
Wstęp#
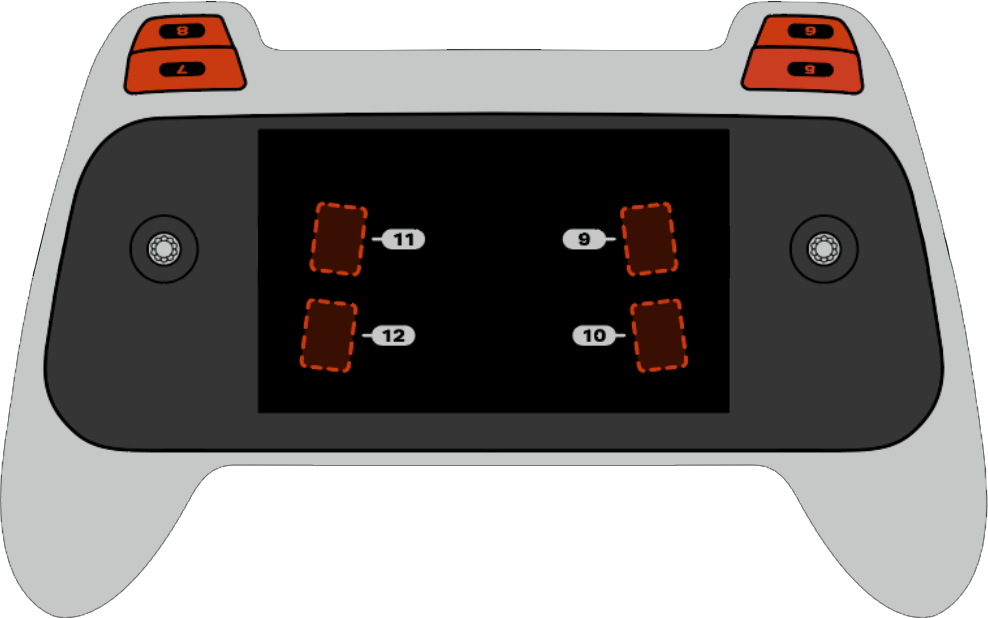
Kontroler drona VEX AIR posiada 12 przycisków i dwa joysticki. Dzięki tym wejściom dron wykrywa naciśnięcia przycisków i ruchy joysticka, umożliwiając interaktywne i responsywne sterowanie.
Poniżej znajduje się lista wszystkich dostępnych bloków:
naciśnięto przycisk kontrolera — Sprawdza, czy konkretny przycisk jest aktualnie wciśnięty.
pozycja osi kontrolera — Raportuje położenie joysticka wzdłuż określonej osi.
kontroler jest podłączony — Raportuje, czy kontroler jest połączony z dronem.
poziom naładowania baterii kontrolera — Raportuje poziom naładowania baterii kontrolera.
kiedy przycisk kontrolera — Uruchamia stos bloków po naciśnięciu lub zwolnieniu przycisku.
gdy oś kontrolera ulega zmianie — Uruchamia dołączony stos, gdy położenie joysticka zmienia się wzdłuż wybranej osi.
wciśnięty przycisk kontrolera#
Blok logiczny naciśnięto przycisk kontrolera informuje, czy konkretny przycisk kontrolera został naciśnięty.
Prawda — Naciśnięto określony przycisk.
Fałsz — określony przycisk nie jest wciśnięty.
<kontroler przycisk [5 v] wciśnięty?>
Parametry |
Opis |
|---|---|
przycisk |
Przycisk, który należy sprawdzić, czy został naciśnięty (liczba od 5 do 12). |
Przykład
gdy uruchomiony
[Take a picture when button 5 is pressed.]
startuj na [500] [mm v] ▶
zawsze
steruj kontrolerem
jeśli <kontroler przycisk [5 v] wciśnięty?> to
zrób zdjęcie na kamerze [do przodu v]
koniec
koniec
położenie osi kontrolera#
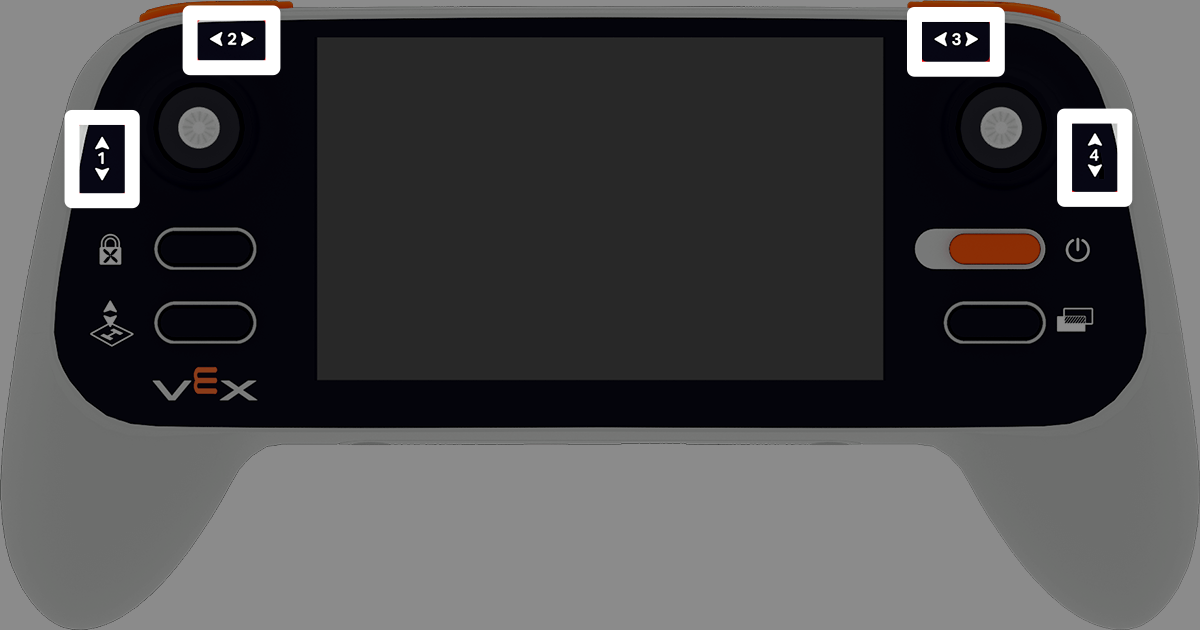
Blok raportujący położenie osi kontrolera raportuje położenie określonej osi joysticka. Raportuje liczbę całkowitą od –100 do 100.
(pozycja osi [1 v] kontrolera)
Parametry |
Opis |
|---|---|
oś |
Oś, której położenie ma zostać zgłoszone:
|
Przykład
gdy uruchomiony
[Climb when the left joystick is moved up.]
startuj na [500] [mm v] ▶
zawsze
jeśli <(pozycja osi [1 v] kontrolera) [math_greater_than v] [0]> to
wznosz się [w górę v]
w przeciwnym razie
zawis
koniec
kontroler jest podłączony#
Blok logiczny „Kontroler jest połączony” informuje, czy kontroler jest połączony z dronem.
Prawda — Kontroler jest podłączony.
Fałsz — Kontroler nie jest podłączony.
<kontroler połączony z dronem?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Print controller connection status on screen.]
zawsze
jeśli <kontroler połączony z dronem?> to
wyczyść ekran
ustaw kursor na wiersz (1) kolumnę (1) na ekranie
wydrukuj [Controller connected] na ekranie ▶
czekaj (0.5) sekund
koniec
koniec
poziom naładowania baterii kontrolera#
Blok raportujący poziom naładowania baterii kontrolera raportuje poziom naładowania baterii kontrolera w procentach od 0% do 100%.
(poziom baterii kontrolera w %)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Show controller's battery level.]
jeśli <(poziom baterii kontrolera w %) [math_greater_than v] [50]> to
wydrukuj [Battery level ok] na ekranie ▶
w przeciwnym razie
wydrukuj [Battery level low] na ekranie ▶
gdy przycisk kontrolera#
Blok When controller button uruchamia dołączony stos bloków, gdy przycisk zostanie naciśnięty lub zwolniony.
gdy kontroler przycisk [5 v] [wciśnięty v]
Parametry |
Opis |
|---|---|
przycisk |
Określa, który przycisk wywoła zdarzenie (wartość od 5 do 12). |
działanie |
Określa, kiedy zostanie wykonany dołączony stos bloków: pressed zostanie uruchomiony po naciśnięciu przycisku, a released zostanie uruchomiony po zwolnieniu przycisku. |
Przykład
gdy uruchomiony
startuj na [500] [mm v] ▶
zawsze
steruj kontrolerem
koniec

gdy kontroler przycisk [5 v] [wciśnięty v]
[Take a picture when button 5 is pressed.]
zrób zdjęcie na kamerze [do przodu v]
gdy oś kontrolera jest zmieniana#
Blok gdy oś kontrolera zostaje zmieniona uruchamia dołączony stos, gdy położenie joysticka wzdłuż wybranej osi ulegnie zmianie.
gdy oś [1 v] kontrolera zmieniona
Parametry |
Opis |
|---|---|
oś |
Oś monitorowana pod kątem zmian:
|
Przykład
gdy uruchomiony
[Move forward when the left joystick moves.]
startuj na [500] [mm v] ▶

gdy oś [1 v] kontrolera zmieniona
leć [do przodu v] przez (200) [mm v] ▶