
حركة#
مقدمة#
تتميز طائرة VEX AIR بدون طيار بأربعة مراوح، مما يسمح لها بالتحرك في أي اتجاه والدوران بشكل مستقل. وتوفر الحركة طرقًا للتنقل والانعطاف وتعديل السرعة وتتبع الموقع.
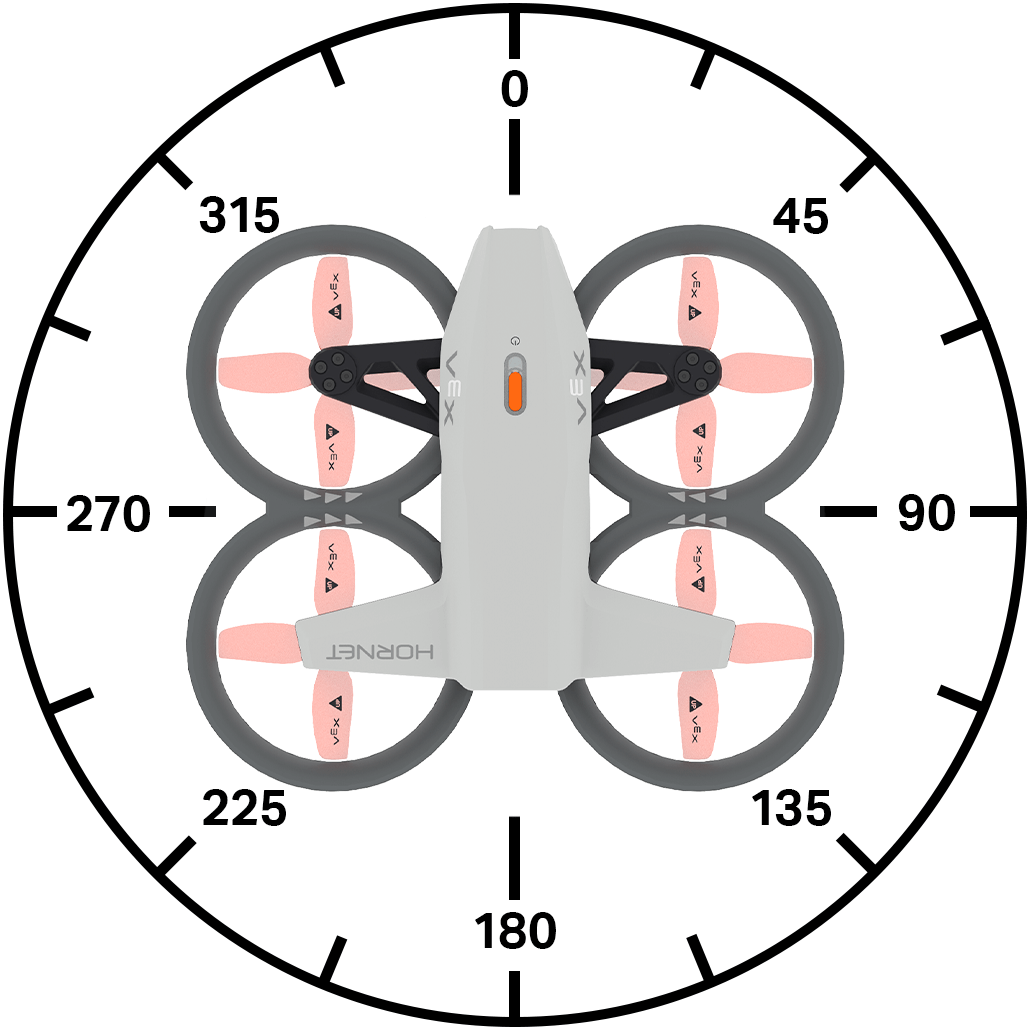
فيما يلي قائمة بجميع الطرق المتاحة:
الإجراءات
take_off– يرفع الطائرة بدون طيار إلى ارتفاع محدد.land– هبوط الطائرة بدون طيار.hover- يحافظ على الطائرة بدون طيار في موقعها.climb– يحرك الطائرة بدون طيار في اتجاه رأسي محدد.climb_for– يحرك الطائرة بدون طيار في اتجاه رأسي محدد لمسافة معينة.climb_to– ينقل الطائرة بدون طيار إلى ارتفاع محدد.move_at– يحرك الطائرة بدون طيار باتجاه وسرعة محددين.move_for– يحرك الطائرة بدون طيار باتجاه محدد لمسافة محددة.move_to– ينقل الطائرة بدون طيار إلى موضع محدد مع الحفاظ على نفس الاتجاه.turn– يقوم بتدوير الطائرة بدون طيار إلى اليسار أو اليمين.turn_for– يقوم بتدوير الطائرة بدون طيار بعدد محدد من الدرجات.turn_to– يقوم بتدوير الطائرة بدون طيار لمواجهة اتجاه محدد.move_with_vectors– يحرك الطائرة بدون طيار باستخدام قيم x و y و z والدوران المستندة إلى المتجهات.
المُحَوِّرون
set_steering_mode– يحدد POV لتوجيه الطائرة بدون طيار.set_movement_mode– يحدد نمط حركة الطائرة بدون طيار.set_climb_velocity– يحدد سرعة التسلق الافتراضية.set_move_velocity– يحدد سرعة الحركة الافتراضية.set_turn_velocity- يحدد سرعة الدوران الافتراضية.set_max_z_height- يحدد الحد الأقصى لارتفاع تحليق الطائرة بدون طيار.set_xyz_position– يحدد الموقع الحالي للطائرة بدون طيار.
المُنجزون
get_max_z_height– تُرجع أقصى ارتفاع يمكن أن تصل إليه الطائرة بدون طيار.get_flight_state– تُرجع الحالة الحالية للطائرة بدون طيار.get_x_position– تُرجع إحداثيات x للطائرة بدون طيار.get_y_position– تُرجع إحداثيات y للطائرة بدون طيار.get_z_position– تُرجع إحداثيات z للطائرة بدون طيار.get_safe_mode– يعيد حالة قفل مروحة الطائرة بدون طيار.is_climb_active– تُرجع ما إذا كانت الطائرة بدون طيار تتسلق حاليًا.is_move_active– تُرجع ما إذا كانت الطائرة بدون طيار تتحرك حاليًا.is_turn_active– تُرجع ما إذا كانت الطائرة بدون طيار تقوم بالانعطاف حاليًا.is_hovering- تُرجع ما إذا كانت الطائرة بدون طيار تحوم حاليًا.is_taking_off– تُرجع ما إذا كانت الطائرة بدون طيار تقلع حاليًا.is_landing– تُرجع ما إذا كانت الطائرة بدون طيار تهبط حاليًا.is_landed- تُرجع ما إذا كانت الطائرة بدون طيار قد هبطت حاليًا.
الإجراءات#
take_off#
يؤدي تشغيل الأمر take_off إلى بدء تشغيل المراوح ورفع الطائرة بدون طيار في الهواء. يجب استخدام هذه الطريقة قبل القيام بأي حركات أخرى.
طريقة الاستخدام:
drone.take_off(climb_to, units, wait)
حدود |
وصف |
|---|---|
|
موضع الارتفاع (المحور z) الذي ستطير إليه الطائرة بدون طيار. |
|
الوحدة المستخدمة:
|
|
اختياري. |
# Fly for 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
land#
land يخفض الطائرة بدون طيار إلى الأرض. ستستمر المراوح في الدوران حتى يتم إيقاف المشروع.
طريقة الاستخدام:
drone.land(wait)
حدود |
وصف |
|---|---|
|
اختياري. |
# Land after 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
hover#
hover يمنع الطائرة بدون طيار من التحرك في أي اتجاه ويحافظ على موقعها الحالي في الهواء.
Usage:
drone.hover()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# Hold current position for 3 seconds after moving forward
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(1, SECONDS)
drone.hover()
wait(3, SECONDS)
drone.land()
climb#
climb يحرك الطائرة بدون طيار في اتجاه رأسي محدد.
Usage:
drone.climb(direction, velocity)
حدود |
وصف |
|---|---|
|
الاتجاه الذي ستطير فيه الطائرة بدون طيار: |
|
سرعة صعود الطائرة بدون طيار كنسبة مئوية. |
# Climb upwards for 2 seconds
drone.take_off(climb_to=500)
wait(2, SECONDS)
drone.climb(direction=UP)
wait(2, SECONDS)
drone.land()
climb_for#
climb_for يحرك الطائرة بدون طيار في اتجاه رأسي محدد لمسافة محددة.
طريقة الاستخدام:
drone.climb_for(direction, distance, units, velocity, wait)
حدود |
وصف |
|---|---|
|
الاتجاه الذي ستطير فيه الطائرة بدون طيار: |
|
المسافة التي ستقطعها الطائرة بدون طيار. |
|
اختياري. الوحدة التي تمثل المسافة:
|
|
اختياري. سرعة صعود الطائرة بدون طيار كنسبة مئوية. إذا لم يتم تحديد السرعة، فإن السرعة الافتراضية هي 50%. |
|
اختياري. |
# Lower drone before landing
drone.take_off(climb_to=700)
wait(2, SECONDS)
drone.climb_for(direction=DOWN, distance=300)
wait(2, SECONDS)
drone.land()
climb_to#
climb_to ينقل الطائرة بدون طيار إلى موضع z محدد.
طريقة الاستخدام:
drone.climb_to(z, units, velocity, wait)
حدود |
وصف |
|---|---|
|
موضع z، كعدد صحيح أو عشري، الذي ستصعد إليه الطائرة بدون طيار. |
|
اختياري. الوحدة التي تمثل المسافة:
|
|
اختياري. السرعة التي ستصعد بها الطائرة بدون طيار كنسبة مئوية. |
|
اختياري. |
# Reach 500 mm after takeoff
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.climb_to(z=500)
wait(1, SECONDS)
drone.land()
move_at#
move_at يحرك الطائرة بدون طيار بزاوية وسرعة محددتين.
طريقة الاستخدام:
drone.move_at(angle, velocity)
حدود |
وصف |
|---|---|
|
الزاوية، كعدد صحيح أو عشري، التي تتحرك بها الطائرة بدون طيار، وتتراوح من 0 إلى 359 درجة. |
|
السرعة التي ستتحرك بها الطائرة بدون طيار كنسبة مئوية. |
# Move left for 2 seconds
drone.take_off(climb_to=500)
drone.move_at(angle=270)
wait(2, SECONDS)
drone.land()
move_for#
move_for يحرك الطائرة بدون طيار في اتجاه محدد لمسافة محددة باستخدام السرعة الحالية set_move_velocity.
طريقة الاستخدام:
drone.move_for(angle, distance, units, velocity, wait)
حدود |
وصف |
|---|---|
|
الزاوية، كعدد صحيح أو عشري (float)، التي تتحرك بها الطائرة بدون طيار، وتتراوح من 0 إلى 359 درجة. |
|
المسافة التي ستقطعها الطائرة بدون طيار، سواء كانت عدداً صحيحاً أو عشرياً. |
|
اختياري. الوحدة التي تمثل المسافة:
|
|
اختياري. السرعة التي ستتحرك بها الطائرة بدون طيار كنسبة مئوية. |
|
اختياري. |
# Move forward for 200 mm
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_for(direction=0, distance=200, velocity=50, units=MM)
wait(1, SECONDS)
drone.land()
move_to#
move_to ينقل الطائرة بدون طيار إلى موضع محدد في الجو مع الحفاظ على نفس الاتجاه.
طريقة الاستخدام:
drone.move_to(x, y, z, units, move_velocity, climb_velocity, wait)
حدود |
وصف |
|---|---|
|
إحداثيات x التي ستتحرك إليها الطائرة بدون طيار. |
|
إحداثيات المحور الصادي التي ستتحرك إليها الطائرة بدون طيار. |
|
إحداثية z التي ستتحرك إليها الطائرة بدون طيار. |
|
اختياري. الوحدة التي تمثل المسافة:
|
|
اختياري. السرعة التي ستتحرك بها الطائرة بدون طيار كنسبة مئوية. |
|
اختياري. السرعة التي ستصعد بها الطائرة بدون طيار كنسبة مئوية. |
|
اختياري. |
# Move diagonally to (300, 300, 800)
drone.take_off(climb_to=300)
wait(2, SECONDS)
drone.move_to(x=300, y=300, z=800)
wait(2, SECONDS)
drone.land()
turn#
turn يقوم بتدوير الطائرة بدون طيار في اتجاه محدد باستخدام التيار set_turn_velocity.
طريقة الاستخدام:
drone.turn(direction, velocity)
حدود |
وصف |
|---|---|
|
الاتجاه الذي ستدور فيه الطائرة بدون طيار: |
|
اختياري. السرعة التي ستدور بها الطائرة بدون طيار كنسبة مئوية. |
# Turn to the right for 2 seconds
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn(RIGHT, 50)
wait(2, SECONDS)
drone.land()
turn_for#
turn_for يقوم بتدوير الطائرة بدون طيار في اتجاه محدد لمسافة محددة بالنسبة لاتجاهها الحالي باستخدام set_turn_velocity.
طريقة الاستخدام:
drone.turn_for(direction, angle, velocity, wait)
حدود |
وصف |
|---|---|
|
الاتجاه الذي ستدور فيه الطائرة بدون طيار: |
|
الزاوية، كعدد صحيح أو عشري (float)، التي تدور بها الطائرة بدون طيار، وتتراوح من 0 إلى 359 درجة. |
|
اختياري. السرعة التي ستدور بها الطائرة بدون طيار كنسبة مئوية. |
|
اختياري. |
# Turn around, then land
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn_for(RIGHT, 180)
wait(1, SECONDS)
drone.land()
turn_to#
turn_to يقوم بتدوير الطائرة بدون طيار لمواجهة اتجاه محدد باستخدام set_turn_velocity.
طريقة الاستخدام:
drone.turn_to(heading, velocity, wait)
حدود |
وصف |
|---|---|
|
الاتجاه الذي ستتجه إليه الطائرة بدون طيار من 0 إلى 360 درجة. |
|
اختياري. السرعة التي ستدور بها الطائرة بدون طيار كنسبة مئوية. |
|
اختياري. |
# Turn to face each of the cardinal headings
drone.take_off(climb_to=500)
drone.turn_to(heading=90, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=180, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=270, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=0, velocity=50)
wait(3, SECONDS)
drone.land()
move_with_vectors#
move_with_vectors يحرك الطائرة بدون طيار باستخدام الحركة القائمة على المتجهات، ويجمع بين الحركة على طول المحور السيني (الأفقي) والمحور الصادي (الرأسي) مع تدوير الطائرة بدون طيار أيضًا.
ملاحظة: تقوم هذه الطريقة بتعيين قيم سرعة الحركة والانعطاف مباشرة، لذلك فهي لا تستخدم set_move_velocity أو set_turn_velocity.
طريقة الاستخدام:
drone.move_with_vectors(forward, rightward, upward, rotation)
حدود |
وصف |
|---|---|
|
سرعة الطائرة المسيرة على طول المحور Y (الحركة للأمام والخلف). تقبل قيمة من -100 إلى 100 كنسبة مئوية، حيث تشير القيم السالبة إلى الحركة للخلف والقيم الموجبة إلى الحركة للأمام. |
|
سرعة الطائرة المسيرة على طول المحور السيني (الحركة الجانبية). تقبل قيمة من -100 إلى 100 كنسبة مئوية، حيث تشير القيم السالبة إلى التحرك لليسار والقيم الموجبة إلى التحرك لليمين. |
|
سرعة الطائرة المسيرة على طول المحور Z (حركة لأعلى ولأسفل). تقبل قيمة من -100 إلى 100 كنسبة مئوية، حيث تشير القيم السالبة إلى حركة لأسفل والقيم الموجبة إلى حركة لأعلى. |
|
سرعة دوران الطائرة بدون طيار. تقبل قيمة من -100 إلى 100 كنسبة مئوية، حيث تدور القيم السالبة عكس اتجاه عقارب الساعة وتدور القيم الموجبة في اتجاه عقارب الساعة. |
# Move with controller
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
المتحولون#
set_steering_mode#
set_steering_mode يحدد وجهة النظر المستخدمة عند توجيه الطائرة بدون طيار.
طريقة الاستخدام:
drone.set_steering_mode(style)
حدود |
وصف |
|---|---|
|
يُحدد هذا الخيار زاوية الرؤية المستخدمة لتوجيه الطائرة بدون طيار. |
# Steer based on the drone's starting orientation
# until button 7 is pressed
drone.take_off(climb_to=500)
drone.set_steering_mode(HEADLESS)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_movement_mode#
set_movement_mode يحدد نمط حركة الطائرة بدون طيار.
يُستخدم أسلوب الحركة هذا عند تحليق الطائرة بدون طيار باستخدام جهاز تحكم.
طريقة الاستخدام:
drone.set_movement_mode(style)
حدود |
وصف |
|---|---|
|
يُحدد هذا الخيار سرعة توجيه الطائرة بدون طيار.
|
# Control the drone with the balanced movement style
drone.take_off(climb_to=500)
drone.set_movement_mode(BALANCED)
while not controller.button5.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_climb_velocity#
يُحدد الخيار set_climb_velocity سرعة التسلق الافتراضية كنسبة مئوية. سيؤثر هذا على أي طرق لاحقة متعلقة بالتسلق. سرعة التسلق الافتراضية هي 50%.
طريقة الاستخدام:
drone.set_climb_velocity(velocity)
حدود |
وصف |
|---|---|
|
سرعة صعود الطائرة بدون طيار كنسبة مئوية. |
# Raise the drone quickly before landing
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.set_climb_velocity(100)
drone.climb_for(direction=UP, distance=500)
wait(1, SECONDS)
drone.land()
set_move_velocity#
يُحدد set_move_velocity سرعة الحركة الافتراضية كنسبة مئوية. سيؤثر هذا على أي طرق لاحقة متعلقة بالحركة. سرعة الحركة الافتراضية هي 50%.
طريقة الاستخدام:
drone.set_move_velocity(velocity)
حدود |
وصف |
|---|---|
|
السرعة التي ستتحرك بها الطائرة بدون طيار كنسبة مئوية. |
# Move forward quickly, then reverse slowly
drone.take_off(climb_to=500)
drone.set_move_velocity(100)
drone.move_for(direction=0, distance=500)
wait(3, SECONDS)
drone.set_move_velocity(20)
drone.move_for(direction=180, distance=500)
wait(5, SECONDS)
drone.land()
set_turn_velocity#
يُحدد الخيار set_turn_velocity سرعة الدوران الافتراضية كنسبة مئوية. سيؤثر هذا على جميع الطرق اللاحقة المتعلقة بالدوران. سرعة الدوران الافتراضية هي 50%.
طريقة الاستخدام:
drone.set_turn_velocity(velocity)
حدود |
وصف |
|---|---|
|
سرعة دوران الطائرة بدون طيار كنسبة مئوية. |
# Turn clockwise quickly, then counterclockwise slowly
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn_for(RIGHT, 360)
wait(3, SECONDS)
drone.set_turn_velocity(20)
drone.turn_for(LEFT, 360)
wait(5, SECONDS)
drone.land()
set_max_z_height#
set_max_z_height يحدد الحد الأقصى لارتفاع تحليق الطائرة بدون طيار.
طريقة الاستخدام:
drone.set_max_z_height(z_height, units)
حدود |
وصف |
|---|---|
|
القيمة القصوى للمحور z، كعدد صحيح أو عشري، التي لن تحلق الطائرة بدون طيار فوقها، في نطاق من 1000 إلى 5000 ملم أو من 40 إلى 196 بوصة. |
|
اختياري. وحدات المسافة هي:
|
# Fly with controller under 1000 mm
drone.set_max_z_height(1000, MM)
drone.take_off(climb_to=500)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
drone.land()
set_xyz_position#
set_xyz_position يضبط إحداثيات x أو y أو z الحالية للطائرة بدون طيار إلى قيمة محددة.
طريقة الاستخدام:
drone.set_xyz_position(x, y, z, units)
ملاحظة: جميع المعلمات اختيارية، ولكن يجب تحديد معلمة واحدة على الأقل (x، y، أو z).
حدود |
وصف |
|---|---|
|
اختياري. إحداثي x المراد تعيينه للطائرة بدون طيار بوحدات |
|
اختياري. إحداثي y المراد تعيينه للطائرة بدون طيار بوحدات |
|
اختياري. إحداثي z المراد تعيينه للطائرة بدون طيار بوحدات |
|
اختياري. الوحدة التي تمثل المسافة:
|
# Set a new z position, then fly to z position -300
drone.take_off(climb_to=800)
drone.set_xyz_position(z=0)
wait(1, SECONDS)
drone.climb(DOWN, 50)
while not drone.get_z_position() < -300:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
المحصلون#
get_max_z_height#
get_max_z_height تُرجع أقصى ارتفاع يمكن أن تصل إليه الطائرة بدون طيار كعدد صحيح.
طريقة الاستخدام:
drone.get_max_z_height(units)
حدود |
وصف |
|---|---|
|
اختياري. وحدة القياس:
|
# Display the new z height limit
controller.screen.print(drone.get_max_z_height(MM))
controller.screen.next_row()
drone.take_off(climb_to=500)
drone.set_max_z_height(1000)
controller.screen.print(drone.get_max_z_height(MM))
wait(1, SECONDS)
drone.land()
get_flight_state#
get_flight_state تُرجع حالة الطيران الحالية للطائرة بدون طيار كـ DroneFlightStateType:
MOTOR_OFF- لا توجد حالة طيران أخرى صحيحة.CALIBRATION- تقوم الطائرة بدون طيار بمعايرة أجهزة الاستشعار الخاصة بها.MOTOR_START- الطائرة بدون طيار تقوم بتشغيل محركاتها.FLIGHT_READY- الطائرة بدون طيار جاهزة للطيران.FLIGHT- الطائرة بدون طيار في حالة طيران.
Usage:
drone.get_flight_state()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# Report the flight status as the drone takes off
controller.screen.print("Preparing for flight!")
controller.screen.next_row()
drone.take_off(climb_to=800, wait=False)
while not drone.get_flight_state() == MOTOR_START:
    wait(5, MSEC)
controller.screen.print("Motors starting...")
controller.screen.next_row()
while not drone.get_flight_state() == FLIGHT:
    wait(5, MSEC)
controller.screen.print("Take off!")
get_x_position#
get_x_position تُرجع إحداثيات x للطائرة بدون طيار كعدد عشري (float).
Usage:
drone.get_x_position(units)
حدود |
وصف |
|---|---|
|
اختياري. الوحدة التي تمثل الموضع:
|
# Move to (200, 0, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=90, velocity=50)
while not drone.get_x_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_y_position#
get_y_position تُرجع إحداثيات y للطائرة بدون طيار كعدد عشري (float).
طريقة الاستخدام:
drone.get_y_position(units)
حدود |
وصف |
|---|---|
|
اختياري. الوحدة التي تمثل الموضع:
|
# Move to (0, 200, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=0, velocity=50)
while not drone.get_y_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_z_position#
get_y_position تُرجع إحداثيات z للطائرة بدون طيار كعدد عشري (float).
طريقة الاستخدام:
drone.get_z_position(units)
حدود |
وصف |
|---|---|
|
اختياري. الوحدة التي تمثل الموضع:
|
# Move to (0, 0, 800)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.climb(UP, 50)
while not drone.get_z_position() > 800:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_safe_mode#
get_safe_mode تُرجع قيمة منطقية Boolean قفل المروحة مفعلًا على الطائرة بدون طيار.
True- تم تفعيل قفل المروحة.False- قفل المروحة غير مفعل.
طريقة الاستخدام:
drone.get_safe_mode()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# Change the sound by enabling the Propeller Lock
while True:
    if drone.get_safe_mode():
        controller.sound.play(FAULT)
        while controller.sound.is_active():
            wait(50, MSEC)
    else:
        controller.sound.play(SUCCESS)
        while controller.sound.is_active():
            wait(50, MSEC)
    wait(5, MSEC)
is_climb_active#
is_climb_active تُرجع قيمة منطقية Boolean.
True- الطائرة بدون طيار تصعد حاليًا.False– الطائرة بدون طيار لا تصعد.
طريقة الاستخدام:
drone.is_climb_active()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# After the drone starts to climb, play a sound and land
drone.take_off(climb_to=500)
drone.climb(UP, 50)
wait(3, SECONDS)
if drone.is_climb_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_move_active#
is_move_active تُرجع قيمة منطقية Boolean ما إذا كانت الطائرة بدون طيار تستخدم حاليًا طريقة الحركة.
True- الطائرة بدون طيار تستخدم حاليًا طريقة الحركة.False- الطائرة بدون طيار لا تستخدم حاليًا طريقة الحركة.
طريقة الاستخدام:
drone.is_move_active()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# After the drone starts to move, play a sound and land
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(2, SECONDS)
if drone.is_move_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_turn_active#
is_turn_active تُرجع قيمة منطقية Boolean الطائرة بدون طيار تدور.
True- الطائرة بدون طيار تدور حاليًا.False– الطائرة بدون طيار لا تدور.
طريقة الاستخدام:
drone.is_turn_active()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# After the drone starts to turn, play a sound and land
drone.take_off(climb_to=500)
drone.turn(RIGHT)
wait(2, SECONDS)
if drone.is_turn_active():
    controller.sound.play(LOOPING)
    while controller.sound.is_active():
        wait(50, MSEC)
    drone.land()
is_hovering#
is_hovering تُرجع قيمة منطقية Boolean الطائرة بدون طيار تحافظ على موقعها (تحوم).
True- الطائرة بدون طيار تحافظ حاليًا على موقعها (تحوم).False– الطائرة بدون طيار تغير موقعها حاليًا.
طريقة الاستخدام:
drone.is_hovering()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# Play a sound after the drone has finished taking off
drone.take_off(climb_to=700)
while not drone.is_hovering():
    wait(5, MSEC)
controller.sound.play(PAUSE)
wait(2, SECONDS)
drone.land()
is_taking_off#
is_taking_off تُرجع قيمة منطقية Boolean ما إذا كانت الطائرة بدون طيار في طور الإقلاع.
True- الطائرة بدون طيار في طور الإقلاع حاليًا.False– الطائرة بدون طيار ليست في طور الإقلاع.
طريقة الاستخدام:
drone.is_taking_off()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# Play sounds while the drone is taking off
drone.take_off(700, wait=False)
wait(1, SECONDS)
while drone.is_taking_off():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landing#
is_landing تُرجع قيمة منطقية Boolean ما إذا كانت الطائرة بدون طيار في طور الهبوط.
True- الطائرة بدون طيار في طور الهبوط حاليًا.False– الطائرة بدون طيار ليست في طور الهبوط.
طريقة الاستخدام:
drone.is_landing()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# Play sounds while the drone is landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land(wait=False)
wait(1, SECONDS)
while drone.is_landing():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landed#
is_landed تُرجع قيمة منطقية Boolean الطائرة بدون طيار قد هبطت حاليًا.
True– تم هبوط الطائرة بدون طيار.False– الطائرة بدون طيار لم تهبط.
طريقة الاستخدام:
drone.is_landed()
حدود |
وصف |
|---|---|
لا تحتوي هذه الطريقة على أي معلمات. |
# Celebrate a successful landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
wait(1, SECONDS)
if drone.is_landed():
    controller.sound.play(SUCCESS)