
Bewegung#
Einführung#
Die VEX AIR Drohne verfügt über vier Propeller, die es ihr ermöglichen, sich in jede Richtung zu bewegen und unabhängig voneinander zu rotieren. Motion bietet Funktionen für Bewegung, Drehung, Geschwindigkeitsanpassung und Positionsverfolgung.
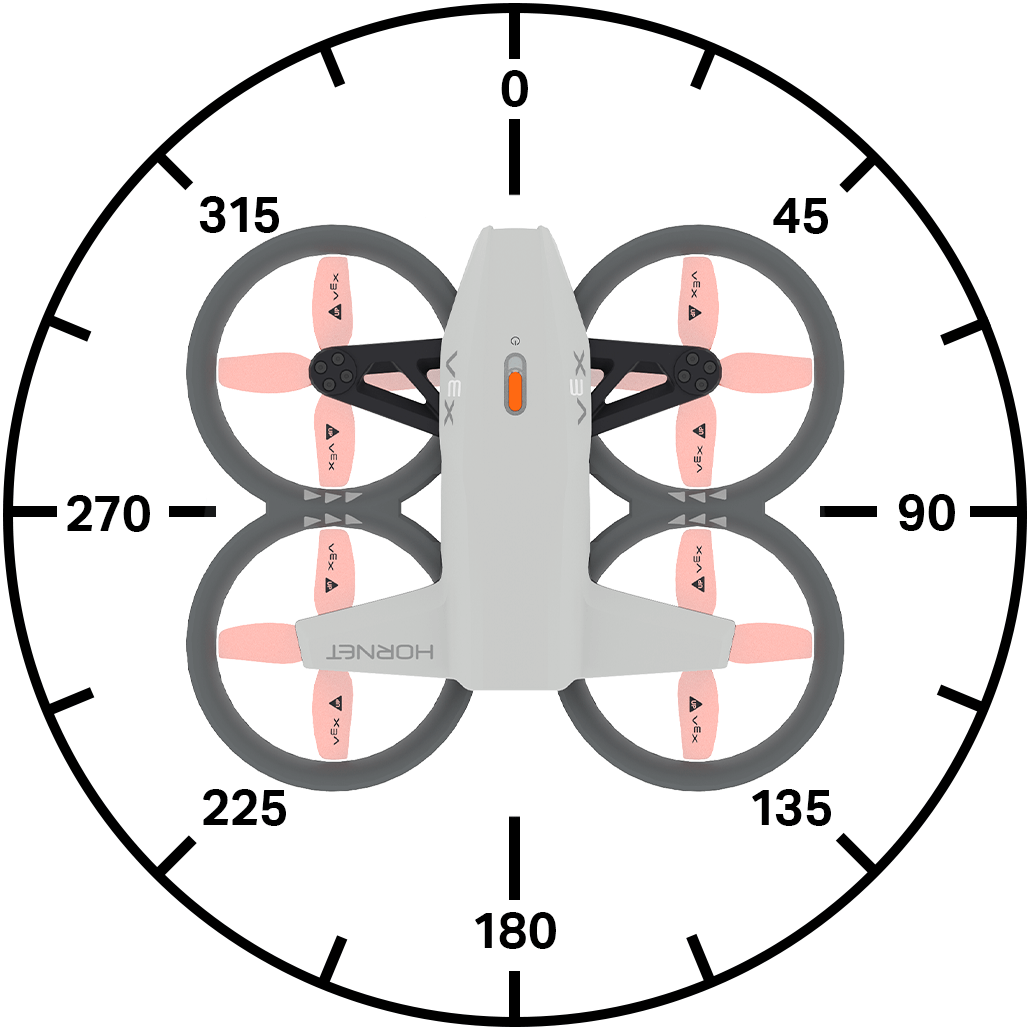
Nachfolgend finden Sie eine Liste aller verfügbaren Methoden:
Aktionen
take_off– Hebt die Drohne auf eine bestimmte Höhe.land– Landet die Drohne.hover- Hält die Drohne an ihrer Position.climb– Bewegt die Drohne in eine bestimmte vertikale Richtung.climb_for– Bewegt die Drohne in einer bestimmten vertikalen Richtung über eine bestimmte Distanz.climb_to– Bewegt die Drohne auf eine bestimmte Höhe.move_at– Bewegt die Drohne mit einer bestimmten Richtung und Geschwindigkeit.move_for– Bewegt die Drohne in einer bestimmten Richtung über eine bestimmte Distanz.move_to– Bewegt die Drohne zu einer bestimmten Position, wobei die gleiche Richtung beibehalten wird.turn– Dreht die Drohne nach links oder rechts.turn_for– Dreht die Drohne um eine festgelegte Anzahl von Grad.turn_to– Dreht die Drohne in eine bestimmte Richtung.move_with_vectors– Bewegt die Drohne mithilfe von vektorbasierten x-, y-, z- und Rotationswerten.
Mutatoren
set_steering_mode– Legt den POV für die Steuerung der Drohne fest.set_movement_mode– Legt den Bewegungsstil der Drohne fest.set_climb_velocity– Legt die Standard-Klettergeschwindigkeit fest.set_move_velocity– Legt die Standardbewegungsgeschwindigkeit fest.set_turn_velocity- Legt die Standard-Drehgeschwindigkeit fest.set_max_z_height- Legt eine Obergrenze für die Flughöhe der Drohne fest.set_xyz_position– Legt die aktuelle Position der Drohne fest.
Getter
get_max_z_height– Gibt die maximale Höhe zurück, die die Drohne erreichen kann.get_flight_state– Gibt den aktuellen Zustand der Drohne zurück.get_x_position– Gibt die x-Koordinate der Drohne zurück.get_y_position– Gibt die y-Koordinate der Drohne zurück.get_z_position– Gibt die z-Koordinate der Drohne zurück.get_safe_mode– Gibt den Propellersperrzustand der Drohne zurück.is_climb_active– Gibt zurück, ob die Drohne gerade klettert.is_move_active– Gibt zurück, ob sich die Drohne gerade bewegt.is_turn_active– Gibt zurück, ob sich die Drohne gerade dreht.is_hovering- Gibt zurück, ob die Drohne gerade schwebt.is_taking_off– Gibt zurück, ob die Drohne gerade abhebt.is_landing– Gibt zurück, ob die Drohne gerade landet.is_landed- Gibt zurück, ob die Drohne aktuell gelandet ist.
Aktionen#
take_off#
take_off startet die Propeller und hebt die Drohne in die Luft. Diese Methode muss vor allen anderen Bewegungen angewendet werden.
Verwendung:
drone.take_off(climb_to, units, wait)
Parameter |
Beschreibung |
|---|---|
|
Die z-Position (Höhe), zu der die Drohne fliegen wird. |
|
Die zu verwendende Einheit:
|
|
Optional. |
# Fly for 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
land#
land und senkt die Drohne zu Boden. Die Propeller laufen weiter, bis das Projekt gestoppt wird.
Verwendung:
drone.land(wait)
Parameter |
Beschreibung |
|---|---|
|
Optional. |
# Land after 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
hover#
hover stoppt die Drohne, sich in irgendeine Richtung zu bewegen, und hält ihre aktuelle Position in der Luft.
Usage:
drone.hover()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Hold current position for 3 seconds after moving forward
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(1, SECONDS)
drone.hover()
wait(3, SECONDS)
drone.land()
climb#
climb bewegt die Drohne in eine bestimmte vertikale Richtung.
Usage:
drone.climb(direction, velocity)
Parameter |
Beschreibung |
|---|---|
|
Die Flugrichtung der Drohne: |
|
Die Steiggeschwindigkeit der Drohne in Prozent. |
# Climb upwards for 2 seconds
drone.take_off(climb_to=500)
wait(2, SECONDS)
drone.climb(direction=UP)
wait(2, SECONDS)
drone.land()
climb_for#
climb_for bewegt die Drohne in einer bestimmten vertikalen Richtung über eine bestimmte Distanz.
Verwendung:
drone.climb_for(direction, distance, units, velocity, wait)
Parameter |
Beschreibung |
|---|---|
|
Die Flugrichtung der Drohne: |
|
Die Flugdistanz der Drohne. |
|
Optional. Die Einheit, die die Entfernung angibt:
|
|
Optional. Die Steiggeschwindigkeit der Drohne in Prozent. Wird keine Geschwindigkeit angegeben, beträgt die Standardgeschwindigkeit 50 %. |
|
Optional. |
# Lower drone before landing
drone.take_off(climb_to=700)
wait(2, SECONDS)
drone.climb_for(direction=DOWN, distance=300)
wait(2, SECONDS)
drone.land()
climb_to#
climb_to bewegt die Drohne zu einer bestimmten z-Position.
Verwendung:
drone.climb_to(z, units, velocity, wait)
Parameter |
Beschreibung |
|---|---|
|
Die z-Position, als ganze Zahl oder Dezimalzahl, zu der die Drohne aufsteigen wird. |
|
Optional. Die Einheit, die die Entfernung angibt:
|
|
Optional. Die Steiggeschwindigkeit der Drohne in Prozent. |
|
Optional. |
# Reach 500 mm after takeoff
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.climb_to(z=500)
wait(1, SECONDS)
drone.land()
move_at#
move_at bewegt die Drohne in einem bestimmten Winkel und mit einer bestimmten Geschwindigkeit.
Verwendung:
drone.move_at(angle, velocity)
Parameter |
Beschreibung |
|---|---|
|
Der Winkel, als ganze Zahl oder Dezimalzahl, unter dem sich die Drohne bewegt, im Bereich von 0 bis 359 Grad. |
|
Die Geschwindigkeit, mit der sich die Drohne bewegen wird, in Prozent. |
# Move left for 2 seconds
drone.take_off(climb_to=500)
drone.move_at(angle=270)
wait(2, SECONDS)
drone.land()
move_for#
move_for bewegt die Drohne in eine bestimmte Richtung über eine bestimmte Distanz unter Verwendung der aktuellen set_move_velocity.
Verwendung:
drone.move_for(angle, distance, units, velocity, wait)
Parameter |
Beschreibung |
|---|---|
|
Der Winkel, als ganze Zahl oder Dezimalzahl (float), unter dem sich die Drohne bewegt, im Bereich von 0 bis 359 Grad. |
|
Die Distanz, die die Drohne zurücklegen wird, als ganze Zahl oder Dezimalzahl. |
|
Optional. Die Einheit, die die Entfernung angibt:
|
|
Optional. Die Geschwindigkeit, mit der sich die Drohne bewegen wird, in Prozent. |
|
Optional. |
# Move forward for 200 mm
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_for(direction=0, distance=200, velocity=50, units=MM)
wait(1, SECONDS)
drone.land()
move_to#
move_to bewegt die Drohne zu einer bestimmten Position in der Luft, wobei die gleiche Richtung beibehalten wird.
Verwendung:
drone.move_to(x, y, z, units, move_velocity, climb_velocity, wait)
Parameter |
Beschreibung |
|---|---|
|
Die x-Koordinate, zu der sich die Drohne bewegen wird. |
|
Die y-Koordinate, zu der sich die Drohne bewegen wird. |
|
Die z-Koordinate, zu der sich die Drohne bewegen wird. |
|
Optional. Die Einheit, die die Entfernung angibt:
|
|
Optional. Die Geschwindigkeit, mit der sich die Drohne bewegen wird, in Prozent. |
|
Optional. Die Steiggeschwindigkeit der Drohne in Prozent. |
|
Optional. |
# Move diagonally to (300, 300, 800)
drone.take_off(climb_to=300)
wait(2, SECONDS)
drone.move_to(x=300, y=300, z=800)
wait(2, SECONDS)
drone.land()
turn#
turn dreht die Drohne in eine bestimmte Richtung unter Verwendung der aktuellen set_turn_velocity.
Verwendung:
drone.turn(direction, velocity)
Parameter |
Beschreibung |
|---|---|
|
Die Richtung, in die sich die Drohne drehen wird: |
|
Optional. Die Geschwindigkeit, mit der die Drohne sich dreht, in Prozent. |
# Turn to the right for 2 seconds
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn(RIGHT, 50)
wait(2, SECONDS)
drone.land()
turn_for#
turn_for dreht die Drohne in eine bestimmte Richtung über eine festgelegte Distanz relativ zu ihrer aktuellen Blickrichtung unter Verwendung der aktuellen set_turn_velocity.
Verwendung:
drone.turn_for(direction, angle, velocity, wait)
Parameter |
Beschreibung |
|---|---|
|
Die Richtung, in die sich die Drohne drehen wird: |
|
Der Winkel, als ganze Zahl oder Dezimalzahl (float), um den sich die Drohne dreht, im Bereich von 0 bis 359 Grad. |
|
Optional. Die Geschwindigkeit, mit der die Drohne sich dreht, in Prozent. |
|
Optional. |
# Turn around, then land
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn_for(RIGHT, 180)
wait(1, SECONDS)
drone.land()
turn_to#
turn_to dreht die Drohne in eine bestimmte Richtung unter Verwendung der aktuellen set_turn_velocity.
Verwendung:
drone.turn_to(heading, velocity, wait)
Parameter |
Beschreibung |
|---|---|
|
Die Drehrichtung der Drohne reicht von 0 bis 360 Grad. |
|
Optional. Die Geschwindigkeit, mit der die Drohne sich dreht, in Prozent. |
|
Optional. |
# Turn to face each of the cardinal headings
drone.take_off(climb_to=500)
drone.turn_to(heading=90, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=180, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=270, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=0, velocity=50)
wait(3, SECONDS)
drone.land()
move_with_vectors#
move_with_vectors bewegt die Drohne mittels vektorbasierter Bewegung, wobei die Bewegung entlang der x-Achse (horizontal) und der y-Achse (vertikal) kombiniert und gleichzeitig die Drohne gedreht wird.
Hinweis: Diese Methode setzt die Werte für Bewegungs- und Drehgeschwindigkeit direkt, daher verwendet sie nicht set_move_velocity oder set_turn_velocity.
Verwendung:
drone.move_with_vectors(forward, rightward, upward, rotation)
Parameter |
Beschreibung |
|---|---|
|
Die Geschwindigkeit der Drohne entlang der Y-Achse (Vorwärts- und Rückwärtsbewegung). Akzeptiert Werte zwischen -100 und 100 Prozent, wobei negative Werte eine Rückwärtsbewegung und positive Werte eine Vorwärtsbewegung bedeuten. |
|
Die Geschwindigkeit der Drohne entlang der X-Achse (seitliche Bewegung). Akzeptiert Werte zwischen -100 und 100 als Prozentangabe, wobei negative Werte eine Bewegung nach links und positive Werte eine Bewegung nach rechts bedeuten. |
|
Die Geschwindigkeit der Drohne entlang der Z-Achse (Auf- und Abwärtsbewegung). Akzeptiert Werte zwischen -100 und 100 Prozent, wobei negative Werte eine Abwärtsbewegung und positive Werte eine Aufwärtsbewegung bedeuten. |
|
Die Rotationsgeschwindigkeit der Drohne. Akzeptiert einen Wert von -100 bis 100 Prozent, wobei negative Werte eine Drehung gegen den Uhrzeigersinn und positive Werte eine Drehung im Uhrzeigersinn bedeuten. |
# Move with controller
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
Mutatoren#
set_steering_mode#
set_steering_mode legt den Blickwinkel fest, der beim Steuern der Drohne verwendet wird.
Verwendung:
drone.set_steering_mode(style)
Parameter |
Beschreibung |
|---|---|
|
Legt den Blickwinkel fest, der zur Steuerung der Drohne verwendet wird. |
# Steer based on the drone's starting orientation
# until button 7 is pressed
drone.take_off(climb_to=500)
drone.set_steering_mode(HEADLESS)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_movement_mode#
set_movement_mode legt den Bewegungsstil der Drohne fest.
Dieser Bewegungsstil wird beim Steuern der Drohne mit einem Controller verwendet.
Verwendung:
drone.set_movement_mode(style)
Parameter |
Beschreibung |
|---|---|
|
Legt die Steuergeschwindigkeit der Drohne fest.
|
# Control the drone with the balanced movement style
drone.take_off(climb_to=500)
drone.set_movement_mode(BALANCED)
while not controller.button5.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_climb_velocity#
set_climb_velocity legt die Standard-Klettergeschwindigkeit als Prozentsatz fest. Dies wirkt sich auf alle nachfolgenden Methoden aus, die mit dem Klettern zusammenhängen. Die Standard-Klettergeschwindigkeit beträgt 50 %.
Verwendung:
drone.set_climb_velocity(velocity)
Parameter |
Beschreibung |
|---|---|
|
Die Steiggeschwindigkeit der Drohne in Prozent. |
# Raise the drone quickly before landing
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.set_climb_velocity(100)
drone.climb_for(direction=UP, distance=500)
wait(1, SECONDS)
drone.land()
set_move_velocity#
set_move_velocity legt die Standardbewegungsgeschwindigkeit als Prozentsatz fest. Dies wirkt sich auf alle nachfolgenden Methoden aus, die mit Bewegung zusammenhängen. Die Standardbewegungsgeschwindigkeit beträgt 50 %.
Verwendung:
drone.set_move_velocity(velocity)
Parameter |
Beschreibung |
|---|---|
|
Die Geschwindigkeit, mit der sich die Drohne bewegen wird, in Prozent. |
# Move forward quickly, then reverse slowly
drone.take_off(climb_to=500)
drone.set_move_velocity(100)
drone.move_for(direction=0, distance=500)
wait(3, SECONDS)
drone.set_move_velocity(20)
drone.move_for(direction=180, distance=500)
wait(5, SECONDS)
drone.land()
set_turn_velocity#
set_turn_velocity legt die Standard-Drehgeschwindigkeit als Prozentsatz fest. Dies wirkt sich auf alle nachfolgenden Methoden aus, die mit dem Abbiegen zusammenhängen. Die Standard-Drehgeschwindigkeit beträgt 50 %.
Verwendung:
drone.set_turn_velocity(velocity)
Parameter |
Beschreibung |
|---|---|
|
Die Geschwindigkeit, mit der die Drohne sich dreht, in Prozent. |
# Turn clockwise quickly, then counterclockwise slowly
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn_for(RIGHT, 360)
wait(3, SECONDS)
drone.set_turn_velocity(20)
drone.turn_for(LEFT, 360)
wait(5, SECONDS)
drone.land()
set_max_z_height#
set_max_z_height legt eine Obergrenze für die Flughöhe der Drohne fest.
Verwendung:
drone.set_max_z_height(z_height, units)
Parameter |
Beschreibung |
|---|---|
|
Der maximale Wert der z-Achse, als ganze Zahl oder Dezimalzahl, den die Drohne nicht überschreiten wird, im Bereich von 1000 bis 5000 mm bzw. 40 bis 196 Zoll. |
|
Optional. Die Entfernungseinheiten sind:
|
# Fly with controller under 1000 mm
drone.set_max_z_height(1000, MM)
drone.take_off(climb_to=500)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
drone.land()
set_xyz_position#
set_xyz_position setzt die aktuelle x-, y- oder z-Koordinate der Drohne auf einen bestimmten Wert.
Verwendung:
drone.set_xyz_position(x, y, z, units)
Hinweis: Alle Parameter sind optional, aber mindestens einer (x, y, oder z) muss angegeben werden.
Parameter |
Beschreibung |
|---|---|
|
Optional. Die x-Koordinate, die für die Drohne festgelegt werden soll, in Einheiten von |
|
Optional. Die für die Drohne festzulegende y-Koordinate in Einheiten von |
|
Optional. Die für die Drohne festzulegende z-Koordinate in Einheiten von |
|
Optional. Die Einheit, die die Entfernung angibt:
|
# Set a new z position, then fly to z position -300
drone.take_off(climb_to=800)
drone.set_xyz_position(z=0)
wait(1, SECONDS)
drone.climb(DOWN, 50)
while not drone.get_z_position() < -300:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
Getter#
get_max_z_height#
get_max_z_height gibt die maximale Höhe zurück, die die Drohne erreichen kann, als ganze Zahl.
Verwendung:
drone.get_max_z_height(units)
Parameter |
Beschreibung |
|---|---|
|
Optional. Maßeinheit:
|
# Display the new z height limit
controller.screen.print(drone.get_max_z_height(MM))
controller.screen.next_row()
drone.take_off(climb_to=500)
drone.set_max_z_height(1000)
controller.screen.print(drone.get_max_z_height(MM))
wait(1, SECONDS)
drone.land()
get_flight_state#
get_flight_state gibt den aktuellen Flugzustand der Drohne als DroneFlightStateType zurück:
MOTOR_OFF- Kein anderer Flugzustand ist wahr.CALIBRATION- Die Drohne kalibriert ihre Sensoren.MOTOR_START- Die Drohne startet ihre Motoren.FLIGHT_READY- Die Drohne ist flugbereit.FLIGHT- Die Drohne befindet sich im Flug.
Usage:
drone.get_flight_state()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Report the flight status as the drone takes off
controller.screen.print("Preparing for flight!")
controller.screen.next_row()
drone.take_off(climb_to=800, wait=False)
while not drone.get_flight_state() == MOTOR_START:
    wait(5, MSEC)
controller.screen.print("Motors starting...")
controller.screen.next_row()
while not drone.get_flight_state() == FLIGHT:
    wait(5, MSEC)
controller.screen.print("Take off!")
get_x_position#
get_x_position gibt die x-Koordinate der Drohne als Dezimalzahl (float) zurück.
Usage:
drone.get_x_position(units)
Parameter |
Beschreibung |
|---|---|
|
Optional. Die Einheit, die die Position angibt:
|
# Move to (200, 0, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=90, velocity=50)
while not drone.get_x_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_y_position#
get_y_position gibt die y-Koordinate der Drohne als Dezimalzahl (float) zurück.
Verwendung:
drone.get_y_position(units)
Parameter |
Beschreibung |
|---|---|
|
Optional. Die Einheit, die die Position angibt:
|
# Move to (0, 200, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=0, velocity=50)
while not drone.get_y_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_z_position#
get_y_position gibt die z-Koordinate der Drohne als Dezimalzahl (float) zurück.
Verwendung:
drone.get_z_position(units)
Parameter |
Beschreibung |
|---|---|
|
Optional. Die Einheit, die die Position angibt:
|
# Move to (0, 0, 800)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.climb(UP, 50)
while not drone.get_z_position() > 800:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_safe_mode#
get_safe_mode gibt einen Boolean zurück, der angibt, ob die Propellersperre an der Drohne aktiviert ist.
True– Propellersperre ist aktiviert.False– Propellersperre ist nicht aktiviert.
Verwendung:
drone.get_safe_mode()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Change the sound by enabling the Propeller Lock
while True:
    if drone.get_safe_mode():
        controller.sound.play(FAULT)
        while controller.sound.is_active():
            wait(50, MSEC)
    else:
        controller.sound.play(SUCCESS)
        while controller.sound.is_active():
            wait(50, MSEC)
    wait(5, MSEC)
is_climb_active#
is_climb_active gibt einen Boolean zurück, der angibt, ob die Drohne klettert.
True– Die Drohne steigt gerade auf.False– Die Drohne steigt nicht.
Verwendung:
drone.is_climb_active()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# After the drone starts to climb, play a sound and land
drone.take_off(climb_to=500)
drone.climb(UP, 50)
wait(3, SECONDS)
if drone.is_climb_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_move_active#
is_move_active gibt einen Boolean zurück, der angibt, ob die Drohne gerade eine Bewegungsmethode verwendet.
True– Die Drohne verwendet derzeit eine Bewegungsmethode.False– Die Drohne verwendet derzeit keine Bewegungsmethode.
Verwendung:
drone.is_move_active()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# After the drone starts to move, play a sound and land
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(2, SECONDS)
if drone.is_move_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_turn_active#
is_turn_active gibt einen Boolean zurück, der angibt, ob die Drohne dreht.
True– Die Drohne dreht sich gerade.False– Die Drohne dreht sich nicht.
Verwendung:
drone.is_turn_active()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# After the drone starts to turn, play a sound and land
drone.take_off(climb_to=500)
drone.turn(RIGHT)
wait(2, SECONDS)
if drone.is_turn_active():
    controller.sound.play(LOOPING)
    while controller.sound.is_active():
        wait(50, MSEC)
    drone.land()
is_hovering#
is_hovering gibt einen Boolean zurück, der angibt, ob die Drohne ihre Position beibehält (schwebt).
True– Die Drohne hält derzeit ihre Position (schwebt).False– Die Drohne ändert gerade ihre Position.
Verwendung:
drone.is_hovering()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Play a sound after the drone has finished taking off
drone.take_off(climb_to=700)
while not drone.is_hovering():
    wait(5, MSEC)
controller.sound.play(PAUSE)
wait(2, SECONDS)
drone.land()
is_taking_off#
is_taking_off gibt einen Boolean zurück, der angibt, ob die Drohne gerade abhebt.
True– Die Drohne befindet sich gerade im Startvorgang.False– Die Drohne befindet sich nicht im Startvorgang.
Verwendung:
drone.is_taking_off()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Play sounds while the drone is taking off
drone.take_off(700, wait=False)
wait(1, SECONDS)
while drone.is_taking_off():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landing#
is_landing gibt einen Boolean zurück, der angibt, ob sich die Drohne im Landeanflug befindet.
True– Die Drohne befindet sich gerade im Landeanflug.False– Die Drohne befindet sich nicht im Landeanflug.
Verwendung:
drone.is_landing()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Play sounds while the drone is landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land(wait=False)
wait(1, SECONDS)
while drone.is_landing():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landed#
is_landed gibt einen Boolean zurück, der angibt, ob die Drohne aktuell gelandet ist.
True– Die Drohne ist gelandet.False– Die Drohne ist nicht gelandet.
Verwendung:
drone.is_landed()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
# Celebrate a successful landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
wait(1, SECONDS)
if drone.is_landed():
    controller.sound.play(SUCCESS)