
การเคลื่อนไหว#
การแนะนำ#
โดรน VEX AIR มีใบพัดสี่ใบ ทำให้สามารถเคลื่อนที่ไปในทิศทางใดก็ได้และหมุนได้อย่างอิสระ ระบบควบคุมการเคลื่อนไหวช่วยให้สามารถควบคุมการเคลื่อนที่ การหมุน การปรับความเร็ว และการติดตามตำแหน่งได้
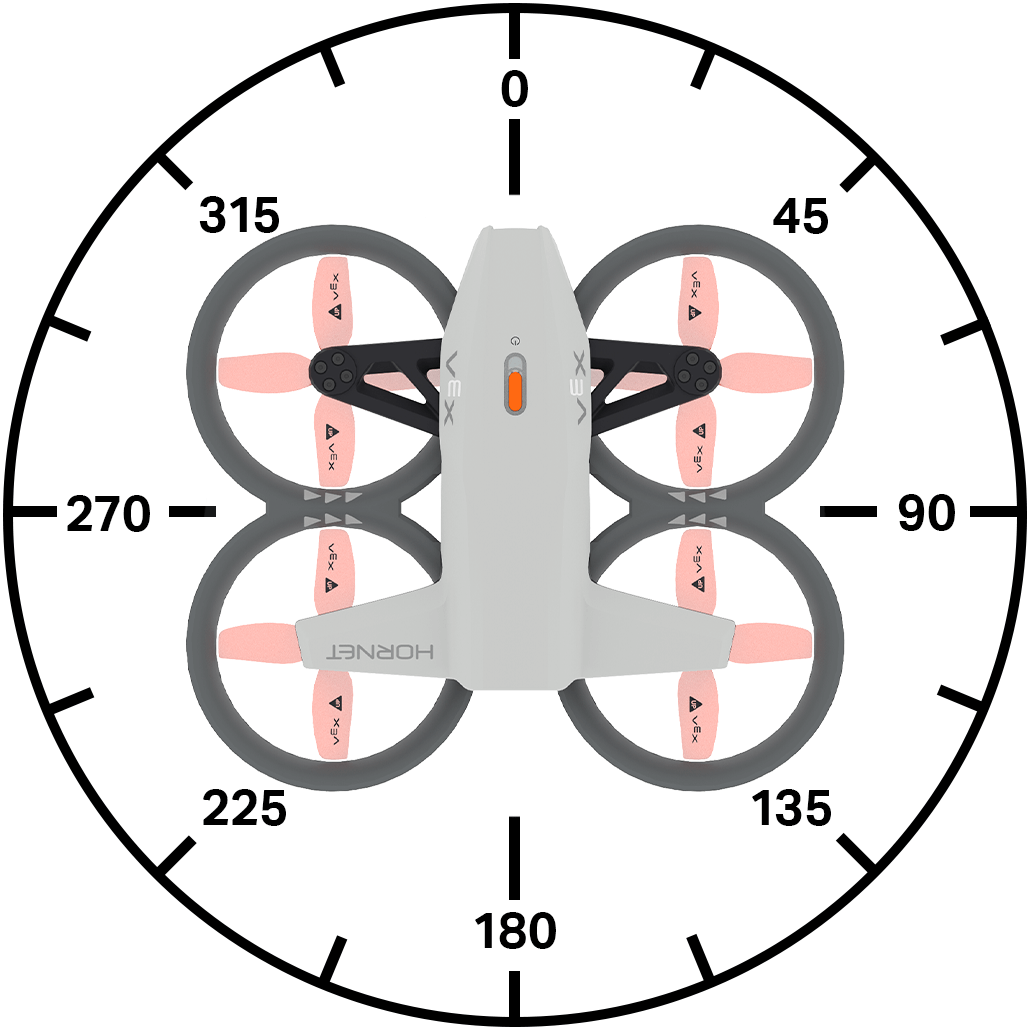
ด้านล่างนี้คือรายการวิธีการทั้งหมดที่มีให้เลือกใช้:
การกระทำ
take_off– ยกโดรนขึ้นสู่ความสูงที่กำหนดland– ลงจอดโดรนhover- รักษาโดรนให้อยู่ในตำแหน่งเดิมclimb– เคลื่อนโดรนในทิศทางแนวตั้งที่กำหนดclimb_for– เคลื่อนโดรนในทิศทางแนวตั้งที่กำหนดเป็นระยะทางที่ระบุclimb_to– ย้ายโดรนไปยังระดับความสูงที่กำหนดmove_at– เคลื่อนย้ายโดรนตามทิศทางและความเร็วที่กำหนดmove_for– เคลื่อนย้ายโดรนในทิศทางที่กำหนดและระยะทางที่กำหนดmove_to– ย้ายโดรนไปยังตำแหน่งที่กำหนดโดยรักษาทิศทางเดิมไว้turn– เลี้ยวโดรนไปทางซ้ายหรือขวาturn_for– หมุนโดรนเป็นจำนวนองศาที่กำหนดturn_to– หมุนโดรนให้หันไปทางทิศทางที่กำหนดmove_with_vectors– เคลื่อนย้ายโดรนโดยใช้ค่า x, y, z และการหมุนตามเวกเตอร์
ตัวปรับแต่ง
set_steering_mode– ตั้งค่า POV สำหรับการบังคับโดรนset_movement_mode– ตั้งค่ารูปแบบการเคลื่อนที่ของโดรนset_climb_velocity– ตั้งค่าความเร็วในการปีนขึ้นเริ่มต้นset_move_velocity– ตั้งค่าความเร็วในการเคลื่อนที่เริ่มต้นset_turn_velocity- ตั้งค่าความเร็วในการเลี้ยวเริ่มต้นset_max_z_height- กำหนดขีดจำกัดความสูงที่โดรนจะบินได้set_xyz_position– กำหนดตำแหน่งปัจจุบันของโดรน
ผู้รับ
get_max_z_height– ส่งคืนความสูงสูงสุดที่โดรนสามารถเข้าถึงได้get_flight_state– ส่งคืนสถานะปัจจุบันของโดรนget_x_position– ส่งคืนพิกัด x ของโดรนget_y_position– ส่งคืนพิกัด y ของโดรนget_z_position– ส่งคืนพิกัด z ของโดรนget_safe_mode– ส่งคืนสถานะการล็อกใบพัดของโดรนis_climb_active– คืนค่าว่าโดรนกำลังปีนขึ้นอยู่หรือไม่is_move_active– ส่งคืนว่าโดรนกำลังเคลื่อนที่อยู่หรือไม่is_turn_active– คืนค่าว่าโดรนกำลังเลี้ยวอยู่หรือไม่is_hovering- คืนค่าว่าโดรนกำลังลอยอยู่หรือไม่is_taking_off– คืนค่าว่าโดรนกำลังบินขึ้นหรือไม่is_landing– ส่งคืนว่าโดรนกำลังลงจอดอยู่หรือไม่is_landed- คืนค่าว่าโดรนลงจอดแล้วหรือไม่
การกระทำ#
take_off#
take_off จะเริ่มการทำงานของใบพัดและยกโดรนขึ้นสู่อากาศ ต้องใช้วิธีนี้ก่อนจึงจะสามารถทำการเคลื่อนไหวอื่นๆ ได้
วิธีใช้:
drone.take_off(climb_to, units, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตำแหน่ง z (ความสูง) ที่โดรนจะบินไป |
|
หน่วยที่ใช้:
|
|
ตัวเลือกเสริม |
# Fly for 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
land#
คำสั่ง land จะลดระดับโดรนลงสู่พื้น ใบพัดจะยังคงหมุนต่อไปจนกว่าโครงการจะหยุดลง
วิธีใช้:
drone.land(wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม |
# Land after 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
hover#
hover หยุดโดรนไม่ให้เคลื่อนที่ไปในทิศทางใด ๆ และรักษาระดับตำแหน่งปัจจุบันในอากาศ
Usage:
drone.hover()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# Hold current position for 3 seconds after moving forward
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(1, SECONDS)
drone.hover()
wait(3, SECONDS)
drone.land()
climb#
คำสั่ง climb จะเคลื่อนโดรนไปในทิศทางแนวตั้งที่กำหนด
Usage:
drone.climb(direction, velocity)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางที่โดรนจะบิน: |
|
ความเร็วในการไต่ระดับของโดรน คิดเป็นเปอร์เซ็นต์ |
# Climb upwards for 2 seconds
drone.take_off(climb_to=500)
wait(2, SECONDS)
drone.climb(direction=UP)
wait(2, SECONDS)
drone.land()
climb_for#
คำสั่ง climb_for จะเคลื่อนโดรนไปในทิศทางแนวตั้งที่กำหนดไว้เป็นระยะทางที่ระบุ
วิธีใช้:
drone.climb_for(direction, distance, units, velocity, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางที่โดรนจะบิน: |
|
ระยะทางที่โดรนจะบินได้ |
|
(ไม่บังคับ) หน่วยที่ใช้แสดงระยะทาง:
|
|
(ไม่บังคับ) ความเร็วในการไต่ระดับของโดรน (แสดงเป็นเปอร์เซ็นต์) หากไม่ได้ระบุความเร็ว ค่าเริ่มต้นคือ 50% |
|
ตัวเลือกเสริม |
# Lower drone before landing
drone.take_off(climb_to=700)
wait(2, SECONDS)
drone.climb_for(direction=DOWN, distance=300)
wait(2, SECONDS)
drone.land()
climb_to#
คำสั่ง climb_to จะเคลื่อนโดรนไปยังตำแหน่ง z ที่กำหนด
วิธีใช้:
drone.climb_to(z, units, velocity, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ค่าตำแหน่ง z (แสดงเป็นจำนวนเต็มหรือทศนิยม) ที่โดรนจะไต่ระดับขึ้นไป |
|
(ไม่บังคับ) หน่วยที่ใช้แสดงระยะทาง:
|
|
(ไม่บังคับ) ความเร็วในการไต่ระดับของโดรน (แสดงเป็นเปอร์เซ็นต์) |
|
ตัวเลือกเสริม |
# Reach 500 mm after takeoff
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.climb_to(z=500)
wait(1, SECONDS)
drone.land()
move_at#
คำสั่ง move_at จะเคลื่อนโดรนด้วยมุมและความเร็วที่กำหนด
วิธีใช้:
drone.move_at(angle, velocity)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
มุมที่โดรนเคลื่อนที่ โดยแสดงเป็นจำนวนเต็มหรือทศนิยม มีค่าตั้งแต่ 0 ถึง 359 องศา |
|
ความเร็วที่โดรนจะเคลื่อนที่คิดเป็นเปอร์เซ็นต์ |
# Move left for 2 seconds
drone.take_off(climb_to=500)
drone.move_at(angle=270)
wait(2, SECONDS)
drone.land()
move_for#
move_for เคลื่อนโดรนไปในทิศทางที่กำหนดเป็นระยะทางที่กำหนดโดยใช้ set_move_velocity ปัจจุบัน
วิธีใช้:
drone.move_for(angle, distance, units, velocity, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
มุมที่โดรนเคลื่อนที่ โดยมีค่าเป็นจำนวนเต็มหรือทศนิยม (float) อยู่ในช่วงตั้งแต่ 0 ถึง 359 องศา |
|
ระยะทางที่โดรนจะเคลื่อนที่ (ระบุเป็นจำนวนเต็มหรือทศนิยม) |
|
(ไม่บังคับ) หน่วยที่ใช้แสดงระยะทาง:
|
|
(ไม่บังคับ) ความเร็วในการเคลื่อนที่ของโดรน (แสดงเป็นเปอร์เซ็นต์) |
|
ตัวเลือกเสริม |
# Move forward for 200 mm
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_for(direction=0, distance=200, velocity=50, units=MM)
wait(1, SECONDS)
drone.land()
move_to#
คำสั่ง move_to จะเคลื่อนโดรนไปยังตำแหน่งที่กำหนดในอากาศ โดยรักษาระดับทิศทางเดิมไว้
วิธีใช้:
drone.move_to(x, y, z, units, move_velocity, climb_velocity, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พิกัด x ที่โดรนจะเคลื่อนที่ไป |
|
พิกัด y ที่โดรนจะเคลื่อนที่ไป |
|
พิกัด z ที่โดรนจะเคลื่อนที่ไป |
|
(ไม่บังคับ) หน่วยที่ใช้แสดงระยะทาง:
|
|
(ไม่บังคับ) ความเร็วในการเคลื่อนที่ของโดรน (แสดงเป็นเปอร์เซ็นต์) |
|
(ไม่บังคับ) ความเร็วในการไต่ระดับของโดรน (แสดงเป็นเปอร์เซ็นต์) |
|
ตัวเลือกเสริม |
# Move diagonally to (300, 300, 800)
drone.take_off(climb_to=300)
wait(2, SECONDS)
drone.move_to(x=300, y=300, z=800)
wait(2, SECONDS)
drone.land()
turn#
turn เลี้ยวโดรนไปในทิศทางที่กำหนดโดยใช้ set_turn_velocity
วิธีใช้:
drone.turn(direction, velocity)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางที่โดรนจะเลี้ยว: |
|
(ไม่บังคับ) ความเร็วในการเลี้ยวของโดรน (แสดงเป็นเปอร์เซ็นต์) |
# Turn to the right for 2 seconds
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn(RIGHT, 50)
wait(2, SECONDS)
drone.land()
turn_for#
turn_for หมุนโดรนไปในทิศทางที่กำหนดเป็นระยะทางที่กำหนดโดยสัมพันธ์กับทิศทางที่หันหน้าอยู่ในปัจจุบันโดยใช้ set_turn_velocity
วิธีใช้:
drone.turn_for(direction, angle, velocity, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางที่โดรนจะเลี้ยว: |
|
มุมที่โดรนหมุน โดยมีค่าเป็นจำนวนเต็มหรือทศนิยม (float) ตั้งแต่ 0 ถึง 359 องศา |
|
(ไม่บังคับ) ความเร็วในการเลี้ยวของโดรน (แสดงเป็นเปอร์เซ็นต์) |
|
ตัวเลือกเสริม |
# Turn around, then land
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn_for(RIGHT, 180)
wait(1, SECONDS)
drone.land()
turn_to#
turn_to หมุนโดรนให้หันหน้าไปยังทิศทางที่กำหนดโดยใช้ set_turn_velocity ปัจจุบัน
วิธีใช้:
drone.turn_to(heading, velocity, wait)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางที่โดรนจะหันไปนั้นสามารถปรับได้ตั้งแต่ 0 ถึง 360 องศา |
|
(ไม่บังคับ) ความเร็วในการเลี้ยวของโดรน (แสดงเป็นเปอร์เซ็นต์) |
|
ตัวเลือกเสริม |
# Turn to face each of the cardinal headings
drone.take_off(climb_to=500)
drone.turn_to(heading=90, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=180, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=270, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=0, velocity=50)
wait(3, SECONDS)
drone.land()
move_with_vectors#
move_with_vectors เคลื่อนย้ายโดรนโดยใช้การเคลื่อนที่แบบเวกเตอร์ โดยผสมผสานการเคลื่อนที่ตามแกน x (แนวนอน) และแกน y (แนวตั้ง) พร้อมทั้งหมุนโดรนไปด้วย
หมายเหตุ: วิธีนี้ตั้งค่าความเร็วในการเคลื่อนที่และการหมุนโดยตรง ดังนั้นจึงไม่ใช้ set_move_velocity หรือ set_turn_velocity
วิธีใช้:
drone.move_with_vectors(forward, rightward, upward, rotation)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ความเร็วของโดรนตามแกน Y (การเคลื่อนที่ไปข้างหน้าและถอยหลัง) รับค่าตั้งแต่ -100 ถึง 100 ในรูปแบบเปอร์เซ็นต์ โดยค่าลบหมายถึงเคลื่อนที่ถอยหลัง และค่าบวกหมายถึงเคลื่อนที่ไปข้างหน้า |
|
ความเร็วของโดรนตามแนวแกน X (การเคลื่อนที่ไปด้านข้าง) รับค่าตั้งแต่ -100 ถึง 100 ในรูปแบบเปอร์เซ็นต์ โดยค่าลบหมายถึงเคลื่อนที่ไปทางซ้าย และค่าบวกหมายถึงเคลื่อนที่ไปทางขวา |
|
ความเร็วของโดรนตามแนวแกน Z (การเคลื่อนที่ขึ้นและลง) รับค่าตั้งแต่ -100 ถึง 100 ในรูปแบบเปอร์เซ็นต์ โดยค่าลบหมายถึงการเคลื่อนที่ลง และค่าบวกหมายถึงการเคลื่อนที่ขึ้น |
|
ความเร็วในการหมุนของโดรน รับค่าตั้งแต่ -100 ถึง 100 ในรูปแบบเปอร์เซ็นต์ โดยค่าลบจะหมุนทวนเข็มนาฬิกา และค่าบวกจะหมุนตามเข็มนาฬิกา |
# Move with controller
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
ตัวกลายพันธุ์#
set_steering_mode#
set_steering_mode กำหนดมุมมองที่ใช้ในการบังคับโดรน
วิธีใช้:
drone.set_steering_mode(style)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตั้งค่ามุมมอง (POV) ที่ใช้ในการควบคุมโดรน |
# Steer based on the drone's starting orientation
# until button 7 is pressed
drone.take_off(climb_to=500)
drone.set_steering_mode(HEADLESS)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_movement_mode#
set_movement_mode กำหนดรูปแบบการเคลื่อนที่ของโดรน
รูปแบบการเคลื่อนไหวนี้ใช้เมื่อบังคับโดรนด้วยรีโมทคอนโทรล
วิธีใช้:
drone.set_movement_mode(style)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตั้งค่าความเร็วที่ใช้ในการบังคับทิศทางโดร
|
# Control the drone with the balanced movement style
drone.take_off(climb_to=500)
drone.set_movement_mode(BALANCED)
while not controller.button5.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_climb_velocity#
set_climb_velocity กำหนดความเร็วในการปีนขึ้นเริ่มต้นเป็นเปอร์เซ็นต์ ซึ่งจะมีผลต่อเมธอดอื่นๆ ที่เกี่ยวข้องกับการปีนขึ้น ความเร็วในการปีนขึ้นเริ่มต้นคือ 50%
วิธีใช้:
drone.set_climb_velocity(velocity)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ความเร็วในการไต่ระดับของโดรน คิดเป็นเปอร์เซ็นต์ |
# Raise the drone quickly before landing
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.set_climb_velocity(100)
drone.climb_for(direction=UP, distance=500)
wait(1, SECONDS)
drone.land()
set_move_velocity#
set_move_velocity กำหนดความเร็วในการเคลื่อนที่เริ่มต้นเป็นเปอร์เซ็นต์ ซึ่งจะมีผลต่อเมธอดที่เกี่ยวข้องกับการเคลื่อนที่ทั้งหมดที่ตามมา ความเร็วในการเคลื่อนที่เริ่มต้นคือ 50%
วิธีใช้:
drone.set_move_velocity(velocity)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ความเร็วที่โดรนจะเคลื่อนที่คิดเป็นเปอร์เซ็นต์ |
# Move forward quickly, then reverse slowly
drone.take_off(climb_to=500)
drone.set_move_velocity(100)
drone.move_for(direction=0, distance=500)
wait(3, SECONDS)
drone.set_move_velocity(20)
drone.move_for(direction=180, distance=500)
wait(5, SECONDS)
drone.land()
set_turn_velocity#
set_turn_velocity ตั้งค่าความเร็วในการเลี้ยวเริ่มต้นเป็นเปอร์เซ็นต์ ซึ่งจะมีผลต่อเมธอดอื่นๆ ที่เกี่ยวข้องกับการเลี้ยว ความเร็วในการเลี้ยวเริ่มต้นคือ 50%
วิธีใช้:
drone.set_turn_velocity(velocity)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ความเร็วในการเลี้ยวของโดรน คิดเป็นเปอร์เซ็นต์ |
# Turn clockwise quickly, then counterclockwise slowly
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn_for(RIGHT, 360)
wait(3, SECONDS)
drone.set_turn_velocity(20)
drone.turn_for(LEFT, 360)
wait(5, SECONDS)
drone.land()
set_max_z_height#
set_max_z_height กำหนดขีดจำกัดความสูงที่โดรนจะบินได้
วิธีใช้:
drone.set_max_z_height(z_height, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ค่าสูงสุดของแกน Z (เป็นจำนวนเต็มหรือทศนิยม) ที่โดรนจะไม่บินเกิน ในช่วงตั้งแต่ 1,000 ถึง 5,000 มม. หรือ 40 ถึง 196 นิ้ว |
|
(ไม่บังคับ) หน่วยวัดระยะทางมีดังนี้:
|
# Fly with controller under 1000 mm
drone.set_max_z_height(1000, MM)
drone.take_off(climb_to=500)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
drone.land()
set_xyz_position#
set_xyz_position ตั้งค่าพิกัด x, y หรือ z ปัจจุบันของโดรนเป็นค่าที่ระบุ
วิธีใช้:
drone.set_xyz_position(x, y, z, units)
หมายเหตุ: พารามิเตอร์ทั้งหมดเป็นตัวเลือก แต่ต้องระบุ อย่างน้อยหนึ่ง ตัว (x, yหรือ z)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม พิกัด x ที่จะตั้งค่าสำหรับโดรนในหน่วย |
|
ตัวเลือกเสริม พิกัด y ที่จะตั้งค่าสำหรับโดรนในหน่วย |
|
ตัวเลือกเสริม พิกัด z ที่จะตั้งค่าสำหรับโดรนในหน่วย |
|
(ไม่บังคับ) หน่วยที่ใช้แสดงระยะทาง:
|
# Set a new z position, then fly to z position -300
drone.take_off(climb_to=800)
drone.set_xyz_position(z=0)
wait(1, SECONDS)
drone.climb(DOWN, 50)
while not drone.get_z_position() < -300:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
ผู้รับ#
get_max_z_height#
get_max_z_height จะส่งคืนค่าความสูงสูงสุดที่โดรนสามารถบินขึ้นไปได้ในรูปแบบจำนวนเต็ม
วิธีใช้:
drone.get_max_z_height(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
เลือกได้ หน่วยวัด:
|
# Display the new z height limit
controller.screen.print(drone.get_max_z_height(MM))
controller.screen.next_row()
drone.take_off(climb_to=500)
drone.set_max_z_height(1000)
controller.screen.print(drone.get_max_z_height(MM))
wait(1, SECONDS)
drone.land()
get_flight_state#
get_flight_state ส่งคืนสถานะการบินปัจจุบันของโดรนในรูปแบบ DroneFlightStateType:
MOTOR_OFF- ไม่มีสถานะการบินอื่นใดที่เป็นจริงCALIBRATION- โดรนกำลังปรับเทียบเซ็นเซอร์ของมันMOTOR_START- โดรนกำลังสตาร์ทมอเตอร์FLIGHT_READY- โดรนพร้อมบินแล้วFLIGHT- The drone is in flight.
Usage:
drone.get_flight_state()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# Report the flight status as the drone takes off
controller.screen.print("Preparing for flight!")
controller.screen.next_row()
drone.take_off(climb_to=800, wait=False)
while not drone.get_flight_state() == MOTOR_START:
    wait(5, MSEC)
controller.screen.print("Motors starting...")
controller.screen.next_row()
while not drone.get_flight_state() == FLIGHT:
    wait(5, MSEC)
controller.screen.print("Take off!")
get_x_position#
get_x_position ส่งคืนพิกัด x ของโดรนเป็นเลขฐานสิบ (float)
Usage:
drone.get_x_position(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
(ไม่บังคับ) หน่วยที่ใช้แสดงตำแหน่ง:
|
# Move to (200, 0, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=90, velocity=50)
while not drone.get_x_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_y_position#
get_y_position ส่งคืนพิกัด y ของโดรนเป็นทศนิยม (float)
วิธีใช้:
drone.get_y_position(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
(ไม่บังคับ) หน่วยที่ใช้แสดงตำแหน่ง:
|
# Move to (0, 200, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=0, velocity=50)
while not drone.get_y_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_z_position#
get_y_position ส่งคืนพิกัด z ของโดรนเป็นทศนิยม (float)
วิธีใช้:
drone.get_z_position(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
(ไม่บังคับ) หน่วยที่ใช้แสดงตำแหน่ง:
|
# Move to (0, 0, 800)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.climb(UP, 50)
while not drone.get_z_position() > 800:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_safe_mode#
get_safe_mode returns a Boolean indicating whether the Propeller Lock is enabled on the drone.
True– เปิดใช้งานการล็อกใบพัดแล้วFalse– ระบบล็อคใบพัดไม่ได้เปิดใช้งาน
วิธีใช้:
drone.get_safe_mode()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# Change the sound by enabling the Propeller Lock
while True:
    if drone.get_safe_mode():
        controller.sound.play(FAULT)
        while controller.sound.is_active():
            wait(50, MSEC)
    else:
        controller.sound.play(SUCCESS)
        while controller.sound.is_active():
            wait(50, MSEC)
    wait(5, MSEC)
is_climb_active#
is_climb_active returns a Boolean indicating whether the drone is climbing.
True– ขณะนี้โดรนกำลังไต่ระดับขึ้นFalse– โดรนไม่ได้กำลังบินขึ้น
วิธีใช้:
drone.is_climb_active()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# After the drone starts to climb, play a sound and land
drone.take_off(climb_to=500)
drone.climb(UP, 50)
wait(3, SECONDS)
if drone.is_climb_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_move_active#
is_move_active returns a Boolean indicating whether the drone is currently using a move method.
True– ขณะนี้โดรนกำลังใช้วิธีการเคลื่อนที่False– ขณะนี้โดรนไม่ได้ใช้เมธอดการเคลื่อนที่
วิธีใช้:
drone.is_move_active()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# After the drone starts to move, play a sound and land
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(2, SECONDS)
if drone.is_move_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_turn_active#
is_turn_active returns a Boolean indicating whether the drone is turning.
True– ขณะนี้โดรนกำลังเลี้ยวอยู่False– โดรนไม่เลี้ยว
วิธีใช้:
drone.is_turn_active()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# After the drone starts to turn, play a sound and land
drone.take_off(climb_to=500)
drone.turn(RIGHT)
wait(2, SECONDS)
if drone.is_turn_active():
    controller.sound.play(LOOPING)
    while controller.sound.is_active():
        wait(50, MSEC)
    drone.land()
is_hovering#
is_hovering returns a Boolean indicating whether the drone is maintaining its position (hovering).
True– ขณะนี้โดรนกำลังรักษาระดับ (ลอยตัวอยู่กับที่)False– ขณะนี้โดรนกำลังเปลี่ยนตำแหน่ง
วิธีใช้:
drone.is_hovering()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# Play a sound after the drone has finished taking off
drone.take_off(climb_to=700)
while not drone.is_hovering():
    wait(5, MSEC)
controller.sound.play(PAUSE)
wait(2, SECONDS)
drone.land()
is_taking_off#
is_taking_off returns a Boolean indicating whether the drone is in the process of taking off.
True– ขณะนี้โดรนกำลังอยู่ในขั้นตอนการบินขึ้นFalse– โดรนไม่ได้อยู่ในระหว่างการบินขึ้น
วิธีใช้:
drone.is_taking_off()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# Play sounds while the drone is taking off
drone.take_off(700, wait=False)
wait(1, SECONDS)
while drone.is_taking_off():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landing#
is_landing returns a Boolean indicating whether the drone is in the process of landing.
True– ขณะนี้โดรนกำลังลงจอดFalse– โดรนไม่ได้กำลังลงจอด
วิธีใช้:
drone.is_landing()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# Play sounds while the drone is landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land(wait=False)
wait(1, SECONDS)
while drone.is_landing():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landed#
is_landed returns a Boolean indicating whether the drone is currently landed.
True– โดรนลงจอดแล้วFalse– โดรนยังไม่ได้ลงจอด
วิธีใช้:
drone.is_landed()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
# Celebrate a successful landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
wait(1, SECONDS)
if drone.is_landed():
    controller.sound.play(SUCCESS)