
Liike#
Johdanto#
VEX AIR -droonissa on neljä potkuria, joiden avulla se voi liikkua mihin tahansa suuntaan ja pyöriä itsenäisesti. Liike tarjoaa menetelmiä liikkumiseen, kääntymiseen, nopeuden säätöön ja sijainnin seurantaan.
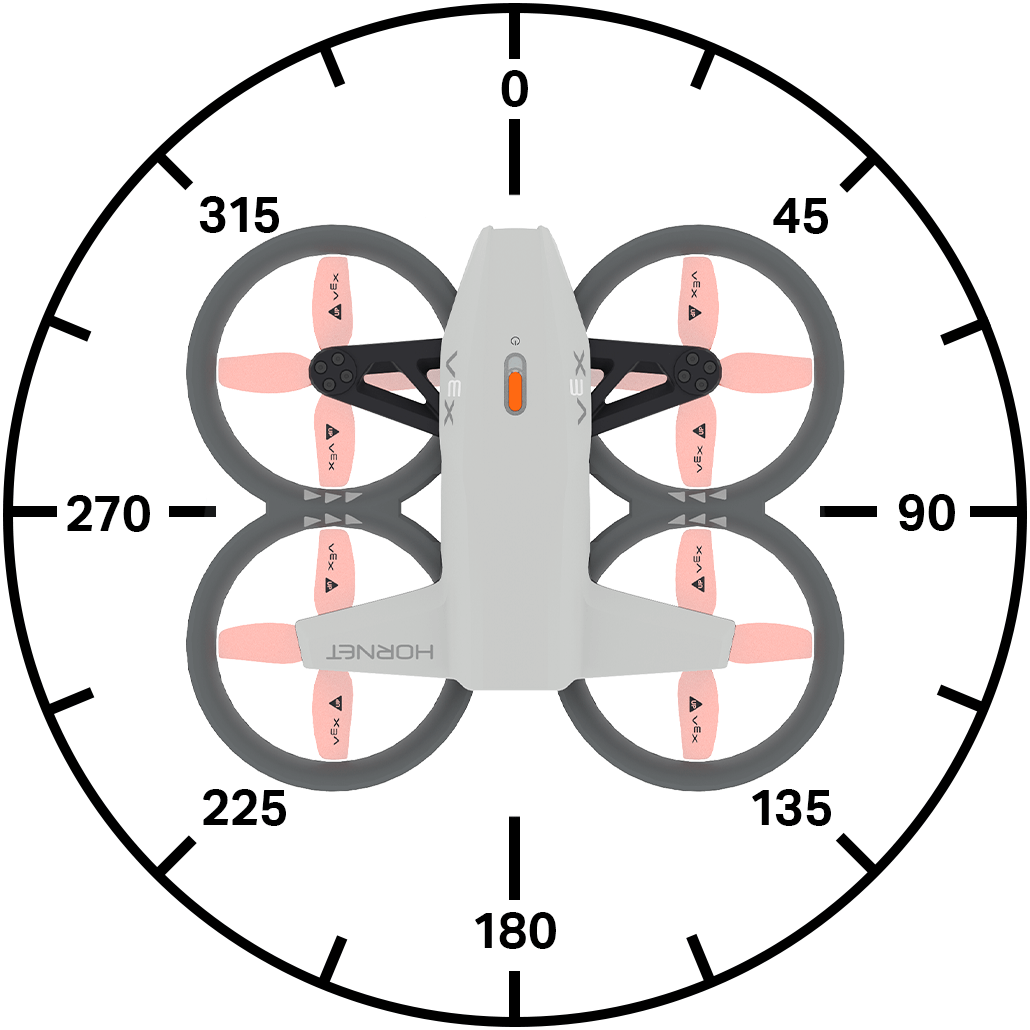
Alla on luettelo kaikista käytettävissä olevista menetelmistä:
Toiminnot
take_off– Nostaa dronin määritettyyn korkeuteen.land– Laskeutuu lennokilla.hover- Pitää dronin paikallaan.climb– Liikuttaa dronea määritettyyn pystysuuntaan.climb_for– Liikuttaa dronea tiettyyn pystysuuntaan tietyn matkan.climb_to– Siirtää dronin määritettyyn korkeuteen.move_at– Liikuttaa dronea tietyllä suunnalla ja nopeudella.move_for– Liikuttaa dronea tietyllä suunnalla tietyn matkan.move_to– Siirtää dronin tiettyyn paikkaan säilyttäen saman suunnan.turn– Kääntää dronea vasemmalle tai oikealle.turn_for– Kääntää dronea asetetun määrän asteita.turn_to– Kääntää dronin tiettyyn suuntaan.move_with_vectors– Liikuttaa dronea käyttämällä vektoripohjaisia x-, y-, z- ja kiertoarvoja.
Mutaattorit
set_steering_mode– Asettaa dronin ohjauksen näkökulman.set_movement_mode– Asettaa dronin liiketyylin.set_climb_velocity– Asettaa oletusarvoisen kiipeilynopeuden.set_move_velocity– Asettaa oletusliikkumisnopeuden.set_turn_velocity- Asettaa oletuskääntönopeuden.set_max_z_height- Asettaa rajan sille, kuinka korkealle drone lentää.set_xyz_position– Asettaa dronin nykyisen sijainnin.
Getters
get_max_z_height– Palauttaa droonin suurimman mahdollisen lentokorkeuden.get_flight_state– Palauttaa dronin nykyisen tilan.get_x_position– Palauttaa dronin x-koordinaatin.get_y_position– Palauttaa dronin y-koordinaatin.get_z_position– Palauttaa dronin z-koordinaatin.get_safe_mode– Palauttaa dronin potkurin lukitustilan.is_climb_active– Palauttaa tiedon siitä, onko drooni parhaillaan nousussa.is_move_active– Palauttaa, onko drooni tällä hetkellä liikkeessä.is_turn_active– Palauttaa, kääntyykö drone parhaillaan.is_hovering- Palauttaa, leijuuko drooni tällä hetkellä ilmassa.is_taking_off– Palauttaa tiedon siitä, onko drooni parhaillaan nousussa.is_landing– Palauttaa tiedon siitä, onko drooni parhaillaan laskeutumassa.is_landed- Palauttaa, onko drone tällä hetkellä laskeutunut.
Toiminnot#
take_off#
take_off käynnistää potkurit ja nostaa dronin ilmaan. Tätä menetelmää on käytettävä ennen kuin muita liikkeitä voidaan tehdä.
Käyttö:
drone.take_off(climb_to, units, wait)
Parametrit |
Kuvaus |
|---|---|
|
Z-asento (korkeus), johon drone lentää. |
|
Käytettävä yksikkö:
|
|
Valinnainen. |
# Fly for 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
land#
land laskee dronin maahan. Potkurit jatkavat pyörimistä, kunnes projekti pysäytetään.
Käyttö:
drone.land(wait)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. |
# Land after 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
hover#
hover pysäyttää dronin liikkumisen mihin tahansa suuntaan ja pitää sen nykyisen sijaintinsa ilmassa.
Usage:
drone.hover()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Hold current position for 3 seconds after moving forward
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(1, SECONDS)
drone.hover()
wait(3, SECONDS)
drone.land()
climb#
climb liikuttaa dronea määritettyyn pystysuuntaan.
Usage:
drone.climb(direction, velocity)
Parametrit |
Kuvaus |
|---|---|
|
Droonin lentosuunta: |
|
Nopeus, jolla drone nousee, prosentteina. |
# Climb upwards for 2 seconds
drone.take_off(climb_to=500)
wait(2, SECONDS)
drone.climb(direction=UP)
wait(2, SECONDS)
drone.land()
climb_for#
climb_for liikuttaa dronea määrättyyn pystysuuntaan tietyn matkan.
Käyttö:
drone.climb_for(direction, distance, units, velocity, wait)
Parametrit |
Kuvaus |
|---|---|
|
Droonin lentosuunta: |
|
Droonin lentomatka. |
|
Valinnainen. Etäisyyttä ilmaiseva yksikkö:
|
|
Valinnainen. Nopeus, jolla drone nousee prosentteina. Jos nopeutta ei ole määritetty, oletusnopeus on 50 %. |
|
Valinnainen. |
# Lower drone before landing
drone.take_off(climb_to=700)
wait(2, SECONDS)
drone.climb_for(direction=DOWN, distance=300)
wait(2, SECONDS)
drone.land()
climb_to#
climb_to siirtää dronin tiettyyn z-asentoon.
Käyttö:
drone.climb_to(z, units, velocity, wait)
Parametrit |
Kuvaus |
|---|---|
|
Z-asema kokonaislukuna tai desimaalilukuna, johon drone nousee. |
|
Valinnainen. Etäisyyttä ilmaiseva yksikkö:
|
|
Valinnainen. Nopeus, jolla drone nousee prosentteina. |
|
Valinnainen. |
# Reach 500 mm after takeoff
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.climb_to(z=500)
wait(1, SECONDS)
drone.land()
move_at#
move_at liikuttaa dronea tietyssä kulmassa ja nopeudella.
Käyttö:
drone.move_at(angle, velocity)
Parametrit |
Kuvaus |
|---|---|
|
Kulma kokonaislukuna tai desimaalilukuna, jossa drone liikkuu, vaihdellen 0–359 astetta. |
|
Nopeus, jolla drone liikkuu prosentteina. |
# Move left for 2 seconds
drone.take_off(climb_to=500)
drone.move_at(angle=270)
wait(2, SECONDS)
drone.land()
move_for#
move_for liikuttaa dronea tiettyyn suuntaan tietyn matkan käyttäen nykyistä set_move_velocity.
Käyttö:
drone.move_for(angle, distance, units, velocity, wait)
Parametrit |
Kuvaus |
|---|---|
|
Kulma kokonaislukuna tai desimaalilukuna (liukuluku), jossa drone liikkuu, vaihteluvälillä 0–359 astetta. |
|
Kokonaislukuna tai desimaalilukuna ilmaistu etäisyys, jonka drone liikkuu. |
|
Valinnainen. Etäisyyttä ilmaiseva yksikkö:
|
|
Valinnainen. Nopeus, jolla drone liikkuu prosentteina. |
|
Valinnainen. |
# Move forward for 200 mm
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_for(direction=0, distance=200, velocity=50, units=MM)
wait(1, SECONDS)
drone.land()
move_to#
move_to siirtää dronin tiettyyn paikkaan ilmassa säilyttäen saman suunnan.
Käyttö:
drone.move_to(x, y, z, units, move_velocity, climb_velocity, wait)
Parametrit |
Kuvaus |
|---|---|
|
X-koordinaatti, johon drone liikkuu. |
|
Y-koordinaatti, johon drone liikkuu. |
|
Z-koordinaatti, johon drone liikkuu. |
|
Valinnainen. Etäisyyttä ilmaiseva yksikkö:
|
|
Valinnainen. Nopeus, jolla drone liikkuu prosentteina. |
|
Valinnainen. Nopeus, jolla drone nousee prosentteina. |
|
Valinnainen. |
# Move diagonally to (300, 300, 800)
drone.take_off(climb_to=300)
wait(2, SECONDS)
drone.move_to(x=300, y=300, z=800)
wait(2, SECONDS)
drone.land()
turn#
turn kääntää dronea tiettyyn suuntaan käyttämällä nykyistä set_turn_velocity.
Käyttö:
drone.turn(direction, velocity)
Parametrit |
Kuvaus |
|---|---|
|
Droonin kääntymissuunta: |
|
Valinnainen. Nopeus, jolla drone kääntyy prosentteina. |
# Turn to the right for 2 seconds
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn(RIGHT, 50)
wait(2, SECONDS)
drone.land()
turn_for#
turn_for kääntää dronea tiettyyn suuntaan asetetun matkan suhteessa sen nykyiseen suunnasta käyttäen nykyistä set_turn_velocity.
Käyttö:
drone.turn_for(direction, angle, velocity, wait)
Parametrit |
Kuvaus |
|---|---|
|
Droonin kääntymissuunta: |
|
Kulma kokonaislukuna tai desimaalilukuna (liukuväri), jossa drone kääntyy, vaihteluvälillä 0–359 astetta. |
|
Valinnainen. Nopeus, jolla drone kääntyy prosentteina. |
|
Valinnainen. |
# Turn around, then land
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn_for(RIGHT, 180)
wait(1, SECONDS)
drone.land()
turn_to#
turn_to kääntää dronin tiettyyn suuntaan käyttämällä nykyistä set_turn_velocity.
Käyttö:
drone.turn_to(heading, velocity, wait)
Parametrit |
Kuvaus |
|---|---|
|
Droonin kääntymissuunta 0–360 astetta. |
|
Valinnainen. Nopeus, jolla drone kääntyy prosentteina. |
|
Valinnainen. |
# Turn to face each of the cardinal headings
drone.take_off(climb_to=500)
drone.turn_to(heading=90, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=180, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=270, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=0, velocity=50)
wait(3, SECONDS)
drone.land()
move_with_vectors#
move_with_vectors liikuttaa dronea vektoripohjaisella liikkeellä yhdistäen liikkeen x-akselin (vaakasuora) ja y-akselin (pystysuora) suuntaisesti ja samalla pyörittäen dronea.
Huomautus: Tämä metodi asettaa liike- ja kääntymisnopeusarvot suoraan, joten se ei käytä set_move_velocity tai set_turn_velocity -metodia.
Käyttö:
drone.move_with_vectors(forward, rightward, upward, rotation)
Parametrit |
Kuvaus |
|---|---|
|
Droonin nopeus Y-akselin suunnassa (eteen- ja taaksepäin suuntautuva liike). Hyväksyy prosentteina arvon -100 - 100, jossa negatiiviset arvot liikkuvat taaksepäin ja positiiviset arvot eteenpäin. |
|
Droonin nopeus X-akselin suuntaisesti (sivulta toiselle liike). Hyväksyy prosentteina arvon -100 - 100, jossa negatiiviset arvot liikkuvat vasemmalle ja positiiviset arvot oikealle. |
|
Droonin nopeus Z-akselin suuntaisesti (ylös- ja alaspäin suuntautuva liike). Hyväksyy prosentteina arvon -100 - 100, jossa negatiiviset arvot liikkuvat alaspäin ja positiiviset arvot ylöspäin. |
|
Droonin pyörimisnopeus. Hyväksyy prosentteina arvon väliltä -100 - 100, jossa negatiiviset arvot pyörivät vastapäivään ja positiiviset arvot myötäpäivään. |
# Move with controller
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
Mutaattorit#
set_steering_mode#
set_steering_mode asettaa dronea ohjattaessa käytettävän näkökulman.
Käyttö:
drone.set_steering_mode(style)
Parametrit |
Kuvaus |
|---|---|
|
Asettaa dronin ohjaamiseen käytettävän näkökulman. |
# Steer based on the drone's starting orientation
# until button 7 is pressed
drone.take_off(climb_to=500)
drone.set_steering_mode(HEADLESS)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_movement_mode#
set_movement_mode asettaa dronin liiketyylin.
Tätä liiketyyliä käytetään, kun dronea lennetään ohjaimella.
Käyttö:
drone.set_movement_mode(style)
Parametrit |
Kuvaus |
|---|---|
|
Asettaa dronin ohjaamiseen käytettävän nopeuden.
|
# Control the drone with the balanced movement style
drone.take_off(climb_to=500)
drone.set_movement_mode(BALANCED)
while not controller.button5.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_climb_velocity#
set_climb_velocity asettaa oletusarvoisen kiipeilynopeuden prosentteina. Tämä vaikuttaa kaikkiin seuraaviin kiipeilyyn liittyviin metodeihin. Oletusarvoinen kiipeilynopeus on 50 %.
Käyttö:
drone.set_climb_velocity(velocity)
Parametrit |
Kuvaus |
|---|---|
|
Nopeus, jolla drone nousee, prosentteina. |
# Raise the drone quickly before landing
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.set_climb_velocity(100)
drone.climb_for(direction=UP, distance=500)
wait(1, SECONDS)
drone.land()
set_move_velocity#
set_move_velocity asettaa oletusarvoisen liikkumisnopeuden prosentteina. Tämä vaikuttaa kaikkiin seuraaviin liikkumiseen liittyviin metodeihin. Oletusarvoinen liikkumisnopeus on 50 %.
Käyttö:
drone.set_move_velocity(velocity)
Parametrit |
Kuvaus |
|---|---|
|
Nopeus, jolla drone liikkuu prosentteina. |
# Move forward quickly, then reverse slowly
drone.take_off(climb_to=500)
drone.set_move_velocity(100)
drone.move_for(direction=0, distance=500)
wait(3, SECONDS)
drone.set_move_velocity(20)
drone.move_for(direction=180, distance=500)
wait(5, SECONDS)
drone.land()
set_turn_velocity#
set_turn_velocity asettaa oletusarvoisen kääntymisnopeuden prosentteina. Tämä vaikuttaa kaikkiin seuraaviin kääntymiseen liittyviin metodeihin. Oletusarvoinen kääntymisnopeus on 50 %.
Käyttö:
drone.set_turn_velocity(velocity)
Parametrit |
Kuvaus |
|---|---|
|
Nopeus, jolla drone kääntyy prosentteina. |
# Turn clockwise quickly, then counterclockwise slowly
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn_for(RIGHT, 360)
wait(3, SECONDS)
drone.set_turn_velocity(20)
drone.turn_for(LEFT, 360)
wait(5, SECONDS)
drone.land()
set_max_z_height#
set_max_z_height asettaa rajan sille, kuinka korkealle drone lentää.
Käyttö:
drone.set_max_z_height(z_height, units)
Parametrit |
Kuvaus |
|---|---|
|
Z-akselin suurin arvo kokonaislukuna tai desimaalilukuna, jonka yläpuolella drone ei lennä, välillä 1000–5000 mm tai 40–196 tuumaa. |
|
Valinnainen. Etäisyysyksiköt ovat:
|
# Fly with controller under 1000 mm
drone.set_max_z_height(1000, MM)
drone.take_off(climb_to=500)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
drone.land()
set_xyz_position#
set_xyz_position asettaa dronin nykyisen x-, y- tai z-koordinaatin määritettyyn arvoon.
Käyttö:
drone.set_xyz_position(x, y, z, units)
Huomautus: Kaikki parametrit ovat valinnaisia, mutta vähintään yksi (x, ytai z) on määritettävä.
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Droonille asetettava x-koordinaatti yksiköissä |
|
Valinnainen. Droonille asetettava y-koordinaatti yksiköissä |
|
Valinnainen. Droonille asetettava z-koordinaatti yksiköissä |
|
Valinnainen. Etäisyyttä ilmaiseva yksikkö:
|
# Set a new z position, then fly to z position -300
drone.take_off(climb_to=800)
drone.set_xyz_position(z=0)
wait(1, SECONDS)
drone.climb(DOWN, 50)
while not drone.get_z_position() < -300:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
Getterit#
get_max_z_height#
get_max_z_height palauttaa droonin saavuttaman maksimikorkeuden kokonaislukuna.
Käyttö:
drone.get_max_z_height(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Mittayksikkö:
|
# Display the new z height limit
controller.screen.print(drone.get_max_z_height(MM))
controller.screen.next_row()
drone.take_off(climb_to=500)
drone.set_max_z_height(1000)
controller.screen.print(drone.get_max_z_height(MM))
wait(1, SECONDS)
drone.land()
get_flight_state#
get_flight_state palauttaa dronin nykyisen lentotilan DroneFlightStateType-tyyppinä:
MOTOR_OFF- Mikään muu lentotila ei ole tosi.CALIBRATION- Drooni kalibroi antureitaan.MOTOR_START- Drooni käynnistää moottoreitaan.FLIGHT_READY- Drooni on valmis lentämään.FLIGHT- Drooni on lennossa.
Usage:
drone.get_flight_state()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Report the flight status as the drone takes off
controller.screen.print("Preparing for flight!")
controller.screen.next_row()
drone.take_off(climb_to=800, wait=False)
while not drone.get_flight_state() == MOTOR_START:
    wait(5, MSEC)
controller.screen.print("Motors starting...")
controller.screen.next_row()
while not drone.get_flight_state() == FLIGHT:
    wait(5, MSEC)
controller.screen.print("Take off!")
get_x_position#
get_x_position palauttaa dronin x-koordinaatin desimaalilukuna (float).
Usage:
drone.get_x_position(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Sijaintia edustava yksikkö:
|
# Move to (200, 0, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=90, velocity=50)
while not drone.get_x_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_y_position#
get_y_position palauttaa dronin y-koordinaatin desimaalilukuna (float).
Käyttö:
drone.get_y_position(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Sijaintia edustava yksikkö:
|
# Move to (0, 200, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=0, velocity=50)
while not drone.get_y_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_z_position#
get_y_position palauttaa dronin z-koordinaatin desimaalilukuna (float).
Käyttö:
drone.get_z_position(units)
Parametrit |
Kuvaus |
|---|---|
|
Valinnainen. Sijaintia edustava yksikkö:
|
# Move to (0, 0, 800)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.climb(UP, 50)
while not drone.get_z_position() > 800:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_safe_mode#
get_safe_mode palauttaa totuusarvon Boolean , joka ilmaisee, onko potkurin lukitus käytössä dronessa.
True– Potkurin lukitus on käytössä.False– Potkurin lukitus ei ole käytössä.
Käyttö:
drone.get_safe_mode()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Change the sound by enabling the Propeller Lock
while True:
    if drone.get_safe_mode():
        controller.sound.play(FAULT)
        while controller.sound.is_active():
            wait(50, MSEC)
    else:
        controller.sound.play(SUCCESS)
        while controller.sound.is_active():
            wait(50, MSEC)
    wait(5, MSEC)
is_climb_active#
is_climb_active palauttaa totuusarvon Boolean ilmaisee, kiipeääkö drooni.
True– Drooni nousee parhaillaan.False– Drooni ei kiipeä.
Käyttö:
drone.is_climb_active()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# After the drone starts to climb, play a sound and land
drone.take_off(climb_to=500)
drone.climb(UP, 50)
wait(3, SECONDS)
if drone.is_climb_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_move_active#
is_move_active palauttaa totuusarvon Boolean , joka ilmaisee, käyttääkö drone parhaillaan move-metodia.
True– Drooni käyttää tällä hetkellä liikkumismenetelmää.False– Drooni ei käytä tällä hetkellä liikkumismenetelmää.
Käyttö:
drone.is_move_active()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# After the drone starts to move, play a sound and land
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(2, SECONDS)
if drone.is_move_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_turn_active#
is_turn_active palauttaa totuusarvon Boolean joka ilmaisee, kääntyykö drooni.
True– Drooni kääntyy parhaillaan.False– Drooni ei käänny.
Käyttö:
drone.is_turn_active()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# After the drone starts to turn, play a sound and land
drone.take_off(climb_to=500)
drone.turn(RIGHT)
wait(2, SECONDS)
if drone.is_turn_active():
    controller.sound.play(LOOPING)
    while controller.sound.is_active():
        wait(50, MSEC)
    drone.land()
is_hovering#
is_hovering palauttaa totuusarvon Boolean , joka ilmaisee, säilyttääkö drooni sijaintinsa (leijuuko).
True– Drooni säilyttää parhaillaan sijaintinsa (leijuu).False– Drooni muuttaa parhaillaan sijaintiaan.
Käyttö:
drone.is_hovering()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Play a sound after the drone has finished taking off
drone.take_off(climb_to=700)
while not drone.is_hovering():
    wait(5, MSEC)
controller.sound.play(PAUSE)
wait(2, SECONDS)
drone.land()
is_taking_off#
is_taking_off palauttaa totuusarvon Boolean , joka ilmaisee, onko drooni nousussa.
True– Drooni on parhaillaan nousussa.False– Drooni ei ole nousussa.
Käyttö:
drone.is_taking_off()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Play sounds while the drone is taking off
drone.take_off(700, wait=False)
wait(1, SECONDS)
while drone.is_taking_off():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landing#
is_landing palauttaa Boolean joka ilmaisee, onko drooni laskeutumassa.
True– Drooni on parhaillaan laskeutumassa.False– Drooni ei ole laskeutumassa.
Käyttö:
drone.is_landing()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Play sounds while the drone is landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land(wait=False)
wait(1, SECONDS)
while drone.is_landing():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landed#
is_landed palauttaa totuusarvon Boolean joka ilmaisee, onko drooni parhaillaan laskeutunut.
True– Drooni on laskeutunut.False– Drooni ei ole laskeutunut.
Käyttö:
drone.is_landed()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
# Celebrate a successful landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
wait(1, SECONDS)
if drone.is_landed():
    controller.sound.play(SUCCESS)