
Hareket#
giriiş#
VEX AIR Drone, her yöne hareket etmesini ve bağımsız olarak dönmesini sağlayan dört pervaneye sahiptir. Hareket kontrolü, hareket etme, dönme, hız ayarlamaları ve konum takibi için yöntemler sunar.
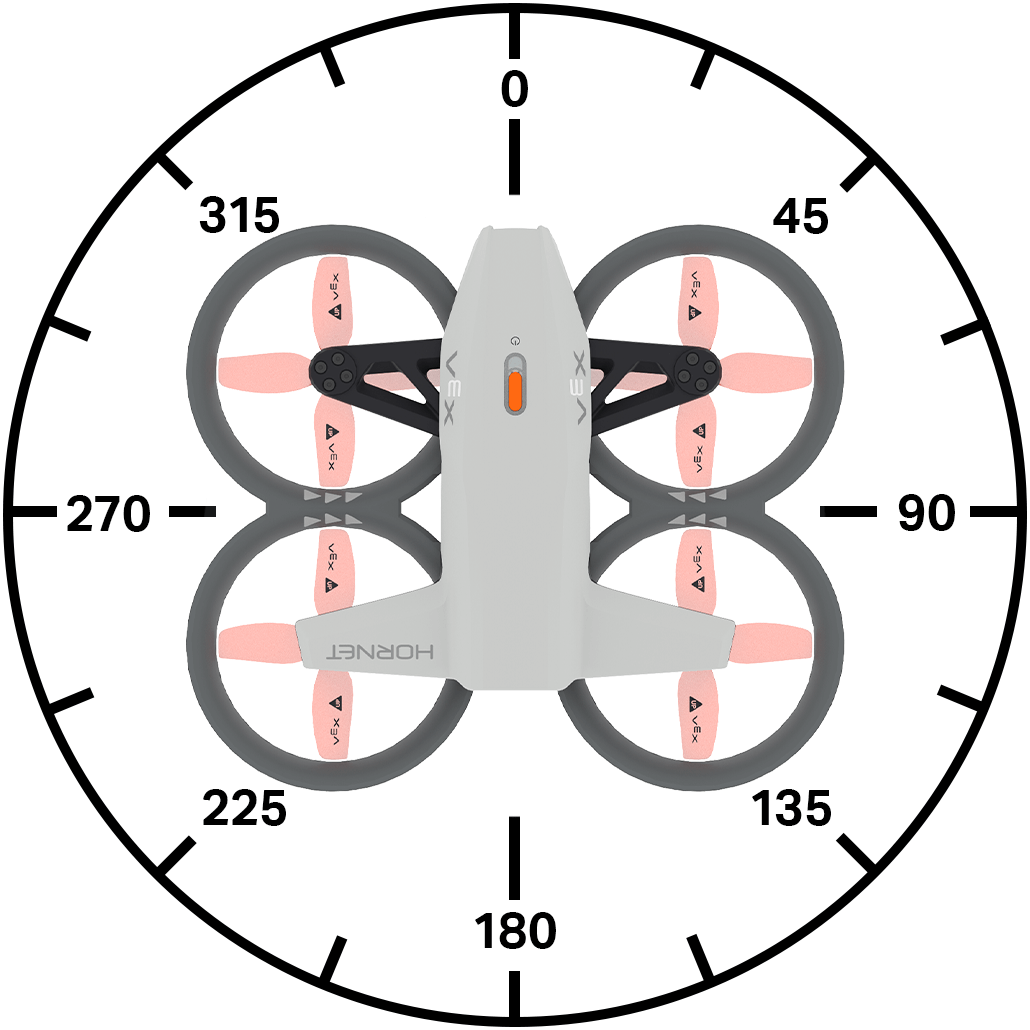
Aşağıda mevcut tüm yöntemlerin listesi bulunmaktadır:
İşlemler
take_off– Drone’u belirtilen yüksekliğe kaldırır.land– Drone’u indirir.hover- Drone’u konumunda tutar.climb– Drone’u belirtilen dikey yönde hareket ettirir.climb_for– Drone’u belirli bir mesafe boyunca belirli bir dikey yönde hareket ettirir.climb_to– Drone’u belirtilen bir yüksekliğe taşır.move_at– Drone’u belirtilen bir yön ve hızda hareket ettirir.move_for– Drone’u belirtilen yönde belirtilen mesafeye hareket ettirir.move_to– İHA’yı aynı yönü koruyarak belirtilen bir konuma taşır.turn– Drone’u sola veya sağa döndürür.turn_for– Drone’u belirli sayıda derece döndürür.turn_to– Drone’u belirli bir yöne çevirir.move_with_vectors– Vektör tabanlı x, y, z ve dönüş değerlerini kullanarak dronu hareket ettirir.
Değiştiriciler
set_steering_mode– İHA’yı yönlendirmek için POV’yi ayarlar.set_movement_mode– Drone’un hareket stilini ayarlar.set_climb_velocity– Varsayılan tırmanma hızını ayarlar.set_move_velocity– Varsayılan hareket hızını ayarlar.set_turn_velocity- Varsayılan dönüş hızını ayarlar.set_max_z_height- Drone’un ne kadar yükseğe uçabileceğine bir sınır koyar.set_xyz_position– İHA’nın mevcut konumunu ayarlar.
Alıcılar
get_max_z_height– İHA’nın ulaşabileceği maksimum yüksekliği döndürür.get_flight_state– İHA’nın mevcut durumunu döndürür.get_x_position– İHA’nın x koordinatını döndürür.get_y_position– İHA’nın y koordinatını döndürür.get_z_position– İHA’nın z koordinatını döndürür.get_safe_mode– İHA’nın pervane kilitleme durumunu döndürür.is_climb_active– Drone’un şu anda tırmanıp tırmanmadığını döndürür.is_move_active– Drone’un şu anda hareket halinde olup olmadığını döndürür.is_turn_active– Drone’un şu anda dönmekte olup olmadığını döndürür.is_hovering- Drone’un şu anda havada asılı olup olmadığını döndürür.is_taking_off– İHA’nın şu anda kalkış yapıp yapmadığını döndürür.is_landing– İHA’nın şu anda iniş yapıp yapmadığını döndürür.is_landed- İHA’nın şu anda yere inmiş olup olmadığını döndürür.
Eylemler#
take_off#
take_off komutu pervaneleri çalıştırır ve dronu havaya kaldırır. Diğer hareketler yapılmadan önce bu yöntem kullanılmalıdır.
Kullanım:
drone.take_off(climb_to, units, wait)
Parametreler |
Tanım |
|---|---|
|
İHA’nın uçacağı z konumu (yükseklik). |
|
Kullanılacak birimler:
|
|
İsteğe bağlı. |
# Fly for 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
land#
land komutu dronu yere indirir. Proje durdurulana kadar pervaneler çalışmaya devam edecektir.
Kullanım:
drone.land(wait)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. |
# Land after 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
hover#
hover dronun herhangi bir yöne hareket etmesini durdurur ve havadaki mevcut konumunu korur.
Usage:
drone.hover()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Hold current position for 3 seconds after moving forward
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(1, SECONDS)
drone.hover()
wait(3, SECONDS)
drone.land()
climb#
climb komutu, dronu belirtilen dikey yönde hareket ettirir.
Usage:
drone.climb(direction, velocity)
Parametreler |
Tanım |
|---|---|
|
Drone’un uçacağı yön: |
|
İHA’nın tırmanma hızının yüzde olarak ifadesi. |
# Climb upwards for 2 seconds
drone.take_off(climb_to=500)
wait(2, SECONDS)
drone.climb(direction=UP)
wait(2, SECONDS)
drone.land()
climb_for#
climb_for komutu, dronu belirli bir dikey yönde belirli bir mesafe boyunca hareket ettirir.
Kullanım:
drone.climb_for(direction, distance, units, velocity, wait)
Parametreler |
Tanım |
|---|---|
|
Drone’un uçacağı yön: |
|
Drone’un uçacağı mesafe. |
|
İsteğe bağlı. Mesafeyi temsil eden birim:
|
|
İsteğe bağlı. Drone’un tırmanma hızının yüzdesi. Hız belirtilmezse, varsayılan hız %50’dir. |
|
İsteğe bağlı. |
# Lower drone before landing
drone.take_off(climb_to=700)
wait(2, SECONDS)
drone.climb_for(direction=DOWN, distance=300)
wait(2, SECONDS)
drone.land()
climb_to#
climb_to komutu, dronu belirli bir z konumuna taşır.
Kullanım:
drone.climb_to(z, units, velocity, wait)
Parametreler |
Tanım |
|---|---|
|
İHA’nın tırmanacağı z konumunu, tam sayı veya ondalık sayı olarak belirtin. |
|
İsteğe bağlı. Mesafeyi temsil eden birim:
|
|
İsteğe bağlı. Drone’un tırmanma hızının yüzdesi. |
|
İsteğe bağlı. |
# Reach 500 mm after takeoff
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.climb_to(z=500)
wait(1, SECONDS)
drone.land()
move_at#
move_at komutu, dronu belirtilen açı ve hızda hareket ettirir.
Kullanım:
drone.move_at(angle, velocity)
Parametreler |
Tanım |
|---|---|
|
İHA’nın hareket ettiği açı, tam sayı veya ondalık sayı olarak, 0 ile 359 derece arasında değişir. |
|
İHA’nın hareket edeceği hızın yüzdesi. |
# Move left for 2 seconds
drone.take_off(climb_to=500)
drone.move_at(angle=270)
wait(2, SECONDS)
drone.land()
move_for#
move_for , mevcut set_move_velocity kullanılarak insansız hava aracını belirli bir yönde belirli bir mesafeye hareket ettirir.
Kullanım:
drone.move_for(angle, distance, units, velocity, wait)
Parametreler |
Tanım |
|---|---|
|
İHA’nın hareket ettiği açı, tam sayı veya ondalık sayı (float), 0 ile 359 derece arasında değişir. |
|
İHA’nın kat edeceği mesafe, tam sayı veya ondalık sayı olarak. |
|
İsteğe bağlı. Mesafeyi temsil eden birim:
|
|
İsteğe bağlı. Drone’un hareket edeceği hızın yüzdesi. |
|
İsteğe bağlı. |
# Move forward for 200 mm
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_for(direction=0, distance=200, velocity=50, units=MM)
wait(1, SECONDS)
drone.land()
move_to#
move_to komutu, dronu aynı yönünü koruyarak havada belirtilen bir konuma hareket ettirir.
Kullanım:
drone.move_to(x, y, z, units, move_velocity, climb_velocity, wait)
Parametreler |
Tanım |
|---|---|
|
İHA’nın hareket edeceği x koordinatı. |
|
İHA’nın hareket edeceği y koordinatı. |
|
İHA’nın hareket edeceği z koordinatı. |
|
İsteğe bağlı. Mesafeyi temsil eden birim:
|
|
İsteğe bağlı. Drone’un hareket edeceği hızın yüzdesi. |
|
İsteğe bağlı. Drone’un tırmanma hızının yüzdesi. |
|
İsteğe bağlı. |
# Move diagonally to (300, 300, 800)
drone.take_off(climb_to=300)
wait(2, SECONDS)
drone.move_to(x=300, y=300, z=800)
wait(2, SECONDS)
drone.land()
turn#
turn akımı kullanarak dronu belirli bir yöne döndürür set_turn_velocity.
Kullanım:
drone.turn(direction, velocity)
Parametreler |
Tanım |
|---|---|
|
Drone’un döneceği yön: |
|
İsteğe bağlı. Drone’un dönüş hızının yüzdesi. |
# Turn to the right for 2 seconds
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn(RIGHT, 50)
wait(2, SECONDS)
drone.land()
turn_for#
turn_for , dronu mevcut yönüne göre belirli bir mesafe boyunca belirtilen yönde döndürür set_turn_velocity.
Kullanım:
drone.turn_for(direction, angle, velocity, wait)
Parametreler |
Tanım |
|---|---|
|
Drone’un döneceği yön: |
|
İHA’nın döndüğü açı, tam sayı veya ondalık sayı (float), 0 ile 359 derece arasında değişir. |
|
İsteğe bağlı. Drone’un dönüş hızının yüzdesi. |
|
İsteğe bağlı. |
# Turn around, then land
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn_for(RIGHT, 180)
wait(1, SECONDS)
drone.land()
turn_to#
turn_to , mevcut set_turn_velocity kullanarak dronu belirli bir yöne doğru çevirir.
Kullanım:
drone.turn_to(heading, velocity, wait)
Parametreler |
Tanım |
|---|---|
|
Drone’un 0 ile 360 derece arasında döneceği yön. |
|
İsteğe bağlı. Drone’un dönüş hızının yüzdesi. |
|
İsteğe bağlı. |
# Turn to face each of the cardinal headings
drone.take_off(climb_to=500)
drone.turn_to(heading=90, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=180, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=270, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=0, velocity=50)
wait(3, SECONDS)
drone.land()
move_with_vectors#
move_with_vectors , drone’u vektör tabanlı hareket kullanarak hareket ettirir; bu hareket, x ekseni (yatay) ve y ekseni (dikey) boyunca hareketi birleştirirken aynı zamanda drone’u döndürür.
Not: Bu yöntem hareket ve dönüş hızı değerlerini doğrudan ayarlar, bu nedenle set_move_velocity veya set_turn_velocity kullanmaz.
Kullanım:
drone.move_with_vectors(forward, rightward, upward, rotation)
Parametreler |
Tanım |
|---|---|
|
İHA’nın Y ekseni boyunca hızı (ileri ve geri hareket). -100 ile 100 arasında bir değer kabul eder; negatif değerler geriye, pozitif değerler ise ileriye doğru hareketi gösterir. |
|
İHA’nın X ekseni boyunca hızı (yana doğru hareket). -100 ile 100 arasında bir değer kabul eder; negatif değerler sola, pozitif değerler sağa doğru hareketi gösterir. |
|
Drone’un Z ekseni boyunca hızı (yukarı ve aşağı hareket). -100 ile 100 arasında bir değer kabul eder; negatif değerler aşağı, pozitif değerler yukarı doğru hareketi gösterir. |
|
Drone’un dönüş hızı. -100 ile 100 arasında bir değer kabul eder; negatif değerler saat yönünün tersine, pozitif değerler ise saat yönünde dönüşü ifade eder. |
# Move with controller
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
Mutatörler#
set_steering_mode#
set_steering_mode komutu, dronun yönlendirilmesi sırasında kullanılan bakış açısını ayarlar.
Kullanım:
drone.set_steering_mode(style)
Parametreler |
Tanım |
|---|---|
|
Drone’u yönlendirmek için kullanılan bakış açısını (POV) ayarlar. |
# Steer based on the drone's starting orientation
# until button 7 is pressed
drone.take_off(climb_to=500)
drone.set_steering_mode(HEADLESS)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_movement_mode#
set_movement_mode komutu, dronun hareket stilini ayarlar.
Bu hareket stili, drone’u kumanda ile uçururken kullanılır.
Kullanım:
drone.set_movement_mode(style)
Parametreler |
Tanım |
|---|---|
|
Drone’un yönlendirilmesinde kullanılan hızı ayarlar.
|
# Control the drone with the balanced movement style
drone.take_off(climb_to=500)
drone.set_movement_mode(BALANCED)
while not controller.button5.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_climb_velocity#
set_climb_velocity komutu, varsayılan tırmanma hızını yüzde olarak ayarlar. Bu, tırmanmayla ilgili sonraki tüm yöntemleri etkileyecektir. Varsayılan tırmanma hızı %50’dir.
Kullanım:
drone.set_climb_velocity(velocity)
Parametreler |
Tanım |
|---|---|
|
İHA’nın tırmanma hızının yüzde olarak ifadesi. |
# Raise the drone quickly before landing
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.set_climb_velocity(100)
drone.climb_for(direction=UP, distance=500)
wait(1, SECONDS)
drone.land()
set_move_velocity#
set_move_velocity komutu, varsayılan hareket hızını yüzde olarak ayarlar. Bu, hareketle ilgili sonraki tüm yöntemleri etkileyecektir. Varsayılan hareket hızı %50’dir.
Kullanım:
drone.set_move_velocity(velocity)
Parametreler |
Tanım |
|---|---|
|
İHA’nın hareket edeceği hızın yüzdesi. |
# Move forward quickly, then reverse slowly
drone.take_off(climb_to=500)
drone.set_move_velocity(100)
drone.move_for(direction=0, distance=500)
wait(3, SECONDS)
drone.set_move_velocity(20)
drone.move_for(direction=180, distance=500)
wait(5, SECONDS)
drone.land()
set_turn_velocity#
set_turn_velocity komutu, varsayılan dönüş hızını yüzde olarak ayarlar. Bu, dönüşle ilgili sonraki tüm yöntemleri etkileyecektir. Varsayılan dönüş hızı %50’dir.
Kullanım:
drone.set_turn_velocity(velocity)
Parametreler |
Tanım |
|---|---|
|
İHA’nın dönüş hızının yüzdesi. |
# Turn clockwise quickly, then counterclockwise slowly
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn_for(RIGHT, 360)
wait(3, SECONDS)
drone.set_turn_velocity(20)
drone.turn_for(LEFT, 360)
wait(5, SECONDS)
drone.land()
set_max_z_height#
set_max_z_height , dronun uçabileceği yüksekliğe bir sınır koyar.
Kullanım:
drone.set_max_z_height(z_height, units)
Parametreler |
Tanım |
|---|---|
|
İHA’nın uçamayacağı maksimum z ekseni değeri (tam sayı veya ondalık sayı olarak), 1000 ile 5000 mm veya 40 ile 196 inç aralığındadır. |
|
İsteğe bağlı. Mesafe birimleri şunlardır:
|
# Fly with controller under 1000 mm
drone.set_max_z_height(1000, MM)
drone.take_off(climb_to=500)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
drone.land()
set_xyz_position#
set_xyz_position komutu, dronun mevcut x, y veya z koordinatını belirtilen bir değere ayarlar.
Kullanım:
drone.set_xyz_position(x, y, z, units)
Note: All parameters are optional, but at least one (x, y, or z) must be specified.
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Drone için ayarlanacak x koordinatı, |
|
İsteğe bağlı. Drone için ayarlanacak y koordinatı, |
|
İsteğe bağlı. Drone için ayarlanacak z koordinatı, |
|
İsteğe bağlı. Mesafeyi temsil eden birim:
|
# Set a new z position, then fly to z position -300
drone.take_off(climb_to=800)
drone.set_xyz_position(z=0)
wait(1, SECONDS)
drone.climb(DOWN, 50)
while not drone.get_z_position() < -300:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
Getters#
get_max_z_height#
get_max_z_height dronun ulaşabileceği maksimum yüksekliği tam sayı olarak döndürür.
Kullanım:
drone.get_max_z_height(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Ölçü birimi:
|
# Display the new z height limit
controller.screen.print(drone.get_max_z_height(MM))
controller.screen.next_row()
drone.take_off(climb_to=500)
drone.set_max_z_height(1000)
controller.screen.print(drone.get_max_z_height(MM))
wait(1, SECONDS)
drone.land()
get_flight_state#
get_flight_state , dronun mevcut uçuş durumunu DroneFlightStateType olarak döndürür:
MOTOR_OFF- Başka hiçbir uçuş durumu doğru değil.CALIBRATION- Drone sensörlerini kalibre ediyor.MOTOR_START- Drone motorlarını çalıştırmaya başlıyor.FLIGHT_READY- Drone uçmaya hazır.FLIGHT- Drone uçuş halinde.
Usage:
drone.get_flight_state()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Report the flight status as the drone takes off
controller.screen.print("Preparing for flight!")
controller.screen.next_row()
drone.take_off(climb_to=800, wait=False)
while not drone.get_flight_state() == MOTOR_START:
    wait(5, MSEC)
controller.screen.print("Motors starting...")
controller.screen.next_row()
while not drone.get_flight_state() == FLIGHT:
    wait(5, MSEC)
controller.screen.print("Take off!")
get_x_position#
get_x_position , dronun x koordinatını ondalık sayı (float) olarak döndürür.
Usage:
drone.get_x_position(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Konumu temsil eden birim:
|
# Move to (200, 0, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=90, velocity=50)
while not drone.get_x_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_y_position#
get_y_position , dronun y koordinatını ondalık sayı (float) olarak döndürür.
Kullanım:
drone.get_y_position(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Konumu temsil eden birim:
|
# Move to (0, 200, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=0, velocity=50)
while not drone.get_y_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_z_position#
get_y_position , dronun z koordinatını ondalık sayı (float) olarak döndürür.
Kullanım:
drone.get_z_position(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Konumu temsil eden birim:
|
# Move to (0, 0, 800)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.climb(UP, 50)
while not drone.get_z_position() > 800:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_safe_mode#
get_safe_mode , drone’da Pervane Kilidinin etkin olup olmadığını gösteren bir Boolean döndürür.
True– Pervane Kilidi etkinleştirildi.False– Pervane Kilidi etkinleştirilmemiş.
Kullanım:
drone.get_safe_mode()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Change the sound by enabling the Propeller Lock
while True:
    if drone.get_safe_mode():
        controller.sound.play(FAULT)
        while controller.sound.is_active():
            wait(50, MSEC)
    else:
        controller.sound.play(SUCCESS)
        while controller.sound.is_active():
            wait(50, MSEC)
    wait(5, MSEC)
is_climb_active#
is_climb_active , dronun tırmanıp tırmanmadığını gösteren bir Boolean değeri döndürür. Boolean
True– Drone şu anda yükseliyor.False– Drone yükselmiyor.
Kullanım:
drone.is_climb_active()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# After the drone starts to climb, play a sound and land
drone.take_off(climb_to=500)
drone.climb(UP, 50)
wait(3, SECONDS)
if drone.is_climb_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_move_active#
is_move_active , dronun şu anda bir hareket yöntemi kullanıp kullanmadığını gösteren bir Boolean değeri döndürür. Boolean
True– Drone şu anda bir hareket yöntemi kullanıyor.False– Drone şu anda bir hareket yöntemi kullanmıyor.
Kullanım:
drone.is_move_active()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# After the drone starts to move, play a sound and land
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(2, SECONDS)
if drone.is_move_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_turn_active#
is_turn_active , dronun dönüp dönmediğini gösteren bir Boolean değeri döndürür. Boolean
True– Drone şu anda dönüyor.False– Drone dönmüyor.
Kullanım:
drone.is_turn_active()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# After the drone starts to turn, play a sound and land
drone.take_off(climb_to=500)
drone.turn(RIGHT)
wait(2, SECONDS)
if drone.is_turn_active():
    controller.sound.play(LOOPING)
    while controller.sound.is_active():
        wait(50, MSEC)
    drone.land()
is_hovering#
is_hovering , dronun konumunu koruyup korumadığını (havada asılı kalıp kalmadığını) gösteren bir Boolean değeri döndürür. Boolean
True– Drone şu anda konumunu koruyor (havada asılı duruyor).False– Drone şu anda konumunu değiştiriyor.
Kullanım:
drone.is_hovering()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Play a sound after the drone has finished taking off
drone.take_off(climb_to=700)
while not drone.is_hovering():
    wait(5, MSEC)
controller.sound.play(PAUSE)
wait(2, SECONDS)
drone.land()
is_taking_off#
is_taking_off , insansız hava aracının kalkış sürecinde olup olmadığını gösteren bir Boolean döndürür.
True– Drone şu anda kalkış aşamasında.False– Drone kalkış aşamasında değil.
Kullanım:
drone.is_taking_off()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Play sounds while the drone is taking off
drone.take_off(700, wait=False)
wait(1, SECONDS)
while drone.is_taking_off():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landing#
is_landing , dronun iniş sürecinde olup olmadığını gösteren bir Boolean döndürür.
True– Drone şu anda iniş sürecinde.False– Drone iniş sürecinde değil.
Kullanım:
drone.is_landing()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Play sounds while the drone is landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land(wait=False)
wait(1, SECONDS)
while drone.is_landing():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landed#
is_landed , dronun şu anda yere inmiş olup olmadığını gösteren bir Boolean döndürür.
True– Drone iniş yaptı.False– Drone iniş yapmadı.
Kullanım:
drone.is_landed()
Parametreler |
Tanım |
|---|---|
Bu yöntemin parametresi yoktur. |
# Celebrate a successful landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
wait(1, SECONDS)
if drone.is_landed():
    controller.sound.play(SUCCESS)