
Ruch#
Wstęp#
Dron VEX AIR posiada cztery śmigła, które pozwalają mu poruszać się w dowolnym kierunku i obracać się niezależnie. Funkcja Motion zapewnia metody poruszania się, skręcania, regulacji prędkości i śledzenia pozycji.
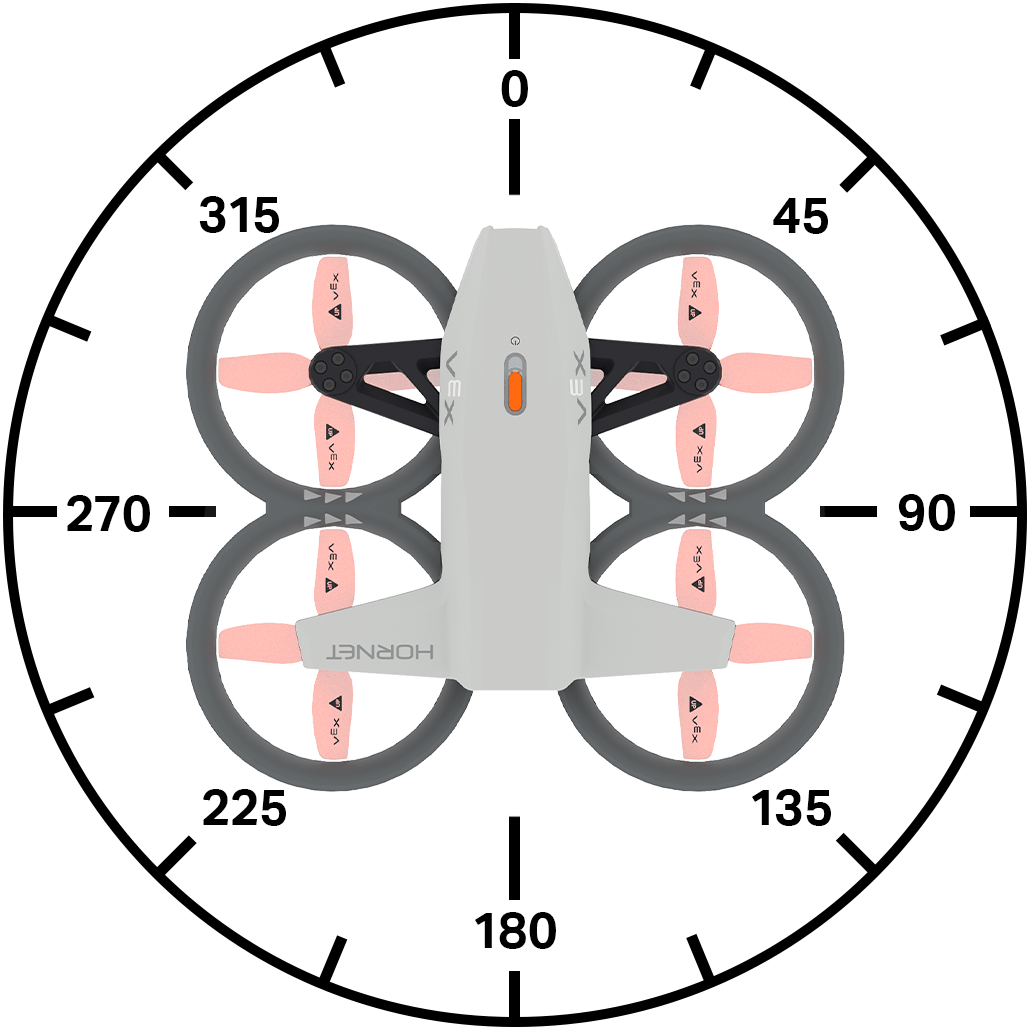
Poniżej znajduje się lista wszystkich dostępnych metod:
Akcje
take_off– Podnosi drona na określoną wysokość.land– Ląduje dron.hover- Utrzymuje drona w jego pozycji.climb– Przesuwa drona w określonym kierunku pionowym.climb_for– Przesuwa drona w określonym kierunku pionowym na określoną odległość.climb_to– Przesuwa drona na określoną wysokość.move_at– Przesuwa drona z określonym kierunkiem i prędkością.move_for– Przesuwa drona w określonym kierunku na określoną odległość.move_to– Przesuwa drona do określonej pozycji, utrzymując ten sam kierunek.turn– Obraca drona w lewo lub prawo.turn_for– Obraca drona o ustaloną liczbę stopni.turn_to– Obraca drona w kierunku określonego kierunku.move_with_vectors– Porusza dronem, wykorzystując wartości x, y, z i obrotu oparte na wektorach.
Mutatory
set_steering_mode– Ustawia punkt widzenia do sterowania dronem.set_movement_mode– Ustawia styl ruchu drona.set_climb_velocity– Ustawia domyślną prędkość wspinaczki.set_move_velocity– Ustawia domyślną prędkość ruchu.set_turn_velocity- Ustawia domyślną prędkość skrętu.set_max_z_height- Ustawia limit wysokości, na jaką będzie latał dron.set_xyz_position– Ustawia aktualną pozycję drona.
Getterzy
get_max_z_height– Zwraca maksymalną wysokość, jaką może osiągnąć dron.get_flight_state– Zwraca aktualny stan drona.get_x_position– Zwraca współrzędną x drona.get_y_position– Zwraca współrzędną y drona.get_z_position– Zwraca współrzędną z drona.get_safe_mode– Zwraca stan zablokowania śmigła drona.is_climb_active– Zwraca informację, czy dron aktualnie się wznosi.is_move_active– Zwraca informację o tym, czy dron aktualnie się porusza.is_turn_active– Zwraca informację, czy dron aktualnie się obraca.is_hovering- Zwraca informację, czy dron aktualnie zawisa w powietrzu.is_taking_off– Zwraca informację, czy dron aktualnie startuje.is_landing– Zwraca informację, czy dron aktualnie ląduje.is_landed- Zwraca informację, czy dron aktualnie wylądował.
Akcje#
take_off#
take_off uruchamia śmigła i unosi drona w powietrze. Ta metoda musi zostać użyta przed wykonaniem innych ruchów.
Stosowanie:
drone.take_off(climb_to, units, wait)
Parametry |
Opis |
|---|---|
|
Pozycja Z (wysokość), do której dron poleci. |
|
Jednostka miary, której należy używać:
|
|
Opcjonalnie. |
# Fly for 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
land#
land opuszcza drona na ziemię. Śmigła będą pracować do momentu zakończenia projektu.
Stosowanie:
drone.land(wait)
Parametry |
Opis |
|---|---|
|
Opcjonalnie. |
# Land after 1 second
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
hover#
hover zatrzymuje drona przed poruszaniem się w dowolnym kierunku i utrzymuje jego aktualną pozycję w powietrzu.
Usage:
drone.hover()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Hold current position for 3 seconds after moving forward
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(1, SECONDS)
drone.hover()
wait(3, SECONDS)
drone.land()
climb#
climb powoduje ruch drona w określonym kierunku pionowym.
Usage:
drone.climb(direction, velocity)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym dron będzie leciał: |
|
Prędkość, z jaką dron będzie się wznosił, wyrażona w procentach. |
# Climb upwards for 2 seconds
drone.take_off(climb_to=500)
wait(2, SECONDS)
drone.climb(direction=UP)
wait(2, SECONDS)
drone.land()
climb_for#
climb_for przesuwa drona w określonym kierunku pionowym na określoną odległość.
Stosowanie:
drone.climb_for(direction, distance, units, velocity, wait)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym dron będzie leciał: |
|
Odległość, jaką będzie pokonywał dron. |
|
Opcjonalnie. Jednostka reprezentująca odległość:
|
|
Opcjonalnie. Prędkość, z jaką dron będzie się wznosić, wyrażona w procentach. Jeśli prędkość nie jest określona, domyślna prędkość wynosi 50%. |
|
Opcjonalnie. |
# Lower drone before landing
drone.take_off(climb_to=700)
wait(2, SECONDS)
drone.climb_for(direction=DOWN, distance=300)
wait(2, SECONDS)
drone.land()
climb_to#
climb_to przesuwa drona do określonej pozycji z.
Stosowanie:
drone.climb_to(z, units, velocity, wait)
Parametry |
Opis |
|---|---|
|
Pozycja z, podana jako liczba całkowita lub dziesiętna, do której dron będzie się wznosić. |
|
Opcjonalnie. Jednostka reprezentująca odległość:
|
|
Opcjonalnie. Prędkość, z jaką dron będzie się wznosił, wyrażona w procentach. |
|
Opcjonalnie. |
# Reach 500 mm after takeoff
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.climb_to(z=500)
wait(1, SECONDS)
drone.land()
move_at#
move_at przesuwa drona pod określonym kątem i z określoną prędkością.
Stosowanie:
drone.move_at(angle, velocity)
Parametry |
Opis |
|---|---|
|
Kąt, wyrażony jako liczba całkowita lub dziesiętna, pod jakim porusza się dron, od 0 do 359 stopni. |
|
Prędkość, z jaką dron będzie się poruszał, wyrażona w procentach. |
# Move left for 2 seconds
drone.take_off(climb_to=500)
drone.move_at(angle=270)
wait(2, SECONDS)
drone.land()
move_for#
move_for przesuwa drona w określonym kierunku na określoną odległość, wykorzystując bieżącą set_move_velocity.
Stosowanie:
drone.move_for(angle, distance, units, velocity, wait)
Parametry |
Opis |
|---|---|
|
Kąt, wyrażony jako liczba całkowita lub dziesiętna (float), pod jakim porusza się dron, w zakresie od 0 do 359 stopni. |
|
Odległość, wyrażona liczbą całkowitą lub dziesiętną, na jaką przemieści się dron. |
|
Opcjonalnie. Jednostka reprezentująca odległość:
|
|
Opcjonalnie. Prędkość, z jaką dron będzie się poruszał, wyrażona w procentach. |
|
Opcjonalnie. |
# Move forward for 200 mm
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_for(direction=0, distance=200, velocity=50, units=MM)
wait(1, SECONDS)
drone.land()
move_to#
move_to przesuwa drona do określonej pozycji w powietrzu, utrzymując ten sam kierunek.
Stosowanie:
drone.move_to(x, y, z, units, move_velocity, climb_velocity, wait)
Parametry |
Opis |
|---|---|
|
Współrzędna x, do której dron będzie się przemieszczał. |
|
Współrzędna y, w kierunku której będzie poruszał się dron. |
|
Współrzędna z, do której będzie się przemieszczał dron. |
|
Opcjonalnie. Jednostka reprezentująca odległość:
|
|
Opcjonalnie. Prędkość, z jaką dron będzie się poruszał, wyrażona w procentach. |
|
Opcjonalnie. Prędkość, z jaką dron będzie się wznosił, wyrażona w procentach. |
|
Opcjonalnie. |
# Move diagonally to (300, 300, 800)
drone.take_off(climb_to=300)
wait(2, SECONDS)
drone.move_to(x=300, y=300, z=800)
wait(2, SECONDS)
drone.land()
turn#
turn obraca drona w określonym kierunku, wykorzystując aktualną set_turn_velocity.
Stosowanie:
drone.turn(direction, velocity)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym dron będzie się skręcał: |
|
Opcjonalnie. Prędkość, z jaką dron będzie się obracał, wyrażona w procentach. |
# Turn to the right for 2 seconds
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn(RIGHT, 50)
wait(2, SECONDS)
drone.land()
turn_for#
turn_for obraca drona w określonym kierunku na ustaloną odległość względem aktualnego kierunku, w którym jest skierowany, korzystając z aktualnej set_turn_velocity.
Stosowanie:
drone.turn_for(direction, angle, velocity, wait)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym dron będzie się skręcał: |
|
Kąt, wyrażony jako liczba całkowita lub dziesiętna (float), pod jakim obraca się dron, w zakresie od 0 do 359 stopni. |
|
Opcjonalnie. Prędkość, z jaką dron będzie się obracał, wyrażona w procentach. |
|
Opcjonalnie. |
# Turn around, then land
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.turn_for(RIGHT, 180)
wait(1, SECONDS)
drone.land()
turn_to#
turn_to obraca drona w kierunku określonego kierunku, korzystając z bieżącej set_turn_velocity.
Stosowanie:
drone.turn_to(heading, velocity, wait)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym dron będzie się obracał w zakresie od 0 do 360 stopni. |
|
Opcjonalnie. Prędkość, z jaką dron będzie się obracał, wyrażona w procentach. |
|
Opcjonalnie. |
# Turn to face each of the cardinal headings
drone.take_off(climb_to=500)
drone.turn_to(heading=90, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=180, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=270, velocity=50)
wait(3, SECONDS)
drone.turn_to(heading=0, velocity=50)
wait(3, SECONDS)
drone.land()
move_with_vectors#
move_with_vectors porusza dronem za pomocą ruchu wektorowego, łącząc ruch wzdłuż osi x (poziomej) i osi y (pionowej), a także obracając dronem.
Uwaga: Ta metoda bezpośrednio ustawia wartości prędkości ruchu i obrotu, dlatego nie używa set_move_velocity ani set_turn_velocity.
Stosowanie:
drone.move_with_vectors(forward, rightward, upward, rotation)
Parametry |
Opis |
|---|---|
|
Prędkość drona wzdłuż osi Y (ruch do przodu i do tyłu). Akceptuje wartości od -100 do 100 w procentach, gdzie wartości ujemne oznaczają ruch do tyłu, a dodatnie – do przodu. |
|
Prędkość drona wzdłuż osi X (ruch na boki). Akceptuje wartości od -100 do 100 w procentach, gdzie wartości ujemne oznaczają ruch w lewo, a dodatnie – ruch w prawo. |
|
Prędkość drona wzdłuż osi Z (ruch w górę i w dół). Akceptuje wartości od -100 do 100 w procentach, gdzie wartości ujemne oznaczają ruch w dół, a dodatnie – w górę. |
|
Prędkość obrotowa drona. Akceptuje wartości od -100 do 100 w procentach, gdzie wartości ujemne oznaczają obrót w kierunku przeciwnym do ruchu wskazówek zegara, a wartości dodatnie – obrót w kierunku zgodnym z ruchem wskazówek zegara. |
# Move with controller
drone.take_off(climb_to=500)
while True:
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
Mutatory#
set_steering_mode#
set_steering_mode ustawia punkt widzenia używany podczas sterowania dronem.
Stosowanie:
drone.set_steering_mode(style)
Parametry |
Opis |
|---|---|
|
Ustawia punkt widzenia (POV), z którego steruje się dronem. |
# Steer based on the drone's starting orientation
# until button 7 is pressed
drone.take_off(climb_to=500)
drone.set_steering_mode(HEADLESS)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_movement_mode#
set_movement_mode ustawia styl ruchu drona.
Ten styl ruchu jest używany podczas latania dronem za pomocą kontrolera.
Stosowanie:
drone.set_movement_mode(style)
Parametry |
Opis |
|---|---|
|
Ustawia prędkość, z jaką steruje się dronem.
|
# Control the drone with the balanced movement style
drone.take_off(climb_to=500)
drone.set_movement_mode(BALANCED)
while not controller.button5.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
    wait(5, MSEC)
drone.land()
set_climb_velocity#
set_climb_velocity ustawia domyślną prędkość wspinaczki jako wartość procentową. Będzie to miało wpływ na wszystkie poniższe metody związane ze wspinaczką. Domyślna prędkość wspinaczki wynosi 50%.
Stosowanie:
drone.set_climb_velocity(velocity)
Parametry |
Opis |
|---|---|
|
Prędkość, z jaką dron będzie się wznosił, wyrażona w procentach. |
# Raise the drone quickly before landing
drone.take_off(climb_to=300)
wait(1, SECONDS)
drone.set_climb_velocity(100)
drone.climb_for(direction=UP, distance=500)
wait(1, SECONDS)
drone.land()
set_move_velocity#
set_move_velocity ustawia domyślną prędkość ruchu jako wartość procentową. Będzie to miało wpływ na wszystkie poniższe metody związane z ruchem. Domyślna prędkość ruchu wynosi 50%.
Stosowanie:
drone.set_move_velocity(velocity)
Parametry |
Opis |
|---|---|
|
Prędkość, z jaką dron będzie się poruszał, wyrażona w procentach. |
# Move forward quickly, then reverse slowly
drone.take_off(climb_to=500)
drone.set_move_velocity(100)
drone.move_for(direction=0, distance=500)
wait(3, SECONDS)
drone.set_move_velocity(20)
drone.move_for(direction=180, distance=500)
wait(5, SECONDS)
drone.land()
set_turn_velocity#
set_turn_velocity ustawia domyślną prędkość skrętu jako wartość procentową. Będzie to miało wpływ na wszystkie poniższe metody związane ze skrętem. Domyślna prędkość skrętu wynosi 50%.
Stosowanie:
drone.set_turn_velocity(velocity)
Parametry |
Opis |
|---|---|
|
Prędkość, z jaką dron będzie się obracał, wyrażona w procentach. |
# Turn clockwise quickly, then counterclockwise slowly
drone.take_off(climb_to=500)
drone.set_turn_velocity(100)
drone.turn_for(RIGHT, 360)
wait(3, SECONDS)
drone.set_turn_velocity(20)
drone.turn_for(LEFT, 360)
wait(5, SECONDS)
drone.land()
set_max_z_height#
set_max_z_height ustala limit wysokości, na jaką może wznieść się dron.
Stosowanie:
drone.set_max_z_height(z_height, units)
Parametry |
Opis |
|---|---|
|
Maksymalna wartość osi Z, wyrażona jako liczba całkowita lub dziesiętna, której dron nie przekroczy, mieści się w zakresie od 1000 do 5000 mm lub od 40 do 196 cali. |
|
Opcjonalnie. Jednostki odległości to:
|
# Fly with controller under 1000 mm
drone.set_max_z_height(1000, MM)
drone.take_off(climb_to=500)
while not controller.button7.pressing():
    drone.move_with_vectors(
        forward=controller.axis4.position(),
        rightward=controller.axis3.position(),
        upward=controller.axis1.position(),
        rotation=controller.axis2.position()
    )
drone.land()
set_xyz_position#
set_xyz_position ustawia bieżącą współrzędną x, y lub z drona na określoną wartość.
Stosowanie:
drone.set_xyz_position(x, y, z, units)
Uwaga: Wszystkie parametry są opcjonalne, ale przynajmniej jeden (x, ylub z) musi zostać określony.
Parametry |
Opis |
|---|---|
|
Opcjonalnie. Współrzędna x, którą należy ustawić dla drona w jednostkach |
|
Opcjonalnie. Współrzędna y, którą należy ustawić dla drona w jednostkach |
|
Opcjonalnie. Współrzędna z, którą należy ustawić dla drona w jednostkach |
|
Opcjonalnie. Jednostka reprezentująca odległość:
|
# Set a new z position, then fly to z position -300
drone.take_off(climb_to=800)
drone.set_xyz_position(z=0)
wait(1, SECONDS)
drone.climb(DOWN, 50)
while not drone.get_z_position() < -300:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
Getters#
get_max_z_height#
get_max_z_height zwraca maksymalną wysokość, jaką dron może osiągnąć, jako liczbę całkowitą.
Stosowanie:
drone.get_max_z_height(units)
Parametry |
Opis |
|---|---|
|
Opcjonalnie. Jednostka miary:
|
# Display the new z height limit
controller.screen.print(drone.get_max_z_height(MM))
controller.screen.next_row()
drone.take_off(climb_to=500)
drone.set_max_z_height(1000)
controller.screen.print(drone.get_max_z_height(MM))
wait(1, SECONDS)
drone.land()
get_flight_state#
get_flight_state zwraca aktualny stan lotu drona jako DroneFlightStateType:
MOTOR_OFF- Żaden inny stan lotu nie jest prawdziwy.CALIBRATION- Dron kalibruje swoje czujniki.MOTOR_START- Dron uruchamia silniki.FLIGHT_READY- Dron jest gotowy do lotu.FLIGHT- Dron jest w locie.
Usage:
drone.get_flight_state()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Report the flight status as the drone takes off
controller.screen.print("Preparing for flight!")
controller.screen.next_row()
drone.take_off(climb_to=800, wait=False)
while not drone.get_flight_state() == MOTOR_START:
    wait(5, MSEC)
controller.screen.print("Motors starting...")
controller.screen.next_row()
while not drone.get_flight_state() == FLIGHT:
    wait(5, MSEC)
controller.screen.print("Take off!")
get_x_position#
get_x_position zwraca współrzędną x drona jako liczbę dziesiętną (float).
Usage:
drone.get_x_position(units)
Parametry |
Opis |
|---|---|
|
Opcjonalnie. Jednostka reprezentująca położenie:
|
# Move to (200, 0, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=90, velocity=50)
while not drone.get_x_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_y_position#
get_y_position zwraca współrzędną y drona jako liczbę dziesiętną (float).
Stosowanie:
drone.get_y_position(units)
Parametry |
Opis |
|---|---|
|
Opcjonalnie. Jednostka reprezentująca położenie:
|
# Move to (0, 200, 500)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.move_at(direction=0, velocity=50)
while not drone.get_y_position() > 200:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_z_position#
get_y_position zwraca współrzędną z drona jako liczbę dziesiętną (float).
Stosowanie:
drone.get_z_position(units)
Parametry |
Opis |
|---|---|
|
Opcjonalnie. Jednostka reprezentująca położenie:
|
# Move to (0, 0, 800)
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.climb(UP, 50)
while not drone.get_z_position() > 800:
    wait(5, MSEC)
drone.hover()
wait(1, SECONDS)
drone.land()
get_safe_mode#
get_safe_mode zwraca wartość logiczną Boolean wskazującą, czy blokada śmigła jest włączona w dronie.
True– Blokada śmigła jest włączona.False– Blokada śmigła nie jest włączona.
Stosowanie:
drone.get_safe_mode()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Change the sound by enabling the Propeller Lock
while True:
    if drone.get_safe_mode():
        controller.sound.play(FAULT)
        while controller.sound.is_active():
            wait(50, MSEC)
    else:
        controller.sound.play(SUCCESS)
        while controller.sound.is_active():
            wait(50, MSEC)
    wait(5, MSEC)
is_climb_active#
is_climb_active zwraca wartość logiczną Boolean wskazującą, czy dron się wznosi.
True– Dron obecnie się wznosi.False– Dron nie wspina się.
Stosowanie:
drone.is_climb_active()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# After the drone starts to climb, play a sound and land
drone.take_off(climb_to=500)
drone.climb(UP, 50)
wait(3, SECONDS)
if drone.is_climb_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_move_active#
is_move_active zwraca wartość logiczną Boolean wskazującą, czy dron aktualnie używa metody ruchu.
True– Dron obecnie wykorzystuje metodę ruchu.False– Dron obecnie nie korzysta z metody ruchu.
Stosowanie:
drone.is_move_active()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# After the drone starts to move, play a sound and land
drone.take_off(climb_to=500)
drone.move_at(direction=0, velocity=50)
wait(2, SECONDS)
if drone.is_move_active():
    controller.sound.play(SUCCESS)
    drone.land()
is_turn_active#
is_turn_active zwraca wartość logiczną Boolean wskazującą, czy dron się skręca.
True– Dron obecnie się obraca.False– Dron się nie obraca.
Stosowanie:
drone.is_turn_active()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# After the drone starts to turn, play a sound and land
drone.take_off(climb_to=500)
drone.turn(RIGHT)
wait(2, SECONDS)
if drone.is_turn_active():
    controller.sound.play(LOOPING)
    while controller.sound.is_active():
        wait(50, MSEC)
    drone.land()
is_hovering#
is_hovering zwraca wartość logiczną Boolean wskazującą, czy dron utrzymuje swoją pozycję (zawiesza się w powietrzu).
True– Dron obecnie utrzymuje swoją pozycję (zawisa).False– Dron obecnie zmienia swoją pozycję.
Stosowanie:
drone.is_hovering()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Play a sound after the drone has finished taking off
drone.take_off(climb_to=700)
while not drone.is_hovering():
    wait(5, MSEC)
controller.sound.play(PAUSE)
wait(2, SECONDS)
drone.land()
is_taking_off#
is_taking_off zwraca wartość logiczną Boolean wskazującą, czy dron jest w trakcie startu.
True– Dron jest obecnie w trakcie startu.False– Dron nie jest w trakcie startu.
Stosowanie:
drone.is_taking_off()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Play sounds while the drone is taking off
drone.take_off(700, wait=False)
wait(1, SECONDS)
while drone.is_taking_off():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landing#
is_landing zwraca wartość logiczną Boolean wskazującą, czy dron jest w trakcie lądowania.
True– Dron jest obecnie w trakcie lądowania.False– Dron nie jest w trakcie lądowania.
Stosowanie:
drone.is_landing()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Play sounds while the drone is landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land(wait=False)
wait(1, SECONDS)
while drone.is_landing():
    controller.sound.play(LOOPING)
    wait(5, MSEC)
is_landed#
is_landed zwraca wartość logiczną Boolean wskazującą, czy dron aktualnie wylądował.
True– Dron wylądował.False– Dron nie wylądował.
Stosowanie:
drone.is_landed()
Parametry |
Opis |
|---|---|
Ta metoda nie ma żadnych parametrów. |
# Celebrate a successful landing
drone.take_off(climb_to=500)
wait(1, SECONDS)
drone.land()
wait(1, SECONDS)
if drone.is_landed():
    controller.sound.play(SUCCESS)