
কিকার#
ভূমিকা#
VEX AIM কোডিং রোবটটির সামনে একটি কিকার লাগানো আছে, যা রোবটটির চৌম্বকীয় সংযুক্তি থেকে বস্তুগুলোকে দূরে ঠেলে দেয়। এটি বস্তুটিকে চুম্বক থেকে আলাদা করে দেয়, ফলে রোবটটি বিভিন্ন মাত্রার শক্তিতে বল লাথি মারতে পারে অথবা আলতোভাবে কোনো বস্তুকে তার সামনে রাখতে পারে।
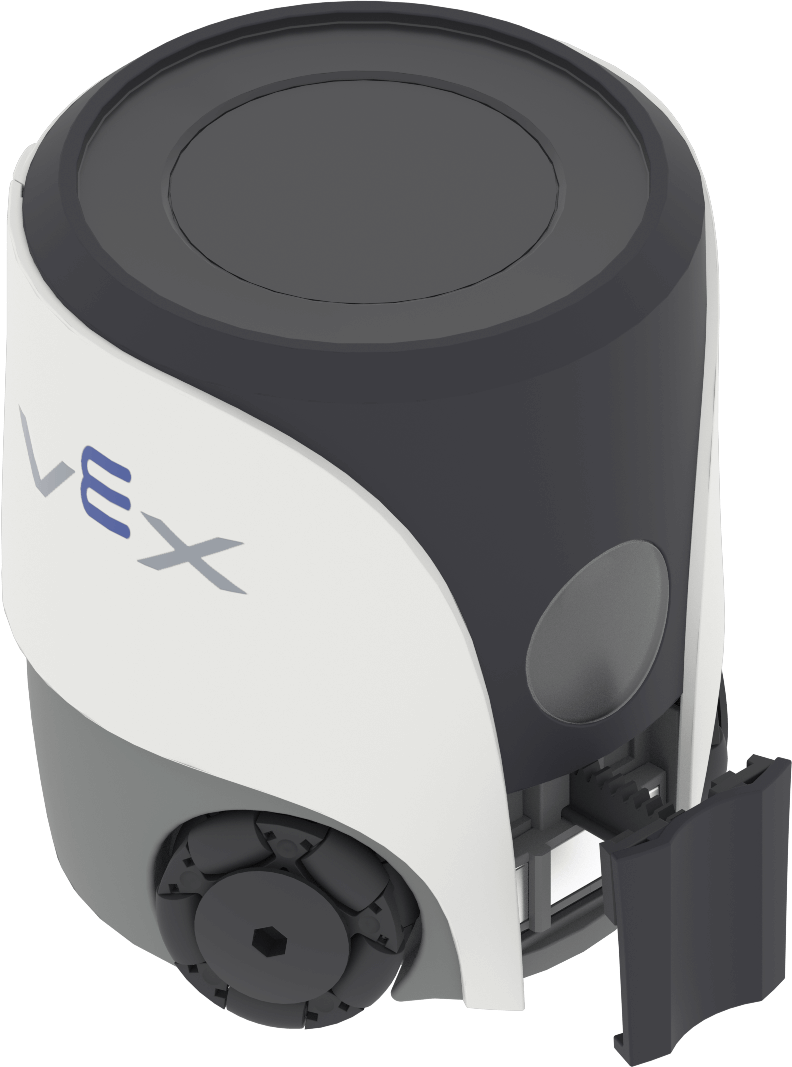
নিম্নে সকল পদ্ধতির একটি তালিকা দেওয়া হলো:
ক্রিয়া — লাথি মারুন বা কোনো বস্তু রাখুন।
কর্ম#
kick#
kick কোনো বস্তুকে লাথি মারার জন্য রোবটের কিকারকে সক্রিয় করে।
Usage:
robot.kicker.kick(force)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The force used to kick the object:
|
উদাহরণ
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place এ রোবটের কিকার ব্যবহার করে রোবটটির সামনে আলতোভাবে একটি বস্তু রাখা হয়।
Usage:
robot.kicker.place()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
উদাহরণ
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)