
Izslēgt#
Ievads#
VEX AIM kodēšanas robotam ir priekšpusē uzstādīts spēriena mehānisms (Kicker), kas atgrūž objektus prom no robota magnētiskā stiprinājuma. Tas atdala objektu no magnēta, lai robots varētu vai nu spert bumbu ar dažādu spēka līmeni, vai arī uzmanīgi novietot objektu robota priekšā.
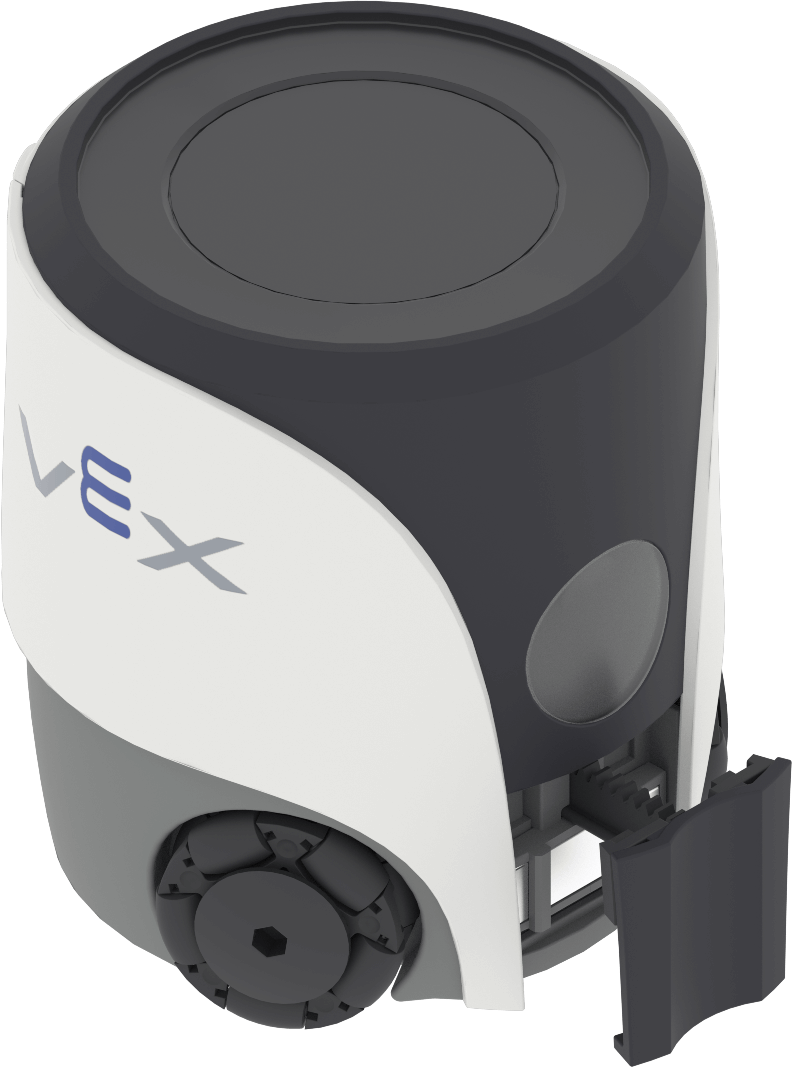
Zemāk ir visu metožu saraksts:
Darbības — Spert vai novietot priekšmetu.
Darbības#
kick#
kick aktivizē robota spēriena funkciju, lai spētu pa objektu.
Usage:
robot.kicker.kick(force)
Parametrs |
Apraksts |
|---|---|
|
Spēks, kas tiek izmantots, lai sistu pa priekšmetu:
|
Piemērs
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place izmanto robota Kicker, lai uzmanīgi novietotu priekšmetu robota priekšā.
Usage:
robot.kicker.place()
Parametri |
Apraksts |
|---|---|
Šai metodei nav parametru. |
Piemērs
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)