
കിക്കർ#
ആമുഖം#
VEX AIM കോഡിംഗ് റോബോട്ടിന് മുന്നിൽ ഘടിപ്പിച്ച ഒരു കിക്കർ ഉണ്ട്, അത് റോബോട്ടിന്റെ കാന്തിക അറ്റാച്ച്മെന്റിൽ നിന്ന് വസ്തുക്കളെ അകറ്റുന്നു. ഇത് വസ്തുവിനെ കാന്തത്തിൽ നിന്ന് വേർതിരിക്കുന്നു, അതുവഴി റോബോട്ടിന് വ്യത്യസ്ത ശക്തി നിലകളുള്ള ഒരു പന്ത് ചവിട്ടാനോ റോബോട്ടിന് മുന്നിൽ ഒരു വസ്തുവിനെ സൌമ്യമായി സ്ഥാപിക്കാനോ കഴിയും.
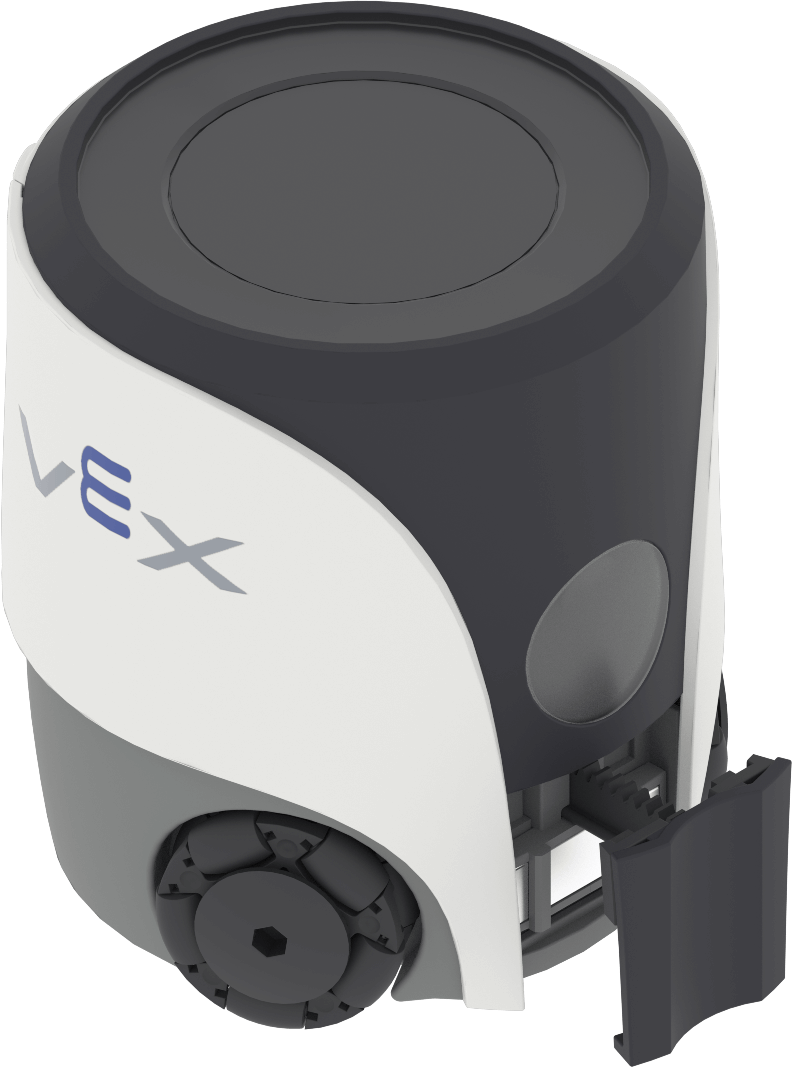
എല്ലാ രീതികളുടെയും ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
പ്രവർത്തനങ്ങൾ — ഒരു വസ്തുവിനെ ചവിട്ടുകയോ സ്ഥാപിക്കുകയോ ചെയ്യുക.
പ്രവർത്തനങ്ങൾ#
kick#
kick ഒരു വസ്തുവിനെ ചവിട്ടാൻ റോബോട്ടിന്റെ കിക്കർ സജീവമാക്കുന്നു.
Usage:
robot.kicker.kick(force)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
വസ്തുവിനെ ചവിട്ടാൻ ഉപയോഗിക്കുന്ന ബലം:
|
ഉദാഹരണം
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place റോബോട്ടിന്റെ കിക്കർ ഉപയോഗിച്ച് റോബോട്ടിന് മുന്നിൽ ഒരു വസ്തു സൌമ്യമായി വയ്ക്കുന്നു.
Usage:
robot.kicker.place()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
ഉദാഹരണം
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)