
踢球者#
介紹#
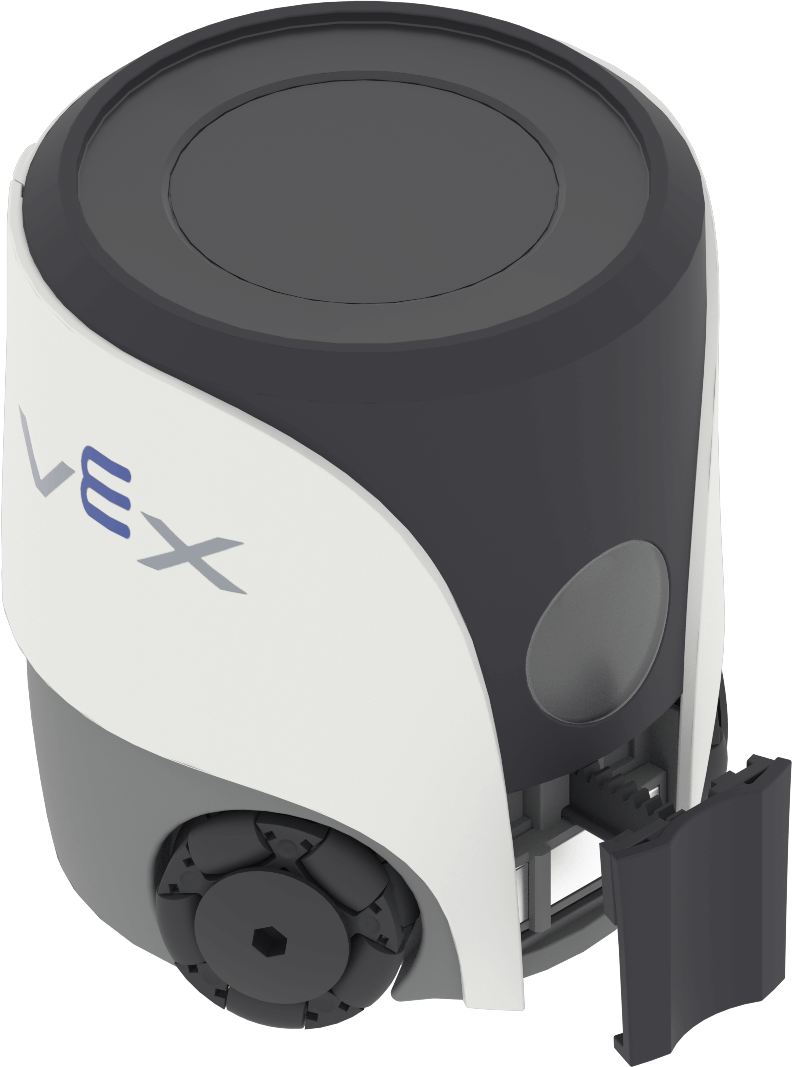
VEX AIM 編程機器人的前端裝有踢球器,可將物體從機器人的磁性吸附點上推開。這樣一來,物體就與磁鐵分離,機器人就可以用不同的力度踢球,或是將物體輕輕放置在機器人前方。
以下是所有方法的清單:
動作-踢或放置物品。
行動#
kick#
kick 啟動機器人的踢球器,踢一個物體。
用法:
robot.kicker.kick(force)
範圍 |
描述 |
|---|---|
|
踢物體的力道:
|
例子
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place 使用機器人的踢球器將物體輕輕地放置在機器人前方。
用法:
robot.kicker.place()
參數 |
描述 |
|---|---|
此方法沒有參數。 |
例子
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)