
Kicker#
Einführung#
Der VEX AIM Programmierroboter verfügt über einen frontseitig angebrachten Kicker, der Objekte von der magnetischen Befestigung des Roboters wegschiebt. Dadurch wird das Objekt vom Magneten getrennt, sodass der Roboter entweder einen Ball mit unterschiedlicher Kraft kicken oder ein Objekt sanft vor sich platzieren kann.
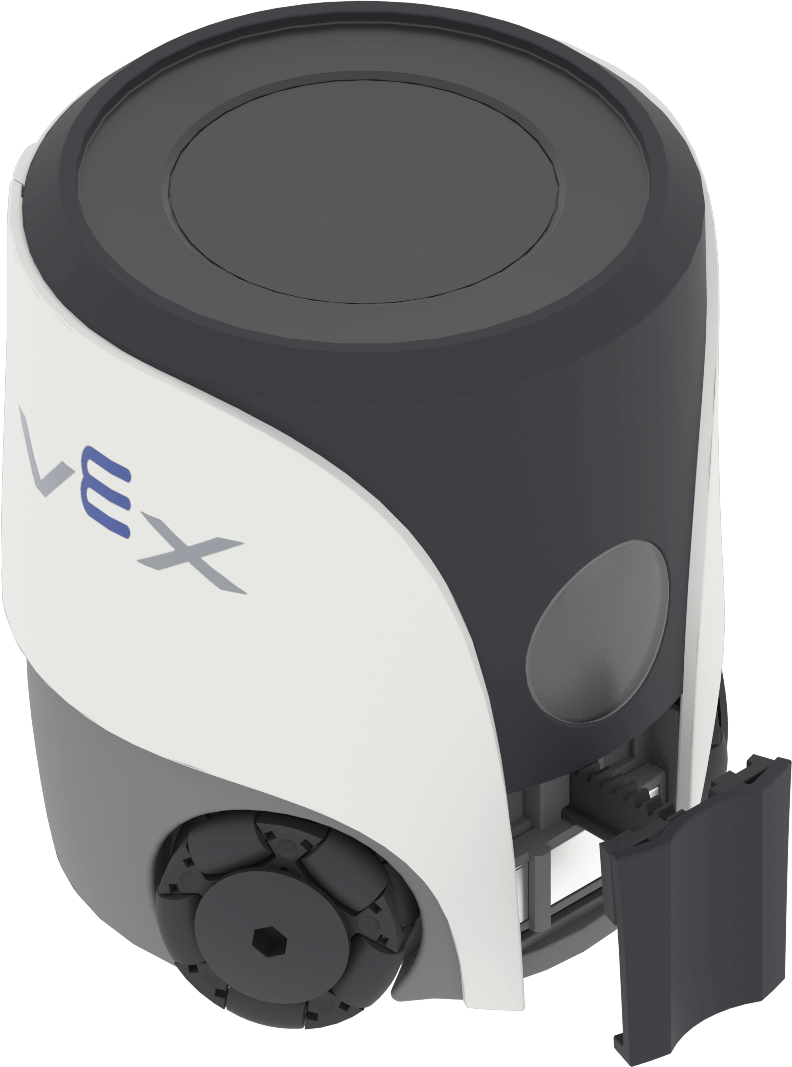
Nachfolgend finden Sie eine Liste aller Methoden:
Aktionen – Einen Gegenstand treten oder platzieren.
Aktionen#
kick#
kick aktiviert den Kicker des Roboters, um ein Objekt zu treten.
Usage:
robot.kicker.kick(force)
Parameter |
Beschreibung |
|---|---|
|
Die Kraft, mit der gegen den Gegenstand getreten wurde:
|
Beispiel
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place den Kicker des Roboters, um ein Objekt sanft vor dem Roboter abzustellen.
Usage:
robot.kicker.place()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
Beispiel
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)