
Kicker#
Giới thiệu#
Robot lập trình VEX AIM có một bộ phận đẩy gắn phía trước, có chức năng đẩy các vật thể ra khỏi bộ phận gắn từ tính của robot. Điều này giúp tách vật thể khỏi nam châm, cho phép robot đá bóng với các lực khác nhau hoặc đặt vật thể nhẹ nhàng trước mặt robot.
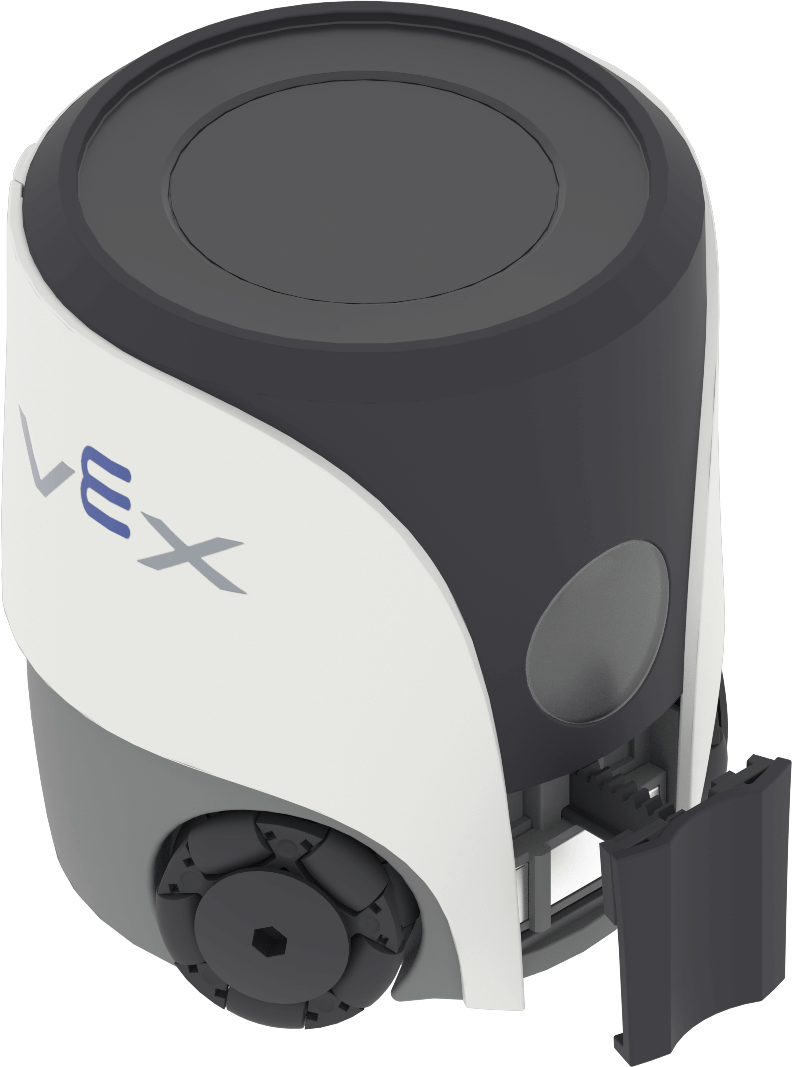
Dưới đây là danh sách tất cả các phương pháp:
Hành động — Đá hoặc đặt một vật.
Hành động#
kick#
kick kích hoạt bộ phận đá của robot để đá một vật thể.
Usage:
robot.kicker.kick(force)
Tham số |
Sự miêu tả |
|---|---|
|
Lực dùng để đá vật thể:
|
Ví dụ
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
Vị trí place sử dụng bộ phận Kicker của robot để nhẹ nhàng đặt một vật thể trước mặt robot.
Usage:
robot.kicker.place()
Thông số |
Sự miêu tả |
|---|---|
Phương pháp này không có tham số. |
Ví dụ
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)