
Botteur#
Introduction#
Le robot de codage VEX AIM est équipé d’un dispositif d’éjection frontal qui repousse les objets de son aimant. Ce dispositif sépare l’objet de l’aimant, permettant ainsi au robot de frapper une balle avec une force variable ou de déposer délicatement un objet devant lui.
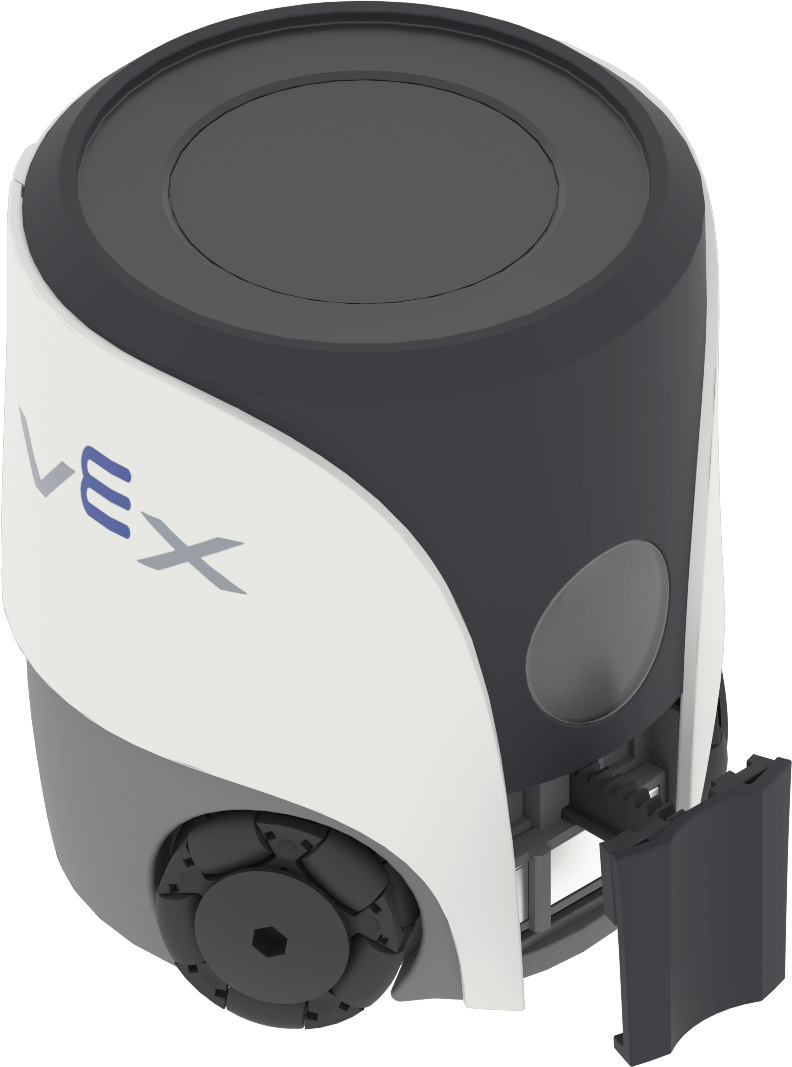
Vous trouverez ci-dessous la liste de toutes les méthodes :
Actions — Donner un coup de pied ou placer un objet.
Actes#
kick#
kick active le Kicker du robot pour donner un coup de pied à un objet.
Usage:
robot.kicker.kick(force)
Paramètre |
Description |
|---|---|
|
Force utilisée pour frapper l’objet :
|
Exemple
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place utilise le Kicker du robot pour placer délicatement un objet devant celui-ci.
Usage:
robot.kicker.place()
Paramètres |
Description |
|---|---|
Cette méthode ne comporte aucun paramètre. |
Exemple
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)