
คิกเกอร์#
การแนะนำ#
หุ่นยนต์เขียนโปรแกรม VEX AIM มีอุปกรณ์เตะด้านหน้าที่ใช้ผลักวัตถุออกจากแม่เหล็กที่ยึดติดอยู่กับตัวหุ่นยนต์ การทำเช่นนี้จะทำให้วัตถุแยกออกจากแม่เหล็ก ส่งผลให้หุ่นยนต์สามารถเตะลูกบอลด้วยแรงระดับต่างๆ หรือวางวัตถุเบาๆ ไว้ด้านหน้าหุ่นยนต์ได้
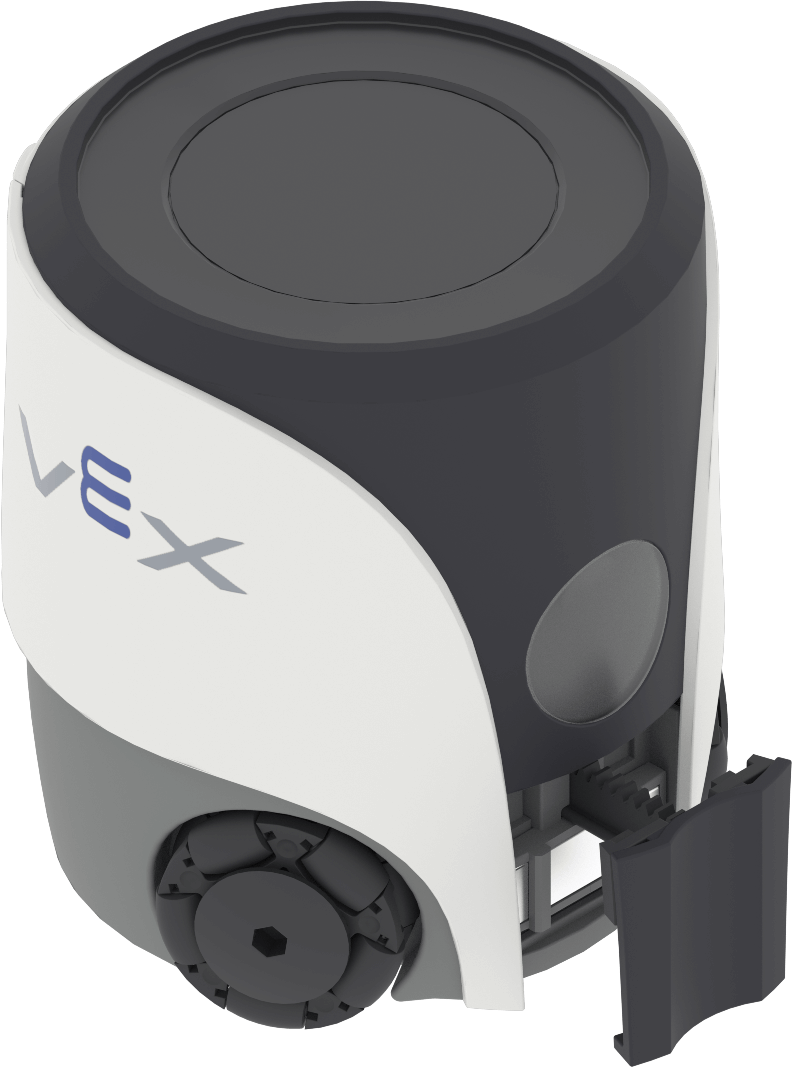
ด้านล่างนี้คือรายการวิธีการทั้งหมด:
การกระทำ — เตะหรือวางวัตถุ
การกระทำ#
kick#
คำสั่ง kick จะเปิดใช้งานแขนเตะของหุ่นยนต์เพื่อเตะวัตถุ
Usage:
robot.kicker.kick(force)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
แรงที่ใช้ในการเตะวัตถุ:
|
ตัวอย่าง
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place ใช้แขนเตะของหุ่นยนต์วางวัตถุเบาๆ ไว้ด้านหน้าหุ่นยนต์
Usage:
robot.kicker.place()
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เมธอดนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)