
Chutador#
Introdução#
O robô de programação VEX AIM possui um mecanismo de impulso frontal que afasta os objetos do ponto de fixação magnético do robô. Este separa o objeto do íman, permitindo ao robô pontapear uma bola com diferentes níveis de força ou colocar um objeto delicadamente à sua frente.
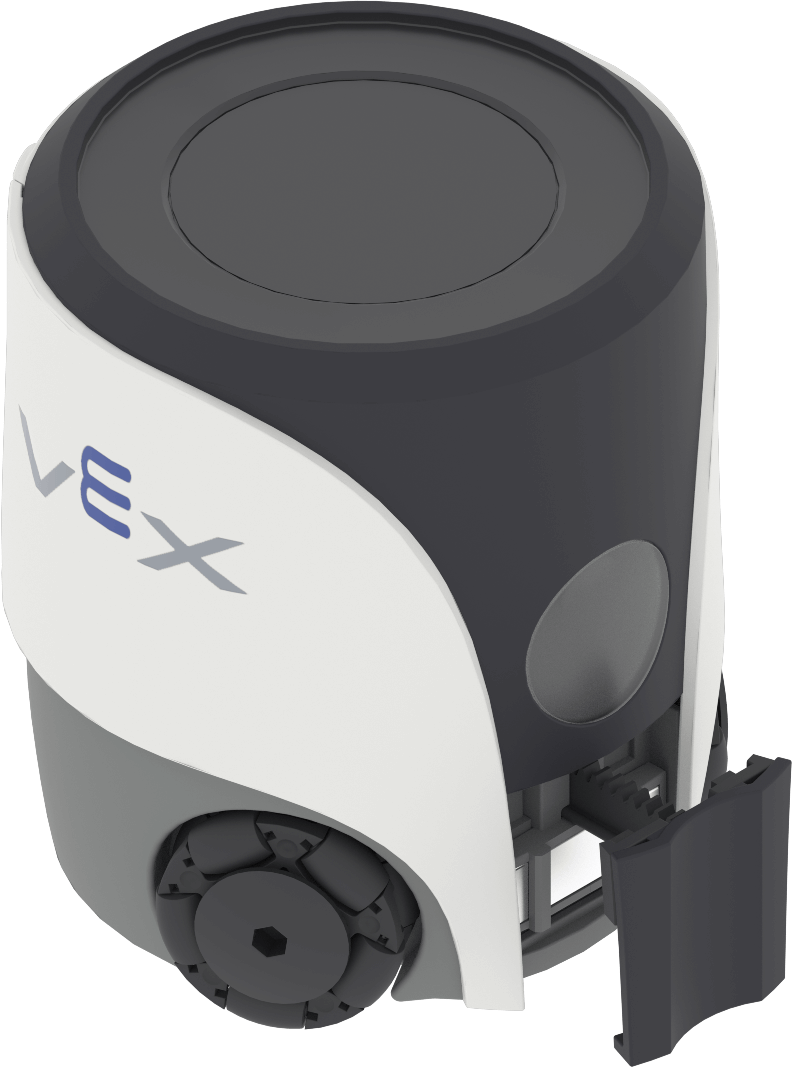
Segue-se uma lista de todos os métodos:
Ações — Pontapear ou colocar um objeto.
Ações#
kick#
O comando kick ativa o Kicker do robô para pontapear um objeto.
Usage:
robot.kicker.kick(force)
Parâmetro |
Descrição |
|---|---|
|
A força utilizada para pontapear o objeto:
|
Exemplo
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
O robô place utilizando o seu mecanismo de pontapé para o posicionar suavemente à sua frente.
Usage:
robot.kicker.place()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
Exemplo
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)