
Кикер#
Введение#
Робот-программист VEX AIM оснащен передним устройством для отталкивания предметов, которое отводит объекты от магнитного крепления робота. Это позволяет роботу либо отталкивать мяч с разной силой, либо аккуратно размещать объект перед собой.
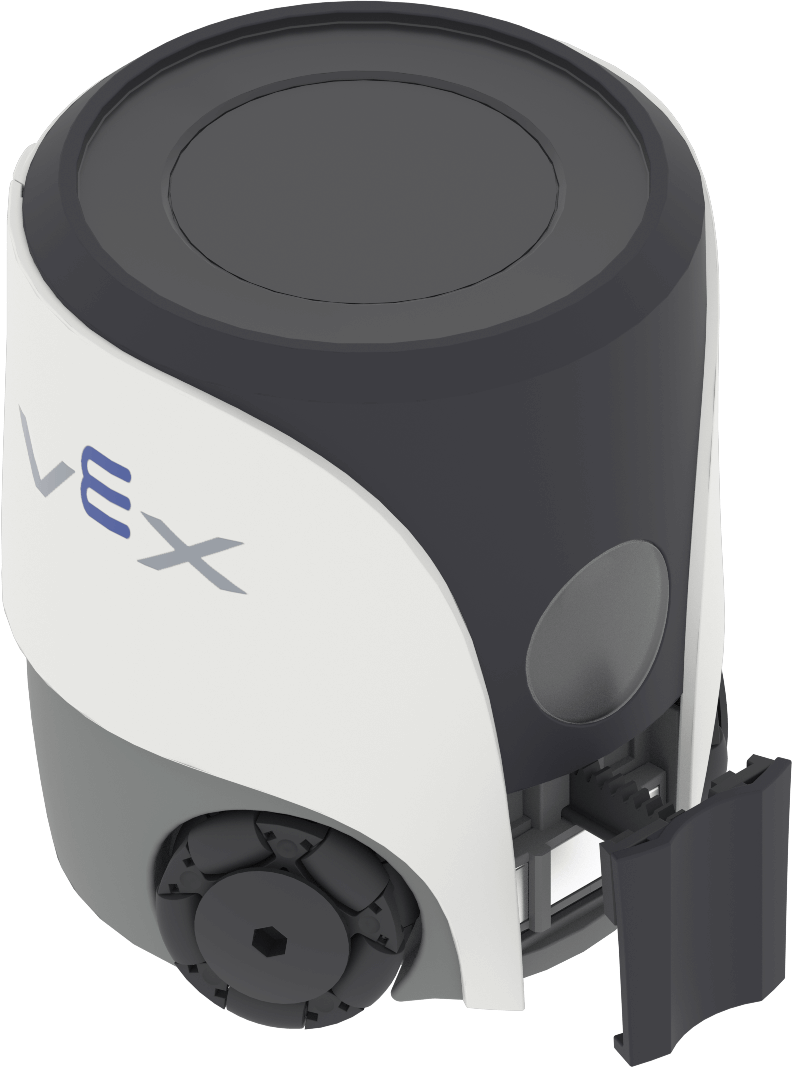
Ниже приведён список всех методов:
Действия — Пнуть или поставить предмет.
Действия#
kick#
kick активирует пинок робота для удара по объекту.
Usage:
robot.kicker.kick(force)
Параметр |
Описание |
|---|---|
|
Сила удара по предмету:
|
Пример
# Kick an object with hard force
robot.kicker.kick(HARD)
place#
place использует пинч-кран робота, чтобы аккуратно разместить объект перед роботом.
Usage:
robot.kicker.place()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
Пример
# Place an object, then back up
robot.kicker.place()
robot.move_for(50, 180)