
Bloky specifické pro robota#
Zavedení#
Hrdinský robot Fling má tři motory a barevný senzor.
Všechny standardní bloky VEXcode VR jsou k dispozici pro použití na hřišti IQ 21-22 Pitching In.
Níže je uveden seznam všech dostupných bloků specifických pro roboty:
Pohon – Pohyb a otáčení robota.
Akce
drive — Pohybuje robota vpřed nebo vzad natrvalo.
drive for — Pohybuje robota vpřed nebo vzad o určitou vzdálenost.
turn — Otočí robota doleva nebo doprava natrvalo.
otoč se o — Otočí robota doleva nebo doprava o určitý počet stupňů.
otočit se do směru — Otočí robota směrem k určitému směru.
otočení do rotace — Otočí robota do určité rotace.
zastavit jízdu — Zastaví pohyb robota.
Nastavení
nastavit rychlost jízdy — Říká robotovi, jak rychle má jet.
nastavit rychlost otáčení — Říká robotovi, jak rychle se má otáčet.
nastavit směr jízdy — Změní aktuální směr robota na nový směr.
nastavit rotaci pohonu — Změní aktuální rotaci robota na novou rotaci.
set drive timeout — Nastaví, jak dlouho se robot bude snažit dokončit pohyb.
Hodnoty
pohon dokončen — Hlásí, zda robot dokončil pohyb.
pohon se pohybuje — Hlásí, zda se robot pohybuje.
směr jízdy — Ukazuje aktuální směr robota od 0 do 359,99 stupňů.
rotace pohonu — Hlásí aktuální rotaci robota.
rychlost pohybu — Udává, jak rychle se robot pohybuje.
Pohyb – Pohybujte a sledujte motory robota.
Akce
spin motor – Roztočí motor dopředu nebo dozadu navždy.
spin motor for – Roztočí motor o určitou vzdálenost ve stupních nebo otáčkách.
roztočit motor do požadované polohy – Roztočí motor do určité polohy.
zastavit motor – Zastaví otáčení motoru.
Nastavení
nastavit rychlost motoru – Říká motoru, jak rychle se má otáčet.
nastavit časový limit motoru – Nastavuje, jak dlouho se bude motor pokoušet dokončit pohyb.
nastavit polohu motoru – Změní aktuální polohu motoru na novou hodnotu.
Hodnoty
motor je hotový – Hlásí, zda se motor rozhýbal.
motor se točí – Hlásí, zda se motor točí.
poloha motoru – Hlásí aktuální polohu motoru.
rychlost motoru – Udává rychlost otáčení motoru v procentech od -100 % do 100 %.
Snímání – Využijte různé senzory robota.
Barva
Barva nalezeného objektu – Hlásí, zda senzor detekuje objekt v dosahu.
Barva detekuje barvu – Hlásí, zda senzor barev detekuje zadanou barvu.
název barvy – Hlásí barvu detekovanou senzorem barev.
jas – Hlásí jas detekovaný barevným senzorem.
odstín – Hlásí odstín detekovaný barevným senzorem.
Příklady na této stránce používají výchozí počáteční pozici hřiště.
Hnací ústrojí#
Pohon řídí, jak se VR robot řídí a zatáčí. Pohon se může pohybovat vpřed nebo vzad, zatáčet doleva nebo doprava, otáčet se do směru a sledovat svou rotaci.
Akce#
řídit#
Blok drive pohybuje robotem vpřed nebo vzad donekonečna. Robot se bude pohybovat, dokud nedostane další akci, například otočení nebo zastavení.
jet [dopředu v]
Parametry |
Popis |
|---|---|
směr |
Směr pohybu robota: vpřed nebo vzad. |
Příklad
při spuštění :: hat events
[Drive forward, then stop.]
jet [dopředu v]
čekat (2) sekund
zastavit jízdu
jet pro#
Blok drive for pohybuje robotem vpřed nebo vzad o určitou vzdálenost. Projekt počká, dokud se robot nedokončí s pohybem, než se spustí další blok v zásobníku.
jet [dopředu v] na (200) [mm v] ▶
Parametry |
Popis |
|---|---|
směr |
Směr pohybu robota: vpřed nebo vzad. |
vzdálenost |
Vzdálenost, kterou robot urazí. Může to být celé číslo nebo desetinné číslo. |
jednotka |
Jednotka vzdálenosti: mm (milimetry) nebo palce |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění :: hat events
[Drive forward.]
jet [dopředu v] na (500) [mm v] ▶
otočit#
Blok turn otáčí robota doleva nebo doprava navždy. Robot se bude otáčet, dokud nedostane další akci, například jízdu nebo zastavení.
otočit [vpravo v]
Parametry |
Popis |
|---|---|
směr |
Směr otáčení robota: doleva nebo doprava. |
Příklad
při spuštění :: hat events
[Turn right, then stop.]
otočit [vpravo v]
čekat (2) sekund
zastavit jízdu
otočit se pro#
Blok turn for otočí robota doleva nebo doprava o určitý počet stupňů. Otočení je relativní vzhledem k aktuální poloze robota. Projekt počká, dokud robot nedokončí otáčení, než se spustí další blok v zásobníku.
otočit [vpravo v] o (90) stupňů ▶
Parametry |
Popis |
|---|---|
směr |
Směr otáčení robota: doleva nebo doprava. |
úhel |
Počet stupňů, o které se robot otočí. Může to být celé číslo nebo desetinné číslo. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění :: hat events
[Turn left, then turn around to the right.]
otočit [vlevo v] o (90) stupňů ▶
otočit [vpravo v] o (180) stupňů ▶
otočit k nadpisu#
Směr je směr, kterým je robot otočen, měřený ve stupních. Blok zásobníku otoč se do směru otočí robota tak, aby směřoval v určitém směru, od -359 do 359 stupňů. Robot se otočí nejkratším směrem, aby dosáhl cílového směru.
Výchozí směr je 0 stupňů.
Projekt počká, dokud robot nedokončí otáčení, než se spustí další blok v zásobníku.
otočit na kurz (90) stupňů ▶
Parametry |
Popis |
|---|---|
záhlaví |
Směr, kterým by se měl robot otočit, od -359 do 359 stupňů. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění :: hat events
[Turn to face the cardinal directions.]
otočit na kurz (90) stupňů ▶
čekat (2) sekund
otočit na kurz (180) stupňů ▶
čekat (2) sekund
otočit na kurz (270) stupňů ▶
čekat (2) sekund
otočit na kurz (0) stupňů ▶
čekat (2) sekund
otočit se k rotaci#
Blok zásobníku otoč se na rotaci otočí robota do určité rotace.
Rotace udává, o kolik se robot otočil, měřeno ve stupních. Na začátku projektu je hodnota rotace nastavena na 0 stupňů. Rotaci lze také nastavit pomocí bloku set drive rotation.
Hodnoty rotace jsou absolutní. To znamená, že směr otáčení závisí na aktuální rotaci robota. Otočení doprava rotaci zvyšuje a otáčení doleva snižuje.
Například pokud robot začne na 0 stupních a otočíte se o 720 stupňů, otočí se dvakrát doprava. Pokud se poté otočíte o 360 stupňů, otočí se jednou doleva, protože 360 je menší než 720.
Projekt počká, dokud robot nedokončí otáčení, než se spustí další blok v zásobníku.
otočit na rotaci (90) stupňů ▶
Parametry |
Popis |
|---|---|
otáčení |
Hodnota rotace ve stupních, na kterou se robot otočí. Může to být celé číslo nebo desetinné číslo. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění :: hat events
[Turn left, then spin in a circle clockwise and face right.]
otočit na rotaci (-90) stupňů ▶
čekat (2) sekund
otočit na rotaci (450) stupňů ▶
přestaň řídit#
Blok stop driving zastaví pohyb robota.
zastavit jízdu
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění :: hat events
[Drive forward, then stop.]
jet [dopředu v]
čekat [4] sekund
zastavit jízdu
Nastavení#
nastavená rychlost pohonu#
Blok set drive velocity říká robotovi, jak rychle má jet. Vyšší procento způsobí, že robot jede rychleji, a nižší procento, že robot jede pomaleji.
Každý projekt začíná s robotem, který se standardně pohybuje rychlostí 50 %.
Poznámka: Vyšší rychlost zrychluje pohyb robota, ale může být méně přesný. Nižší rychlost zpomaluje pohyb robota, ale může být přesnější.
nastavit rychlost jízdy na (50) [% v]
Parametry |
Popis |
|---|---|
rychlost |
Rychlost jízdy od 0 % do 100 %. |
jednotka |
Jednotka rychlosti: % |
Příklad
při spuštění :: hat events
[Drive forward at the default velocity.]
jet [dopředu v] na (100) [mm v] ▶
čekat (1) sekund
[Move slower.]
nastavit rychlost jízdy na (20) [% v]
jet [dopředu v] na (100) [mm v] ▶
čekat (1) sekund
[Move faster.]
nastavit rychlost jízdy na (100) [% v]
jet [dopředu v] na (100) [mm v] ▶
čekat (1) sekund
nastavená rychlost otáčení#
Blok set turn velocity říká robotovi, jak rychle se má otáčet. Vyšší procento způsobí, že se robot bude otáčet rychleji, a nižší procento způsobí, že se robot bude otáčet pomaleji.
Každý projekt začíná s robotem, který se standardně otáčí rychlostí 50 %.
Poznámka: Vyšší rychlost způsobí, že se robot otáčí rychleji, ale může být méně přesný. Nižší rychlost způsobí, že se robot otáčí pomaleji, ale může být přesnější.
nastavit rychlost otáčení na (50) [% v]
Parametry |
Popis |
|---|---|
rychlost |
Rychlost otáčení od 0 % do 100 %. |
jednotka |
Jednotka rychlosti: % |
Příklad
při spuštění :: hat events
[Turn at default velocity.]
otočit [vpravo v] o (100) stupňů ▶
čekat (1) sekund
[Turn slower.]
nastavit rychlost otáčení na (20)%
otočit [vpravo v] o (100) stupňů ▶
čekat (1) sekund
[Turn faster.]
nastavit rychlost otáčení na (100)%
otočit [vpravo v] o (100) stupňů ▶
čekat (1) sekund
nastavit směr jízdy#
Směr je směr, kterým je robot otočen, měřený ve stupních. Blok zásobníku set drive heading změní aktuální směr robota na novou hodnotu směru.
Například pokud se robot otočil čelem doprava, nastavením směru na 0 stupňů se tato poloha směřující doprava stane novými 0 stupni. Robot se pak může na základě tohoto nového směru otáčet do jiných pozic.
nastavit kurz jízdy na (0) stupňů
Parametry |
Popis |
|---|---|
záhlaví |
Hodnota směru ve stupních, která se má nastavit pro robota. |
Příklad
při spuštění :: hat events
[Turn to the left.]
nastavit kurz jízdy na (90) stupňů
otočit na kurz (0) stupňů ▶
nastavení otáčení pohonu#
Rotace udává, o kolik se robot otočil, měřeno ve stupních. Na začátku projektu je hodnota rotace nastavena na 0 stupňů. Blok zásobníku set drive rotation změní aktuální rotaci robota na novou hodnotu.
Například pokud robot provedl dvě plné otáčky doprava, jeho hodnota rotace bude 720 stupňů. Nastavením rotace na 0 stupňů se tato hodnota resetuje ze 720 na 0 stupňů. Robot se pak může otáčet na základě této nové hodnoty.
nastavit rotaci jízdy na (0) stupňů
Parametry |
Popis |
|---|---|
otáčení |
Hodnota rotace ve stupních, která se má nastavit pro robota. Může to být celé číslo nebo desetinné číslo. |
Příklad
při spuštění :: hat events
[Spin counterclockwise two times.]
nastavit rotaci jízdy na (720) stupňů
otočit na rotaci (0) stupňů ▶
nastavit časový limit disku#
Blok set drive timeout nastavuje, po kolik sekund se robot pokusí dokončit pohyb. Pokud robot nedokončí pohyb v tomto čase, přestane se snažit a přesune se k dalšímu bloku v zásobníku. Tím se zabrání tomu, aby se robot zasekl na pohybu.
nastavit časový limit jízdy na (1) sekund
Parametry |
Popis |
|---|---|
čas |
Počet sekund, po které se robot může pokusit dokončit pohyb. Může se jednat o celé číslo nebo desetinné číslo. |
Příklad
při spuštění :: hat events
[Drive forward for 1 second, then turn.]
nastavit časový limit jízdy na (1) sekund
jet [dopředu v] na (25) [palce v] ▶
otočit [vpravo v] o (90) stupňů ▶
Hodnoty#
jízda je hotová#
Logický blok drive is done hlásí, zda robot dokončil pohyb. To lze použít k řízení načasování dalších chování na základě pohybu robota.
Pravda – Robot dokončil pohyb.
Nepravda — Robot se stále pohybuje.
Tento blok spolupracuje s bloky hnacího ústrojí, které mají parametr a nečekat.
<jízda dokončena?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění :: hat events
[Start spinning when the drive is complete.]
jet [dopředu v] na (200) [mm v] ◀ a nečekat
čekat dokud <jízda dokončena?>
otočit [vpravo v] o (360) stupňů ▶
pohon se pohybuje#
Logický blok pohon se pohybuje hlásí, zda se robot pohybuje. To lze použít k řízení načasování dalších chování na základě pohybu robota.
Pravda – Robot se pohybuje.
Nepravda — Robot se nepohybuje.
Tento blok spolupracuje s bloky hnacího ústrojí, které mají parametr a nečekat.
<jede?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění :: hat events
[Print that the robot is moving while it is still driving.]
jet [dopředu v] na (200) [mm v] ◀ a nečekat
dokud <jede?>
tisk [Still Moving...] ▶
čekat (0.1) sekund
vymazat obrazovku
konec
tisk [Done!] ▶
směr jízdy#
Směr otáčení je směr, kterým je robot otočen, měřený ve stupních. Blok hlášení směrování otáčení hlásí tento směr od 0 do 359,99 stupňů.
Výchozí směr robota je 0 stupňů.
(kurz jízdy ve stupních)
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění :: hat events
[Display the heading after turning.]
otočit [vpravo v] o (450) stupňů ▶
tisk (kurz jízdy ve stupních) na obrazovce ◀ a přesunout kurzor na další řádek
otáčení pohonu#
Rotace udává, o kolik se robot otočil, měřeno ve stupních. Na začátku projektu je hodnota rotace nastavena na 0 stupňů. Blok hlášení rotace pohonu hlásí aktuální rotaci robota.
Otočení doprava zvětšuje rotaci a otočení doleva ji snižuje. Například provedení dvou celých otoček doprava bude znamenat rotaci o 720 stupňů.
(rotace jízdy ve stupních)
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Příklad
při spuštění :: hat events
[Display the rotation after turning.]
otočit [vpravo v] o (450) stupňů ▶
tisk (rotace jízdy ve stupních) na obrazovce ◀ a přesunout kurzor na další řádek
rychlost pohonu#
Blok drive velocity hlásí, jak rychle robot jede.
(rychlost jízdy v [% v])
Parametry |
Popis |
|---|---|
jednotka |
Jednotka rychlosti: % |
Příklad
při spuštění :: hat events
[Display the velocity after driving.]
jet [dopředu v] na (200) [mm v] ▶
tisk (rychlost jízdy v [% v]) na obrazovce ◀ a přesunout kurzor na další řádek
Pohyb#
Fling používá sací motor k vtahování nebo vyhazování koulí. Katapult a napínací motory ramene katapultu vystřelují koule, přičemž napětí mění vzdálenost, o kterou se koule pohybují.
Každý motor má své vlastní možnosti směru. Názvy směrů popisují, jak se daný motor pohybuje při Flingu.
Akce#
rotační motor#
Blok spin motor roztáčí motor donekonečna v jednom ze dvou směrů. Motor se bude otáčet, dokud nedostane další akci, například se roztočí jiným směrem nebo se zastaví.
otáčet [IntakeMotor v] [přívod v]
Parametry |
Popis |
|---|---|
motor |
Motor, který se má roztočit:
|
směr |
Směr otáčení motoru:
|
Příklad
při spuštění
[Spin the Intake Motor before stopping.]
otáčet [IntakeMotor v] [přívod v]
čekat (1) sekund
zastavit [IntakeMotor v]
rotační motor pro#
Blok spin motor for roztočí motor o určitou vzdálenost. Otáčení je relativní vzhledem k aktuální poloze motoru. Projekt počká, dokud se motor nedotočí, než se spustí další blok v zásobníku.
otáčet [IntakeMotor v] [přívod v] na [90] [stupně v] ▶
Parametry |
Popis |
|---|---|
motor |
Motor, který se má roztočit:
|
směr |
Směr otáčení motoru:
|
vzdálenost |
Vzdálenost, o kterou se motor otočí. Stupně používají celá čísla. Otáčky mohou používat celá nebo desetinná čísla. |
jednotka |
Jednotka vzdálenosti: stupně nebo otáčky. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění
[Collect a Ball with the Intake Motor.]
otáčet [IntakeMotor v] [přívod v] na [1] [otáčky v] ▶
otočte motor do požadované polohy#
Blok zásobníku spin motor to position roztočí motor do určité polohy.
Poloha motoru udává, o kolik se otočil, měřeno ve stupních nebo otáčkách. Jedna otáčka se rovná 360 stupňům. Na začátku projektu je poloha motoru nastavena na 0 stupňů. Polohu motoru lze také nastavit pomocí bloku set motor position.
Hodnoty polohy jsou absolutní. To znamená, že směr otáčení závisí na aktuální poloze motoru.
Například pokud se motor spustí při 0 stupních a otočí se do polohy 720 stupňů, otočí se o dvě otáčky dopředu. Pokud se poté otočí do polohy 360 stupňů, otočí se o jednu otáčku dozadu, protože 360 je menší než 720.
otáčet [CatapultMotor v] na polohu [90] [stupně v] ▶
Parametry |
Popis |
|---|---|
motor |
Motor, který se má roztočit:
|
pozice |
Hodnota polohy, do které se motor otočí. Stupně používají celá čísla. Otáčky mohou používat celá nebo desetinná čísla. |
jednotka |
Jednotka polohy: stupně nebo otáčky. |
a nečekej |
Vyberte šipku (▶) pro rozbalení bloku s textem a nečekejte, takže další blok v zásobníku se spustí ihned. |
Příklad
při spuštění
[Move the Catapult Motor to a launch position.]
otáčet [CatapultMotor v] na polohu [2600] [stupně v] ▶
zastavit motor#
Zásobníkový blok zastavit motor zastaví vybraný motor.
zastavit [IntakeMotor v]
Parametry |
Popis |
|---|---|
motor |
Motor, který se má zastavit:
|
Příklad
při spuštění
[Spin the Intake Motor, then stop it.]
otáčet [IntakeMotor v] [přívod v]
čekat (1) sekund
zastavit [IntakeMotor v]
Nastavení#
nastavená rychlost motoru#
Zásobníkový blok set motor velocity říká motoru, jak rychle se má otáčet. Vyšší procento způsobí, že se motor otáčí rychleji, a nižší procento způsobí, že se motor otáčí pomaleji.
Každý projekt začíná s tím, že se každý motor standardně otáčí rychlostí 50 %.
Poznámka: Vyšší rychlost způsobí, že se motor otáčí rychleji, ale může to být méně přesné. Nižší rychlost způsobí, že se motor otáčí pomaleji, ale může to být přesnější.
nastavit rychlost [CatapultMotor v] na [50] [% v]
Parametry |
Popis |
|---|---|
motor |
Motor pro nastavení rychlosti:
|
rychlost |
Rychlost, s jakou se bude motor otáčet. Procenta používají celá čísla od 0 % do 100 %. |
jednotka |
Jednotka rychlosti: %. |
Příklad
při spuštění
[Set the Catapult Motor velocity before moving it.]
nastavit rychlost [CatapultMotor v] na [75] [% v]
otáčet [CatapultMotor v] na polohu [2600] [stupně v] ▶
nastavení časového limitu motoru#
Blok zásobníku set motor timeout nastavuje, jak dlouho se bude motor pokoušet dokončit pohyb. Pokud motor nedokončí pohyb v tomto čase, přestane se snažit a přesune se k dalšímu bloku v zásobníku. Tím se zabrání tomu, aby se motor zasekl na určitém pohybu.
nastavit časový limit [CatapultMotor v] na [1] sekund
Parametry |
Popis |
|---|---|
motor |
Motor pro nastavení časového limitu:
|
čas |
Počet sekund, po které se motor může pokusit dokončit pohyb. Může se jednat o celé nebo desetinné číslo. |
Příklad
při spuštění
[Limit how long the Catapult Motor will wait to move.]
nastavit časový limit [CatapultMotor v] na [2] sekund
otáčet [CatapultMotor v] na polohu [5000] [stupně v] ▶
Pozice#
poloha motoru#
Poloha motoru udává, o kolik se otočil, měřeno ve stupních nebo otáčkách. Jedna otáčka se rovná 360 stupňům. Blok hlášení polohy motoru hlásí aktuální polohu motoru.
Na začátku projektu je poloha motoru nastavena na 0 stupňů. Pokud se motor otočí o jednu celou otáčku dopředu, poloha bude 360 stupňů neboli 1 otáčka. Pokud se motor otáčí opačným směrem, poloha bude záporná.
(poloha [CatapultMotor v] v [stupně v])
Parametry |
Popis |
|---|---|
motor |
Motor, který má hlásit polohu:
|
jednotka |
Jednotka pro hlášení polohy motoru ve stupních nebo otáčkách. |
nastavení polohy motoru#
Poloha motoru udává, o kolik se otočil, měřeno ve stupních nebo otáčkách. Jedna otáčka se rovná 360 stupňům. Blok zásobníku set motor position změní aktuální polohu motoru na novou hodnotu.
Například pokud se motor otočil o 180 stupňů, nastavení polohy na 0 stupňů resetuje tuto polohu ze 180 na 0 stupňů. Motor se pak může otáčet do pozic na základě této nové hodnoty.
nastavit polohu [CatapultMotor v] na [0] [stupně v]
Parametry |
Popis |
|---|---|
motor |
Motor pro nastavení polohy:
|
pozice |
Hodnota polohy, která se má nastavit pro motor. Stupně používají celá čísla. Otáčky mohou používat celá nebo desetinná čísla. |
jednotka |
Jednotka polohy: stupně nebo otáčky. |
Příklad
při spuštění
[Set the Catapult Motor position, then return to 0 degrees.]
nastavit polohu [CatapultMotor v] na [2600] [stupně v]
otáčet [CatapultMotor v] na polohu [0] [stupně v] ▶
Hodnoty#
motor je hotový#
Logický blok motor je hotový hlásí, zda se motor dokončil. To lze použít k řízení načasování dalších funkcí na základě pohybu motoru.
True – Motor se roztočil.
Nepravda — Motor se stále točí.
Tento blok spolupracuje s následujícími bloky Motion, které mají parametr a nečekat: spin motor for a spin motor to position.
<[IntakeMotor v] dokončen?>
Parametry |
Popis |
|---|---|
motor |
Motor, který má hlásit, zda je dokončený:
|
motor se točí#
Logický blok motor se točí hlásí, zda se motor točí. To lze použít k řízení načasování dalších chování na základě pohybu motoru.
Pravda – Motor se točí.
Nepravda – Motor se netočí.
Tento blok spolupracuje s následujícími bloky Motion, které mají parametr a nečekat: spin motor for a spin motor to position.
<[IntakeMotor v] se otáčí?>
Parametry |
Popis |
|---|---|
motor |
Motor, který má hlásit, zda se otáčí:
|
rychlost motoru#
Blok hlášení motor rate hlásí, jak rychle se motor otáčí, v procentech od -100 % do 100 %.
(rychlost [IntakeMotor v] v [% v] :: custom-motion)
Parametry |
Popis |
|---|---|
motor |
Motor, který má hlásit rychlost:
|
jednotka |
Jednotka pro hlášení rychlosti motoru v: %. |
Snímání#
Barva#
Barva našla objekt#
Logický blok Barva nalezena při detekci objektu hlásí, zda senzor barev detekoval objekt v dosahu.
True – Senzor barev detekuje objekt.
Nepravda – Senzor barev nedetekuje objekt.
<[Color v] našel objekt?>
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
Barva detekuje barvu#
Logický blok Color detects color hlásí, zda senzor barev detekuje zadanou barvu na základě detekované hodnoty odstínu.
True – Senzor detekuje zadanou barvu.
Nepravda – Senzor nedetekuje zadanou barvu.
<[Color v] detekuje [červená v]?>
Parametry |
Popis |
|---|---|
barva |
Platná barva:
|
název barvy#
Blok název barvy hlásí název barvy aktuálně detekované senzorem barev.
(název barvy [Color v])
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
jas#
Blok hlášení jasu udává, kolik světla se odráží zpět do barevného senzoru, v procentech od 0 % do 100 %.
Vyšší procento znamená, že se zpět k barevnému senzoru odráží více světla. Nižší procento znamená, že se zpět odráží méně světla.
(jas [Color v] v %)
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |
odstín#
Blok reportéru hue hlásí odstín detekovaný senzorem barev jako číslo od 0 do 359 stupňů.
Odstín je způsob, jak popsat barvu pomocí čísel v barevném kruhu.
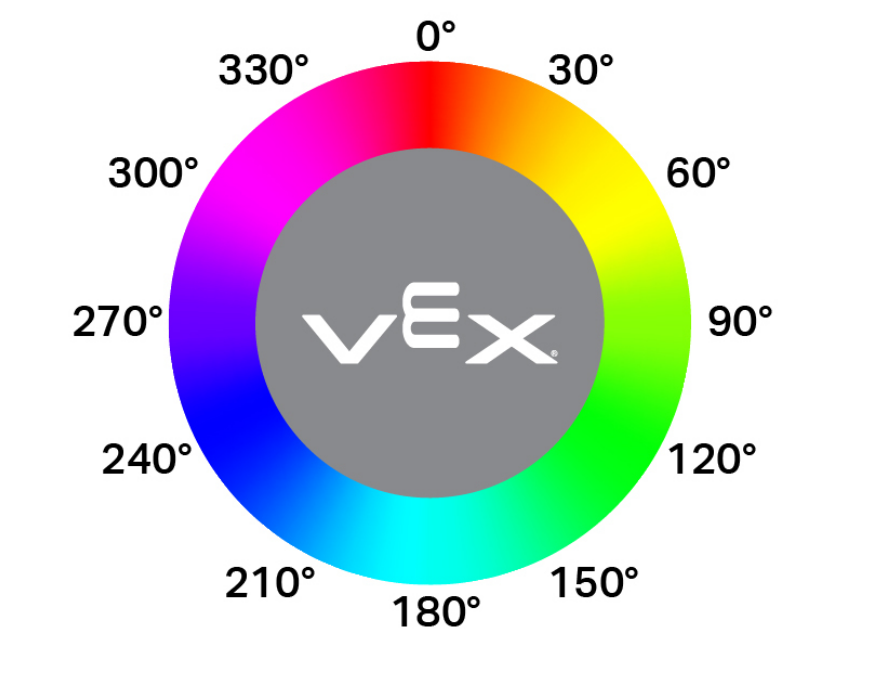
(odstín [Color v] ve stupních)
Parametry |
Popis |
|---|---|
Tento blok nemá žádné parametry. |