
V5 Odpor (Dex)#
Dex je hrdinský bot z VEX V5 používaný v hřišti pro odtlačování V5 25-26.
Přehled robota#
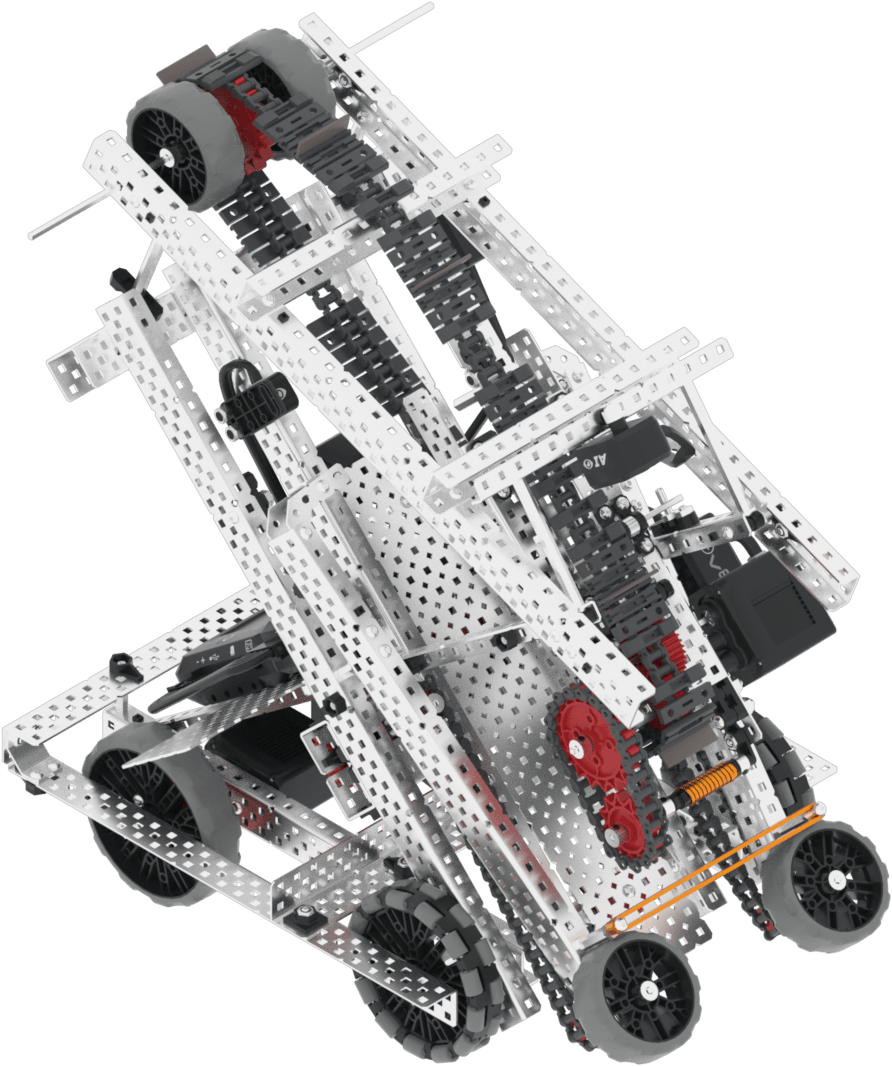
Dex podporuje standardní VR ovládací prvky a senzory, jako je inerciální senzor a časovač mozku, s dalšími funkcemi specifickými pro Dex, které jsou popsány v Bloky specifické pro roboty a Python specifický pro roboty.
Motory#
Konfigurace & |
Popis |
|---|---|
|
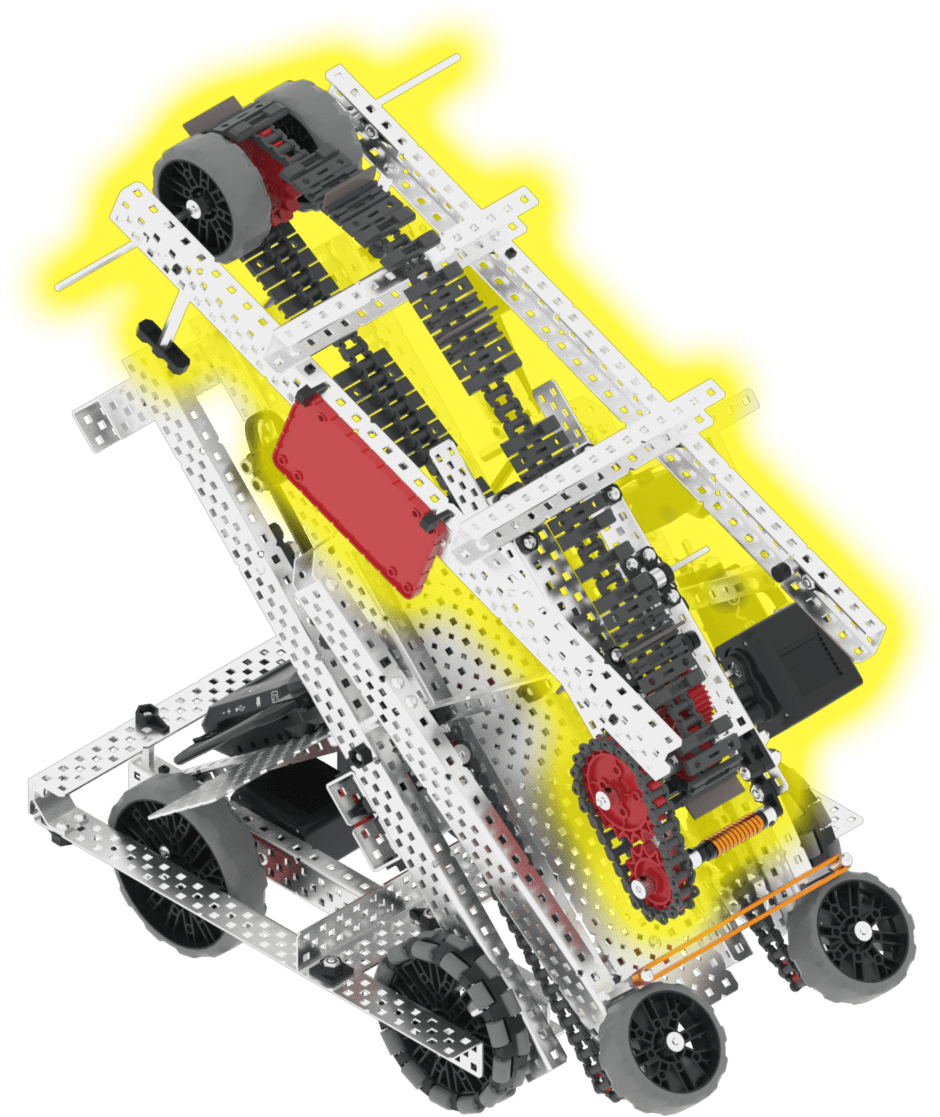
Motor dopravníku pohybuje bloky ze vstupu nahoru k horní části robota, aby mohl být blok zatlačen do branky. |
|
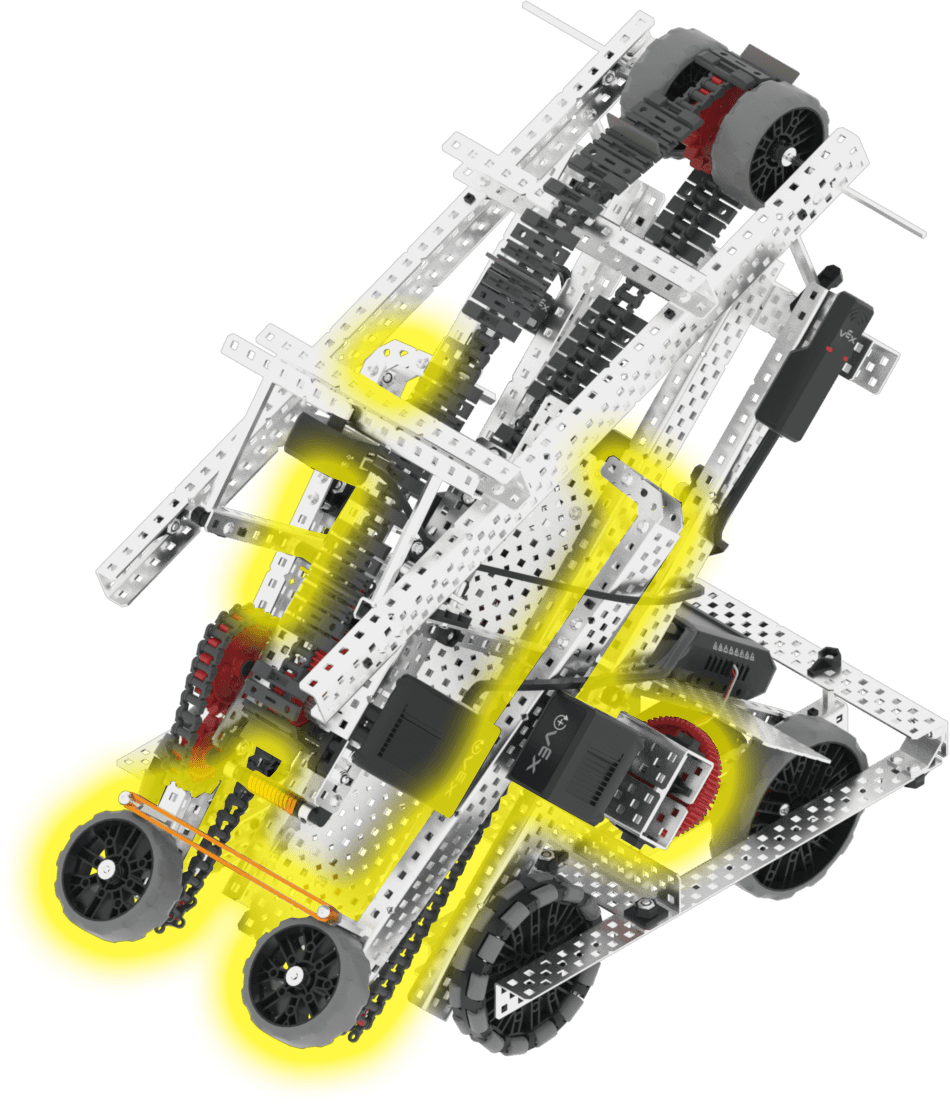
Sací motor otáčí dvěma koly v přední části robota. To umožňuje sbírat bloky ze země. |
Komponenty a funkce#
Komponenta nebo prvek |
Použití |
Dokumentace k API |
|---|---|---|
Hnací ústrojí |
Pohybuje a otáčí robota. |
|
Dopravníkový motor |
Přesouvá bloky z přívodu nahoru na horní část robota, aby mohly být zatlačeny do branky. |
|
Sací motor |
Otáčí dvě kola v přední části robota. To umožňuje sbírat bloky ze země. |
|
Senzor pro vidění s umělou inteligencí |
Detekuje herní objekty, aby se robot mohl autonomně orientovat. |
|
Spínač nárazníku |
Detekuje, kdy blok prošel vstupem a nyní se nachází na dopravníku. |
|
Snímač vzdálenosti |
Detekuje, jak daleko je přední část robota od objektu. |
|
Optický senzor |
Detekuje barvu bloku v horní části dopravníku. |
|
GPS senzor |
Vrátí aktuální pozici a směr robota na hřišti. |
|
Časovač mozku |
Sleduje uplynulý čas od zahájení projektu. |
Hřiště#
Dětské hřiště |
Popis |
|---|---|
V poli Virtuální dovednosti V5 25-26 zatlačte červené a modré bloky do branek. |