
IQ Rychlé Relay (Swish)#
Swish je hrdinský bot VEX IQ používaný v IQ 24-25 Rapid Relay Playground.
Přehled robota#
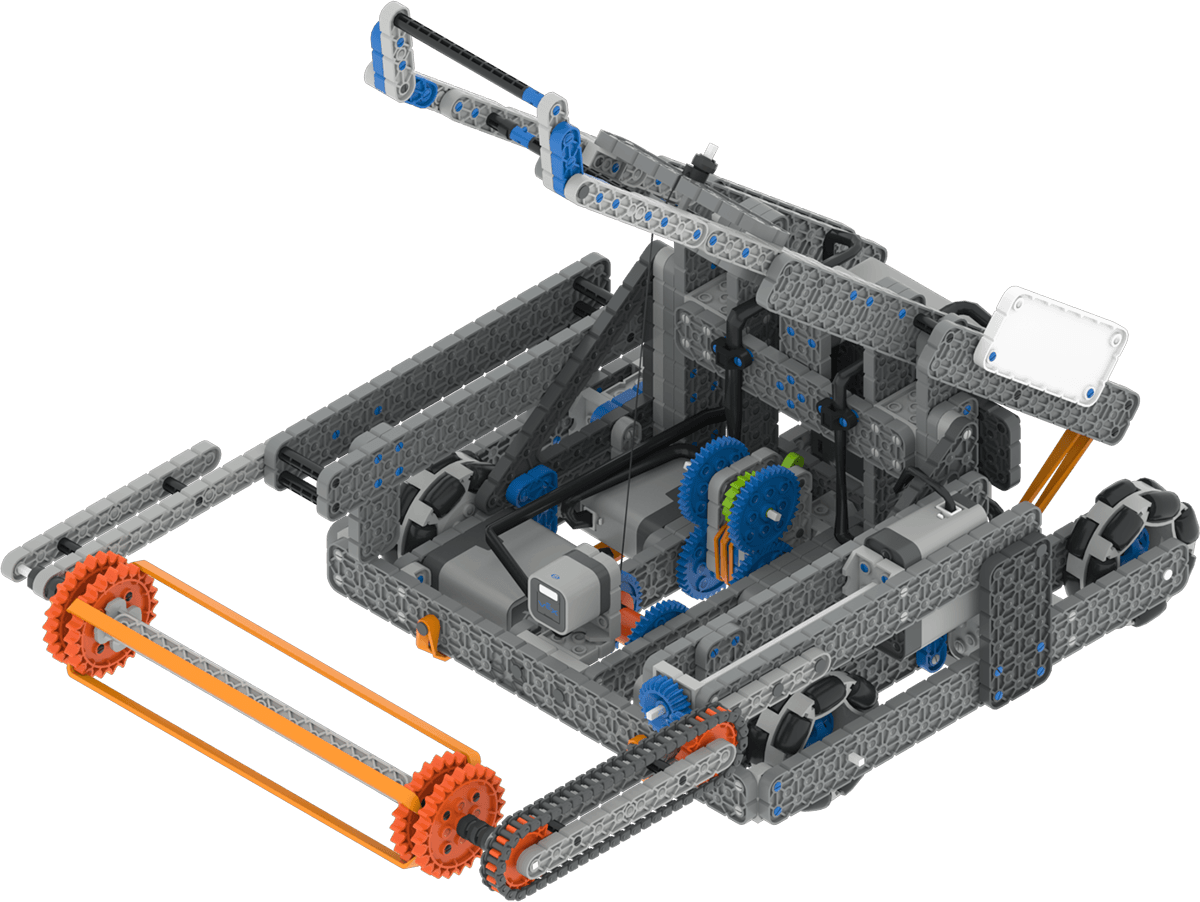
Swish podporuje standardní VR ovládací prvky a senzory, jako je inerciální senzor a časovač mozku, s dalšími funkcemi specifickými pro Swish, které jsou popsány v Bloky specifické pro roboty a Python specifický pro roboty.
Motorové skupiny#
Konfigurace & |
Popis |
|---|---|
|
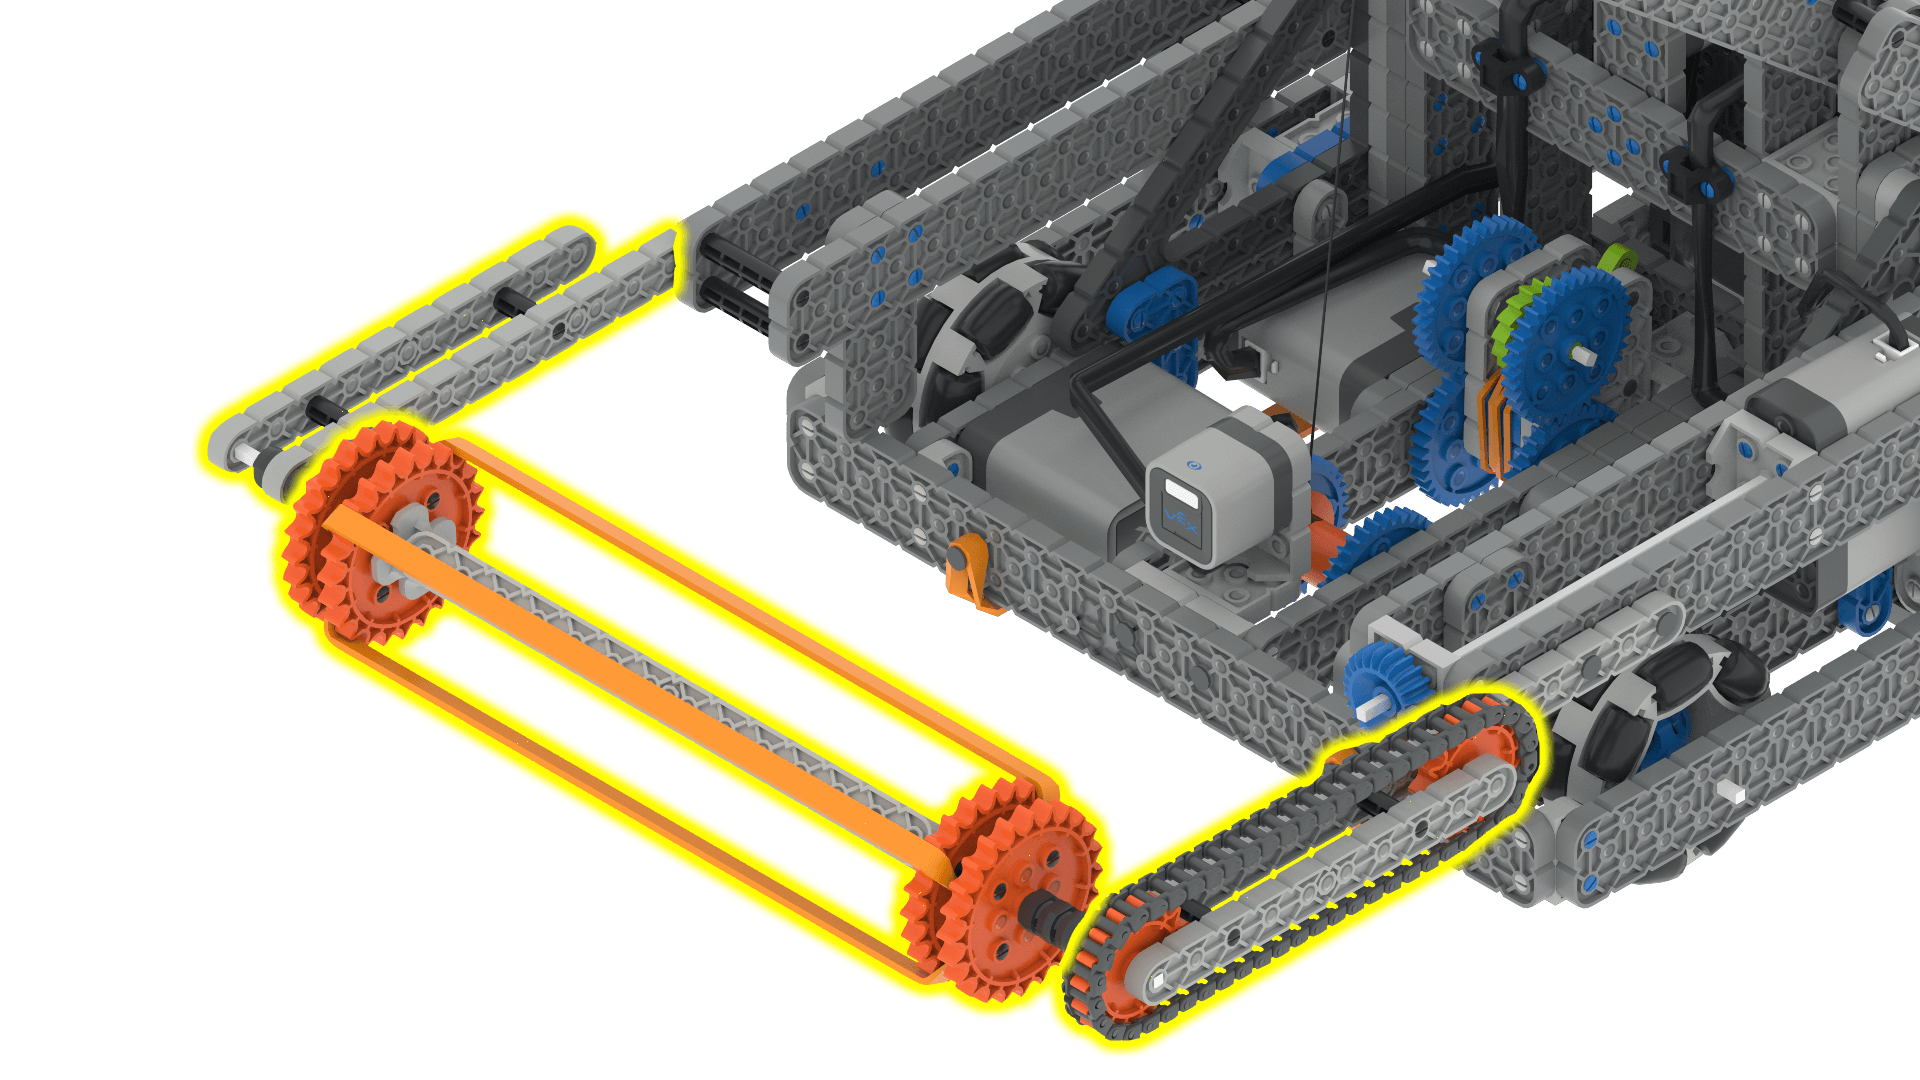
Sací motor se může otáčet dopředu a dozadu, aby sbíral koule a umisťoval je na katapult. Sací motor se musí otáčet, než se dostane do kontaktu s koulí, aby ji zvedl. |
|
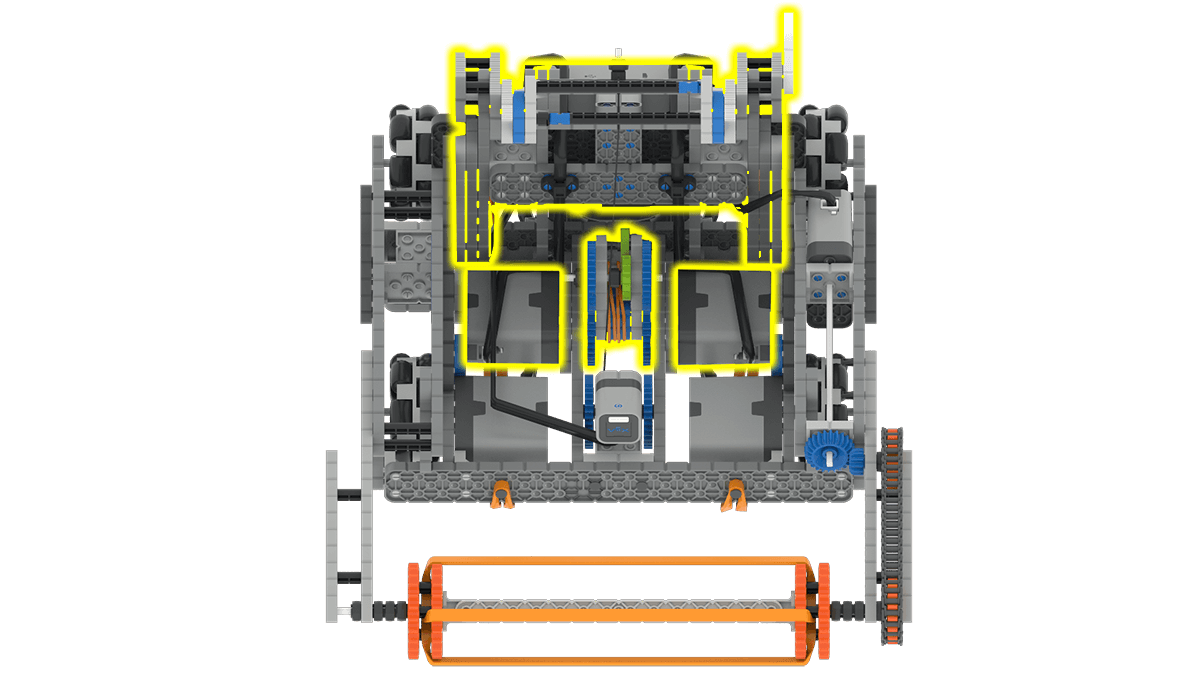
Motorová skupina katapultovacího ramene se používá k odpalování míčků, které robot zvedl. Pro zvednutí míče musí být rameno katapultu spuštěno alespoň o 1350 stupňů. Když je rameno katapultu zvednuto nebo uvolněno o jakoukoli vzdálenost, automaticky se přesune do maximální výšky pro odpalování míčků. |
Komponenty a funkce#
Komponenta nebo prvek |
Použití |
Dokumentace k API |
|---|---|---|
Hnací ústrojí |
Pohybuje a otáčí robota. |
|
Sací motor |
Otáčí dvě kola v přední části robota. To umožňuje sbírat míče ze země. |
|
Skupina Catapult Motor |
Vystřelí míče, které robot sebral. |
|
Zadní senzor vzdálenosti |
Detekuje, jak daleko je zadní část robota od brankové zdi. |
|
Optický senzor sání |
Detekuje, zda je v sání kulička. |
|
Časovač mozku |
Sleduje uplynulý čas od zahájení projektu. |
Hřiště#
Dětské hřiště |
Popis |
|---|---|
Sbírejte a odpalujte míčky v poli virtuálních dovedností IQ 24-25. |