
Robotams skirti blokai#
Įvadas#
„Hero Bot“ „Fling“ turi tris variklio parinktis ir spalvų jutiklį.
Visi standartiniai VEXcode VR blokeliai yra skirti naudoti IQ 21-22 Pitching In žaidimų aikštelėje.
Žemiau pateikiamas visų galimų robotams skirtų blokų sąrašas:
Pavaros sistema – judinkite ir pasukite robotą.
Veiksmai
drive — Robotas juda pirmyn arba atgal amžinai.
drive for — Robotas juda pirmyn arba atgal tam tikru atstumu.
turn — Robotas pasukamas į kairę arba į dešinę visam laikui.
pasukti — Robotas pasukamas į kairę arba į dešinę tam tikru laipsnių skaičiumi.
sukti į galvą — Robotas pasukamas tam tikra kryptimi.
sukti į rotaciją — Įjungia roboto sukimąsi konkrečia kryptimi.
stop driving — Sustabdo roboto judėjimą.
Nustatymai
nustatytas važiavimo greitis — Nurodo robotui, kokiu greičiu važiuoti.
nustatytas apsisukimo greitis — Nurodo robotui, kaip greitai jis turi suktis.
nustatyti važiavimo kryptį — Pakeičia dabartinę roboto kryptį į naują.
nustatyti pavaros sukimąsi — Pakeičia dabartinį roboto sukimąsi į naują sukimąsi.
nustatyti pavaros timeout — Nustato, kiek sekundžių robotas bandys užbaigti judesį.
Vertės
vairavimas baigtas — Praneša, ar robotas baigė judėti.
pavara juda — Praneša, ar robotas juda.
vairuoti kryptį — Praneša apie dabartinę roboto kryptį nuo 0 iki 359,99 laipsnių.
pavaros sukimas — Praneša apie dabartinį roboto sukimąsi.
vairavimo greitis — Nurodo roboto važiavimo greitį.
Judėjimas – judinkite ir sekite roboto variklius.
Veiksmai
sukti variklį – Suka variklį pirmyn arba atgal amžinai.
sukti variklį – Suka variklį tam tikrą atstumą laipsniais arba posūkiais.
sukti variklį į poziciją – Suka variklį į konkrečią padėtį.
stop motor – Sustabdo variklio sukimąsi.
Nustatymai
nustatyti variklio greitį – Nurodo varikliui sukimosi greitį.
nustatyti variklio timeout – Nustato, kiek laiko variklis bandys užbaigti judesį.
nustatyti variklio padėtį – Pakeičia dabartinę variklio padėtį į naują reikšmę.
Vertės
variklis baigtas – Praneša, ar variklis baigė judėti.
variklis sukasi – Praneša, ar variklis sukasi.
variklio padėtis – Praneša apie dabartinę variklio padėtį.
variklio greitis – nurodo variklio sukimosi greitį procentais nuo -100 % iki 100 %.
Jutikliai – Išnaudokite įvairius roboto jutiklius.
Spalva
Spalva rado objektą – Praneša, ar jutiklis aptinka objektą diapazone.
Spalva aptinka spalvą – Praneša, ar spalvų jutiklis aptinka nurodytą spalvą.
spalvos pavadinimas – Praneša apie spalvų jutiklio aptiktą spalvą.
ryškumas – Praneša apie spalvų jutiklio aptiktą ryškumą.
atspalvis – Praneša apie spalvų jutiklio aptiktą atspalvį.
Šiame puslapyje pateiktuose pavyzdžiuose naudojama numatytoji „Playground“ pradžios pozicija.
Pavarų dėžė#
Pavaros sistema kontroliuoja VR roboto judėjimą ir posūkius. Pavaros sistema gali judėti pirmyn arba atgal, pasukti į kairę arba į dešinę, pasukti norima kryptimi ir sekti savo sukimąsi.
Veiksmai#
vairuoti#
Pavaros blokas robotą judina pirmyn arba atgal be galo. Robotas judės tol, kol jam bus duotas kitas veiksmas, pavyzdžiui, pasisukti arba sustoti.
važiuoti [pirmyn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto judėjimo kryptis: pirmyn arba atgal. |
Pavyzdys
kai pradėta :: hat events
[Drive forward, then stop.]
važiuoti [pirmyn v]
laukti (2) sekundžių
sustabdyti važiavimą
siekti#
Blokas „vairuoti“ krūvoje robotą judina pirmyn arba atgal tam tikrą atstumą. Projektas lauks, kol robotas baigs judėti, prieš paleidžiant kitą bloką krūvoje.
važiuoti [pirmyn v] per (200) [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto judėjimo kryptis: pirmyn arba atgal. |
atstumas |
Atstumas, kurį nuvažiuoja robotas. Tai gali būti sveikasis arba dešimtainis skaičius. |
vienetas |
Atstumo vienetas: mm (milimetrai) arba coliai |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta :: hat events
[Drive forward.]
važiuoti [pirmyn v] per (500) [mm v] ▶
posūkis#
Posūkio blokelis suka robotą į kairę arba į dešinę amžinai. Robotas suksis tol, kol jam bus duotas kitas veiksmas, pavyzdžiui, važiuoti arba sustoti.
sukti [dešinėn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto sukimosi kryptis: kairėn arba dešinėn. |
Pavyzdys
kai pradėta :: hat events
[Turn right, then stop.]
sukti [dešinėn v]
laukti (2) sekundžių
sustabdyti važiavimą
pasukti#
Blokas „posūkis“ pasuka robotą į kairę arba į dešinę tam tikru laipsnių skaičiumi. Posūkis yra santykinis su dabartine roboto padėtimi. Projektas lauks, kol robotas baigs pasisukti, prieš paleidžiant kitą bloką krūvoje.
sukti [dešinėn v] per (90) laipsnių ▶
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto sukimosi kryptis: kairėn arba dešinėn. |
kampas |
Roboto posūkio laipsnių skaičius. Tai gali būti sveikasis arba dešimtainis skaičius. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta :: hat events
[Turn left, then turn around to the right.]
sukti [kairėn v] per (90) laipsnių ▶
sukti [dešinėn v] per (180) laipsnių ▶
pasukite į antraštę#
Kryptis – tai roboto pasukimo kryptis, matuojama laipsniais. Pasukite į kryptį blokų blokas pasuka robotą tam tikra kryptimi nuo -359 iki 359 laipsnių. Robotas pasisuks trumpiausia kryptimi, kad pasiektų tikslinę kryptį.
Pradinė kryptis yra 0 laipsnių.
Projektas lauks, kol robotas baigs suktis, prieš paleidžiant kitą bloką krūvoje.
sukti į (90) laipsnių kryptį ▶
Parametrai |
Aprašymas |
|---|---|
antraštė |
Roboto kryptis, kuria jis turėtų būti pasuktas, nuo -359 iki 359 laipsnių. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta :: hat events
[Turn to face the cardinal directions.]
sukti į (90) laipsnių kryptį ▶
laukti (2) sekundžių
sukti į (180) laipsnių kryptį ▶
laukti (2) sekundžių
sukti į (270) laipsnių kryptį ▶
laukti (2) sekundžių
sukti į (0) laipsnių kryptį ▶
laukti (2) sekundžių
pasukti į rotaciją#
Pasukite į rotaciją blokų blokas įjungia roboto rotaciją.
Sukimas rodo, kiek robotas pasisuko, matuojamas laipsniais. Projekto pradžioje sukimosi vertė nustatoma į 0 laipsnių. Sukimą taip pat galima nustatyti naudojant bloką set drive rotation.
Sukimosi vertės yra absoliučios. Tai reiškia, kad posūkio kryptis priklauso nuo roboto dabartinio sukimosi. Sukant į dešinę, sukimasis padidėja, o sukant į kairę – sumažėja.
Pavyzdžiui, jei robotas pradeda judėti nuo 0 laipsnių ir jūs pasisukate 720 laipsnių kampu, jis du kartus pasisuks į dešinę. Jei tada pasisuksite 360 laipsnių kampu, jis vieną kartą pasisuks į kairę, nes 360 laipsnių yra mažiau nei 720.
Projektas lauks, kol robotas baigs suktis, prieš paleidžiant kitą bloką krūvoje.
sukti į (90) laipsnių posūkį ▶
Parametrai |
Aprašymas |
|---|---|
rotacija |
Roboto sukimosi vertė laipsniais. Tai gali būti sveikasis skaičius arba dešimtainė trupmena. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta :: hat events
[Turn left, then spin in a circle clockwise and face right.]
sukti į (-90) laipsnių posūkį ▶
laukti (2) sekundžių
sukti į (450) laipsnių posūkį ▶
nustoti vairuoti#
Sustabdyti važiavimą bloko blokas sustabdo roboto judėjimą.
sustabdyti važiavimą
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta :: hat events
[Drive forward, then stop.]
važiuoti [pirmyn v]
laukti [4] sekundžių
sustabdyti važiavimą
Nustatymai#
nustatytas pavaros greitis#
Nustatyto važiavimo greičio blokų rinkinys nurodo robotui, kokiu greičiu važiuoti. Didesnis procentas leidžia robotui važiuoti greičiau, o mažesnis – lėčiau.
Kiekvienas projektas prasideda nuo to, kad robotas pagal numatytuosius nustatymus važiuoja 50 % greičiu.
Pastaba: Didesnis greitis leidžia robotui važiuoti greičiau, bet gali būti mažiau tikslus. Mažesnis greitis leidžia robotui važiuoti lėčiau, bet gali būti tiksliau.
nustatyti važiavimo greitį į (50) [% v]
Parametrai |
Aprašymas |
|---|---|
greitis |
Važiavimo greitis nuo 0% iki 100%. |
vienetas |
Greičio vienetas: % |
Pavyzdys
kai pradėta :: hat events
[Drive forward at the default velocity.]
važiuoti [pirmyn v] per (100) [mm v] ▶
laukti (1) sekundžių
[Move slower.]
nustatyti važiavimo greitį į (20) [% v]
važiuoti [pirmyn v] per (100) [mm v] ▶
laukti (1) sekundžių
[Move faster.]
nustatyti važiavimo greitį į (100) [% v]
važiuoti [pirmyn v] per (100) [mm v] ▶
laukti (1) sekundžių
nustatytas posūkio greitis#
Nustatyto apsisukimo greičio blokų rinkinys nurodo robotui, kokiu greičiu jis turi suktis. Didesnis procentas leidžia robotui suktis greičiau, o mažesnis – lėčiau.
Kiekvienas projektas prasideda nuo to, kad robotas pagal numatytuosius nustatymus sukasi 50 % greičiu.
Pastaba: Didesnis greitis leidžia robotui sukasi greičiau, bet gali būti mažiau tikslus. Mažesnis greitis leidžia robotui sukasi lėčiau, bet gali būti tiksliau.
nustatyti sukimosi greitį į (50) [% v]
Parametrai |
Aprašymas |
|---|---|
greitis |
Sukimosi greitis nuo 0% iki 100%. |
vienetas |
Greičio vienetas: % |
Pavyzdys
kai pradėta :: hat events
[Turn at default velocity.]
sukti [dešinėn v] per (100) laipsnių ▶
laukti (1) sekundžių
[Turn slower.]
nustatyti sukimosi greitį į (20)%
sukti [dešinėn v] per (100) laipsnių ▶
laukti (1) sekundžių
[Turn faster.]
nustatyti sukimosi greitį į (100)%
sukti [dešinėn v] per (100) laipsnių ▶
laukti (1) sekundžių
nustatyti važiavimo kryptį#
Kryptis – tai roboto pasukimo kryptis, matuojama laipsniais. nustatyti pavaros kryptį bloko reikšmė pakeičia dabartinę roboto kryptį į naują.
Pavyzdžiui, jei robotas pasisuko veidu į dešinę, nustačius 0 laipsnių kryptį, ta nukreipta į dešinę pozicija tampa nauja 0 laipsnių. Tada robotas gali pasisukti į kitas pozicijas, remdamasis ta nauja kryptimi.
nustatyti važiavimo kryptį į (0) laipsnių
Parametrai |
Aprašymas |
|---|---|
antraštė |
Roboto krypties vertė laipsniais, kurią reikia nustatyti. |
Pavyzdys
kai pradėta :: hat events
[Turn to the left.]
nustatyti važiavimo kryptį į (90) laipsnių
sukti į (0) laipsnių kryptį ▶
nustatyti pavaros sukimąsi#
Sukimas – tai roboto pasisuko kampas, matuojamas laipsniais. Projekto pradžioje sukimosi vertė nustatoma į 0 laipsnių. nustatyti pavaros sukimąsi blokų blokas pakeičia dabartinę roboto sukimosi vertę į naują.
Pavyzdžiui, jei robotas atliko du pilnus posūkius į dešinę, jo sukimosi vertė bus 720 laipsnių. Nustačius sukimąsi į 0 laipsnių, sukimasis bus atstatytas iš 720 į 0 laipsnių. Tada robotas galės atlikti sukimus pagal tą naują vertę.
nustatyti važiavimo posūkį į (0) laipsnių
Parametrai |
Aprašymas |
|---|---|
rotacija |
Roboto sukimosi vertė laipsniais. Tai gali būti sveikasis skaičius arba dešimtainė trupmena. |
Pavyzdys
kai pradėta :: hat events
[Spin counterclockwise two times.]
nustatyti važiavimo posūkį į (720) laipsnių
sukti į (0) laipsnių posūkį ▶
nustatyti važiavimo laikmatį#
Blokas „nustatyti pavaros laiką“ nustato, kiek sekundžių robotas bandys užbaigti judesį. Jei robotas negali užbaigti per tą laiką, jis nustos bandyti ir pereis prie kito bloko bloke. Tai neleidžia robotui užstrigti ties judesiu.
nustatyti važiavimo laiko limitą į (1) sekundžių
Parametrai |
Aprašymas |
|---|---|
laikas |
Sekundžių skaičius, kurį robotas gali bandyti užbaigti judesį. Tai gali būti sveikasis skaičius arba dešimtainė trupmena. |
Pavyzdys
kai pradėta :: hat events
[Drive forward for 1 second, then turn.]
nustatyti važiavimo laiko limitą į (1) sekundžių
važiuoti [pirmyn v] per (25) [coliai v] ▶
sukti [dešinėn v] per (90) laipsnių ▶
Vertybės#
važiavimas baigtas#
Būlio blokas važiuoti baigta praneša, ar robotas baigė judėti. Tai galima naudoti norint valdyti kitų veiksmų, pagrįstų roboto judėjimu, laiką.
Tiesa — Robotas baigė judėti.
Netiesa — Robotas vis dar juda.
Šis blokas veikia kartu su pavaros blokais, turinčiais parametrą ir „don’t wait“.
<važiavimas baigtas?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta :: hat events
[Start spinning when the drive is complete.]
važiuoti [pirmyn v] per (200) [mm v] ◀ ir nelaukti
laukti kol <važiavimas baigtas?>
sukti [dešinėn v] per (360) laipsnių ▶
pavara juda#
Būlio blokas pavara juda praneša, ar robotas juda. Tai galima naudoti norint valdyti kitų veiksmų, pagrįstų roboto judėjimu, laiką.
Tiesa – Robotas juda.
Netiesa — Robotas nejuda.
Šis blokas veikia kartu su pavaros blokais, turinčiais parametrą ir „don’t wait“.
<važiuoja?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta :: hat events
[Print that the robot is moving while it is still driving.]
važiuoti [pirmyn v] per (200) [mm v] ◀ ir nelaukti
kol <važiuoja?>
spausdinti [Still Moving...] ▶
laukti (0.1) sekundžių
išvalyti ekraną
pabaiga
spausdinti [Done!] ▶
važiavimo kryptis#
Kryptis – tai roboto pasukimo kryptis, matuojama laipsniais. Posūkio krypties reporterio blokas praneša apie kryptį nuo 0 iki 359,99 laipsnių.
Roboto pradinė kryptis yra 0 laipsnių.
(važiavimo kryptis laipsniais)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta :: hat events
[Display the heading after turning.]
sukti [dešinėn v] per (450) laipsnių ▶
spausdinti (važiavimo kryptis laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
pavaros sukimasis#
Sukimasis – tai roboto pasisuko kampas, matuojamas laipsniais. Projekto pradžioje sukimosi vertė nustatoma į 0 laipsnių. pavaros sukimosi reporterio blokas praneša apie dabartinį roboto sukimąsi.
Sukant į dešinę, sukimasis padidėja, o sukant į kairę – sumažėja. Pavyzdžiui, padarius du pilnus posūkius į dešinę, bus pranešta apie 720 laipsnių sukimąsi.
(važiavimo posūkis laipsniais)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta :: hat events
[Display the rotation after turning.]
sukti [dešinėn v] per (450) laipsnių ▶
spausdinti (važiavimo posūkis laipsniais) ekrane ◀ ir perkelti žymeklį į kitą eilutę
pavaros greitis#
Važiavimo greičio reporterio blokas praneša apie roboto važiavimo greitį.
(važiavimo greitis [% v])
Parametrai |
Aprašymas |
|---|---|
vienetas |
Greičio vienetas: % |
Pavyzdys
kai pradėta :: hat events
[Display the velocity after driving.]
važiuoti [pirmyn v] per (200) [mm v] ▶
spausdinti (važiavimo greitis [% v]) ekrane ◀ ir perkelti žymeklį į kitą eilutę
Judesys#
„Fling“ naudoja įsiurbimo variklį kamuoliukams įtraukti arba išstumti. Katapulta ir katapultos svirties įtempimo varikliai paleidžia kamuoliukus, o įtempimas keičia jų skrydžio atstumą.
Kiekvienas variklis turi savo krypties parinktis. Krypties pavadinimai apibūdina, kaip tas variklis juda „Fling“ režime.
Veiksmai#
sukimosi variklis#
Sukimosi variklio bloko funkcija suka variklį viena iš dviejų krypčių amžinai. Variklis suksis tol, kol jam bus duotas kitas veiksmas, pavyzdžiui, suktis kita kryptimi arba sustoti.
sukti [IntakeMotor v] [įsiurbimo v]
Parametrai |
Aprašymas |
|---|---|
variklis |
Sukamas variklis:
|
kryptis |
Variklio sukimosi kryptis:
|
Pavyzdys
kai pradėta
[Spin the Intake Motor before stopping.]
sukti [IntakeMotor v] [įsiurbimo v]
laukti (1) sekundžių
sustabdyti [IntakeMotor v]
sukimosi variklis#
Blokas „sukti variklį suka variklį tam tikrą atstumą. Sukimasis yra santykinis pagal dabartinę variklio padėtį. Projektas lauks, kol variklis baigs suktis, prieš paleidžiant kitą bloką bloke.
sukti [IntakeMotor v] [įsiurbimo v] per [90] [laipsniai v] ▶
Parametrai |
Aprašymas |
|---|---|
variklis |
Sukamas variklis:
|
kryptis |
Variklio sukimosi kryptis:
|
atstumas |
Atstumas, kuriuo sukasi variklis. Laipsniai nurodomi sveikaisiais skaičiais. Posūkiai gali būti naudojami sveikaisiais arba dešimtainiais skaičiais. |
vienetas |
Atstumo vienetas: laipsniai arba posūkiai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta
[Collect a Ball with the Intake Motor.]
sukti [IntakeMotor v] [įsiurbimo v] per [1] [apsisukimai v] ▶
pasukite variklį į padėtį#
Sukite variklį į padėtį blokų rinkinys suka variklį į konkrečią padėtį.
Variklio padėtis rodo, kiek jis apsisuko, matuojant laipsniais arba apsūkiais. Vienas apsūkis lygus 360 laipsnių. Projekto pradžioje variklio padėtis nustatoma į 0 laipsnių. Variklio padėtį taip pat galima nustatyti naudojant bloką nustatyti variklio padėtį.
Padėties vertės yra absoliučios. Tai reiškia, kad sukimosi kryptis priklauso nuo dabartinės variklio padėties.
Pavyzdžiui, jei variklis užsiveda esant 0 laipsnių kampui ir sukasi iki 720 laipsnių padėties, jis suksis du apsisukimus į priekį. Jei jis tada suksis iki 360 laipsnių padėties, jis suksis vieną apsisukimą atgal, nes 360 yra mažiau nei 720.
sukti [CatapultMotor v] į padėtį [90] [laipsniai v] ▶
Parametrai |
Aprašymas |
|---|---|
variklis |
Sukamas variklis:
|
pozicija |
Variklio sukimosi padėties vertė. Laipsniai naudojami sveikaisiais skaičiais. Apsūkiai gali būti naudojami sveikaisiais arba dešimtainiais skaičiais. |
vienetas |
Padėties vienetas: laipsniai arba posūkiai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta
[Move the Catapult Motor to a launch position.]
sukti [CatapultMotor v] į padėtį [2600] [laipsniai v] ▶
sustabdyti variklį#
Variklio sustabdymo blokų rinkinys sustabdo pasirinktą variklį.
sustabdyti [IntakeMotor v]
Parametrai |
Aprašymas |
|---|---|
variklis |
Variklis, kurį reikia sustabdyti:
|
Pavyzdys
kai pradėta
[Spin the Intake Motor, then stop it.]
sukti [IntakeMotor v] [įsiurbimo v]
laukti (1) sekundžių
sustabdyti [IntakeMotor v]
Nustatymai#
nustatytas variklio greitis#
Nustatyto variklio greičio blokų rinkinys nurodo varikliui, kokiu greičiu jis turi suktis. Didesnis procentas leidžia varikliui suktis greičiau, o mažesnis – lėčiau.
Kiekvienas projektas pradedamas, kai kiekvienas variklis pagal numatytuosius nustatymus sukasi 50 % greičiu.
Pastaba: Didesnis greitis leidžia varikliui sukasi greičiau, bet gali būti mažiau tikslus. Mažesnis greitis leidžia varikliui sukasi lėčiau, bet gali būti tiksliau.
nustatyti [CatapultMotor v] greitį į [50] [% v]
Parametrai |
Aprašymas |
|---|---|
variklis |
Variklis, kuriuo nustatomas greitis:
|
greitis |
Variklio sukimosi greitis. Procentai nurodomi sveikaisiais skaičiais nuo 0 % iki 100 %. |
vienetas |
Greičio vienetas: %. |
Pavyzdys
kai pradėta
[Set the Catapult Motor velocity before moving it.]
nustatyti [CatapultMotor v] greitį į [75] [% v]
sukti [CatapultMotor v] į padėtį [2600] [laipsniai v] ▶
nustatyti variklio laikmatį#
Variklio skirtojo laiko nustatymo blokas nustato, kiek laiko variklis bandys užbaigti judesį. Jei variklis negali užbaigti per tą laiką, jis nustos bandyti ir pereis prie kito bloko bloke. Tai neleidžia varikliui užstrigti ties judesiu.
nustatyti [CatapultMotor v] laiko limitą į [1] sekundžių
Parametrai |
Aprašymas |
|---|---|
variklis |
Variklis, kurio skirtasis laikas nustatomas:
|
laikas |
Sekundžių skaičius, kurį variklis gali bandyti užbaigti judesį. Tai gali būti sveikasis skaičius arba dešimtainė trupmena. |
Pavyzdys
kai pradėta
[Limit how long the Catapult Motor will wait to move.]
nustatyti [CatapultMotor v] laiko limitą į [2] sekundžių
sukti [CatapultMotor v] į padėtį [5000] [laipsniai v] ▶
Pozicija#
variklio padėtis#
Variklio padėtis rodo, kiek jis apsisuko, matuojant laipsniais arba apsukų. Vienas apsūkis lygus 360 laipsnių. Variklio padėties pranešimo blokas praneša apie dabartinę variklio padėtį.
Projekto pradžioje variklio padėtis nustatyta į 0 laipsnių. Jei variklis sukasi vieną pilną apsisukimą į priekį, padėtis bus 360 laipsnių arba 1 apsisukimas. Jei variklis sukasi kita kryptimi, padėtis bus neigiama.
([CatapultMotor v] padėtis [laipsniai v])
Parametrai |
Aprašymas |
|---|---|
variklis |
Variklis, kuris praneša apie šių elementų padėtį:
|
vienetas |
Variklio padėties matavimo vienetas: laipsniais arba apsukais. |
nustatyti variklio padėtį#
Variklio padėtis rodo, kiek jis apsisuko, matuojamas laipsniais arba apsukų. Vienas apsūkis lygus 360 laipsnių. Nustatyti variklio padėtį blokų rinkinys pakeičia dabartinę variklio padėtį į naują reikšmę.
Pavyzdžiui, jei variklis apsisuko iki 180 laipsnių, nustatant 0 laipsnių padėtį, ši padėtis bus atkurta iš 180 į 0 laipsnių. Tada variklis gali suktis į padėtis, pagrįstas ta nauja verte.
nustatyti [CatapultMotor v] padėtį į [0] [laipsniai v]
Parametrai |
Aprašymas |
|---|---|
variklis |
Variklis, kuriuo nustatoma ši padėtis:
|
pozicija |
Variklio padėties vertė, kurią reikia nustatyti. Laipsniai gali būti naudojami sveikieji skaičiai. Posūkiai gali būti naudojami sveikieji arba dešimtainiai skaičiai. |
vienetas |
Padėties vienetas: laipsniai arba posūkiai. |
Pavyzdys
kai pradėta
[Set the Catapult Motor position, then return to 0 degrees.]
nustatyti [CatapultMotor v] padėtį į [2600] [laipsniai v]
sukti [CatapultMotor v] į padėtį [0] [laipsniai v] ▶
Vertybės#
variklis baigtas#
Loginis blokas variklis baigė judėti praneša, ar variklis baigė judėti. Tai galima naudoti norint valdyti kitų veiksmų, pagrįstų variklio judėjimu, laiką.
Teisinga — Variklis nustojo judėti.
Netiesa — Variklis vis dar juda.
Šis blokas veikia kartu su šiais judesio blokais, turinčiais parametrą ir nelaukti: sukimosi variklis už ir sukimosi variklis į poziciją.
<[IntakeMotor v] baigė?>
Parametrai |
Aprašymas |
|---|---|
variklis |
Variklis, kuris praneša, ar baigė judėti:
|
variklis sukasi#
Būlio blokas variklis sukasi praneša, ar variklis sukasi. Tai galima naudoti norint valdyti kitų veiksmų, pagrįstų variklio judėjimu, laiką.
Tiesa – Variklis sukasi.
Netiesa — Variklis nesisuka.
Šis blokas veikia kartu su šiais judesio blokais, turinčiais parametrą ir nelaukti: sukimosi variklis už ir sukimosi variklis į poziciją.
<[IntakeMotor v] sukasi?>
Parametrai |
Aprašymas |
|---|---|
variklis |
Variklis, kuris praneša, ar sukasi:
|
variklio greitis#
Variklio greičio reporterio blokas nurodo variklio sukimosi greitį procentais nuo -100 % iki 100 %.
([IntakeMotor v] greitis [% v] :: custom-motion)
Parametrai |
Aprašymas |
|---|---|
variklis |
Variklis, kuris praneša apie greitį:
|
vienetas |
Variklio greičio pateikimo vienetas: %. |
Jutimas#
Spalva#
Spalva rado objektą#
Loginis blokas Spalva rado objektą praneša, ar spalvų jutiklis aptinka objektą diapazone.
Teisinga – spalvų jutiklis aptinka objektą.
Neteisinga – spalvų jutiklis neaptinka objekto.
<[Color v] aptiko objektą?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Spalva aptinka spalvą#
Loginis blokas Spalva aptinka spalvą praneša, ar spalvų jutiklis aptinka nurodytą spalvą, remdamasis aptikta atspalvio reikšme.
Teisinga – jutiklis aptinka nurodytą spalvą.
Klaidinga – Jutiklis neaptinka nurodytos spalvos.
<[Color v] aptinka [raudona v]?>
Parametrai |
Aprašymas |
|---|---|
spalva |
Galiojanti spalva:
|
spalvos pavadinimas#
Spalvos pavadinimo reporterio blokas praneša spalvos, kurią šiuo metu aptinka spalvų jutiklis, pavadinimą.
([Color v] spalvos pavadinimas)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
ryškumas#
Ryškumo registravimo blokas praneša, kiek šviesos atsispindi atgal į spalvų jutiklį, procentais nuo 0 % iki 100 %.
Didesnis procentas reiškia, kad daugiau šviesos atsispindi atgal į spalvų jutiklį. Mažesnis procentas reiškia, kad atsispindi mažiau šviesos.
([Color v] ryškumas %)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
atspalvis#
Atspalvio reporterio blokas praneša spalvų jutiklio aptiktą atspalvį kaip skaičių nuo 0 iki 359 laipsnių.
Atspalvis yra būdas apibūdinti spalvą skaičiais aplink spalvų ratą.
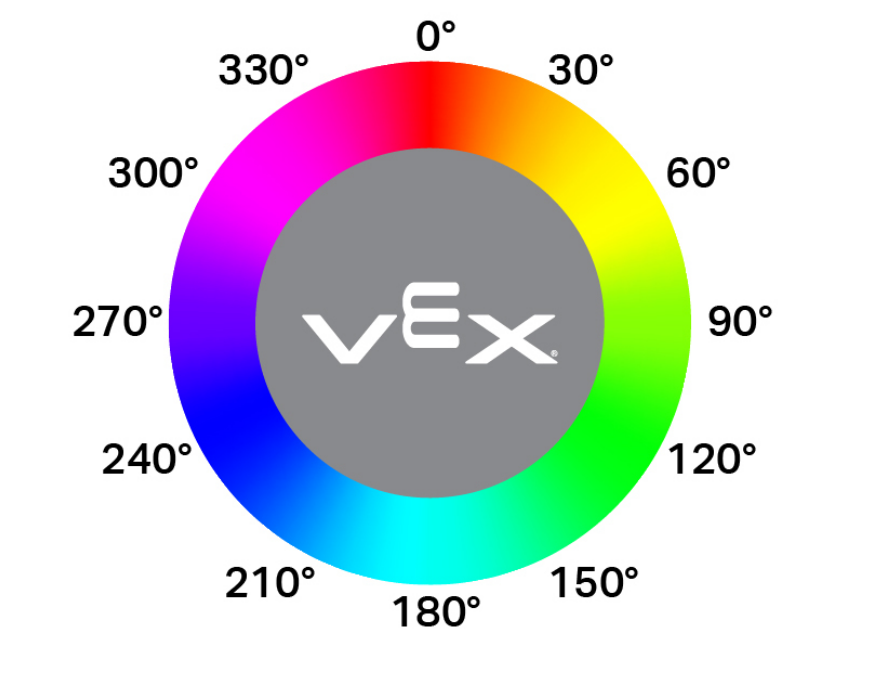
([Color v] atspalvis laipsniais)
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |