
GPS-Sensor#
Einführung#
Der V5 GPS-Sensor (Game Positioning System™) ermöglicht die präzise Positions- und Orientierungsbestimmung eines Roboters auf dem VEX-Spielfeld. Er nutzt den GPS-Feldcode entlang des Spielfeldrandes, um die X- und Y-Koordinaten sowie die Fahrtrichtung des Roboters in Echtzeit zu berechnen.
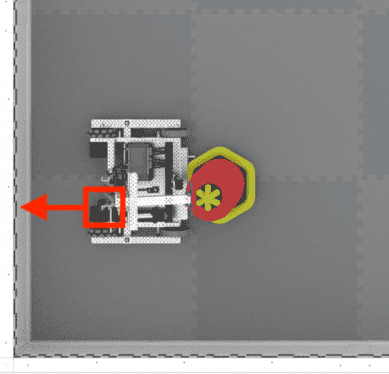
Der GPS-Sensor gibt die Position des Roboters anhand eines Referenzpunkts zurück, der automatisch aus den bei der Konfiguration des GPS-Sensors im Gerätefenster eingegebenen Offsets berechnet wird.
Weitere Informationen zum GPS-Sensor finden Sie unter Using the GPS Sensor with VEX V5 in der VEX-Bibliothek.
Der Referenzpunkt dient als die (0, 0)-Position des GPS-Sensors, auf die sich alle von den GPS-Blöcken zurückgegebenen Koordinaten, Kurse und Bewegungen beziehen.
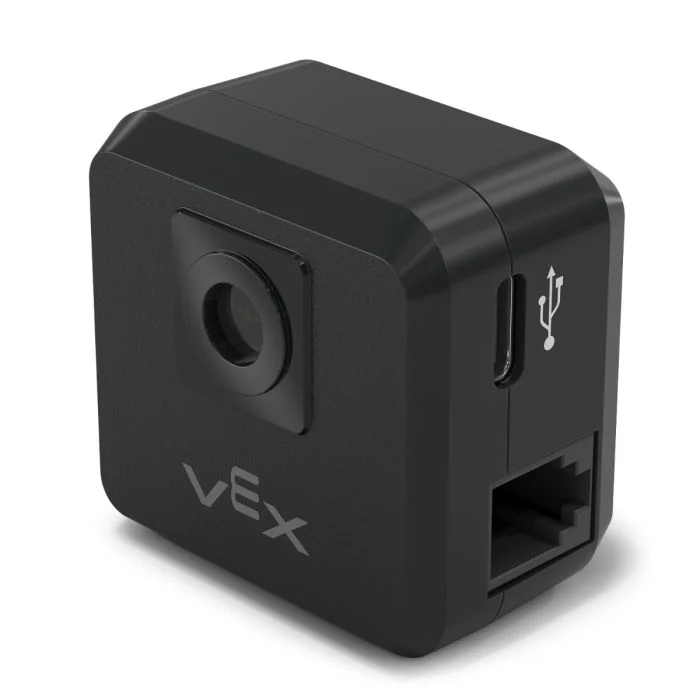
Nachfolgend finden Sie eine Liste der verfügbaren Blöcke:
GPS kalibrieren – Kalibriert den GPS-Sensor, um seine Richtung auf die aktuelle Antriebsrichtung einzustellen.
GPS-Position festlegen – Legt die Position und Richtung des Referenzpunkts auf dem Feld fest.
GPS-Position – Gibt die x- oder y-Koordinate des Referenzpunkts auf dem Feld zurück.
GPS-Richtung – Gibt die Richtung des Referenzpunkts basierend auf der Feldausrichtung zurück.
GPS-Beschleunigung – Gibt die Beschleunigung des Roboters auf einer ausgewählten Achse zurück.
GPS-Gyro-Rate – Gibt die Rotationsgeschwindigkeit des Roboters um eine ausgewählte Achse zurück.
GPS-Orientierung – Gibt die Roll-, Nick- oder Gierorientierung des Roboters in Grad zurück.
GPS-Signalqualität – Gibt die Signalstärke des GPS-Sensors zurück.
wenn sich die GPS-Richtung ändert – Führt den beigefügten Stack aus, sobald der GPS-Sensor eine Änderung der Richtung erkennt.
GPS kalibrieren#
Der Block GPS kalibrieren kalibriert den Referenzpunkt und legt dessen konfigurierte Richtung als aktuelle Antriebsrichtung fest. Währenddessen muss der Roboter absolut stillstehen, da Bewegungen während der Kalibrierung zu ungenauen Ergebnissen führen.
kalibriere [GPS1 v]
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
GPS-Standort festlegen#
Der Block GPS-Position festlegen ermöglicht die manuelle Einstellung von Position und Richtung des Referenzpunkts auf dem Spielfeld. Dies kann dazu beitragen, Ungenauigkeiten zu reduzieren, falls sich der GPS-Sensor beim Start zu nah an den Spielfeldwänden befindet und daher nicht genügend Daten vom GPS-Feldcode erfassen kann.
setze [GPS1 v] Position auf x [0] y [0] [mm v] und Kurswinkel [0] Grad
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
X |
Die x-Koordinate des Referenzpunktes auf dem Feld. |
y |
Die y-Koordinate des Referenzpunktes auf dem Feld. |
Koordinateneinheit |
Die Maßeinheit für die x- und y-Koordinaten:
|
Überschrift |
Die Richtung, in die der Bezugspunkt relativ zur absoluten Feldrichtung zeigt, beträgt 0 bis 359,9 Grad. |
GPS-Position#
Der GPS-Positionsblock gibt die x- oder y-Koordinate des Referenzpunkts auf dem Feld zurück.
([GPS1 v] Position [X v] in [mm v] :: custom-sensing)
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
Achse |
Welche Achse soll verwendet werden:
|
Einheit |
Die Maßeinheit:
|
GPS-Kurs#
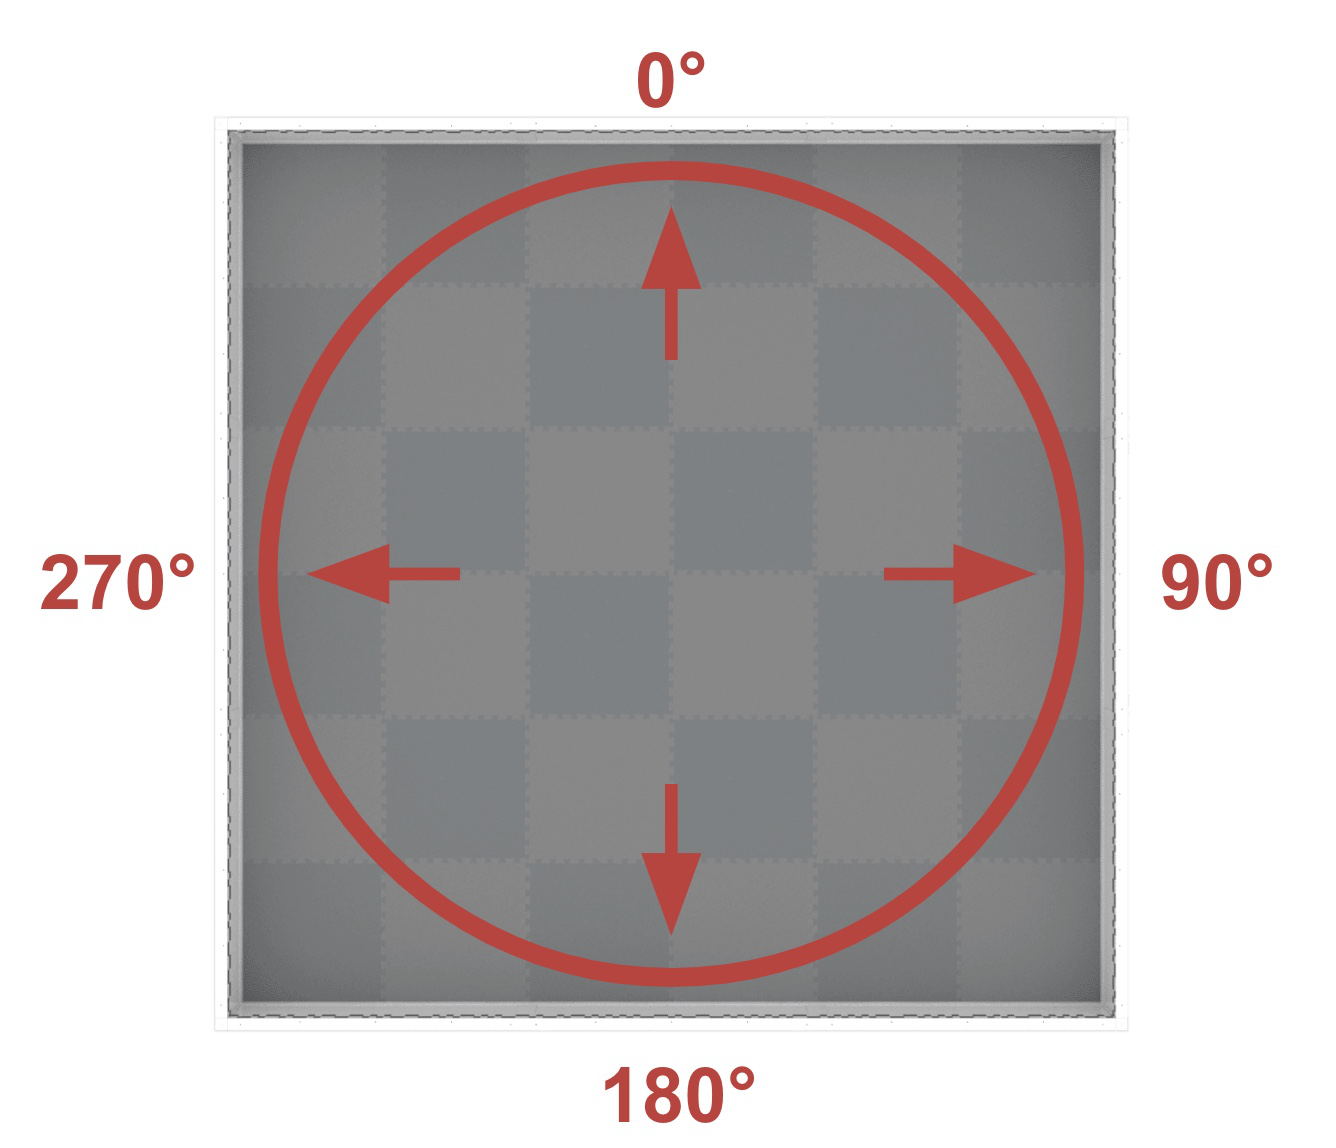
Der GPS-Kurs-Block gibt den Kurs des Referenzpunktes basierend auf der Ausrichtung des Feldes von 0 bis 359,9 Grad zurück.
Die Angabe entspricht der absoluten Feldkursangabe, die im Uhrzeigersinn einen Bereich von 0° bis 359,9° umfasst. Der Nullpunkt liegt bei 12 Uhr.
([GPS1 v] Kurswinkel in Grad)
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
GPS-Beschleunigung#
Der GPS-Beschleunigungsblock gibt die Beschleunigung des Roboters auf einer bestimmten Achse von -4,0 bis 4,0 G zurück.
([GPS1 v] Beschleunigung der [X v]-Achse in g)
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
Achse |
Welche Achse verwenden:
|
GPS-Gyro-Rate#
Der GPS-Gyro-Rate-Block gibt die Rotationsgeschwindigkeit des Roboters um eine ausgewählte Achse zurück.
([GPS1 v] Gyrorate von [X v] Achse in [dps v])
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
Achse |
Welche Achse verwenden:
|
Einheit |
Die Maßeinheit:
|
GPS-Ausrichtung#
Der GPS-Orientierungsblock gibt die Roll-, Nick- oder Gierorientierung des Roboters in Grad zurück.
([GPS1 v] Ausrichtung von [Roll v] in Grad)
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
Orientierung |
Welche Ausrichtung soll zurückkehren:
|
GPS-Signalqualität#
Der Block GPS-Signalqualität gibt die Signalstärke des GPS-Sensors in Prozent aus.
Mögliche Werte |
Beschreibung |
|---|---|
100 |
Alle vom GPS-Sensor gemeldeten Positions- und Kursdaten sind gültig. |
~90 |
Die Positionsdaten werden nicht mehr durch Erfassung von Informationen aus dem GPS-Feldcode berechnet, sondern durch alternative Methoden. |
0 - 80 |
Nur die vom GPS-Sensor angegebenen Kurswerte sind gültig. Da der GPS-Sensor jedoch mit der Zeit nicht mehr genügend GPS-Feldcode abtastet, um Positions- und Kursinformationen genau zu bestimmen, sinkt die gemeldete Signalqualität kontinuierlich bis auf 0, wodurch alle GPS-Sensordaten praktisch eingefroren und ungültig werden. |
([GPS1 v] Signalqualität in %)
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |
wenn sich die GPS-Richtung ändert#
Der Block wenn sich die GPS-Richtung ändert führt den beigefügten Stack immer dann aus, wenn der GPS-Sensor eine Änderung der Richtung erkennt.
wenn [GPS1 v] Kurswinkel geändert :: hat events
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher GPS-Sensor verwendet werden soll, wird im Fenster „Geräte“ konfiguriert. |