
Drehsensor#
Einführung#
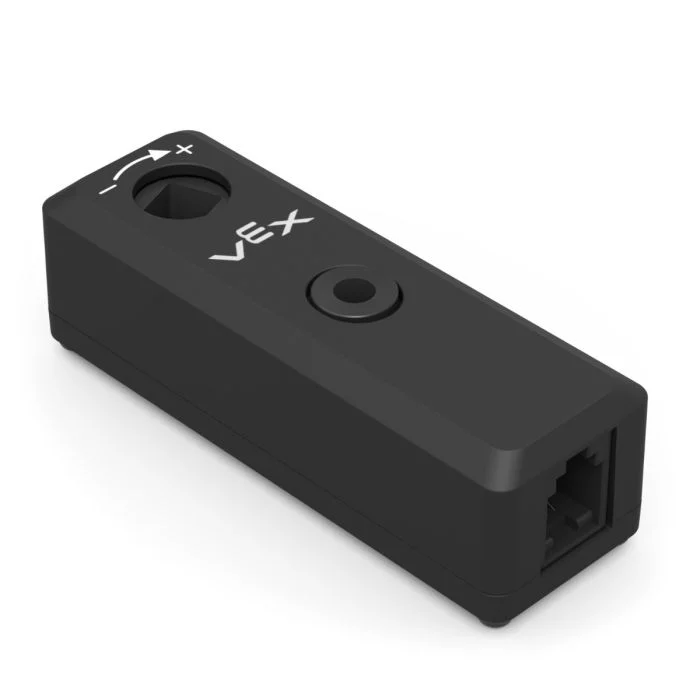
Der Rotationssensor misst die Drehung einer Welle. Er kann überall an einem Roboter eingesetzt werden, wo sich eine Welle dreht, selbst wenn diese Welle nicht direkt mit einem Motor verbunden ist.
Ein Motor verfügt über einen eingebauten Encoder, der seine eigene Rotation erfassen kann. Der Rotationssensor funktioniert wie ein externer Encoder, der die Rotation einer separaten Welle erfassen kann.
Der Rotationssensor erfasst Winkel, Position und Geschwindigkeit der Welle. Der Winkel gibt die absolute Position der Welle zwischen 0 und 359,99 Grad an. Er wird weder beim Start eines Projekts noch beim Ausschalten des Roboters zurückgesetzt. Die Position erfasst die Drehung der Welle um mehrere Grad oder Umdrehungen vorwärts oder rückwärts während eines Projekts und kann bei Bedarf zurückgesetzt werden.
Der Rotationssensor ist mit 1/8-Zoll- und 1/4-Zoll-Standard-VEX-Wellen kompatibel.
Nachfolgend finden Sie eine Liste der verfügbaren Blöcke:
Drehposition festlegen — Setzt die aktuelle Position des Drehsensors auf einen bestimmten Wert.
Drehwinkel — Gibt den aktuellen Drehwinkel der Welle von 0 bis 359,99 Grad an.
Rotationsposition — Gibt an, wie weit sich die Welle in Grad oder Umdrehungen gedreht hat.
Rotationsgeschwindigkeit — Gibt an, wie schnell sich die Welle dreht.
Rotationsposition einstellen#
Der Stapelblock set Rotation position legt die aktuelle Position des Rotationssensors auf einen Wert in Grad fest.
Die Position gibt an, wie weit sich die Welle während eines Projekts gedreht hat. Durch Ändern der Position wird der aktuelle Positionswert angepasst, ohne die Welle zu bewegen.
setze [Rotation1 v] Position auf [0] Grad
Parameter |
Beschreibung |
|---|---|
Gerät |
Der zu verwendende Rotationssensor. Wählen Sie einen der im Gerätefenster konfigurierten Rotationssensoren aus. |
Position |
Der Positionswert, der dem Rotationssensor zugewiesen werden soll, in Grad. Dies kann eine ganze Zahl oder eine Dezimalzahl sein. |
Drehwinkel#
Der Drehwinkel-Reporterblock gibt den aktuellen Drehwinkel der Welle von 0 bis 359,99 Grad aus.
Der Winkel gibt die absolute Position der Welle innerhalb einer Umdrehung an. Er wird weder beim Start eines Projekts noch beim Ausschalten des Roboters zurückgesetzt.
([Rotation1 v] Winkel in Grad)
Parameter |
Beschreibung |
|---|---|
Gerät |
Der zu verwendende Rotationssensor. Wählen Sie einen der im Gerätefenster konfigurierten Rotationssensoren aus. |
Drehposition#
Der Rotationspositions-Reporterblock meldet die gesamte Rotationsposition der Welle.
Im Gegensatz zum Winkel kann die Position über 359,99 Grad hinausgehen oder unter 0 Grad fallen. Die Position erfasst, wie weit sich die Welle während eines Projekts vorwärts oder rückwärts dreht und kann bei Bedarf zurückgesetzt werden.
([Rotation1 v] Position in [Grad v] :: custom-sensing)
Parameter |
Beschreibung |
|---|---|
Gerät |
Der zu verwendende Rotationssensor. Wählen Sie einen der im Gerätefenster konfigurierten Rotationssensoren aus. |
Einheiten |
Die Positionseinheit: Grad oder Umdrehungen. |
Rotationsgeschwindigkeit#
Der Rotationsgeschwindigkeits-Reporterblock gibt an, wie schnell sich die Welle dreht.
([Rotation1 v] Geschwindigkeit in [rpm v] :: custom-sensing)
Parameter |
Beschreibung |
|---|---|
Gerät |
Der zu verwendende Rotationssensor. Wählen Sie einen der im Gerätefenster konfigurierten Rotationssensoren aus. |
Einheiten |
Die Geschwindigkeitseinheit: rpm (Umdrehungen pro Minute) oder dps (Grad pro Sekunde). |