
Κίνηση#
Εισαγωγή#
Το ρομπότ κωδικοποίησης VEX AIM χρησιμοποιεί ένα ολονομικό σύστημα μετάδοσης κίνησης για να κινείται προς τα εμπρός, προς τα πίσω, αριστερά, δεξιά ή υπό γωνία, ενώ παράλληλα μπορεί να στρίβει ανεξάρτητα. Τα μπλοκ κίνησης ελέγχουν τον τρόπο με τον οποίο το ρομπότ κινείται και στρίβει, την ταχύτητα με την οποία κινείται και τον τρόπο με τον οποίο παρακολουθείται η θέση x και y του.
Παρακάτω είναι μια λίστα με όλα τα μπλοκ:
Ενέργειες — Μετακίνηση και περιστροφή του ρομπότ.
κίνηση — Μετακινεί το ρομπότ προς τα εμπρός, προς τα πίσω, προς τα αριστερά ή προς τα δεξιά για πάντα.
κίνηση υπό γωνία — Μετακινεί το ρομπότ υπό συγκεκριμένη γωνία για πάντα.
κίνηση για — Μετακινεί το ρομπότ προς μια συγκεκριμένη κατεύθυνση για μια καθορισμένη απόσταση.
κίνηση υπό γωνία για — Μετακινεί το ρομπότ υπό συγκεκριμένη γωνία για συγκεκριμένη απόσταση.
στροφή — Στρέφει το ρομπότ αριστερά ή δεξιά για πάντα.
στροφή για — Στρέφει το ρομπότ αριστερά ή δεξιά για έναν συγκεκριμένο αριθμό μοιρών.
στροφή προς την κατεύθυνση — Στρέφει το ρομπότ προς μια συγκεκριμένη κατεύθυνση.
κίνηση με χειριστήριο — Επιτρέπει την οδήγηση του ρομπότ χρησιμοποιώντας το χειριστήριο.
διακοπή κάθε κίνησης — Διακόπτει κάθε κίνηση του ρομπότ.
Ρυθμίσεις — Προσαρμόστε την ταχύτητα κίνησης και στροφής.
ορισμός ταχύτητας κίνησης — Υποδεικνύει στο ρομπότ πόσο γρήγορα πρέπει να κινηθεί.
ορισμός ταχύτητας στροφής — Υποδεικνύει στο ρομπότ πόσο γρήγορα πρέπει να στρίψει.
Θέση — Παρακολούθηση και τροποποίηση της θέσης του ρομπότ.
θέση — Αναφέρει την τρέχουσα συντεταγμένη x ή y του ρομπότ.
ορισμός θέσης ρομπότ — Αλλάζει την τρέχουσα θέση x και y του ρομπότ σε νέες τιμές.
Τιμές — Ελέγξτε την κατάσταση της κίνησης.
ενεργή κίνηση; — Αναφέρει εάν το ρομπότ κινείται.
ενεργοποίηση ενεργοποίησης; — Αναφέρει εάν το ρομπότ περιστρέφεται.
σταμάτησε; — Αναφέρει εάν το ρομπότ δεν κινείται ούτε γυρίζει.
Ενέργειες#
κίνηση#
Το μπλοκ στοίβας κίνησης μετακινεί το ρομπότ προς τα εμπρός, προς τα πίσω, αριστερά ή δεξιά για πάντα χρησιμοποιώντας την τρέχουσα ταχύτητα κίνησης. Το ρομπότ θα συνεχίσει να κινείται μέχρι να του δοθεί μια άλλη ενέργεια, όπως να κινηθεί προς διαφορετική κατεύθυνση, να στρίψει ή να σταματήσει.
κίνηση [εμπρός v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση κίνησης του ρομπότ:
|
Παράδειγμα
όταν ξεκινά
[Move forward]
κίνηση [εμπρός v]
κινούμαι υπό γωνία#
Το μπλοκ στοίβας κίνηση υπό γωνία μετακινεί το ρομπότ για πάντα υπό μια συγκεκριμένη γωνία χρησιμοποιώντας την τρέχουσα ταχύτητα κίνησης. Η γωνία είναι σχετική με την τρέχουσα θέση του ρομπότ. Το ρομπότ θα συνεχίσει να κινείται μέχρι να του δοθεί μια άλλη ενέργεια, όπως να κινηθεί προς διαφορετική κατεύθυνση, να στρίψει ή να σταματήσει.
κίνηση σε (90) μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
γωνία |
Η γωνία, σε μοίρες, κατά την οποία κινείται το ρομπότ. Αυτή μπορεί να είναι ακέραιος ή δεκαδικός αριθμός από -360 έως 360. |
Παραδείγματα
όταν ξεκινά
[Move right, then move forward and stop.]
κίνηση σε (90) μοίρες
περίμενε (1) δευτερόλεπτα
κίνηση σε (0) μοίρες
περίμενε (1) δευτερόλεπτα
διακοπή όλων των κινήσεων
όταν ξεκινά
[Move diagonally to the right and stop.]
κίνηση σε (45.33) μοίρες
περίμενε (1) δευτερόλεπτα
διακοπή όλων των κινήσεων
κίνηση για#
Το μπλοκ κίνηση για στοίβα μετακινεί το ρομπότ προς τα εμπρός, προς τα πίσω, αριστερά ή δεξιά για μια συγκεκριμένη απόσταση χρησιμοποιώντας την τρέχουσα ταχύτητα κίνησης. Η κατεύθυνση είναι σχετική με την τρέχουσα θέση του ρομπότ. Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την κίνησή του πριν εκτελεστεί το επόμενο μπλοκ στη στοίβα.
κίνηση [εμπρός v] για (200) [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση κίνησης του ρομπότ:
|
απόσταση |
Η απόσταση που κινείται το ρομπότ. Αυτή μπορεί να είναι ακέραια ή δεκαδική. |
μονάδα |
Η μονάδα απόστασης: mm (χιλιοστά) ή ίντσες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά
[Move forward for 200 mm]
κίνηση [εμπρός v] για (200) [mm v] ▶
κινηθείτε υπό γωνία για#
Το μπλοκ κίνηση υπό γωνία για στοίβα μετακινεί το ρομπότ υπό συγκεκριμένη γωνία για συγκεκριμένη απόσταση χρησιμοποιώντας την τρέχουσα ταχύτητα κίνησης. Η γωνία είναι σχετική με την τρέχουσα θέση του ρομπότ. Το έργο θα περιμένει μέχρι να ολοκληρωθεί η κίνηση του ρομπότ πριν εκτελεστεί το επόμενο μπλοκ στη στοίβα.
κίνηση σε (45) μοίρες για (200) [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
γωνία |
Η γωνία, σε μοίρες, κατά την οποία κινείται το ρομπότ. Αυτή μπορεί να είναι ακέραιος ή δεκαδικός αριθμός από -360 έως 360. |
απόσταση |
Η απόσταση που κινείται το ρομπότ. Αυτή μπορεί να είναι ακέραια ή δεκαδική. |
μονάδα |
Η μονάδα απόστασης: mm (χιλιοστά) ή ίντσες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παραδείγματα
όταν ξεκινά
[Move right, then move forward.]
κίνηση σε (90) μοίρες για (50) [mm v] ▶
κίνηση σε (0) μοίρες για (100) [mm v] ▶
όταν ξεκινά
[Drive forward and blink all LEDs red.]
κίνηση σε (0) μοίρες για (100) [mm v] ◀ και μη περιμένεις
ρύθμισε χρώμα LED [lightall v] σε [κόκκινο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [κόκκινο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
περίμενε (0.5) δευτερόλεπτα
σειρά#
Το μπλοκ στοίβας στροφής γυρίζει το ρομπότ αριστερά ή δεξιά για πάντα χρησιμοποιώντας την τρέχουσα ταχύτητα στροφής. Το ρομπότ θα συνεχίσει να γυρίζει μέχρι να του δοθεί μια άλλη ενέργεια, όπως κίνηση ή στάση.
στροφή [δεξιά v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που στρέφεται το ρομπότ: αριστερά ή δεξιά. |
Παράδειγμα
όταν ξεκινά
[Turn left, then stop.]
στροφή [αριστερά v]
περίμενε (1) δευτερόλεπτα
διακοπή όλων των κινήσεων
στροφή για#
Το μπλοκ στροφή για στοίβα στρέφει το ρομπότ αριστερά ή δεξιά για έναν συγκεκριμένο αριθμό μοιρών χρησιμοποιώντας την τρέχουσα ταχύτητα στροφής. Η στροφή είναι σχετική με την τρέχουσα κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ. Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την στροφή πριν εκτελεστεί το επόμενο μπλοκ στη στοίβα.
στροφή [δεξιά v] για (90) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που στρέφεται το ρομπότ: αριστερά ή δεξιά. |
γωνία |
Ο αριθμός των μοιρών που περιστρέφεται το ρομπότ. Μπορεί να είναι ακέραιος ή δεκαδικός αριθμός. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παραδείγματα
όταν ξεκινά
[Turn left, then turn around to the right.]
στροφή [αριστερά v] για (90) μοίρες ▶
στροφή [δεξιά v] για (180) μοίρες ▶
όταν ξεκινά
[Turn right and blink all LEDs blue.]
στροφή [δεξιά v] για (180) μοίρες ◀ και μη περιμένεις
ρύθμισε χρώμα LED [lightall v] σε [μπλε v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [μπλε v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
περίμενε (0.5) δευτερόλεπτα
στροφή προς την κατεύθυνση#
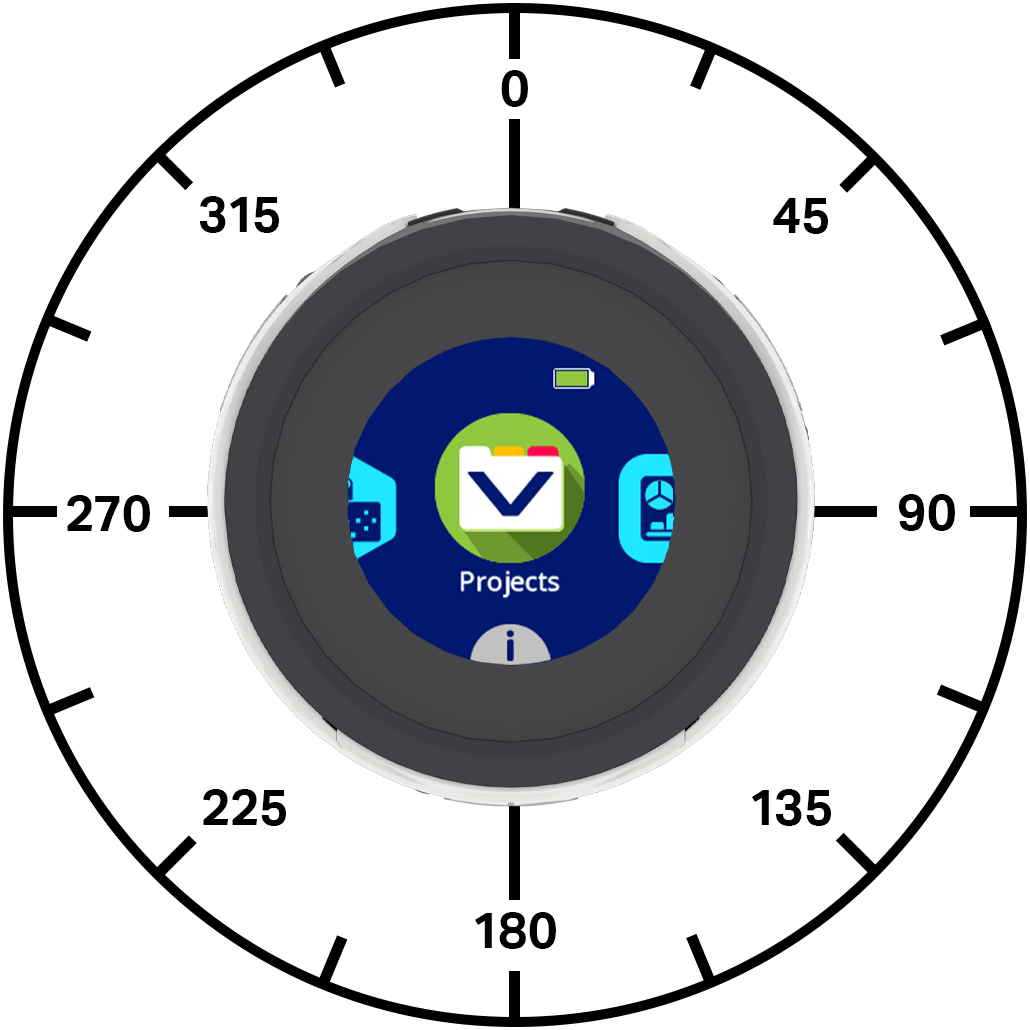
Μια κατεύθυνση είναι η κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ, μετρούμενη σε μοίρες. Το μπλοκ στοίβας στροφή προς κατεύθυνση στρέφει το ρομπότ προς μια συγκεκριμένη κατεύθυνση χρησιμοποιώντας την τρέχουσα ταχύτητα στροφής. Το ρομπότ θα στρίψει προς τη συντομότερη κατεύθυνση για να φτάσει στην κατεύθυνση-στόχο.
Η αρχική κατεύθυνση του ρομπότ είναι 0 μοίρες.
Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την περιστροφή του προτού εκτελεστεί το επόμενο μπλοκ στη στοίβα.
στροφή σε κατεύθυνση (270) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
επικεφαλίδα |
Η κατεύθυνση προς την οποία πρέπει να είναι στραμμένη το ρομπότ, από -360 έως 360 μοίρες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παραδείγματα
όταν ξεκινά
[Turn to face each cardinal direction.]
στροφή σε κατεύθυνση (90) μοίρες ▶
περίμενε (2) δευτερόλεπτα
στροφή σε κατεύθυνση (180) μοίρες ▶
περίμενε (2) δευτερόλεπτα
στροφή σε κατεύθυνση (270) μοίρες ▶
περίμενε (2) δευτερόλεπτα
στροφή σε κατεύθυνση (0) μοίρες ▶
περίμενε (2) δευτερόλεπτα
όταν ξεκινά
[Turn around quickly and blink all LEDs green.]
στροφή σε κατεύθυνση (180) μοίρες ◀ και μη περιμένεις
ρύθμισε χρώμα LED [lightall v] σε [πράσινο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [πράσινο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
περίμενε (0.5) δευτερόλεπτα
κίνηση με το χειριστήριο#
Το μπλοκ στοίβας κίνηση με χειριστήριο σάς επιτρέπει να οδηγείτε το ρομπότ χρησιμοποιώντας το χειριστήριο One Stick. Αυτό το μπλοκ διαβάζει την είσοδο του χειριστηρίου μόνο μία φορά, εκτός εάν τοποθετηθεί μέσα σε έναν βρόχο, όπως έναν αέναο βρόχο. Εάν ο βρόχος σταματήσει και δεν υπάρχουν άλλα μπλοκ που να λένε στο ρομπότ να κινηθεί, το ρομπότ θα συνεχίσει να κινείται προς την τελευταία κατεύθυνση που πατήσατε το joystick.
κίνηση με χειριστήριο
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Drive with the controller for five seconds.]
επαναφορά χρονόμετρου
ενώ <(χρονόμετρο σε δευτερόλεπτα) [math_less_than v] [5]>
κίνηση με χειριστήριο
τέλος
διακοπή όλων των κινήσεων
σταματήστε κάθε κίνηση#
Το μπλοκ στοίβας διακοπή κάθε κίνησης σταματά κάθε κίνηση του ρομπότ.
διακοπή όλων των κινήσεων
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Turn right, then stop.]
στροφή [δεξιά v]
περίμενε (1) δευτερόλεπτα
διακοπή όλων των κινήσεων
Ρυθμίσεις#
ορισμός ταχύτητας κίνησης#
Το μπλοκ στοίβας ορισμός ταχύτητας κίνησης λέει στο ρομπότ πόσο γρήγορα πρέπει να κινηθεί. Ένα υψηλότερο ποσοστό κάνει το ρομπότ να κινείται πιο γρήγορα και ένα χαμηλότερο ποσοστό το κάνει να κινείται πιο αργά.
Κάθε έργο ξεκινά με το ρομπότ να κινείται με ταχύτητα 50% από προεπιλογή.
Μια ταχύτητα κίνησης 100% ισοδυναμεί με 200 χιλιοστά ανά δευτερόλεπτο (mmps).
ορισμός ταχύτητας κίνησης σε (50)%
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα με την οποία θα κινηθεί από 0% έως 100%. |
Παράδειγμα
όταν ξεκινά
[Move forward at the default velocity.]
ορισμός ταχύτητας κίνησης σε (50)%
κίνηση σε (0) μοίρες για (100) [mm v] ▶
περίμενε (1) δευτερόλεπτα
[Move slower.]
ορισμός ταχύτητας κίνησης σε (20)%
κίνηση σε (0) μοίρες για (100) [mm v] ▶
περίμενε (1) δευτερόλεπτα
[Move faster.]
ορισμός ταχύτητας κίνησης σε (100)%
κίνηση σε (0) μοίρες για (100) [mm v] ▶
περίμενε (1) δευτερόλεπτα
ορισμός ταχύτητας στροφής#
Το μπλοκ στοίβας ορισμός ταχύτητας στροφής λέει στο ρομπότ πόσο γρήγορα να στρίψει. Ένα υψηλότερο ποσοστό κάνει το ρομπότ να περιστρέφεται πιο γρήγορα και ένα χαμηλότερο ποσοστό το κάνει να περιστρέφεται πιο αργά.
Κάθε έργο ξεκινά με το ρομπότ να περιστρέφεται με ταχύτητα 50% από προεπιλογή.
Μια ταχύτητα στροφής 100% ισοδυναμεί με 150 μοίρες ανά δευτερόλεπτο \(dps\).
ορισμός ταχύτητας στροφής σε (50)%
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100%. |
Παράδειγμα
όταν ξεκινά
[Turn around at default velocity.]
ορισμός ταχύτητας στροφής σε (50)%
στροφή [δεξιά v] για (180) μοίρες ▶
περίμενε (1) δευτερόλεπτα
[Turn around slower.]
ορισμός ταχύτητας στροφής σε (20)%
στροφή [δεξιά v] για (180) μοίρες ▶
περίμενε (1) δευτερόλεπτα
[Turn around faster.]
ορισμός ταχύτητας στροφής σε (100)%
στροφή [δεξιά v] για (180) μοίρες ▶
περίμενε (1) δευτερόλεπτα
Θέση#
θέση#
Το μπλοκ αναφοράς θέσης αναφέρει την τρέχουσα συντεταγμένη x ή y του ρομπότ.
Στην αρχή ενός έργου, οι θέσεις x και y του ρομπότ ορίζονται σε 0. Οι τιμές θέσης αλλάζουν καθώς το ρομπότ κινείται και μπορούν να οριστούν χρησιμοποιώντας το μπλοκ ορισμός θέσης ρομπότ.
θέση [x v] σε [mm v]
Παράμετροι |
Περιγραφή |
|---|---|
συντεταγμένη |
Ο άξονας συντεταγμένων που θα αναφερθεί: x ή y. |
μονάδα |
Η μονάδα θέσης: mm (χιλιοστά) ή ίντσες. |
Παράδειγμα
όταν ξεκινά
κίνηση σε (0) μοίρες για (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
ορισμός θέσης ρομπότ x: [0] y: [0]
κίνηση σε (45) μοίρες για (200) [mm v] ▶
εκτύπωση (θέση [x v] σε [mm v]) στην οθόνη ▶
μετακίνηση κέρσορα στην επόμενη σειρά στην οθόνη
εκτύπωση (θέση [y v] σε [mm v]) στην οθόνη ▶
ορισμός θέσης ρομπότ#
Το μπλοκ στοίβας ορισμός θέσης ρομπότ αλλάζει την τρέχουσα θέση x και y του ρομπότ σε νέες τιμές.
Για παράδειγμα, εάν το ρομπότ έχει απομακρυνθεί από το σημείο εκκίνησής του, ορίζοντας το x σε 0 και το y σε 0, η τρέχουσα θέση του ρομπότ γίνεται η νέα θέση 0, 0. Στη συνέχεια, το ρομπότ μπορεί να παρακολουθήσει μελλοντικές θέσεις με βάση αυτήν τη νέα τιμή.
ορισμός θέσης ρομπότ x: [0] y: [0]
Παράμετροι |
Περιγραφή |
|---|---|
χ |
Η τιμή θέσης x που θα οριστεί για το ρομπότ, σε mm. |
y |
Η τιμή θέσης y που θα οριστεί για το ρομπότ, σε mm. |
Παράδειγμα
όταν ξεκινά
[Reset the robot's position after moving.]
κίνηση [εμπρός v] για [60] [mm v] ▶
ορισμός θέσης ρομπότ x: [0] y: [0]
εκτύπωση (θέση [y v] σε [mm v]) στην οθόνη ▶
Αξίες#
ενεργή κίνηση#
Το μπλοκ Boolean ενεργή κίνηση αναφέρει εάν το ρομπότ κινείται. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
Σωστά — Το ρομπότ κινείται.
Λάθος — Το ρομπότ δεν κινείται.
Αυτό το μπλοκ λειτουργεί μαζί με μπλοκ κίνησης που έχουν την παράμετρο και μην περιμένετε.
<κίνηση ενεργή;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Blink all of the LEDs when the robot is moving.]
κίνηση σε (0) μοίρες για (200) [mm v] ◀ και μη περιμένεις
ενώ <κίνηση ενεργή;>
ρύθμισε χρώμα LED [lightall v] σε [κόκκινο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
περίμενε (0.5) δευτερόλεπτα
τέλος
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
ενεργοποιηθεί#
Το μπλοκ Boolean ενεργή στροφή αναφέρει εάν το ρομπότ γυρίζει. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
Σωστά — Το ρομπότ γυρίζει.
Λάθος — Το ρομπότ δεν γυρίζει.
Αυτό το μπλοκ λειτουργεί μαζί με μπλοκ κίνησης που έχουν την παράμετρο και μην περιμένετε.
<στροφή ενεργή;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά
[Blink all of the LEDs while the robot is turning.]
στροφή [δεξιά v] για (180) μοίρες ◀ και μη περιμένεις
ενώ <στροφή ενεργή;>
ρύθμισε χρώμα LED [lightall v] σε [κόκκινο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
περίμενε (0.5) δευτερόλεπτα
τέλος
ρύθμισε χρώμα LED [lightall v] σε [απενεργοποιημένο v]
σταμάτησε#
Το μπλοκ σταμάτησε Boolean αναφέρει εάν το ρομπότ δεν κινείται ούτε γυρίζει. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
Σωστά — Το ρομπότ δεν κινείται ούτε γυρίζει.
Λάθος — Το ρομπότ κινείται ή γυρίζει.
<σταματημένο;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
ορισμός light show
[Flash LEDs while the robot is moving or turning.]
επανέλαβε μέχρι <σταματημένο;>
ρύθμισε χρώμα LED [lightall v] σε [πράσινο v]
περίμενε (0.5) δευτερόλεπτα
ρύθμισε χρώμα LED [lightall v] σε [μωβ v]
περίμενε (0.5) δευτερόλεπτα
τέλος


όταν ξεκινά
[Blink all the LEDs while the robot is moving or turning.]
κίνηση σε (0) μοίρες για (200) [mm v] ◀ και μη περιμένεις
light show
στροφή [δεξιά v] για (180) μοίρες ◀ και μη περιμένεις
light show