
Capteur de rotation#
Introduction#
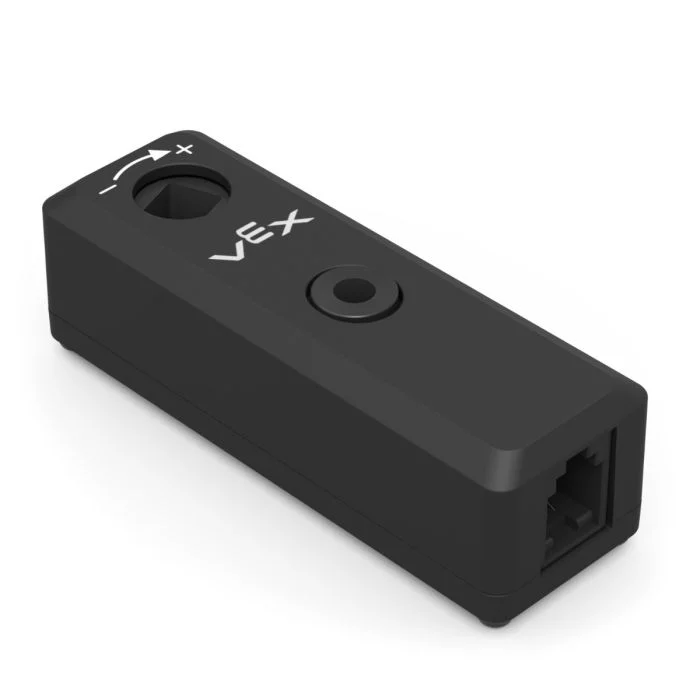
Le capteur de rotation mesure la rotation d’un arbre. Il peut être utilisé partout sur un robot où un arbre est en rotation, même si cet arbre n’est pas directement relié à un moteur.
Un moteur possède un codeur intégré qui suit sa propre rotation. Le capteur de rotation fonctionne comme un codeur externe et suit la rotation d’un arbre séparé.
Le capteur de rotation indique l’angle, la position et la vitesse de l’arbre. L’angle correspond à la position absolue de l’arbre, comprise entre 0 et 359,99 degrés. Il n’est pas réinitialisé au démarrage d’un projet ni à la mise hors tension du robot. La position enregistre le nombre de degrés ou de tours effectués par l’arbre dans les deux sens pendant un projet et peut être réinitialisée si nécessaire.
Le capteur de rotation est compatible avec les arbres VEX standard de 1/8 pouce et 1/4 pouce.
Vous trouverez ci-dessous la liste des blocs disponibles :
définir la position de rotation — Définit la position actuelle du capteur de rotation sur une valeur spécifique.
Angle de rotation — Indique l’angle actuel de l’arbre de 0 à 359,99 degrés.
Position de rotation — Indique de combien l’arbre a tourné en degrés ou en tours.
Vitesse de rotation — Indique la vitesse de rotation de l’arbre.
définir la position de rotation#
Le bloc de pile définir la position de rotation définit la position actuelle du capteur de rotation sur une valeur en degrés.
La position correspond à la rotation de l’arbre au cours d’un projet. La modification de la position change la valeur de position actuelle sans déplacer l’arbre.
définir la position de [Rotation1 v] à [0] degrés
Paramètres |
Description |
|---|---|
appareil |
Capteur de rotation à utiliser. Choisissez-le parmi les capteurs de rotation configurés dans la fenêtre Périphériques. |
position |
Valeur de position à attribuer au capteur de rotation, en degrés. Il peut s’agir d’un entier ou d’un nombre décimal. |
angle de rotation#
Le bloc de rapport Angle de rotation indique l’angle actuel de l’arbre de 0 à 359,99 degrés.
La fonction Angle indique la position absolue de l’arbre à une rotation près. Elle ne se réinitialise pas au démarrage d’un projet ni à la mise hors tension du robot.
(angle de rotation de [Rotation1 v] en degrés)
Paramètres |
Description |
|---|---|
appareil |
Capteur de rotation à utiliser. Choisissez-le parmi les capteurs de rotation configurés dans la fenêtre Périphériques. |
position de rotation#
Le bloc de rapport Position de rotation indique la position de rotation totale de l’arbre.
Contrairement à l’angle, la position peut dépasser 359,99 degrés ou être inférieure à 0 degré. Elle indique la rotation de l’arbre dans le sens avant ou arrière pendant un projet et peut être réinitialisée au besoin.
(position selon l'axe [Rotation1 v] en [degrés v] :: custom-sensing)
Paramètres |
Description |
|---|---|
appareil |
Capteur de rotation à utiliser. Choisissez-le parmi les capteurs de rotation configurés dans la fenêtre Périphériques. |
unités |
L’unité de position : degrés ou tours. |
vitesse de rotation#
Le bloc indicateur Vitesse de rotation indique la vitesse de rotation de l’arbre.
(vitesse de rotation de [Rotation1 v] en [tr/min v] :: custom-sensing)
Paramètres |
Description |
|---|---|
appareil |
Capteur de rotation à utiliser. Choisissez-le parmi les capteurs de rotation configurés dans la fenêtre Périphériques. |
unités |
L’unité de vitesse : tr/min (tours par minute) ou dps (degrés par seconde). |