
Czujnik obrotu#
Wstęp#
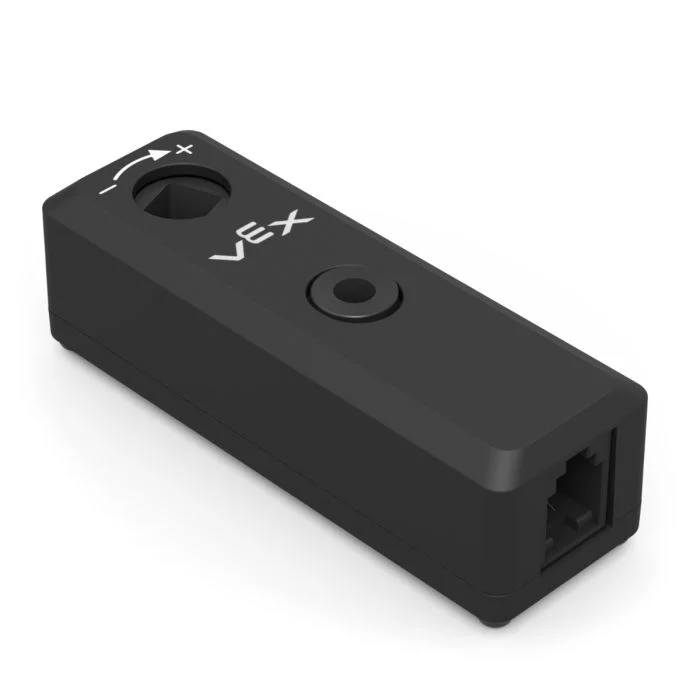
Czujnik obrotu mierzy obrót wału. Można go używać w dowolnym miejscu robota, w którym obraca się wał, nawet jeśli wał nie jest bezpośrednio podłączony do silnika.
Silnik ma wbudowany enkoder, który może śledzić jego własny obrót. Czujnik obrotu działa jak zewnętrzny enkoder, który może śledzić obrót oddzielnego wału.
Czujnik obrotu może raportować kąt, położenie i prędkość wału. Kąt to bezwzględne położenie wału w zakresie od 0 do 359,99 stopnia. Nie resetuje się po uruchomieniu projektu ani po wyłączeniu robota. Pozycja śledzi, o ile stopni lub obrotów wał obrócił się do przodu lub do tyłu podczas projektu i można ją zresetować w razie potrzeby.
Czujnik obrotu jest kompatybilny ze standardowymi wałami VEX o średnicy 1/8 cala i 1/4 cala.
Poniżej znajduje się lista dostępnych bloków:
ustaw pozycję obrotu — Ustawia bieżącą pozycję czujnika obrotu na określoną wartość.
Kąt obrotu — Raportuje aktualny kąt wału od 0 do 359,99 stopnia.
Pozycja obrotu — Raportuje, o ile stopni lub obrotów obrócił się wał.
Prędkość obrotowa — Informuje, jak szybko obraca się wał.
ustaw pozycję obrotu#
Blok stosu Ustaw pozycję obrotu ustawia bieżącą pozycję czujnika obrotu na wartość w stopniach.
Pozycja to odległość, o jaką obrócił się wał podczas projektu. Ustawienie pozycji zmienia bieżącą wartość pozycji bez poruszania wału.
ustaw pozycję [Rotation1 v] na [0] stopni
Parametry |
Opis |
|---|---|
urządzenie |
Czujnik obrotu, którego chcesz użyć. Wybierz jeden z czujników obrotu skonfigurowanych w oknie Urządzenia. |
pozycja |
Wartość pozycji do przypisania do czujnika obrotu, w stopniach. Może to być liczba całkowita lub dziesiętna. |
Kąt obrotu#
Blok reportera Kąt obrotu raportuje aktualny kąt wału od 0 do 359,99 stopnia.
Kąt informuje o bezwzględnym położeniu wału w ciągu jednego obrotu. Nie resetuje się po uruchomieniu projektu ani wyłączeniu robota.
(kąt [Rotation1 v] w stopniach)
Parametry |
Opis |
|---|---|
urządzenie |
Czujnik obrotu, którego chcesz użyć. Wybierz jeden z czujników obrotu skonfigurowanych w oknie Urządzenia. |
Pozycja obrotowa#
Blok reporterowy Pozycja obrotu raportuje całkowitą pozycję obrotową wału.
W przeciwieństwie do kąta, położenie może wzrosnąć powyżej 359,99 stopnia lub zmniejszyć poniżej 0 stopni. Położenie śledzi, jak daleko wał obraca się do przodu lub do tyłu podczas projektu i może być resetowane w razie potrzeby.
(pozycja [Rotation1 v] w [stopnie v] :: custom-sensing)
Parametry |
Opis |
|---|---|
urządzenie |
Czujnik obrotu, którego chcesz użyć. Wybierz jeden z czujników obrotu skonfigurowanych w oknie Urządzenia. |
jednostki |
Jednostka położenia: stopnie lub obroty. |
Prędkość obrotowa#
Blok reporterowy Prędkość obrotowa informuje, jak szybko obraca się wał.
(prędkość [Rotation1 v] w [rpm v] :: custom-sensing)
Parametry |
Opis |
|---|---|
urządzenie |
Czujnik obrotu, którego chcesz użyć. Wybierz jeden z czujników obrotu skonfigurowanych w oknie Urządzenia. |
jednostki |
Jednostka prędkości: rpm (obroty na minutę) lub dps (stopnie na sekundę). |