
Dönme Sensörü#
giriiş#
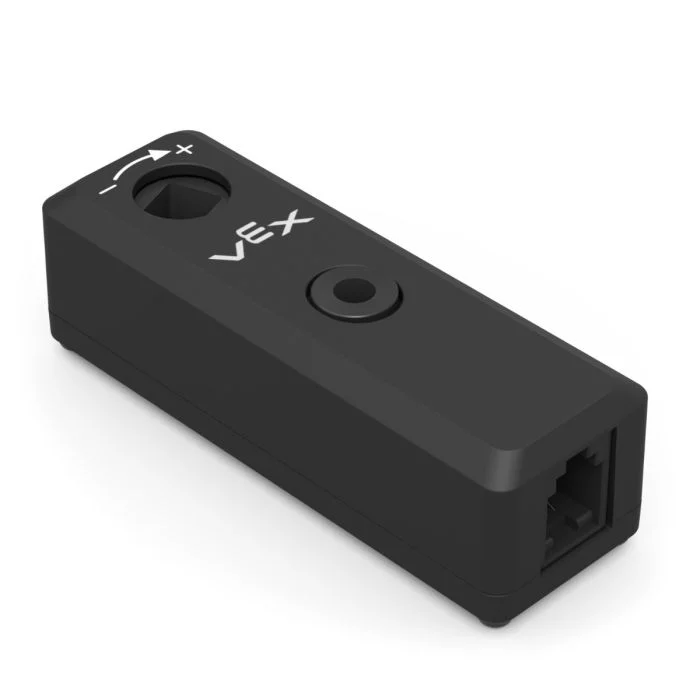
Dönme Sensörü, bir şaftın dönüşünü ölçer. Doğrudan bir motora bağlı olmasa bile, bir şaftın döndüğü robot üzerindeki herhangi bir yerde kullanılabilir.
Bir motorda kendi dönüşünü takip edebilen dahili bir kodlayıcı bulunur. Dönüş Sensörü ise ayrı bir milin dönüşünü takip edebilen harici bir kodlayıcı gibi çalışır.
Dönme Sensörü, şaftın açısını, konumunu ve hızını bildirebilir. Açı, şaftın 0 ile 359,99 derece arasındaki mutlak konumunu gösterir. Bir proje başladığında veya robot kapatıldığında sıfırlanmaz. Konum, şaftın bir proje sırasında ileri veya geri kaç derece veya tur döndüğünü izler ve gerektiğinde sıfırlanabilir.
Dönme Sensörü, 1/8 inç ve 1/4 inç standart VEX şaftlarıyla uyumludur.
Aşağıda mevcut blokların listesi bulunmaktadır:
Dönme pozisyonunu ayarla — Dönme Sensörünün mevcut pozisyonunu belirli bir değere ayarlar.
Dönme açısı — Milin mevcut açısını 0 ile 359,99 derece arasında bildirir.
Dönme pozisyonu — Milin kaç derece veya tur döndüğünü bildirir.
Dönme hızı — Milin ne kadar hızlı döndüğünü bildirir.
Dönme pozisyonunu ayarla#
Dönme pozisyonunu ayarla yığın bloğu, Dönme Sensörünün mevcut konumunu derece cinsinden bir değere ayarlar.
Pozisyon, bir proje sırasında şaftın ne kadar döndüğünü gösterir. Pozisyonu ayarlamak, şaftı hareket ettirmeden mevcut pozisyon değerini değiştirir.
[Rotation1 v] konumunu [0] derece olarak ayarla
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak Dönme Sensörü. Cihazlar penceresinde yapılandırılmış Dönme Sensörlerinden birini seçin. |
konum |
Dönme Sensörüne atanacak konum değeri, derece cinsinden. Bu bir tamsayı veya ondalık sayı olabilir. |
Dönme açısı#
Dönme açısı raporlama bloğu, şaftın mevcut açısını 0 ile 359,99 derece arasında rapor eder.
Açı, şaftın bir dönüş içindeki mutlak konumunu bildirir. Bir proje başladığında veya robot kapatıldığında sıfırlanmaz.
([Rotation1 v] açısı derece cinsinden)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak Dönme Sensörü. Cihazlar penceresinde yapılandırılmış Dönme Sensörlerinden birini seçin. |
Dönme pozisyonu#
Dönme pozisyonu raporlama bloğu, şaftın toplam dönme pozisyonunu rapor eder.
Açıdan farklı olarak, konum 359,99 derecenin üzerine çıkabilir veya 0 derecenin altına düşebilir. Konum, bir proje sırasında şaftın ne kadar ileri veya geri döndüğünü izler ve gerektiğinde sıfırlanabilir.
([Rotation1 v] konumu [derece v] cinsinden :: custom-sensing)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak Dönme Sensörü. Cihazlar penceresinde yapılandırılmış Dönme Sensörlerinden birini seçin. |
birimler |
Konum birimi: derece veya tur. |
Dönme hızı#
Dönme hızı raporlama bloğu, şaftın ne kadar hızlı döndüğünü bildirir.
([Rotation1 v] hızı [rpm v] cinsinden :: custom-sensing)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak Dönme Sensörü. Cihazlar penceresinde yapılandırılmış Dönme Sensörlerinden birini seçin. |
birimler |
Hız birimi: rpm (dakikadaki devir sayısı) veya dps (saniyede derece). |