
Sensor de rotação#
Introdução#
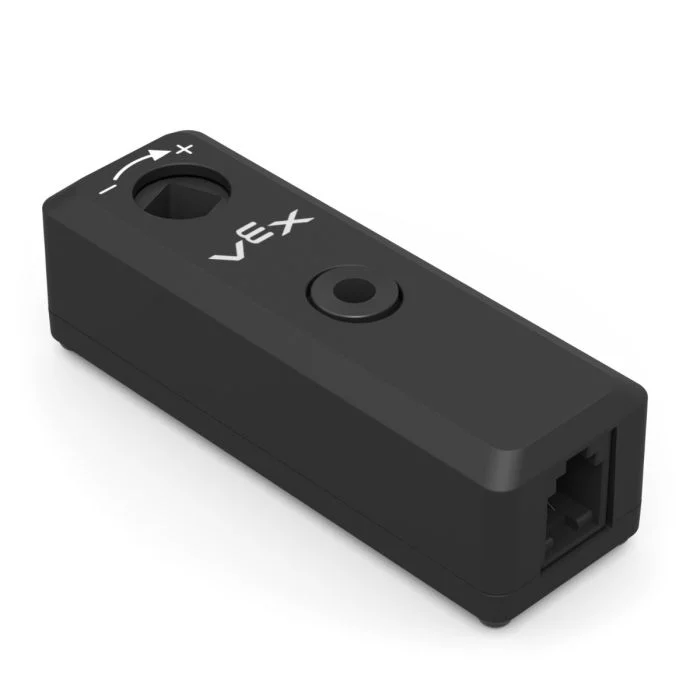
O Sensor de Rotação mede a rotação de um veio. Pode ser utilizado em qualquer lugar do robô onde um eixo esteja a rodar, mesmo que esse eixo não esteja ligado diretamente a um motor.
Um motor possui um codificador incorporado que consegue rastrear a sua própria rotação. O sensor de rotação funciona como um codificador externo, capaz de rastrear a rotação de um eixo separado.
O sensor de rotação pode reportar o ângulo, a posição e a velocidade do veio. O ângulo representa a posição absoluta do eixo, de 0 a 359,99 graus. Não é reposto quando um projeto é iniciado ou quando o robô é desligado. A posição regista quantos graus ou voltas o eixo rodou para a frente ou para trás durante um projeto e pode ser reiniciada conforme necessário.
O sensor de rotação é compatível com eixos VEX padrão de 1/8 de polegada e 1/4 de polegada.
Segue abaixo a lista dos blocos disponíveis:
Definir posição de rotação — Define a posição atual do sensor de rotação para um valor específico.
Ângulo de rotação — Reporta o ângulo atual do eixo de 0 a 359,99 graus.
Posição de rotação — Reporta quanto o veio rodou em graus ou voltas.
Velocidade de rotação — Indica a velocidade de rotação do veio.
Definir posição de rotação#
O bloco de pilha Definir posição de rotação define a posição atual do sensor de rotação para um valor em graus.
A posição indica o quanto o veio rodou durante um projeto. A definição da posição altera o valor da posição atual sem mover o eixo.
definir posição de [Rotation1 v] para [0] graus
Parâmetros |
Descrição |
|---|---|
dispositivo |
O sensor de rotação a utilizar. Selecione um dos sensores de rotação configurados na janela Dispositivos. |
posição |
O valor da posição a atribuir ao sensor de rotação, em graus. Pode ser um número inteiro ou decimal. |
ângulo de rotação#
O bloco de relatório Ângulo de rotação indica o ângulo atual do eixo, de 0 a 359,99 graus.
O indicador de ângulo mostra a posição absoluta do veio numa rotação completa. Não é reposto quando um projeto é iniciado ou quando o robô é desligado.
(ângulo de [Rotation1 v] em graus)
Parâmetros |
Descrição |
|---|---|
dispositivo |
O sensor de rotação a utilizar. Selecione um dos sensores de rotação configurados na janela Dispositivos. |
posição de rotação#
O bloco de relatório Posição de rotação indica a posição rotacional total do veio.
Ao contrário do ângulo, a posição pode aumentar para além dos 359,99 graus ou diminuir abaixo dos 0 graus. A posição regista o quanto o eixo gira para a frente ou para trás durante um projeto e pode ser redefinida conforme necessário.
(posição de [Rotation1 v] em [graus v] :: custom-sensing)
Parâmetros |
Descrição |
|---|---|
dispositivo |
O sensor de rotação a utilizar. Selecione um dos sensores de rotação configurados na janela Dispositivos. |
unidades |
A unidade de posição: graus ou voltas. |
Velocidade de rotação#
O bloco de relatório Velocidade de rotação indica a velocidade de rotação do veio.
(velocidade de [Rotation1 v] em [rpm v] :: custom-sensing)
Parâmetros |
Descrição |
|---|---|
dispositivo |
O sensor de rotação a utilizar. Selecione um dos sensores de rotação configurados na janela Dispositivos. |
unidades |
A unidade de velocidade: rpm (rotações por minuto) ou dps (graus por segundo). |