
Capteur GPS#
Introduction#
Le capteur V5 GPS (Game Positioning System™) assure un suivi précis de la position et de l’orientation d’un robot sur le terrain VEX. Il utilise le code de terrain GPS autour du périmètre du terrain pour calculer en temps réel les coordonnées X et Y ainsi que le cap du robot.
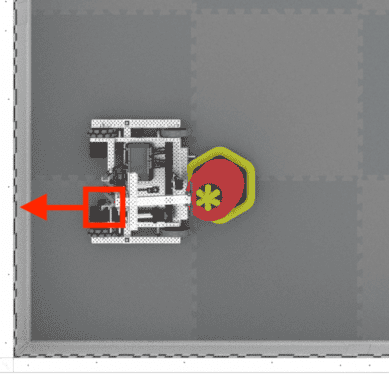
Le capteur GPS renvoie la position du robot à l’aide d’un point de référence calculé automatiquement à partir des décalages saisis lors de la configuration du capteur GPS dans la fenêtre Appareils.
Pour plus d’informations sur le capteur GPS, lisez Utilisation du capteur GPS avec VEX V5 dans la bibliothèque VEX.
Le point de référence sert de position (0, 0) propre au capteur GPS, où toutes les coordonnées, les caps et les mouvements renvoyés par les blocs GPS sont relatifs à ce point configuré.
Vous trouverez ci-dessous la liste des blocs disponibles :
calibrer le GPS – Calibre le capteur GPS pour définir son cap comme le cap actuel de la transmission.
définir l’emplacement GPS – Définit la position et le cap du point de référence sur le terrain.
Position GPS – Renvoie les coordonnées x ou y du point de référence sur le terrain.
Orientation GPS – Renvoie l’orientation du point de référence en fonction de l’orientation du champ.
Accélération GPS – Renvoie l’accélération du robot sur un axe sélectionné.
Fréquence du gyroscope GPS – Renvoie la vitesse de rotation du robot sur un axe sélectionné.
Orientation GPS – Renvoie l’orientation de roulis, de tangage ou de lacet du robot en degrés.
Qualité du signal GPS – Renvoie la force du signal du capteur GPS.
lorsque le cap GPS a changé – Exécute la pile attachée chaque fois que le capteur GPS détecte un changement de cap.
calibrer le GPS#
Le bloc calibrer le GPS calibre le point de référence en définissant son cap comme le cap actuel de la transmission. Pendant cette opération, le robot doit rester parfaitement immobile, car tout mouvement durant la calibration entraînerait des résultats inexacts.
calibrer [GPS1 v]
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |
définir l’emplacement GPS#
Le bloc Définir la position GPS permet de définir manuellement la position et l’orientation du point de référence sur le terrain. Cette opération peut contribuer à réduire les imprécisions si le capteur GPS est trop près des parois du terrain au démarrage pour capter une portion suffisante du code GPS du terrain.
définir la position de [GPS1 v] sur x [0] y [0] [mm v] et cap [0] degrés
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |
x |
L’abscisse du point de référence sur le champ. |
y |
La coordonnée y du point de référence sur le terrain. |
unité de coordonnées |
Unité de mesure des coordonnées x et y :
|
titre |
Le cap vers lequel le point de référence est orienté par rapport au cap absolu du champ, de 0 à 359,9 degrés. |
position GPS#
Le bloc position GPS renvoie les coordonnées x ou y du point de référence sur le terrain.
(position de [GPS1 v] selon l'axe [X v] en [mm v] :: custom-sensing)
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |
axe |
Quel axe utiliser :
|
unité |
Unité de mesure :
|
cap GPS#
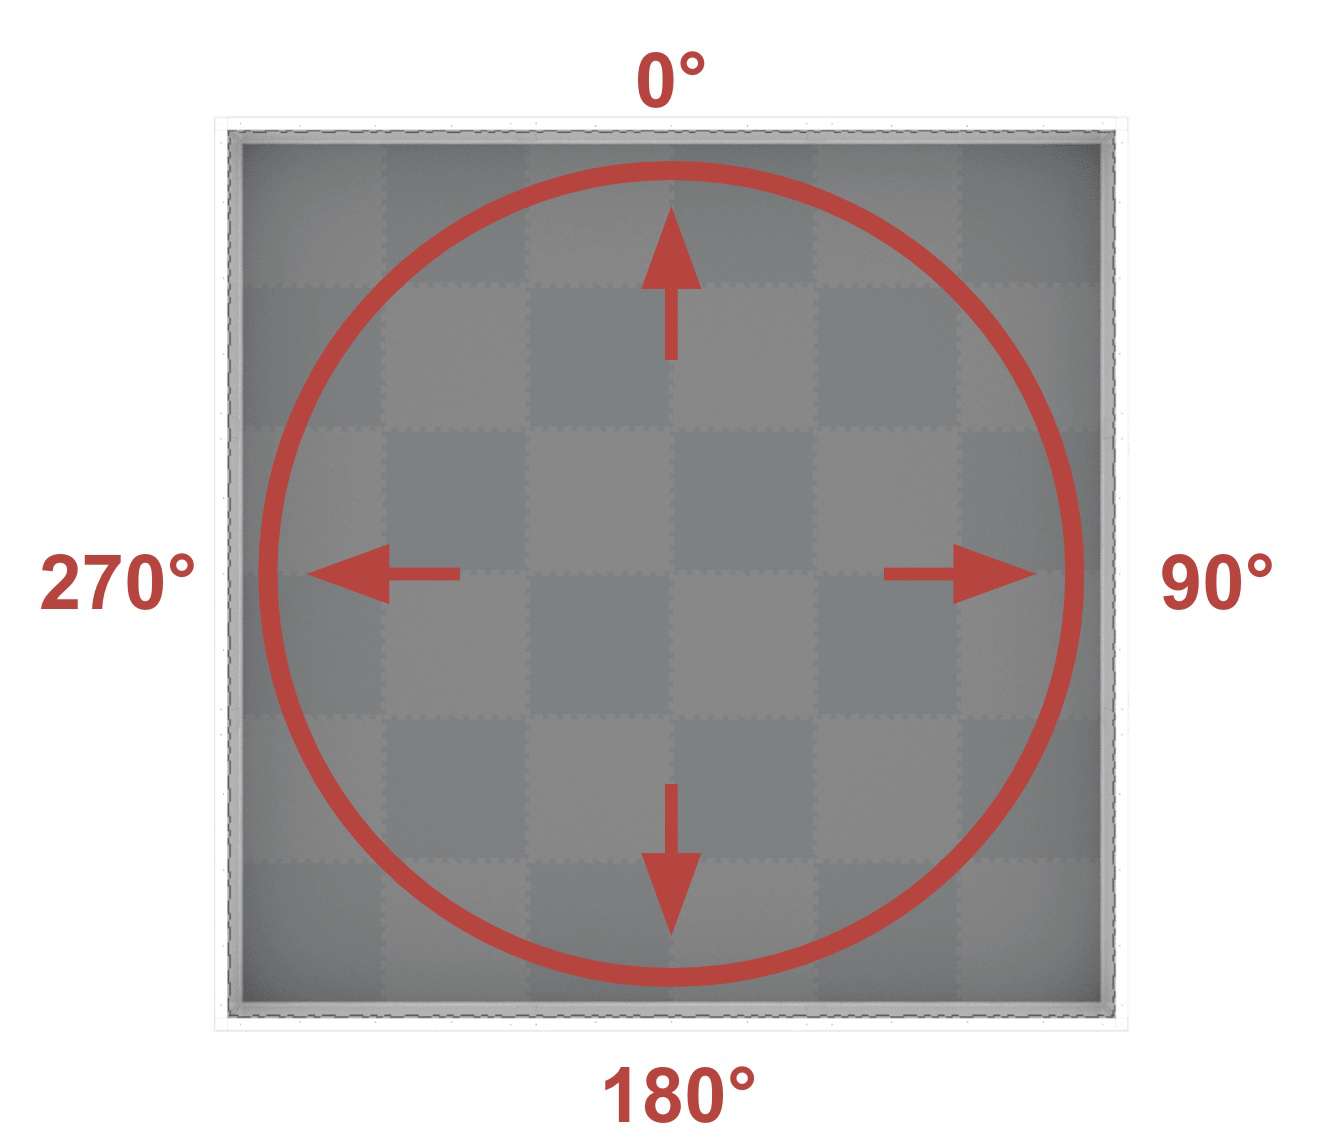
Le bloc cap GPS renvoie le cap du point de référence en fonction de l’orientation du champ, de 0 à 359,9 degrés.
Le cap correspond au cap absolu du champ, qui s’étend de 0° à 359,9° dans le sens horaire. Le 0° correspond à la position 12 heures.
(cap [GPS1 v] en degrés)
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |
Accélération GPS#
Le bloc accélération GPS renvoie l’accélération du robot sur un axe spécifié de -4,0 à 4,0 Gs.
(accélération de [GPS1 v] selon l'axe [X v] en g
)
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |
axe |
Quel axe utiliser :
|
vitesse du gyroscope GPS#
Le bloc taux de rotation du gyroscope GPS renvoie la vitesse de rotation du robot sur un axe sélectionné.
(vitesse angulaire de [GPS1 v] selon l'axe [X v] en [dps v])
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |
axe |
Quel axe utiliser :
|
unité |
Unité de mesure :
|
Orientation GPS#
Le bloc orientation GPS renvoie l’orientation de roulis, de tangage ou de lacet du robot en degrés.
(orientation de [GPS1 v] selon [roulis v] en degrés)
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |
orientation |
Quelle orientation choisir :
|
qualité du signal GPS#
Le bloc qualité du signal GPS renvoie la force du signal du capteur GPS en pourcentage.
Valeurs possibles |
Description |
|---|---|
100 |
Toutes les données de position et de cap transmises par le capteur GPS sont valides. |
~90 |
Les données de position ne sont plus calculées en capturant les informations du code de terrain GPS, mais plutôt par d’autres moyens. |
0 - 80 |
Seules les valeurs de cap du capteur GPS sont valides, mais plus le temps passe sans que le capteur GPS ne scanne suffisamment le code de champ GPS pour déterminer avec précision les informations de position et de cap, plus la qualité du signal signalée continue de baisser jusqu’à 0, auquel cas toutes les données du capteur GPS sont effectivement figées et ne sont plus valides. |
(qualité du signal de [GPS1 v] en %)
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |
lorsque le cap GPS a changé#
Le bloc lorsque le cap GPS change exécute la pile associée chaque fois que le capteur GPS détecte un changement de cap.
quand le cap de [GPS1 v] a changé :: hat events
Paramètres |
Description |
|---|---|
appareil |
Quel capteur GPS utiliser, configuré dans la fenêtre Appareils. |