
旋轉感應器#
介紹#
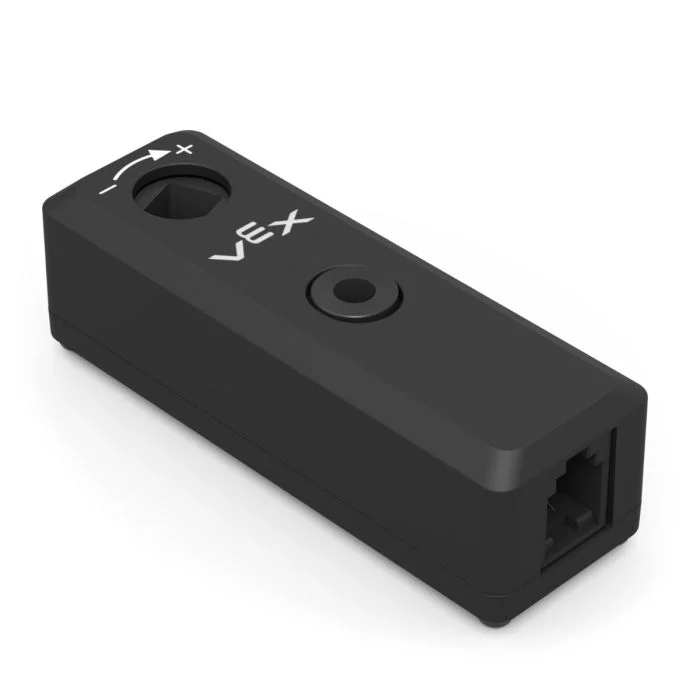
旋轉感測器用於測量軸的旋轉。它可以用於機器人上任何有軸旋轉的地方,即使該軸沒有直接連接到馬達。
馬達內建編碼器,可追蹤自身的旋轉。旋轉感測器的工作原理類似於外部編碼器,可以追蹤獨立軸的旋轉。
旋轉感測器可以報告軸的角度、位置和速度。角度是指軸的絕對位置,範圍從 0 度到 359.99 度。當專案開始或機器人斷電時,角度不會重置。位置會追蹤軸在項目進行期間正向或反向旋轉的角度或圈數,並且可以根據需要進行重置。
旋轉感測器相容於 1/8 英吋和 1/4 英吋標準 VEX 軸。
以下是可用模組列表:
設定旋轉位置#
設定旋轉位置堆疊塊將旋轉感測器的目前位置設定為以度為單位的值。
位置是指軸在專案進行過程中旋轉的距離。設定位置會在不移動軸的情況下改變目前位置值。
設定 [Rotation1 v] 位置為 [0] 度
參數 |
描述 |
|---|---|
裝置 |
要使用的旋轉感測器。請從「設備」視窗中配置的旋轉感測器中選擇。 |
位置 |
要指派給旋轉感測器的位置值,以度為單位。可以是整數或小數。 |
旋轉角度#
旋轉角度報告區塊報告軸的當前角度,範圍從 0 到 359.99 度。
角度值表示軸在一次旋轉內的絕對位置。它不會在專案開始或機器人斷電時重置。
([Rotation1 v] 角度(度))
參數 |
描述 |
|---|---|
裝置 |
要使用的旋轉感測器。請從「設備」視窗中配置的旋轉感測器中選擇。 |
旋轉位置#
旋轉位置報告區塊報告軸的總旋轉位置。
與角度不同,位置可以超過 359.99 度,也可以低於 0 度。位置參數追蹤軸在專案進行過程中正向或反向旋轉的距離,並可依需求進行重設。
([Rotation1 v] 位置([度 v]) :: custom-sensing)
參數 |
描述 |
|---|---|
裝置 |
要使用的旋轉感測器。請從「設備」視窗中配置的旋轉感測器中選擇。 |
單位 |
位置單位:度或圈。 |
旋轉速度#
旋轉速度報告模組報告軸的旋轉速度。
([Rotation1 v] 速度([rpm v]) :: custom-sensing)
參數 |
描述 |
|---|---|
裝置 |
要使用的旋轉感測器。請從「設備」視窗中配置的旋轉感測器中選擇。 |
單位 |
速度單位:rpm(每分鐘轉數)或dps(每秒度數)。 |