
เซ็นเซอร์การหมุน#
การแนะนำ#
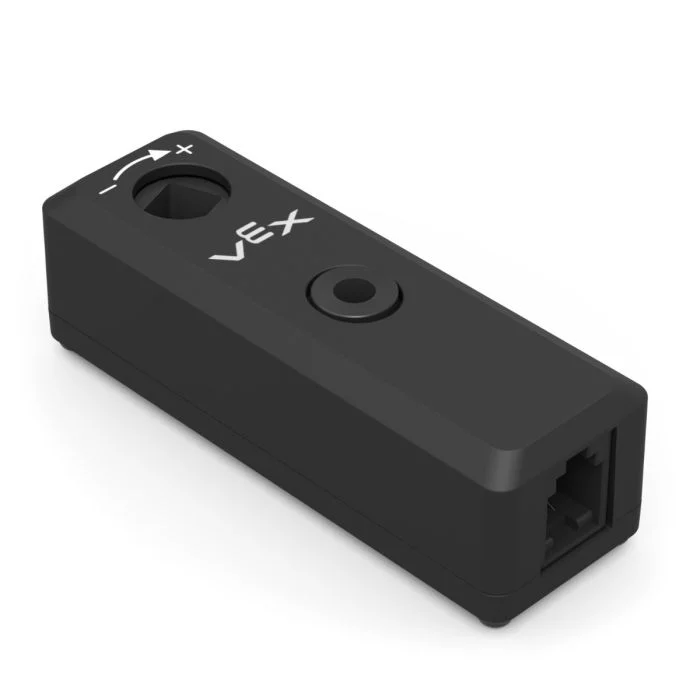
เซ็นเซอร์วัดการหมุน ใช้สำหรับวัดการหมุนของเพลา สามารถใช้งานได้ทุกส่วนของหุ่นยนต์ที่มีเพลาหมุน แม้ว่าเพลานั้นจะไม่ได้เชื่อมต่อกับมอเตอร์โดยตรงก็ตาม
มอเตอร์มีตัวเข้ารหัสในตัวที่สามารถติดตามการหมุนของตัวเองได้ เซ็นเซอร์วัดการหมุนทำงานเหมือนตัวเข้ารหัสภายนอกที่สามารถติดตามการหมุนของเพลาแยกต่างหากได้
เซ็นเซอร์วัดการหมุนสามารถรายงานค่ามุม ตำแหน่ง และความเร็วของเพลาได้ มุมคือตำแหน่งสัมบูรณ์ของเพลาตั้งแต่ 0 ถึง 359.99 องศา โดยจะไม่รีเซ็ตเมื่อเริ่มโครงการหรือเมื่อปิดเครื่องหุ่นยนต์ ตำแหน่งจะติดตามจำนวนองศาหรือจำนวนรอบที่เพลาหมุนไปข้างหน้าหรือถอยหลังระหว่างโครงการ และสามารถรีเซ็ตได้ตามต้องการ
เซ็นเซอร์วัดการหมุนนี้สามารถใช้ได้กับเพลา VEX มาตรฐานขนาด 1/8 นิ้ว และ 1/4 นิ้ว
ด้านล่างนี้คือรายการบล็อกที่มีให้เลือก:
ตั้งค่าตำแหน่งการหมุน — ตั้งค่าตำแหน่งปัจจุบันของเซ็นเซอร์การหมุนเป็นค่าที่กำหนด
มุมการหมุน — รายงานมุมปัจจุบันของเพลาตั้งแต่ 0 ถึง 359.99 องศา
ตำแหน่งการหมุน — รายงานว่าเพลาหมุนไปไกลแค่ไหนในหน่วยองศาหรือรอบ
ความเร็วในการหมุน — รายงานความเร็วในการหมุนของเพลา
ตั้งค่าตำแหน่งการหมุน#
บล็อก set Rotation position จะตั้งค่าตำแหน่งปัจจุบันของเซ็นเซอร์การหมุนให้เป็นค่าในหน่วยองศา
ตำแหน่งคือระยะการหมุนของเพลาในระหว่างโครงการ การตั้งค่าตำแหน่งจะเปลี่ยนค่าตำแหน่งปัจจุบันโดยไม่ต้องขยับเพลา
ตั้งตำแหน่ง [Rotation1 v] เป็น [0] องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์วัดการหมุนที่ต้องการใช้งาน จากเซ็นเซอร์วัดการหมุนที่ตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
ตำแหน่ง |
ค่าตำแหน่งที่จะกำหนดให้กับเซ็นเซอร์การหมุน ในหน่วยองศา ค่านี้สามารถเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
มุมการหมุน#
บล็อกรายงาน มุมการหมุน จะรายงานมุมปัจจุบันของเพลาตั้งแต่ 0 ถึง 359.99 องศา
ฟังก์ชัน Angle จะรายงานตำแหน่งสัมบูรณ์ของเพลาภายในหนึ่งรอบการหมุน ค่านี้จะไม่ถูกรีเซ็ตเมื่อเริ่มโครงการใหม่หรือเมื่อปิดเครื่องหุ่นยนต์
(มุม [Rotation1 v] ในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์วัดการหมุนที่ต้องการใช้งาน จากเซ็นเซอร์วัดการหมุนที่ตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
ตำแหน่งการหมุน#
บล็อกรายงาน ตำแหน่งการหมุน จะรายงานตำแหน่งการหมุนทั้งหมดของเพลา
ต่างจากมุม ตำแหน่งสามารถเพิ่มขึ้นเกิน 359.99 องศา หรือลดลงต่ำกว่า 0 องศาได้ ตำแหน่งจะติดตามว่าเพลาหมุนไปข้างหน้าหรือถอยหลังไปไกลแค่ไหนในระหว่างโครงการ และสามารถรีเซ็ตได้ตามต้องการ
(ตำแหน่ง [Rotation1 v] ใน [องศา v] :: custom-sensing)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์วัดการหมุนที่ต้องการใช้งาน จากเซ็นเซอร์วัดการหมุนที่ตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
หน่วย |
หน่วยวัดตำแหน่ง: องศา หรือ รอบ |
ความเร็วในการหมุน#
บล็อกรายงาน ความเร็วในการหมุน จะรายงานว่าเพลาหมุนเร็วแค่ไหน
(ความเร็ว [Rotation1 v] ใน [rpm v] :: custom-sensing)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์วัดการหมุนที่ต้องการใช้งาน จากเซ็นเซอร์วัดการหมุนที่ตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
หน่วย |
หน่วยวัดความเร็ว: rpm (รอบต่อนาที) หรือ dps (องศาต่อวินาที) |