
Rotācijas sensors#
Ievads#
Rotācijas sensors mēra vārpstas rotāciju. To var izmantot jebkurā robota vietā, kur rotē vārpsta, pat ja šī vārpsta nav tieši savienota ar motoru.
Motoram ir iebūvēts kodētājs, kas var izsekot tā rotāciju. Rotācijas sensors darbojas kā ārējs kodētājs, kas var izsekot atsevišķas vārpstas rotāciju.
Rotācijas sensors var ziņot par vārpstas leņķi, pozīciju un ātrumu. Leņķis ir vārpstas absolūtā pozīcija no 0 līdz 359,99 grādiem. Tas netiek atiestatīts, kad projekts sākas vai kad robots tiek izslēgts. Pozīcija izseko, cik grādus vai pagriezienus vārpsta ir pagriezusies uz priekšu vai atpakaļ projekta laikā, un to var atiestatīt pēc nepieciešamības.
Rotācijas sensors ir saderīgs ar 1/8 collu un 1/4 collu standarta VEX vārpstām.
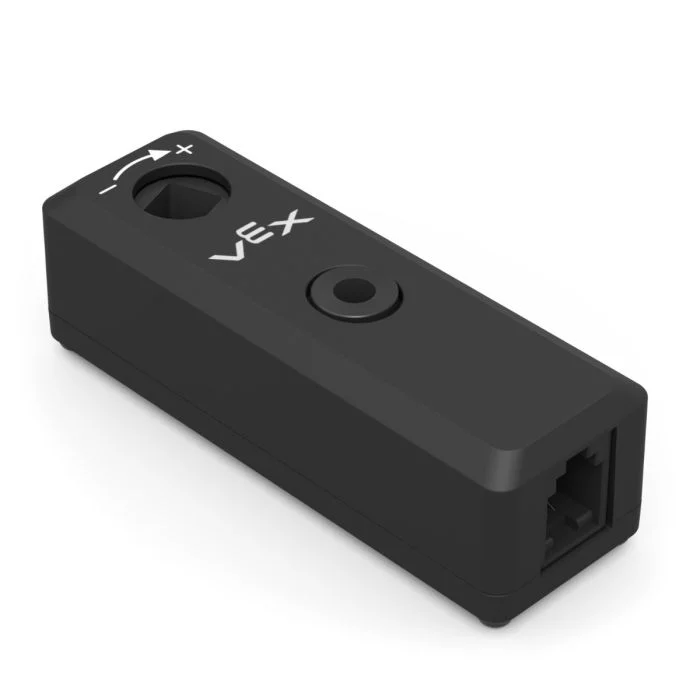
Zemāk ir pieejamo bloku saraksts:
iestatīt rotācijas pozīciju — Iestata rotācijas sensora pašreizējo pozīciju uz noteiktu vērtību.
Rotācijas leņķis — Ziņo par vārpstas pašreizējo leņķi no 0 līdz 359,99 grādiem.
Rotācijas pozīcija — Norāda, cik tālu vārpsta ir pagriezusies grādos vai pagriezienos.
Rotācijas ātrums — Norāda, cik ātri griežas vārpsta.
iestatīt rotācijas pozīciju#
Steka bloks iestatīt rotācijas pozīciju iestata rotācijas sensora pašreizējo pozīciju uz vērtību grādos.
Pozīcija norāda, cik tālu projekta laikā ir pagriezusies vārpsta. Pozīcijas iestatīšana maina pašreizējo pozīcijas vērtību, nepārvietojot vārpstu.
iestatīt [Rotation1 v] pozīciju uz [0] grādiem
Parametri |
Apraksts |
|---|---|
ierīce |
Izmantojamais rotācijas sensors. Izvēlieties no rotācijas sensoriem, kas konfigurēti ierīcēs. |
pozīcija |
Pozīcijas vērtība, kas jāpiešķir rotācijas sensoram, grādos. Tā var būt vesels skaitlis vai decimālskaitlis. |
Rotācijas leņķis#
Rotācijas leņķa ziņošanas bloks ziņo par vārpstas pašreizējo leņķi no 0 līdz 359,99 grādiem.
Leņķis norāda vārpstas absolūto pozīciju viena apgrieziena laikā. Tas netiek atiestatīts, kad projekts tiek sākts vai kad robots tiek izslēgts.
([Rotation1 v] leņķis grādos)
Parametri |
Apraksts |
|---|---|
ierīce |
Izmantojamais rotācijas sensors. Izvēlieties no rotācijas sensoriem, kas konfigurēti ierīcēs. |
Rotācijas pozīcija#
Rotācijas pozīcijas ziņošanas bloks ziņo par vārpstas kopējo rotācijas pozīciju.
Atšķirībā no leņķa, pozīcija var palielināties virs 359,99 grādiem vai samazināties zem 0 grādiem. Pozīcija izseko, cik tālu projekta laikā griežas vārpsta uz priekšu vai atpakaļ, un to var atiestatīt pēc nepieciešamības.
([Rotation1 v] pozīcija [grādi v] :: custom-sensing)
Parametri |
Apraksts |
|---|---|
ierīce |
Izmantojamais rotācijas sensors. Izvēlieties no rotācijas sensoriem, kas konfigurēti ierīcēs. |
vienības |
Pozīcijas mērvienība: grādi vai pagriezieni. |
Rotācijas ātrums#
Rotācijas ātruma ziņošanas bloks ziņo par vārpstas griešanās ātrumu.
([Rotation1 v] ātrums [rpm v] :: custom-sensing)
Parametri |
Apraksts |
|---|---|
ierīce |
Izmantojamais rotācijas sensors. Izvēlieties no rotācijas sensoriem, kas konfigurēti ierīcēs. |
vienības |
Ātruma mērvienība: rpm (apgriezieni minūtē) vai dps (grādi sekundē). |