
V5 26-27 ओवरराइड#
V5 Override is the VEX V5 Robotics Competition game for the 2026-2027 season.
To learn about the game’s rules, access the game manual here.
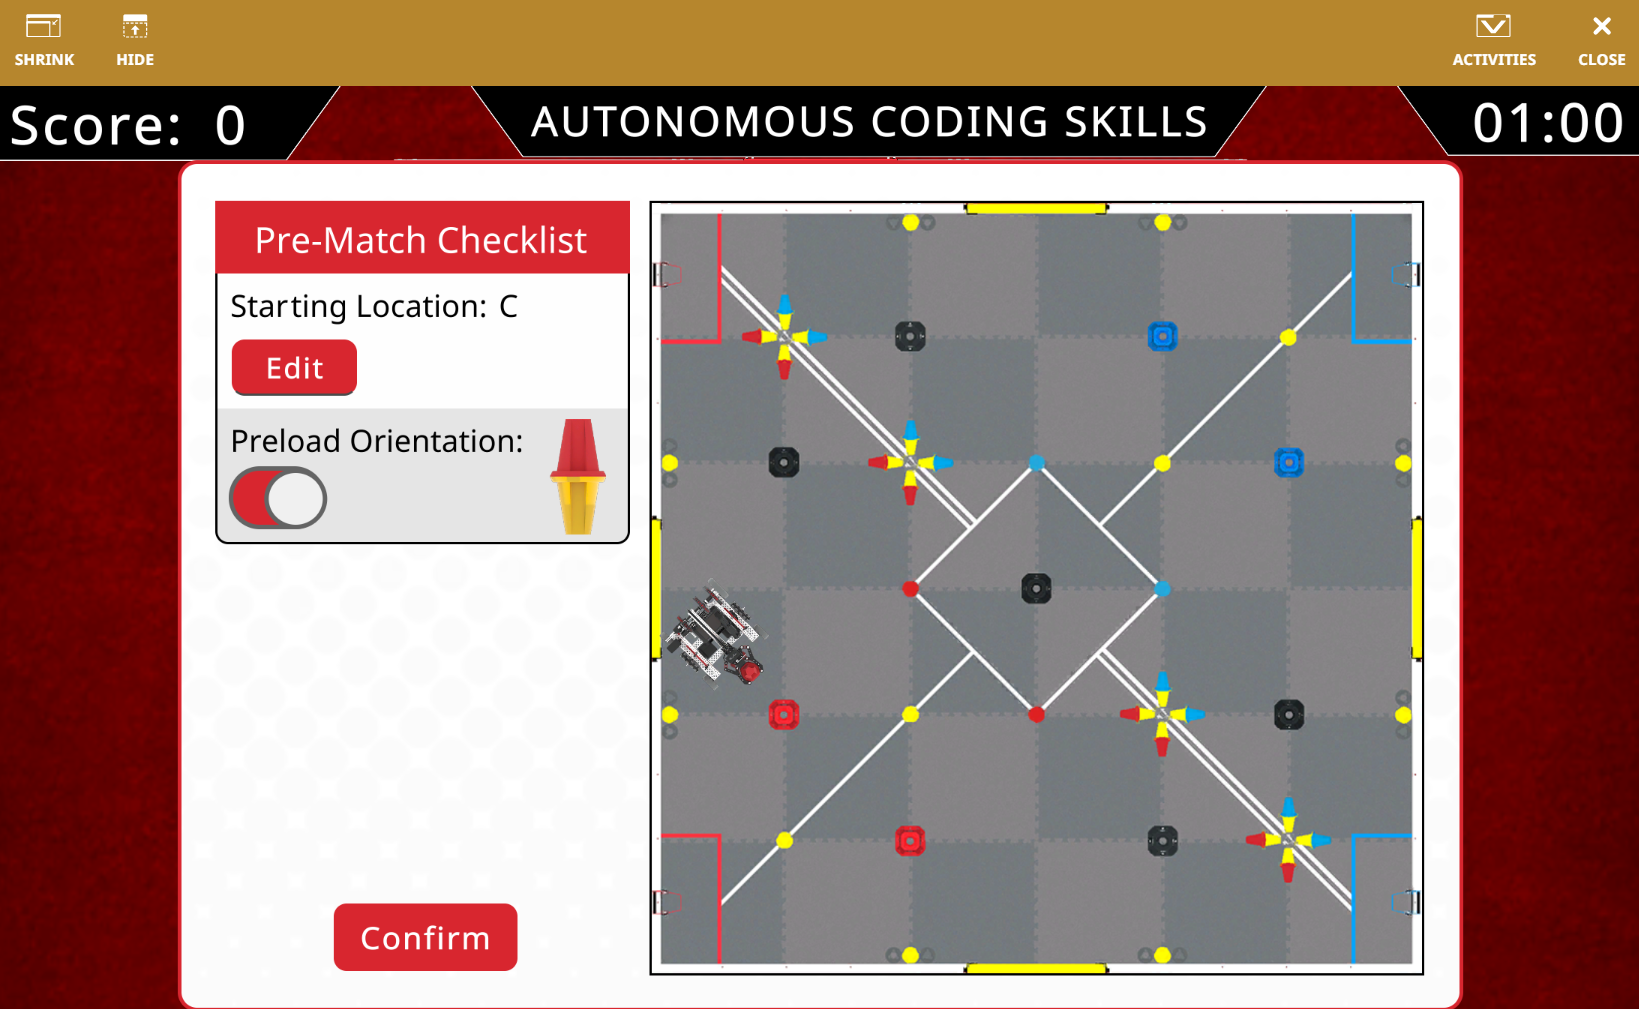
V5 26-27 ओवरराइड प्लेग्राउंड आपको सीजन के ऑटोनॉमस कोडिंग स्किल्स चैलेंज में सबसे ज्यादा अंक हासिल करने का प्रयास करने देता है।
क्षेत्र का अवलोकन#
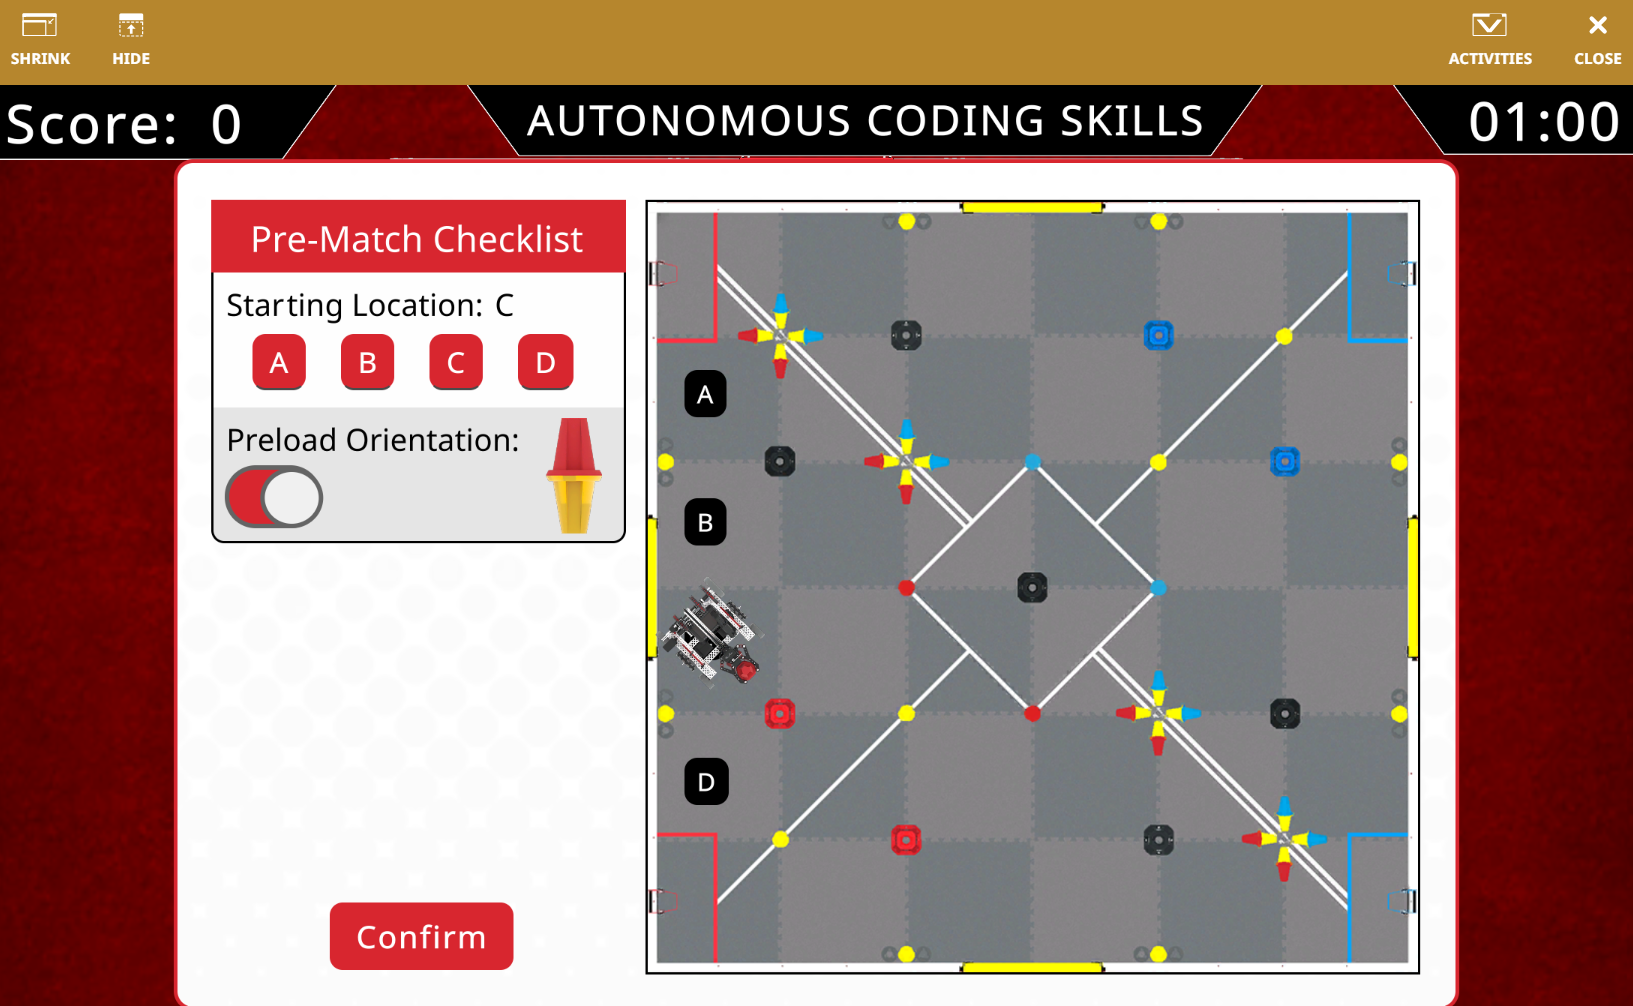
प्लेग्राउंड में चार अलग-अलग शुरुआती स्थान हैं जिन्हें प्लेग्राउंड की प्री-मैच चेकलिस्ट का उपयोग करके सेट किया जा सकता है।
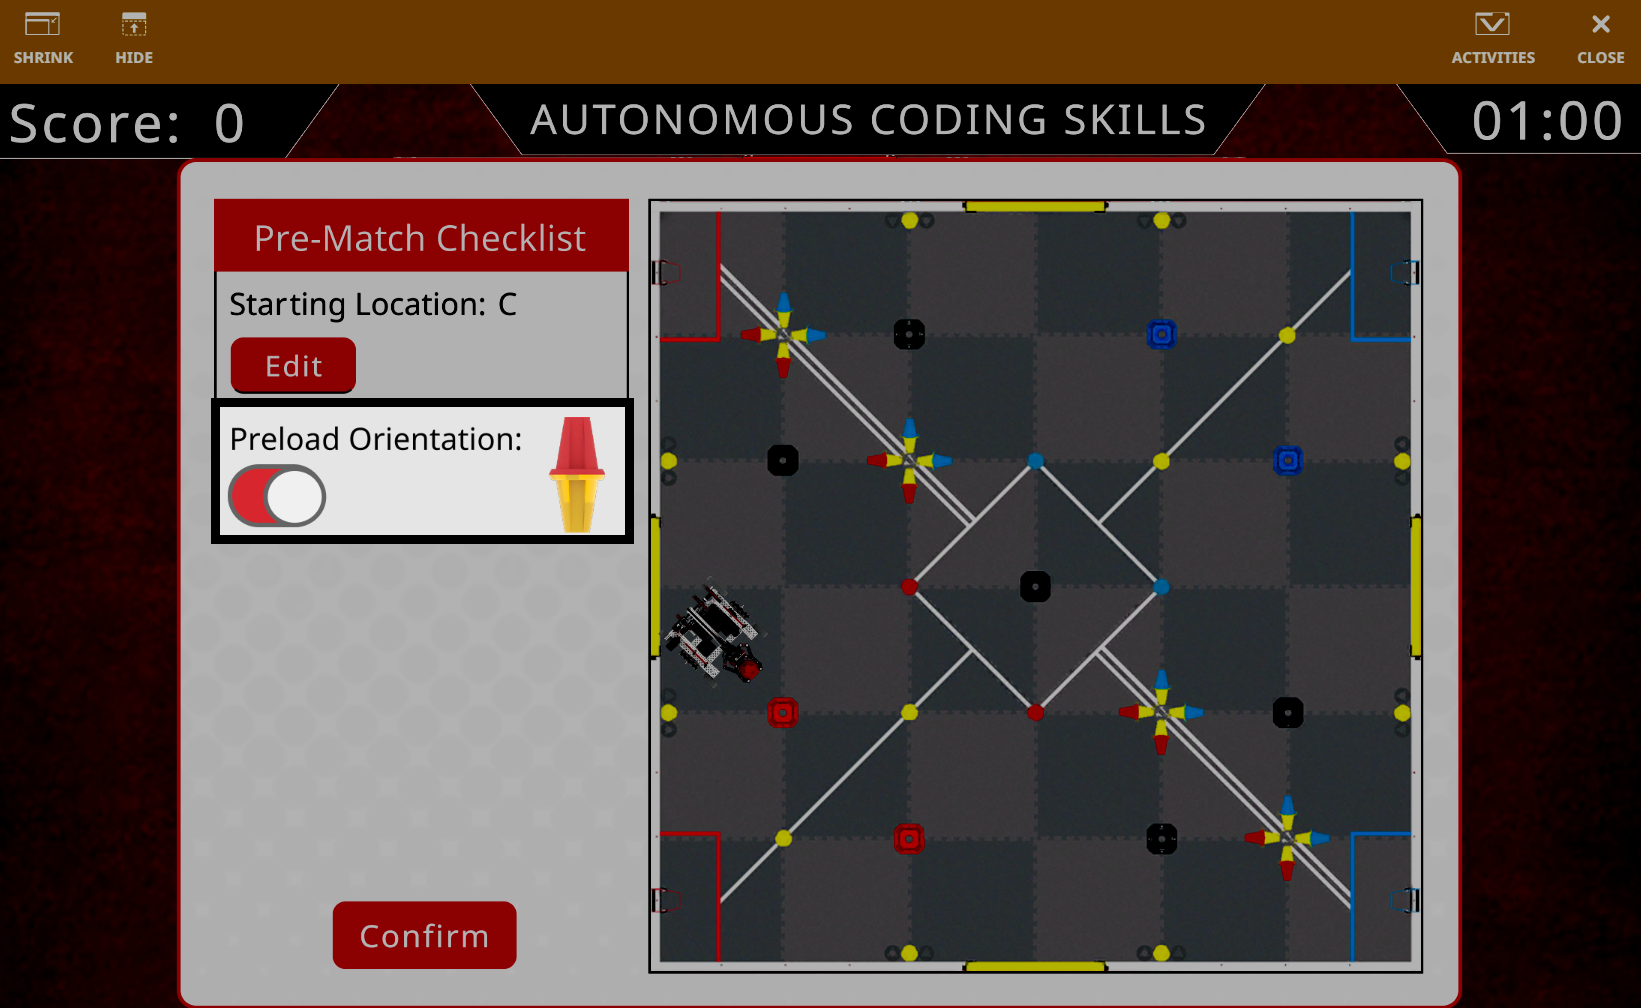
आप रोबोट के पंजे में पहले से लगे पिन की दिशा को भी कॉन्फ़िगर कर सकते हैं और यह भी तय कर सकते हैं कि पिन के ऊपर पीला रंग होगा या लाल।
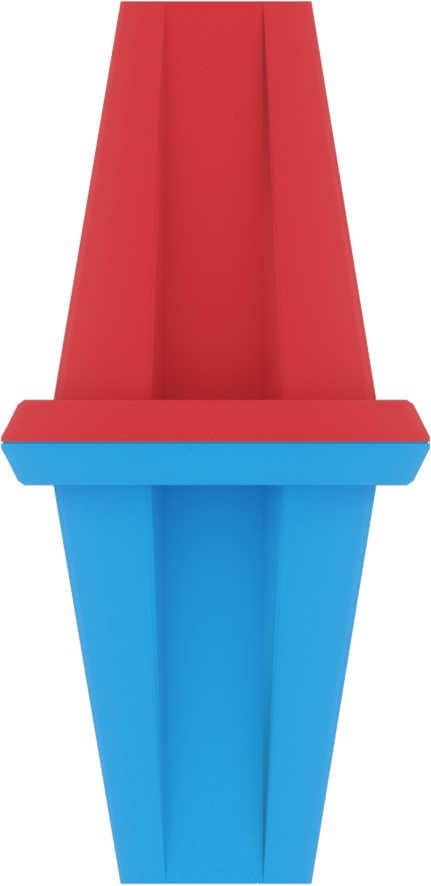
इस मैदान में पांच प्रकार के खेल तत्व शामिल हैं: रेडब्लूपिन, ब्लूयेलोपिन, रेडयेलोपिन, येलोपिन और कप।
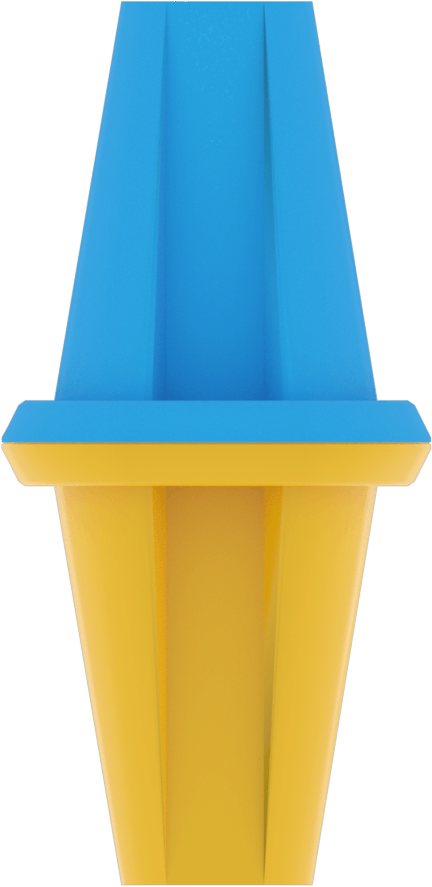
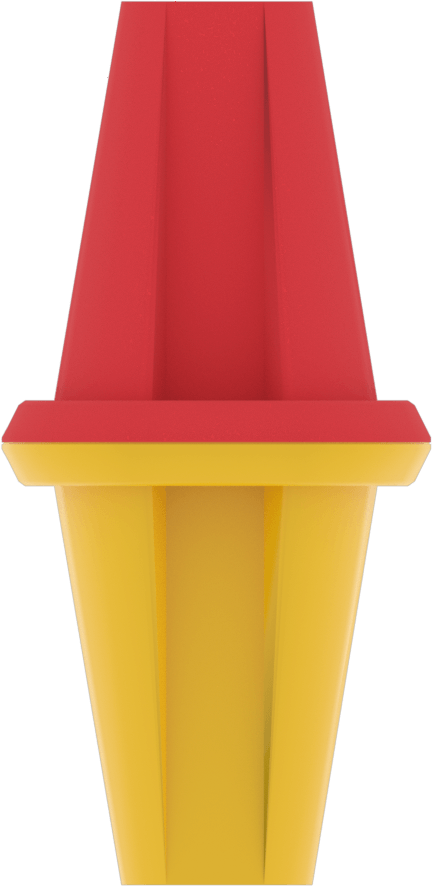
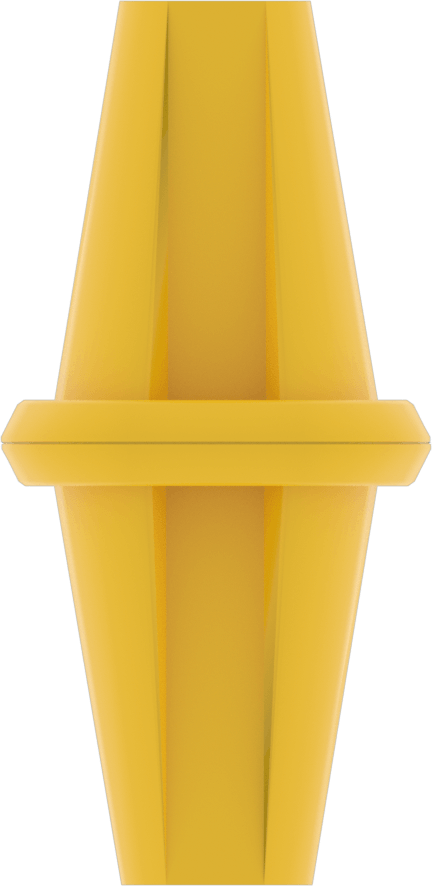
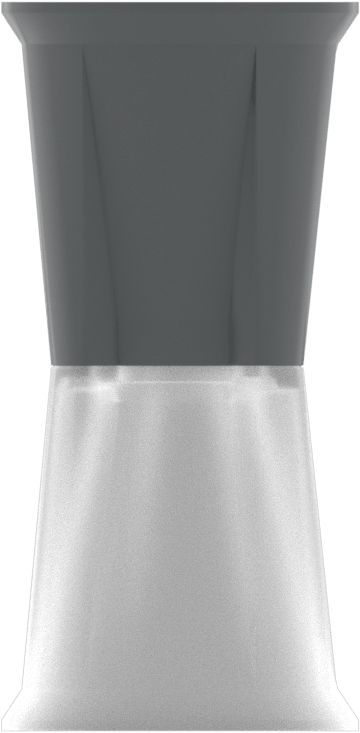
यह क्षेत्र रोबोट के जीपीएस सेंसर का उपयोग करने के लिए जीपीएस फील्ड कोड का भी उपयोग करता है। क्षेत्र में महत्वपूर्ण स्थानों या वस्तुओं के निर्देशांक के लिए जीपीएस निर्देशांक पर जाएं।
रोबोट का अवलोकन#
V5 26-27 ओवरराइड प्लेग्राउंड VEX V5 हीरो बॉट, फ्लेक्स का उपयोग करता है।
जीपीएस निर्देशांक#
जीपीएस (गेम पोजिशनिंग सिस्टम) सेंसर वी5 26-27 ओवरराइड प्लेग्राउंड में नेविगेशन के लिए (एक्स, वाई) निर्देशांक और दिशा प्रदान करता है, और स्थिति निर्धारित करने के लिए जीपीएस फील्ड कोड का उपयोग करता है।
जीपीएस सेंसर रोबोट के ठीक केंद्र से माप लेता है, जिसमें क्षेत्र का केंद्र (0, 0) के रूप में परिभाषित किया गया है।
खेल तत्वों के (X, Y) निर्देशांक#
निम्नलिखित छवियों में महत्वपूर्ण खेल तत्वों के जीपीएस निर्देशांकों के साथ मैदान का ऊपर से नीचे का दृश्य दिखाया गया है।
लक्ष्य#
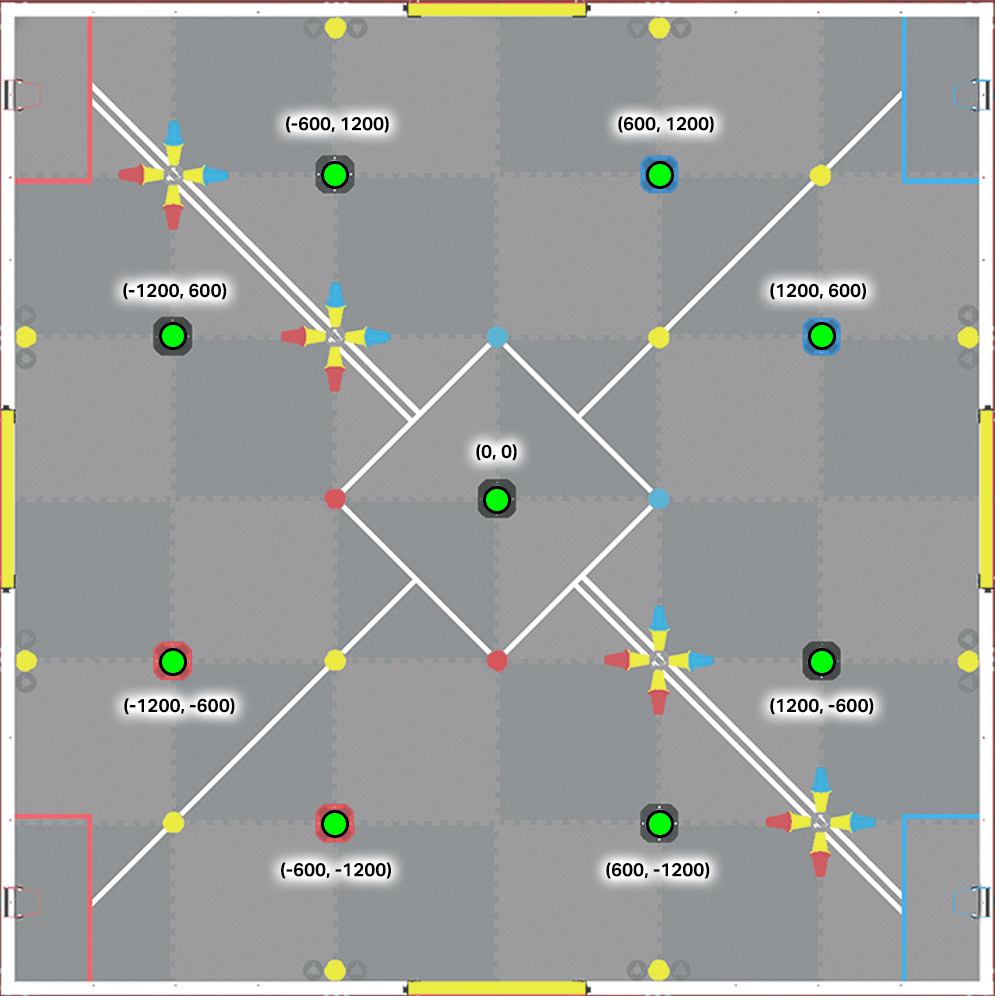
लक्ष्य की स्थिति:
तटस्थ लक्ष्य:
(0, 0)
(-600, 1200)
(-1200, 600)
(1200, -600)
(600, -1200)
रेड एलायंस के लक्ष्य:
(-1200, -600)
(-600, -1200)
ब्लू एलायंस के लक्ष्य:
(600, 1200)
(1200, 600)
टॉगल केंद्र#
मैदान पर चार बटन हैं, प्रत्येक किनारे पर एक। नीचे दिए गए जीपीएस निर्देशांक प्रत्येक बटन के केंद्र बिंदु को दर्शाते हैं, न कि उसकी बाहरी सीमा को।
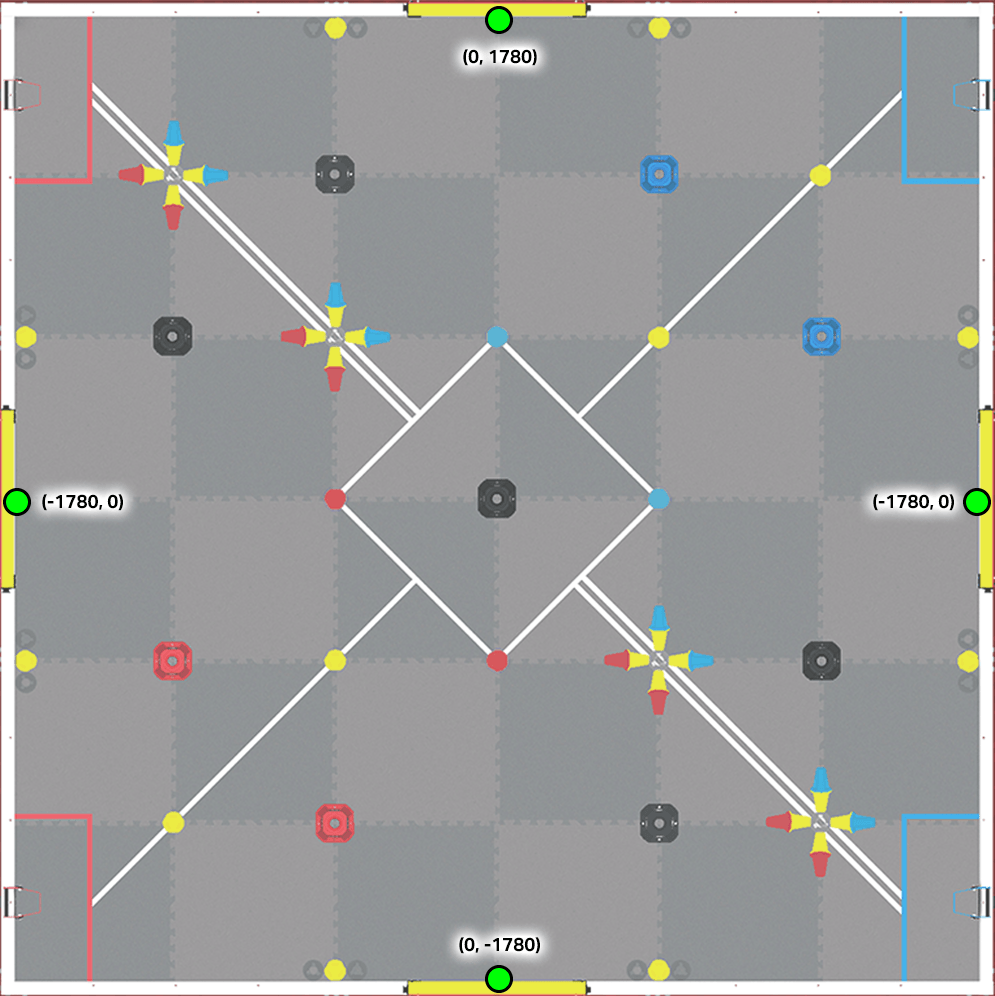
केंद्र की स्थिति बदलें:
(0, 1780) - शीर्ष दीवार टॉगल
(1780, 0) - दाईं दीवार टॉगल
(0, -1780) - निचली दीवार टॉगल
(-1780, 0) - बाएँ दीवार को चालू/बंद करें
पिन और कप#
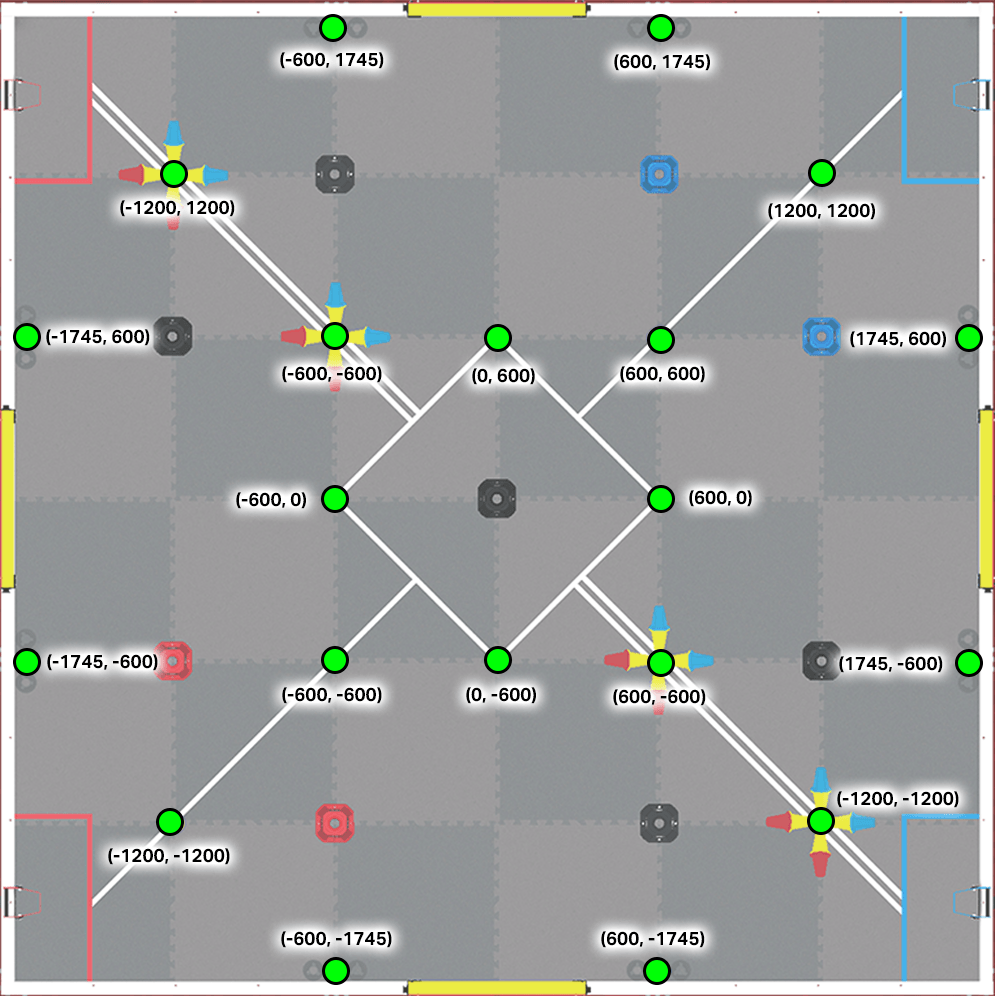
पिन और कप की स्थिति:
(-600, 1745)
(600, 1745)
(-1200, 1200)
(1200, 1200)
(-1745, 600)
(-600, 600)
(0, 600)
(600, 600)
(1745, 600)
(-600, 0)
(600, 0)
(-1745, -600)
(-600, -600)
(0, -600)
(600, -600)
(1745, -600)
(-1200, -1200)
(1200, -1200)
(-600, -1745)
(600, -1745)
लोडर#
ओवरराइड फ़ील्ड पर चार लोडर हैं, प्रत्येक एलायंस स्टेशन के बगल में एक। इस ऑटोनॉमस कोडिंग स्किल्स प्लेग्राउंड में केवल दो लाल लोडर ही उपयोग किए जा सकते हैं।
लोडर की स्थिति:
लाल लोडर:
(-1740, 1490)
(-1740, -1490)