A robot mozgatása#
Ez az oktatóanyag végigvezet a drive for blokk használatán, amellyel a robotot előre és hátra mozgathatod a VEXcode V5-ben. A végére elkészülsz egy olyan projekttel, amely előre, majd hátrafelé mozgatja a robotot.
Győződjön meg róla, hogy a robotja konfigurálva van egy hajtáslánccal, hogy a hajtáslánc blokkjai láthatók legyenek az eszközkészletben. Ha még nem adott hozzá ilyet, olvassa el a Hajtáslánc konfigurálása című részt.
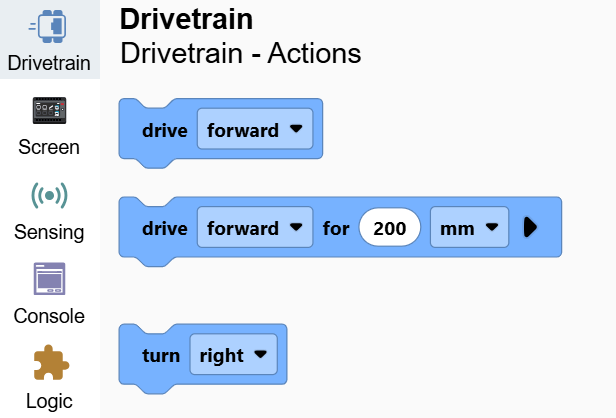
Rögzítsen két meghajtó blokkot a indításkor blokk alá.
amikor elindul
hajtás [előre v] irányba (200) [mm v] értékkel ▶
hajtás [előre v] irányba (200) [mm v] értékkel ▶
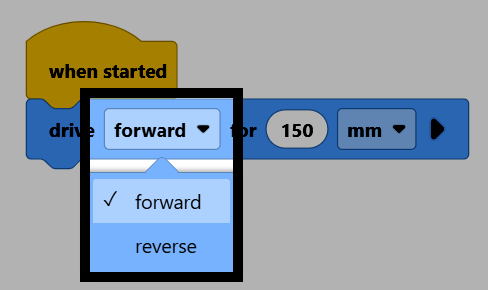
A második blokkon változtasd meg a irány paramétert hátra értékre.
Győződj meg róla, hogy a robotod csatlakozik a VEXcode-hoz, majd válaszd a Letöltés lehetőséget a projekt Brainbe való letöltéséhez.
A projekt futtatásához válaszd a Futtatás lehetőséget. A robot előre fog haladni, majd ugyanekkora távolságot tesz meg hátramenetben.