Flytta din robot#
Moving Your Robot
Den här handledningen guidar dig genom hur du använder blocket drive for för att flytta din robot framåt och bakåt i VEXcode V5. I slutet har du ett projekt som driver din robot framåt och sedan bakåt.
Se till att din robot är konfigurerad med en drivlina, så att du ser drivlinans block i verktygslådan. Se Konfigurera en drivlina om du inte har lagt till en än.
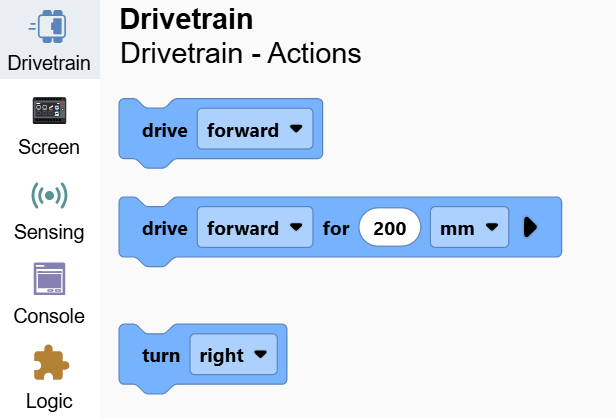
Fäst två drive for-block under when started-blocket.
Två enheter för block anslutna nedanför vid start.#
när startad
kör [framåt v] i (200) [mm v] ▶
kör [framåt v] i (200) [mm v] ▶
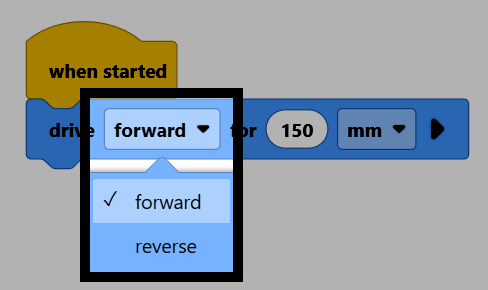
På det andra blocket, ändra parametern riktning till omvänd.
Se till att din robot är ansluten till VEXcode och välj sedan Ladda ner för att ladda ner projektet till Brain.
Välj Kör för att köra projektet. Roboten kör framåt och kör sedan samma sträcka bakåt.