
Verseny sablon#
Ez az oktatóanyag a VEXcode V5 Versenysablonját mutatja be. A végére tudni fogod, hogy mire szolgálnak a sablon egyes kalapblokkjai.
A Verseny sablon azokhoz a projektekhez használatos, amelyek a VEX V5 Robotikaverseny vagy a VEX U Robotikaverseny során a terepi irányítórendszerrel futnak. A sablon két szakaszra osztja a projektet: az Autonóm szakaszra, ahol a robot önállóan fut, és a Vezető által irányított szakaszra, ahol a vezető egy vezérlővel irányítja a robotot.
Ezzel a sablonnal biztosíthatod, hogy a projekted megfeleljen a VEX V5 versenyszabályzatának, és megfelelően csatlakozzon az intelligens pályavezérlő rendszerhez a mérkőzés során.
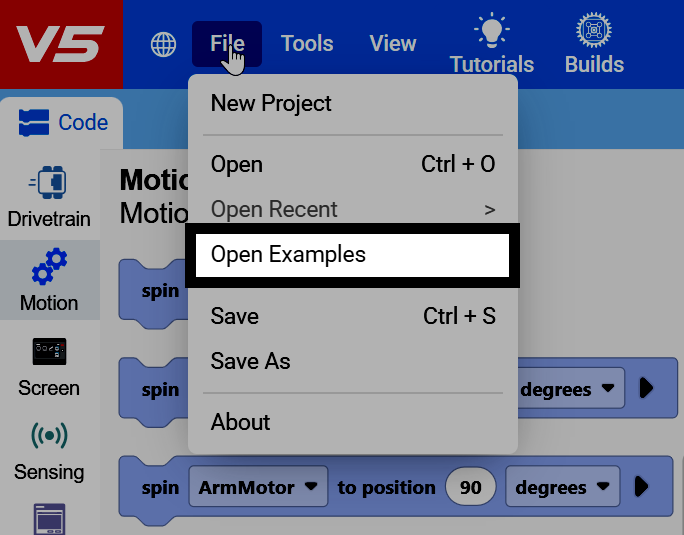
Válaszd a Fájl lehetőséget a VEXcode bal felső sarkában, majd a Példák megnyitása lehetőséget.
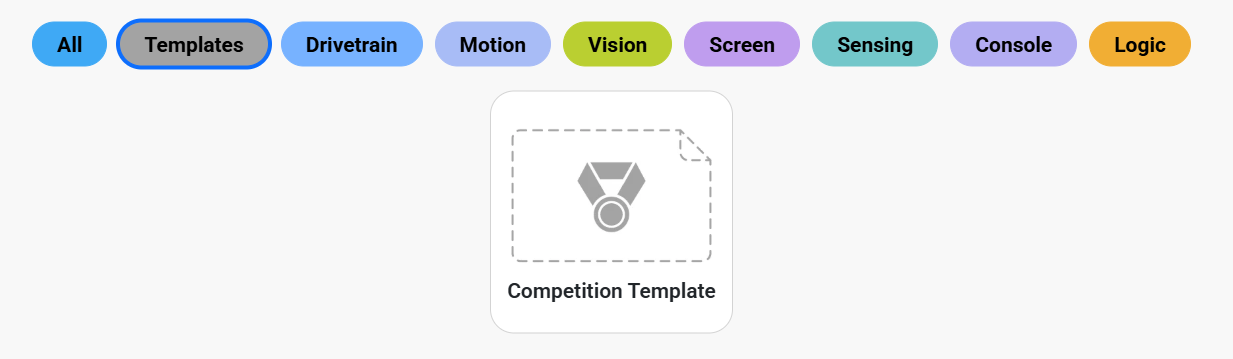
Szűrj Sablonok szerint a Verseny sablon megtalálásához.
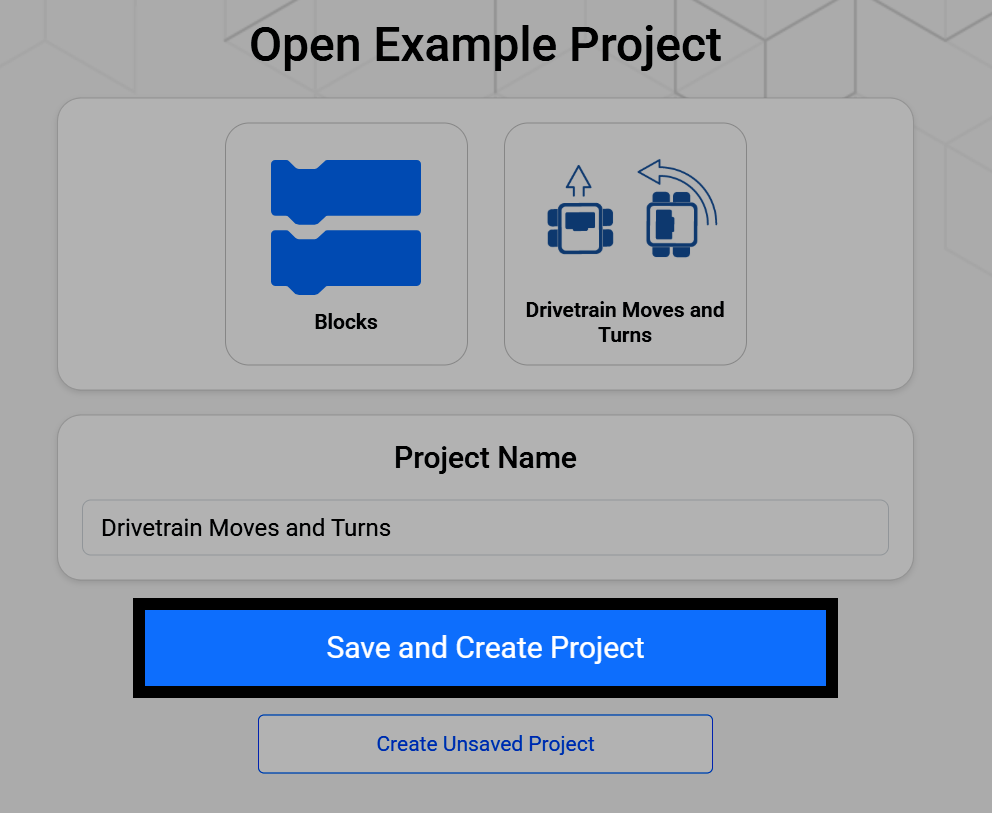
A Verseny sablon kiválasztásával megnyílik egy képernyő, ahol átnevezheted és elmentheted az eszközödre. Válaszd a Projekt mentése és létrehozása lehetőséget az új projekt eszközödre mentéséhez.
Egy Verseny Sablon projekt három kalapblokkal kezdődik a munkaterületen, egy-egy a mérkőzés minden részéhez: indításkor, önálló működéskor és vezetésvezérléskor, egy örökre csatolt blokkal.
amikor elindul
amikor autonóm :: hat events
when drive control :: hat events
örökre
vége
Az indításkor blokk egyszer fut le, közvetlenül a projekt indulásakor, az autonóm vagy a vezető által vezérelt periódusok kezdete előtt. Használja a robot bármilyen beállításához, például egy giroszkóp vagy inerciális érzékelő kalibrálásához, vagy változók beállításához.
Ha nincs szükség beállításra, a indításkor blokk üresen maradhat.
amikor elindul
hajtómű kalibrálása
Az autonóm működés esetén kalapblokkhoz csatolt blokkok az autonóm periódus alatt futnak, amikor a terepi irányítórendszer elküldi az autonóm jelet, és a robot önállóan, vezető beavatkozása nélkül cselekszik. Használja ezt a verem pontozási rutinhoz vagy más autonóm viselkedéshez.
Ha nincs szükség autonóm viselkedésre, a ha autonóm blokk üresen maradhat.
amikor autonóm :: hat events
hajtás [előre v] irányba (600) [mm v] értékkel ▶
hajtás leállítása
A vezető által vezérelt blokkhoz csatolt blokkok a Vezető által vezérelt időszakban futnak, amikor a terepi irányítórendszer elküldi a vezető vezérlőjelét, és a vezető egy vezérlővel működteti a robotot.
when drive control :: hat events
örökre
ha <[Controller1 v] [X v] gomb megnyomva?> akkor
hajtás [előre v]
különben
hajtás leállítása
vége
vége