Przenoszenie robota#
Moving Your Robot
Ten samouczek przeprowadzi Cię przez proces korzystania z bloku drive for, aby poruszać robotem do przodu i do tyłu w VEXcode V5. Na koniec będziesz mieć projekt, który będzie poruszał robotem do przodu, a następnie do tyłu.
Upewnij się, że Twój robot jest skonfigurowany z układem napędowym, aby bloki układu napędowego były widoczne w przyborniku. Zobacz Konfigurowanie układu napędowego, jeśli jeszcze go nie dodałeś.
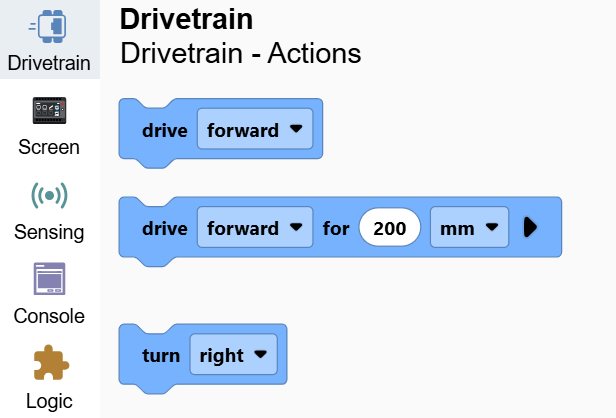
Dołącz dwa bloki napędu poniżej bloku po uruchomieniu.
Dwa napędy dla bloków połączone poniżej po uruchomieniu.#
gdy uruchomiony
jedź [do przodu v] przez (200) [mm v] ▶
jedź [do przodu v] przez (200) [mm v] ▶
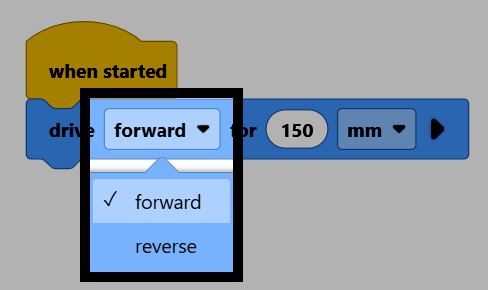
W drugim bloku zmień parametr kierunek na odwróć.
Upewnij się, że Twój robot jest połączony z VEXcode, a następnie wybierz opcję Pobierz, aby pobrać projekt do mózgu.
Wybierz Uruchom, aby uruchomić projekt. Robot pojedzie do przodu, a następnie pokona tę samą odległość do tyłu.