Robotunuzu Taşımak#
Bu eğitim, VEXcode V5’te robotunuzu ileri ve geri hareket ettirmek için drive for bloğunu nasıl kullanacağınızı adım adım göstermektedir. Sonunda, robotunuzu önce ileri, sonra geri hareket ettiren bir projeniz olacak.
Robotunuzun bir Tahrik Sistemi ile yapılandırıldığından emin olun, böylece araç kutusunda Tahrik Sistemi bloklarını görebilirsiniz. Henüz bir Tahrik Sistemi eklemediyseniz, Tahrik Sistemini Yapılandırma bölümüne bakın.
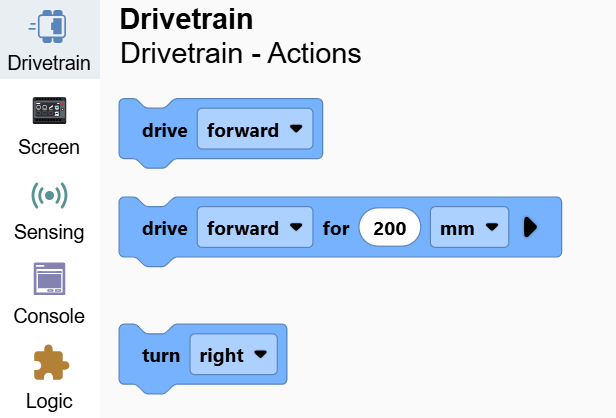
Başlatıldığında bloğunun altına iki adet sürüş için bloğu ekleyin.
başladığında
[ileri v] yönünde (200) [mm v] sürdür ▶
[ileri v] yönünde (200) [mm v] sürdür ▶
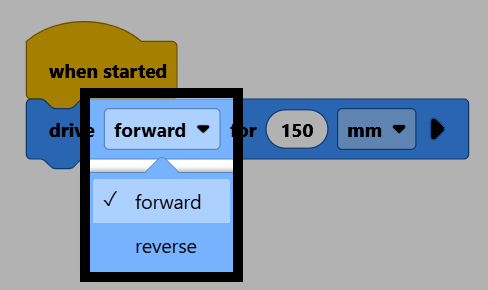
İkinci blokta, yön parametresini tersine olarak değiştirin.
Robotunuzun VEXcode’a bağlı olduğundan emin olun, ardından projeyi Brain’e indirmek için İndir seçeneğini seçin.
Projeyi çalıştırmak için Çalıştır seçeneğini seçin. Robot önce ileri, sonra aynı mesafeyi geri gidecektir.