로봇 이동시키기#
Moving Your Robot
이 튜토리얼에서는 VEXcode V5에서 drive for 블록을 사용하여 로봇을 앞뒤로 움직이는 방법을 안내합니다. 이 튜토리얼을 마치면 로봇을 앞뒤로 움직이는 프로젝트를 완성할 수 있습니다.
로봇에 드라이브트레인이 구성되어 있는지 확인하여 툴박스에 드라이브트레인 블록이 표시되도록 하십시오. 아직 드라이브트레인을 추가하지 않은 경우 드라이브트레인 구성을 참조하십시오.
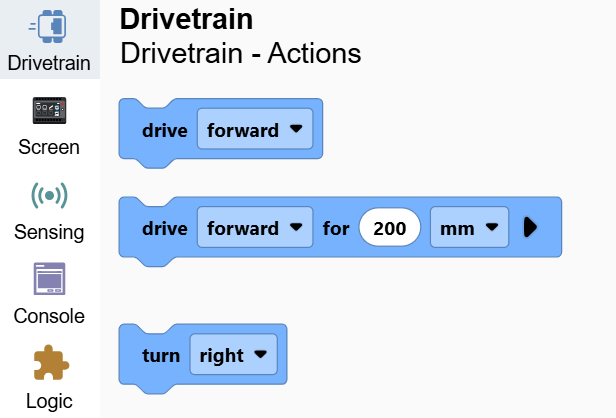
시작 시 블록 아래에 드라이브용 블록 두 개를 부착하세요.
시작 시 아래쪽에 연결된 두 개의 블록용 드라이브.#
시작 시
[앞으로 v] 방향으로 (200) [mm v] 주행 ▶
[앞으로 v] 방향으로 (200) [mm v] 주행 ▶
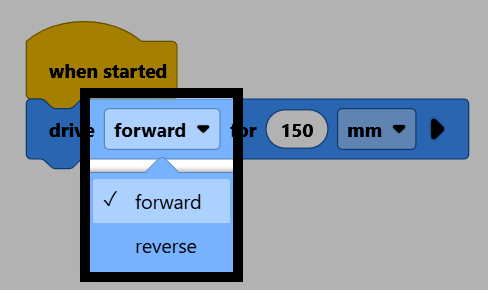
두 번째 블록에서 방향 매개변수를 반전으로 변경하세요.
로봇이 VEXcode에 연결되어 있는지 확인한 다음 다운로드를 선택하여 프로젝트를 Brain에 다운로드하세요.
프로젝트를 실행하려면 실행을 선택하세요. 로봇이 앞으로 이동한 다음, 같은 거리를 후진합니다.