Déplacez votre robot#
Ce tutoriel vous guide pas à pas dans l’utilisation du bloc drive for pour faire avancer et reculer votre robot dans VEXcode V5. À la fin, vous disposerez d’un projet qui fera avancer votre robot, puis le fera reculer.
Assurez-vous que votre robot est configuré avec une transmission, afin que les blocs correspondants apparaissent dans la boîte à outils. Consultez la section Configuration d’une transmission si vous n’en avez pas encore ajouté.
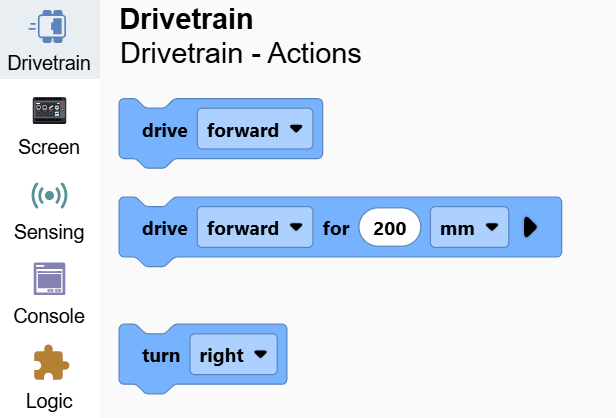
Fixez deux blocs drive for sous le bloc when started.
au démarrage
se déplacer [avant v] sur (200) [mm v] ▶
se déplacer [avant v] sur (200) [mm v] ▶
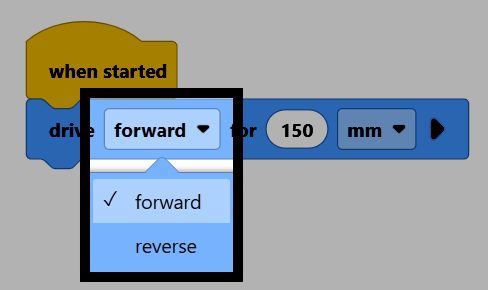
Sur le deuxième bloc, changez le paramètre direction en inverse.
Assurez-vous que votre robot est connecté à VEXcode, puis sélectionnez Télécharger pour télécharger le projet sur le Brain.
Sélectionnez Exécuter pour lancer le projet. Le robot avancera, puis parcourra la même distance en marche arrière.