Переміщення робота#
Moving Your Robot
У цьому посібнику ви дізнаєтесь, як використовувати блок drive for для переміщення робота вперед і назад у VEXcode V5. Зрештою, у вас буде проєкт, який рухатиме робота вперед, а потім назад.
Переконайтеся, що ваш робот налаштовано з трансмісією, щоб ви бачили блоки трансмісії в інструментарії. Див. Налаштування трансмісії, якщо ви ще її не додали.
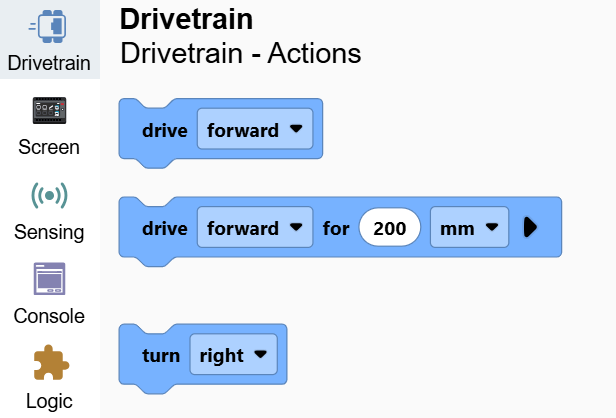
Прикріпіть два блоки drive for під блоком when started.
Два приводи для блоків, підключених нижче при запуску.#
коли запущено
їхати [вперед v] на (200) [мм v] ▶
їхати [вперед v] на (200) [мм v] ▶
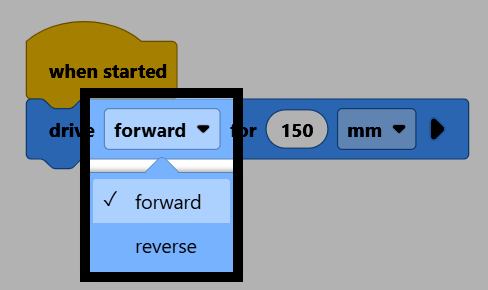
У другому блоці змініть параметр напрямок на назад.
Переконайтеся, що ваш робот підключений до VEXcode, а потім виберіть Завантажити, щоб завантажити проєкт у Brain.
Виберіть Запустити, щоб запустити проєкт. Робот рухатиметься вперед, а потім проїде таку ж відстань назад.