
Двигатель 393 (контроллер двигателя 29)#
Введение#
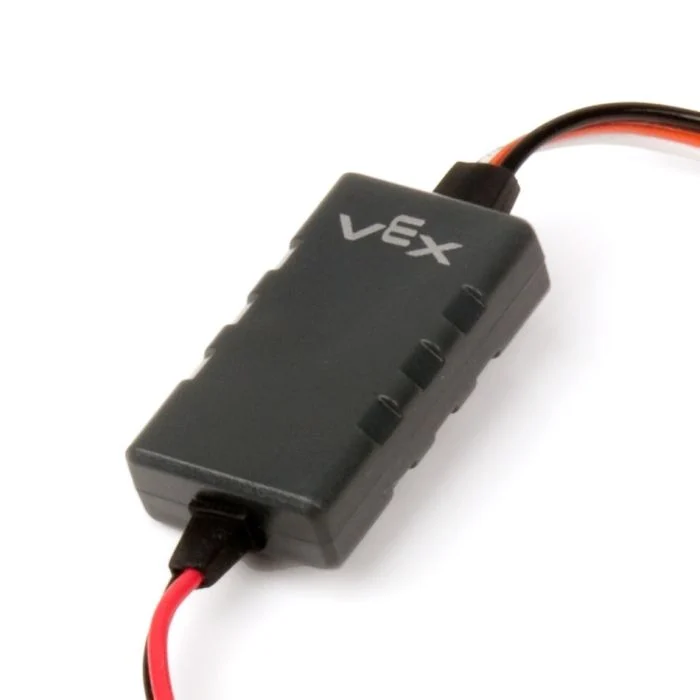
Класс motor29 используется для управления контроллером двигателя 29, подключенным к 3-проводному порту. Контроллер двигателя 29 посылает ШИМ-сигнал от блока управления EXP для управления двигателем VEX 393.
Конструкторы классов#
1 — Создает объект
motor29на указанном 3-проводном порту.motor29( triport::port &port );
2 — Создает объект
motor29на указанном 3-проводном порту и изменяет положительное направление вращения.motor29( triport::port &port, bool reverse );
Деструктор класса#
Уничтожает объект motor29 и освобождает связанные с ним ресурсы.
~motor29();
Параметры#
Параметр |
Тип |
Описание |
|---|---|---|
|
|
Трехпроводной порт, к которому подключен контроллер двигателя 29, обозначается как |
|
|
Определяет, будет ли направление вращения двигателя изменено на противоположное:
|
Пример#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Функции участников#
Класс motor29 включает следующие функциональные члены:
вращение — Вращает двигатель в заданном направлении.
стоп — Останавливает двигатель.
setVelocity — Указывает двигателю 393, с какой скоростью он должен вращаться.
setReversed — Задает, будет ли направление вращения двигателя изменено на противоположное.
Перед вызовом любой из функций-членов motor29 необходимо создать экземпляр, как показано ниже:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Вращает двигатель 393 в заданном направлении бесконечно долго.
доступных функций
1 — Вращается с использованием текущей настроенной скорости.
void spin(
 directionType dir );
2 — Вращается с заданной скоростью.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
параметров
Параметр |
Тип |
Описание |
|---|---|---|
|
|
Направление вращения двигателя: |
|
|
Скорость вращения от 0% до 100% при использовании |
|
|
Единица измерения скорости:
|
возвращаемых значений
Эта функция не возвращает значения.
Примечаний
Эта функция не ожидает завершения, и выполнение проекта продолжится сразу после вызова.
Двигатель 393 будет продолжать вращаться до тех пор, пока не будет вызвана команда
stopили не будет использована другая командаspin.
stop#
Останавливает двигатель.
доступных функций
void stop();
параметров
Эта функция не принимает никаких параметров.
возвращаемых значений
Эта функция не возвращает значения.
setVelocity#
Указывает двигателю 393, с какой скоростью он должен вращаться. Более высокое значение в процентах приводит к более быстрому вращению двигателя 393, а более низкое — к более медленному.
Каждый проект начинается с того, что каждый двигатель 393 по умолчанию вращается со скоростью 50% от обычной.
доступных функций
void setVelocity(
    double velocity,
    percentUnits units );
параметров
Параметр |
Тип |
Описание |
|---|---|---|
|
|
Скорость вращения от 0% до 100% при использовании |
|
|
Единица измерения скорости: |
возвращаемых значений
Эта функция не возвращает значения.
setReversed#
Определяет, будет ли направление вращения двигателя изменено на противоположное.
доступных функций
void setReversed(
    bool value );
параметров
Параметр |
Тип |
Описание |
|---|---|---|
|
|
Изменение направления вращения двигателя 393:
|
возвращаемых значений
Эта функция не возвращает значения.
Примечаний
Вызов
setReversedэквивалентен изменению параметраreverseв конструкторе.