
Motor 393 (Motorcontroller 29)#
Invoering#
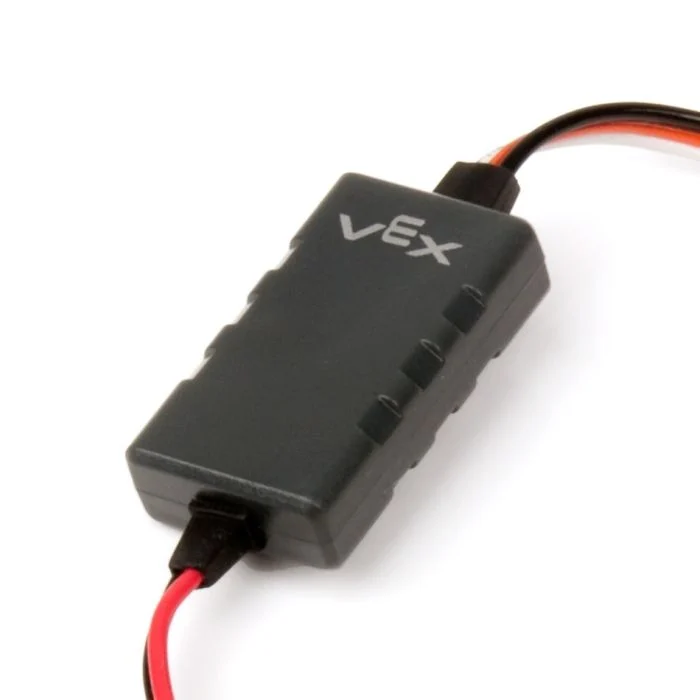
De klasse motor29 wordt gebruikt om een motorcontroller 29 te besturen die is aangesloten op een 3-draads poort. De motorcontroller 29 stuurt een PWM-signaal vanuit de EXP Brain om een VEX-motor 393 aan te sturen.
Klasseconstructors#
1 — Maakt een
motor29object aan op de opgegeven 3-draads poort.motor29( triport::port &port );
2 — Maakt een
motor29object aan op de opgegeven 3-draads poort en verandert de positieve draairichting.motor29( triport::port &port, bool reverse );
Klasse-destructor#
Vernietigt het motor29 object en geeft de bijbehorende resources vrij.
~motor29();
Parameters#
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De 3-draads poort waarop de motorcontroller 29 is aangesloten, wordt weergegeven als |
|
|
Hiermee wordt bepaald of de draairichting van de motor wordt omgekeerd:
|
Voorbeeld#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Lidfuncties#
De klasse motor29 omvat de volgende lidfuncties:
spin — Laat de motor in een bepaalde richting draaien.
stop — Stopt de motor.
setVelocity — Vertelt de motor 393 hoe snel hij moet draaien.
setReversed — Hiermee wordt ingesteld of de draairichting van de motor wordt omgekeerd.
Voordat u een van de lidfuncties van motor29 kunt aanroepen, moet er een instantie worden aangemaakt, zoals hieronder weergegeven:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Laat de motor 393 permanent in de aangegeven richting draaien.
Beschikbare functies
1 — Draait met behulp van de momenteel geconfigureerde snelheid.
void spin(
 directionType dir );
2 — Draait met de opgegeven snelheid.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De draairichting van de motor: |
|
|
De snelheid waarmee je kunt draaien van 0% tot 100% bij gebruik |
|
|
De snelheidseenheid:
|
retourwaarden
Deze functie retourneert geen waarde.
Notities
Deze functie heeft geen wachttijd en het project zal direct na de aanroep verdergaan met de uitvoering.
De motor 393 blijft draaien totdat
stopwordt aangeroepen of een anderespinwordt gebruikt.
stop#
Stopt de motor.
Beschikbare functies
void stop();
Parameters
Deze functie accepteert geen parameters.
retourwaarden
Deze functie retourneert geen waarde.
setVelocity#
Geeft een Motor 393 de gewenste draaisnelheid. Een hoger percentage zorgt ervoor dat de Motor 393 sneller draait en een lager percentage zorgt ervoor dat de Motor 393 langzamer draait.
Elk project begint met elke Motor 393 die standaard op 50% snelheid draait.
Beschikbare functies
void setVelocity(
    double velocity,
    percentUnits units );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De snelheid waarmee je kunt draaien van 0% tot 100% bij gebruik |
|
|
The velocity unit: |
retourwaarden
Deze functie retourneert geen waarde.
setReversed#
Hiermee wordt bepaald of de draairichting van de motor wordt omgekeerd.
Beschikbare functies
void setReversed(
    bool value );
Parameters
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
Of de draairichting van motor 393 wordt omgekeerd:
|
retourwaarden
Deze functie retourneert geen waarde.
Notities
Het aanroepen van
setReversedis hetzelfde als het wijzigen van dereverseparameter in de constructor.