
モーター393(モーターコントローラー29)#
導入#
motor29 クラスは、3線式ポートに接続されたモーターコントローラ29を制御するために使用されます。モーターコントローラ29は、EXPブレインからPWM信号を送信してVEXモーター393を動作させます。
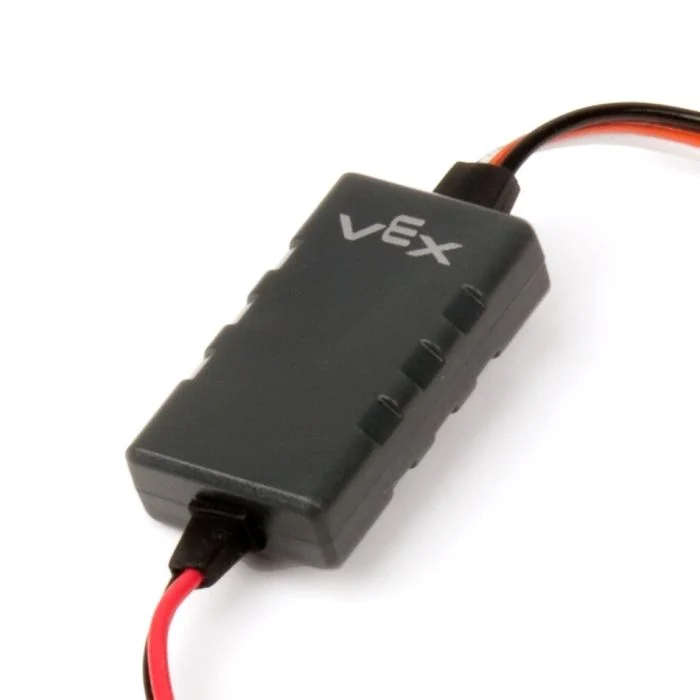
クラスコンストラクタ#
1 — 指定された 3 線ポート上に
motor29オブジェクトを作成します。motor29( triport::port &port );
2 — 指定された 3 線ポート上に
motor29オブジェクトを作成し、正の回転方向を変更します。motor29( triport::port &port, bool reverse );
クラスデストラクタ#
motor29 オブジェクトを破棄し、関連するリソースを解放します。
~motor29();
パラメータ#
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
モーターコントローラ29が接続されている3線式ポートは、 |
|
|
モーターの回転方向を反転するかどうかを設定します。
|
例#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
メンバーの機能#
motor29 クラスには、以下のメンバ関数が含まれています。
スピン — モーターを指定された方向に回転させます。
停止 — モーターを停止します。
setVelocity — モーター393に回転速度を指示します。
setReversed — モーターの回転方向を反転するかどうかを設定します。
motor29 を呼び出す前に、以下に示すようにインスタンスを作成する必要があります。
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
モーター393を指定された方向に永久に回転させる。
利用可能な機能
1 — 現在設定されている速度を使用して回転します。
void spin(
 directionType dir );
2 — 指定された速度で回転します。
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
パラメータ
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
モーターが回転する方向: |
|
|
|
|
|
速度の単位:
|
戻り値
この関数は値を返しません。
注釈
この関数は待機処理を行わず、呼び出し後すぐにプロジェクトの実行が再開されます。
モーター393は、
stopが呼び出されるか、別のspin使用されるまで回転し続けます。
stop#
モーターを停止します。
利用可能な機能
void stop();
パラメータ
この関数は引数を取りません。
戻り値
この関数は値を返しません。
setVelocity#
モーター393の回転速度を指定します。パーセンテージが高いほどモーター393は速く回転し、パーセンテージが低いほどモーター393は遅く回転します。
すべてのプロジェクトは、各モーター393がデフォルトで50%の速度で回転する状態から始まります。
利用可能な機能
void setVelocity(
    double velocity,
    percentUnits units );
パラメータ
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
|
|
|
速度の単位: |
戻り値
この関数は値を返しません。
setReversed#
モーターの回転方向を反転させるかどうかを設定します。
利用可能な機能
void setReversed(
    bool value );
パラメータ
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
モーター393の回転方向を反転するかどうか:
|
戻り値
この関数は値を返しません。
注釈
setReversedを呼び出すことは、コンストラクタ のreverseパラメータを変更することと同じです。