
Motor 393 (Controlador de motor 29)#
Introdução#
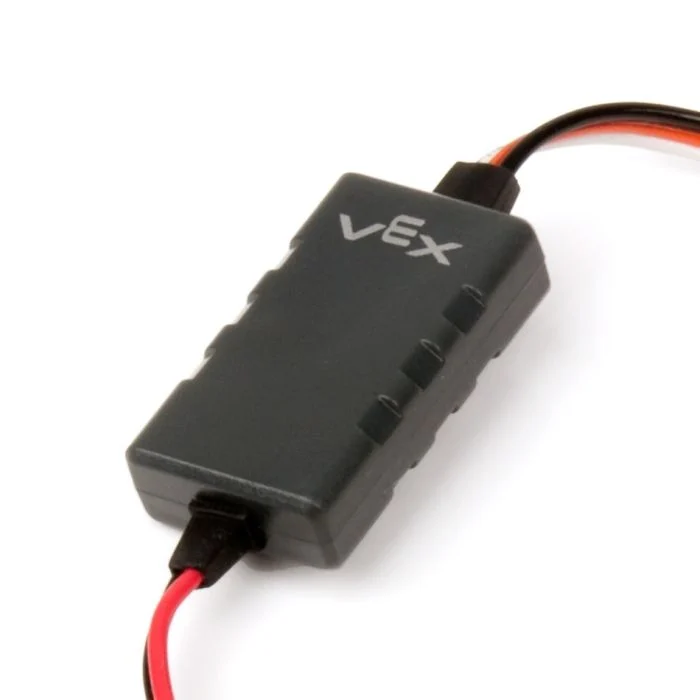
A classe motor29 é utilizada para controlar um Controlador de Motor 29 ligado a uma Porta de 3 Fios. O Controlador de Motor 29 envia um sinal PWM do EXP Brain para operar um Motor VEX 393.
Construtores de Classes#
1 — Cria um objeto
motor29na porta de 3 fios especificada.motor29( triport::port &port );
2 — Cria um objeto
motor29na porta de 3 fios especificada e altera o sentido de rotação positivo.motor29( triport::port &port, bool reverse );
Destrutor de classes#
Destrói o objeto motor29 e liberta os recursos associados.
~motor29();
Parâmetros#
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
A porta de 3 fios à qual o Controlador de Motor 29 está ligado, escrita como |
|
|
Define se o sentido de rotação do motor será invertido:
|
Exemplo#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Funções de membro#
A classe motor29 inclui as seguintes funções membro:
spin — Roda o motor numa direção específica.
parar — Para o motor.
setVelocity — Indica ao Motor 393 a velocidade de rotação.
setReversed — Define se o sentido de rotação do motor será invertido.
Antes de chamar qualquer função membro de motor29 , deve ser criada uma instância, como se mostra abaixo:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Roda o motor 393 na direção especificada indefinidamente.
Funções disponíveis
1 — Gira utilizando a velocidade actualmente configurada.
void spin(
 directionType dir );
2 — Gira à velocidade especificada.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
O sentido de rotação do motor: |
|
|
A velocidade de rotação de 0% a 100% quando se utiliza |
|
|
The velocity unit:
|
Valores de retorno
Esta função não devolve qualquer valor.
Notas
Esta função não requer espera e o projeto continuará a ser executado imediatamente após a chamada.
O motor 393 continuará a rodar até que seja chamado
stopou seja utilizado outrospin.
stop#
Para o motor.
Funções disponíveis
void stop();
Parâmetros
Esta função não recebe qualquer parâmetro.
Valores de retorno
Esta função não devolve qualquer valor.
setVelocity#
Indica ao Motor 393 a velocidade de rotação. Uma percentagem mais elevada faz com que o Motor 393 gire mais depressa e uma percentagem mais baixa faz com que o Motor 393 gire mais devagar.
Cada projeto começa com cada Motor 393 a rodar a 50% da velocidade por defeito.
Funções disponíveis
void setVelocity(
    double velocity,
    percentUnits units );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
A velocidade de rotação de 0% a 100% quando se utiliza |
|
|
Unidade de velocidade: |
Valores de retorno
Esta função não devolve qualquer valor.
setReversed#
Define se o sentido de rotação do motor será invertido.
Funções disponíveis
void setReversed(
    bool value );
Parâmetros
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
Indica se o sentido de rotação do Motor 393 está invertido:
|
Valores de retorno
Esta função não devolve qualquer valor.
Notas
Chamar
setReversedé o mesmo que alterar o parâmetroreverseno construtor.