
Motor 393 (Řadič motoru 29)#
Zavedení#
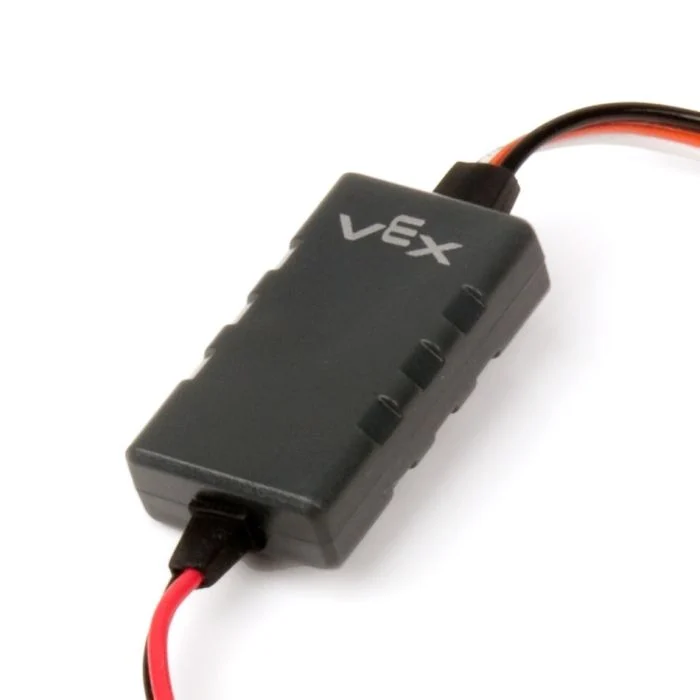
Třída motor29 se používá k řízení regulátoru motoru 29 připojeného k 3vodičovému portu. Regulátor motoru 29 odesílá signál PWM z EXP Brain pro řízení motoru VEX 393.
Konstruktory tříd#
1 — Vytvoří objekt
motor29na zadaném 3vodičovém portu.motor29( triport::port &port );
2 — Vytvoří objekt
motor29na zadaném 3vodičovém portu a změní kladný směr otáčení.motor29( triport::port &port, bool reverse );
Destruktor tříd#
Zničí objekt motor29 a uvolní související zdroje.
~motor29();
Parametry#
Parametr |
Typ |
Popis |
|---|---|---|
|
|
3vodičový port, ke kterému je připojen regulátor motoru 29, zapsaný jako |
|
|
Nastavuje, zda se má obrátit směr otáčení motoru:
|
Příklad#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Členské funkce#
Třída motor29 obsahuje následující členské funkce:
spin — Roztočí motor v daném směru.
stop — Zastaví motor.
setVelocity — Říká motoru 393, jak rychle se má otáčet.
setReversed — Nastavuje, zda se směr otáčení motoru obrací.
Před voláním jakékoli členské funkce motor29 je nutné vytvořit instanci, jak je znázorněno níže:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Otáčí motor 393 v daném směru navždy.
Dostupné funkce
1 — Otáčí se s využitím aktuálně nakonfigurované rychlosti.
void spin(
 directionType dir );
2 — Otáčí se zadanou rychlostí.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Směr otáčení motoru: |
|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
|
Jednotka rychlosti:
|
Návratové hodnoty
Tato funkce nevrací hodnotu.
poznámek
Tato funkce nečeká a projekt bude pokračovat v provádění ihned po volání.
Motor 393 se bude otáčet, dokud nebude zavolán příkaz
stopnebo dokud nebude použit další příkazspin.
stop#
Zastaví motor.
Dostupné funkce
void stop();
Parametry
Tato funkce nepřijímá žádné parametry.
Návratové hodnoty
Tato funkce nevrací hodnotu.
setVelocity#
Říká motoru 393, jak rychle se má otáčet. Vyšší procento způsobí, že se motor 393 otáčí rychleji, a nižší procento způsobí, že se motor 393 otáčí pomaleji.
Každý projekt začíná s každým motorem 393, který se standardně otáčí rychlostí 50 %.
Dostupné funkce
void setVelocity(
    double velocity,
    percentUnits units );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
|
Jednotka rychlosti: |
Návratové hodnoty
Tato funkce nevrací hodnotu.
setReversed#
Nastavuje, zda se směr otáčení motoru obrací.
Dostupné funkce
void setReversed(
    bool value );
Parametry
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Zda je směr otáčení motoru 393 obrácen:
|
Návratové hodnoty
Tato funkce nevrací hodnotu.
poznámek
Volání
setReversedje stejné jako změna parametrureversev konstruktoru.