
Moottori 393 (moottorin ohjain 29)#
Johdanto#
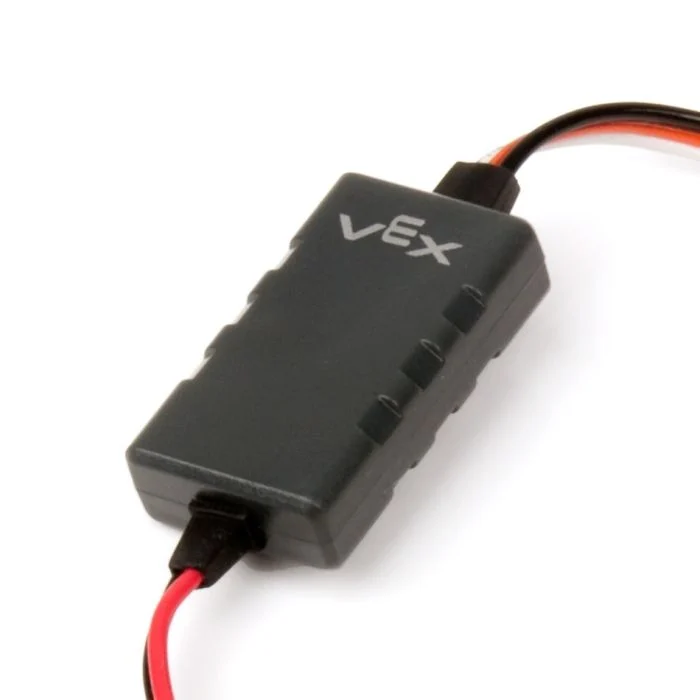
Luokkaa motor29 käytetään 3-johtimiseen porttiin kytketyn moottorinohjaimen 29 ohjaamiseen. Moottorinohjain 29 lähettää PWM-signaalin EXP Brainista VEX-moottorin 393 käyttämiseksi.
Luokanrakentajat#
1 — Luo
motor29-objektin määritettyyn 3-johdinporttiin.motor29( triport::port &port );
2 — Luo
motor29-objektin määritettyyn 3-johdinporttiin ja muuttaa positiivisen pyörimissuunnan.motor29( triport::port &port, bool reverse );
Luokan tuhoaja#
Tuhoaa motor29 -objektin ja vapauttaa siihen liittyvät resurssit.
~motor29();
Parametrit#
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
3-johtiminen portti, johon moottorinohjain 29 on kytketty, kirjoitetaan muodossa |
|
|
Määrittää, käännetäänkö moottorin pyörimissuunta:
|
Esimerkki#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Jäsenten toiminnot#
motor29 -luokka sisältää seuraavat jäsenfunktiot:
pyörii — Pyörittää moottoria tiettyyn suuntaan.
pysäytys — Pysäyttää moottorin.
setVelocity — Kertoo moottorille 393, kuinka nopeasti sen tulee pyöriä.
setReversed — Määrittää, käännetäänkö moottorin pyörimissuunta päinvastaiseksi.
Ennen minkään motor29 -jäsenfunktion kutsumista on luotava instanssi alla olevan mukaisesti:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Pyörittää moottoria 393 määritettyyn suuntaan ikuisesti.
Käytettävissä olevat toiminnot
1 — Pyörii käyttäen nykyistä määritettyä nopeutta.
void spin(
 directionType dir );
2 — Pyörii määritetyllä nopeudella.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Moottorin pyörimissuunta: |
|
|
Pyörimisnopeus 0 %:sta 100 %:iin, kun käytetään |
|
|
Nopeuden yksikkö:
|
Paluuarvot
Tämä funktio ei palauta arvoa.
Muistiinpanoa
Tämä funktio ei odota, ja projektin suoritus jatkuu heti kutsun jälkeen.
Moottori 393 jatkaa pyörimistä, kunnes kutsutaan komentoa
stoptai käytetään toista komentoaspin.
stop#
Pysäyttää moottorin.
Käytettävissä olevat toiminnot
void stop();
Parametrit
Tämä funktio ei ota vastaan parametreja.
Paluuarvot
Tämä funktio ei palauta arvoa.
setVelocity#
Kertoo moottorille 393, kuinka nopeasti sen tulisi pyöriä. Suurempi prosenttiosuus saa moottorin 393 pyörimään nopeammin ja pienempi prosenttiosuus saa moottorin 393 pyörimään hitaammin.
Jokainen projekti alkaa siten, että jokainen moottori 393 pyörii oletusarvoisesti 50 %:n nopeudella.
Käytettävissä olevat toiminnot
void setVelocity(
    double velocity,
    percentUnits units );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Pyörimisnopeus 0 %:sta 100 %:iin, kun käytetään |
|
|
Nopeuden yksikkö: |
Paluuarvot
Tämä funktio ei palauta arvoa.
setReversed#
Määrittää, käännetäänkö moottorin pyörimissuunta päinvastaiseksi.
Käytettävissä olevat toiminnot
void setReversed(
    bool value );
Parametrit
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
Onko moottorin 393 suunta päinvastainen:
|
Paluuarvot
Tämä funktio ei palauta arvoa.
Muistiinpanoa
Funktion
setReversedkutsuminen on sama kuin parametrinreversemuuttaminen constructor-luokassa.