
Motors 393 (motora kontrolieris 29)#
Ievads#
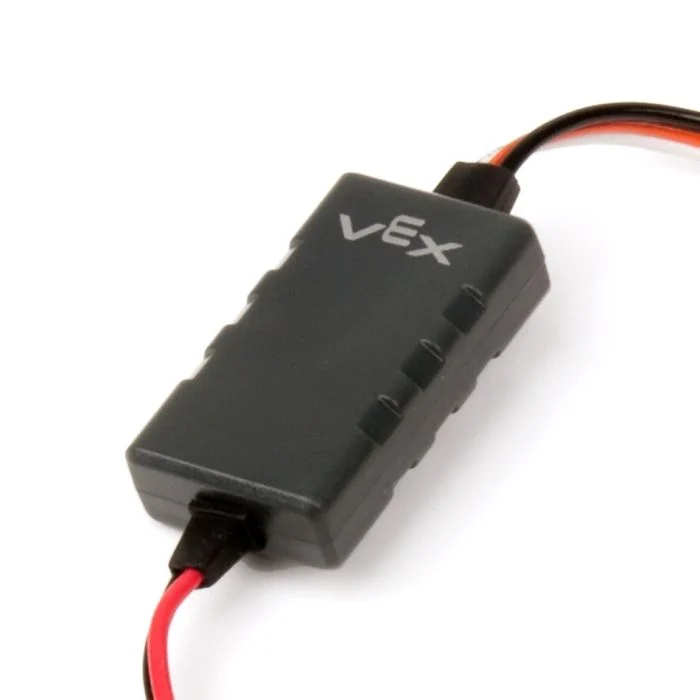
motor29 klase tiek izmantota, lai vadītu motora kontrolieri 29, kas pievienots 3 vadu portam. Motora kontrolieris 29 nosūta PWM signālu no EXP smadzeņu, lai darbinātu VEX motoru 393.
Klases konstruktori#
1 — Izveido
motor29objektu norādītajā 3 vadu portā.motor29( triport::port &port );
2 — Izveido
motor29objektu norādītajā 3 vadu portā un maina pozitīvo griešanās virzienu.motor29( triport::port &port, bool reverse );
Klases iznīcinātājs#
Iznīcina objektu motor29 un atbrīvo saistītos resursus.
~motor29();
Parametri#
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
3 vadu ports, kuram ir pievienots motora kontrolieris 29, kas pierakstīts kā |
|
|
Nosaka, vai motora griešanās virziens ir pretējs:
|
Piemērs#
// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
Dalībnieku funkcijas#
Klasē motor29 ir iekļautas šādas dalībfunkcijas:
griešanās — Griež motoru norādītajā virzienā.
apstāšanās — Aptur motoru.
setVelocity — Norāda motoram 393, cik ātri griezties.
setReversed — Nosaka, vai motora griešanās virziens ir apgriezts.
Pirms jebkuru motor29 dalībfunkciju izsaukšanas ir jāizveido instance, kā parādīts zemāk:
/* This constructor is required when using VS Code.
Motor 393 configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a Motor Controller 29 instance in 3-Wire Port A
motor29 Motor393_A = motor29(
    Brain.ThreeWirePort.A );
spin#
Griež motoru 393 norādītajā virzienā mūžīgi.
Pieejamās funkcijas
1 — Griežas, izmantojot pašreiz konfigurēto ātrumu.
void spin(
 directionType dir );
2 — Griežas ar norādīto ātrumu.
void spin(
 directionType dir,
 double        velocity,
 velocityUnits units );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Motora griešanās virziens: |
|
|
Griešanās ātrums no 0% līdz 100%, izmantojot |
|
|
Ātruma mērvienība:
|
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
Piezīmes
Šī funkcija negaida, un projekta izpilde turpināsies tūlīt pēc izsaukuma.
Motors 393 turpinās griezties, līdz tiks izsaukta komanda
stopvai tiks izmantota cita komandaspin.
stop#
Aptur motoru.
Pieejamās funkcijas
void stop();
Parametri
Šī funkcija nepieņem nekādus parametrus.
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
setVelocity#
Norāda motoram 393, cik ātri griezties. Augstāka procentuālā vērtība liek motoram 393 griezties ātrāk, bet zemāka procentuālā vērtība liek motoram 393 griezties lēnāk.
Katrs projekts sākas ar to, ka katrs motors 393 pēc noklusējuma griežas ar 50% ātrumu.
Pieejamās funkcijas
void setVelocity(
    double velocity,
    percentUnits units );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Griešanās ātrums no 0% līdz 100%, izmantojot |
|
|
Ātruma mērvienība: |
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
setReversed#
Nosaka, vai motora griešanās virziens ir apgriezts.
Pieejamās funkcijas
void setReversed(
    bool value );
Parametri
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Vai motora 393 virziens ir apgriezts:
|
Atgriešanas vērtības
Šī funkcija neatgriež vērtību.
Piezīmes
Calling
setReversedis the same as changing thereverseparameter in the constructor.