
GPSセンサー#
導入#
V5 GPS(ゲームポジショニングシステム™)センサーは、VEXフィールド上のロボットの正確な位置と向きの追跡を提供します。フィールドの周囲にあるGPSフィールドコードを使用して、ロボットのX座標、Y座標、および進行方向をリアルタイムで計算します。
GPSセンサーは、デバイスウィンドウでGPSセンサーを設定する際に入力されたオフセットから自動的に計算された基準点を使用して、ロボットの位置を返します。
GPSセンサーの詳細については、VEXライブラリのVEX V5でのGPSセンサーの使用を参照してください。
基準点は、GPSセンサー自身の(0, 0)位置として機能し、GPSブロックによって返されるすべての座標、方位、および動きは、この設定された点に対する相対値となります。
利用可能なブロックの一覧は以下のとおりです。
GPSを較正 – GPSセンサーを較正して、その方位を現在の駆動系の方位に設定します。
GPS位置を設定 – フィールド上の基準点の位置と方位を設定します。
GPS位置 – フィールド上の参照点のxまたはy座標を返します。
GPS 方位 – フィールドの向きに基づいて基準点の方位を返します。
GPS加速度 – 選択した軸におけるロボットの加速度を返します。
GPS ジャイロレート – 選択した軸におけるロボットの回転速度を返します。
GPS orientation – ロボットのロール、ピッチ、またはヨーの向きを度数で返します。
GPS信号品質 – GPSセンサーの信号強度を返します。
GPS方位が変更されたとき – GPSセンサーが方位の変化を検出するたびに、添付のスタックを実行します。
GPSを校正する#
GPS校正ブロックは基準点を校正し、設定された方位を現在の駆動系の方位に設定します。校正中はロボットは完全に静止している必要があります。校正中に動くと、結果が不正確になります。
[GPS1 v] をキャリブレート
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |
GPS位置を設定する#
GPS位置設定ブロックは、フィールド上の基準点の位置と方位を手動で設定します。これは、起動時にGPSセンサーがフィールドの壁に近すぎて、十分な量のGPSフィールドコードを視野に捉えられない場合に、精度低下を軽減するのに役立ちます。
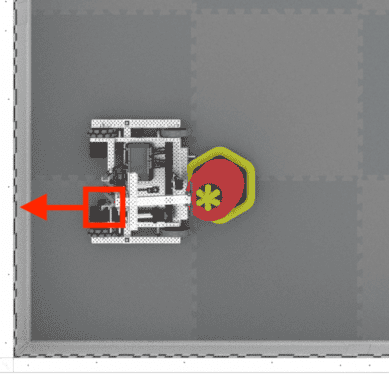
[GPS1 v] の位置を x [0] y [0] [mm v] でヘディング [0] 度に設定
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |
x |
フィールド上の基準点のx座標。 |
y |
フィールド上の基準点のy座標。 |
座標単位 |
x座標とy座標の測定単位:
|
見出し |
基準点が向いている方位角は、絶対方位角に対して0度から359.9度の範囲で表されます。 |
GPS位置情報#
GPS位置ブロックは、フィールド上の基準点のx座標またはy座標を返します。
([GPS1 v] の [X v] 位置([mm v]) :: custom-sensing)
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |
軸 |
使用する軸:
|
ユニット |
測定単位:
|
GPSの方向#
GPS方位ブロックは、フィールドの向きに基づいて、基準点の方位を0~359.9度の範囲で返します。
方位は絶対方位に対応しており、時計回りに0度から359.9度の範囲をとります。0度は12時の位置です。
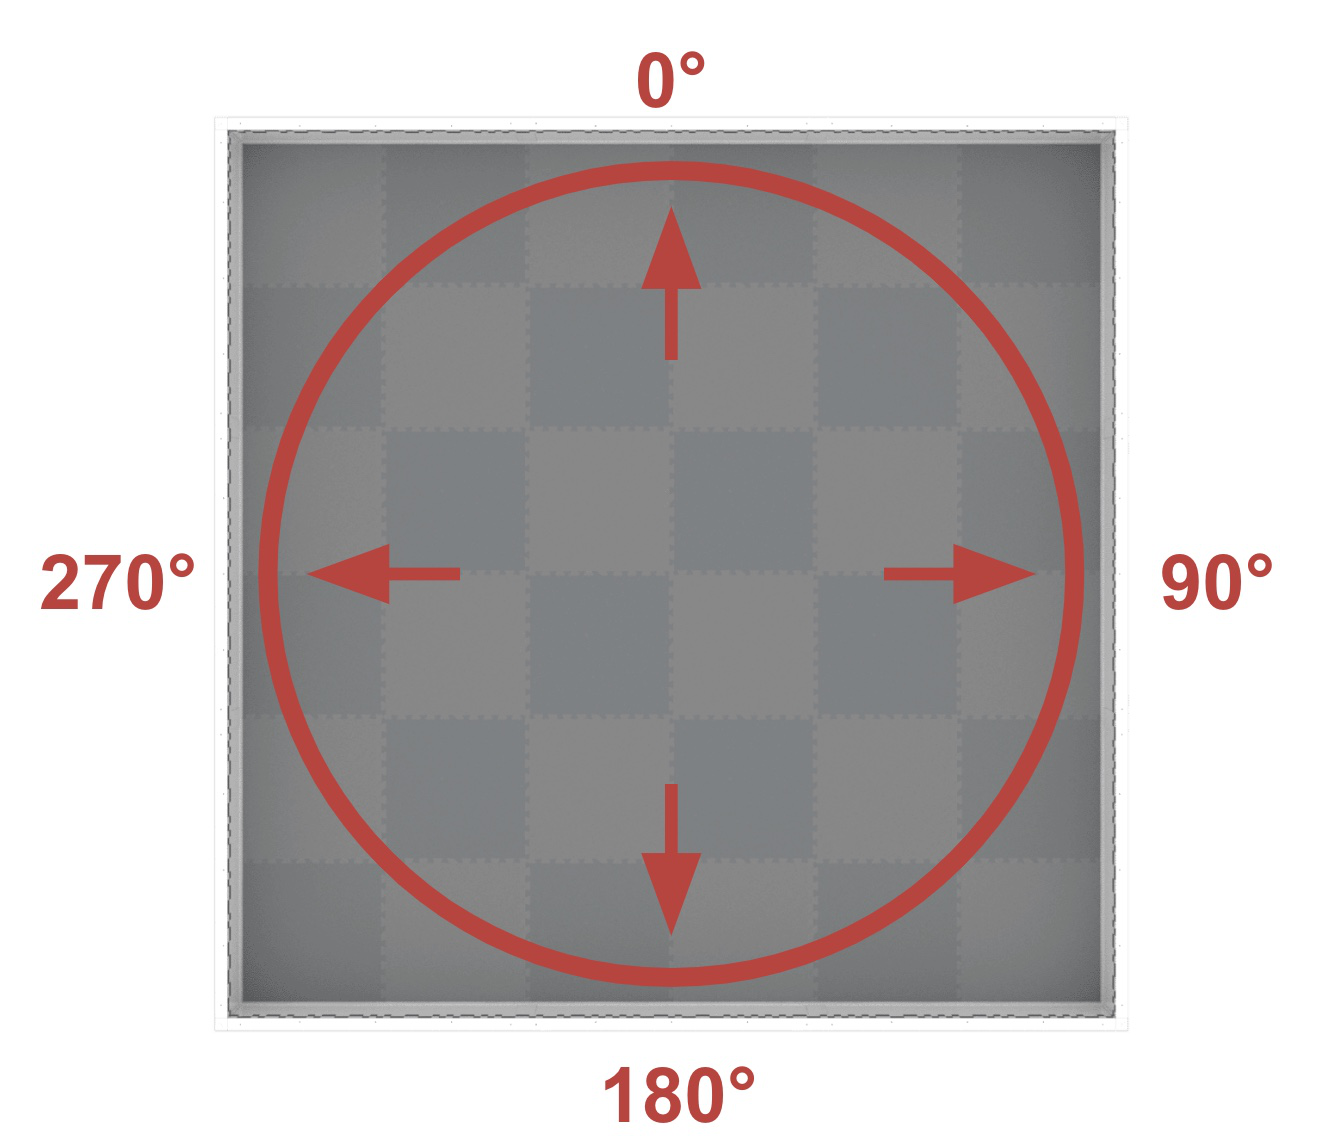
([GPS1 v] のヘディング(度))
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |
GPSアクセラレーション#
GPS加速度ブロックは、指定された軸におけるロボットの加速度を-4.0~4.0Gの範囲で返します。
([GPS1 v] の [X v] 軸加速度(g))
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |
軸 |
使用する軸:
|
GPSジャイロレート#
GPSジャイロレートブロックは、選択された軸におけるロボットの回転速度を返します。
([GPS1 v]の [X v] 軸のジャイロレート[dps v])
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |
軸 |
使用する軸:
|
ユニット |
測定単位:
|
GPSによる方位の特定#
GPS方向ブロックは、ロボットのロール、ピッチ、またはヨーの方向を度数で返します。
([GPS1 v] の [ロール v] 方向(度))
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |
方向 |
戻る方向:
|
GPS信号品質#
GPS信号品質ブロックは、GPSセンサーの信号強度をパーセントで返します。
可能な値 |
説明 |
|---|---|
100 |
GPSセンサーから報告される位置情報および方位データはすべて有効です。 |
約90 |
位置データは、GPSフィールドコードから情報を取得することによって計算されるのではなく、別の手段によって計算されるようになった。 |
0 - 80 |
GPSセンサーの方位値のみが有効ですが、GPSセンサーが位置と方位情報を正確に判断するために十分なGPSフィールドコードをスキャンしていない状態が時間が経過するにつれて、報告される信号品質は0まで低下し続け、最終的にはGPSセンサーのデータは事実上凍結され、無効になります。 |
([GPS1 v] の信号品質(%))
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |
GPSの進行方向が変わったとき#
GPS方位が変更されたときブロックは、GPSセンサーが方位の変化を検出するたびに、添付されているスタックを実行します。
[GPS1 v] のヘディングが変化したとき :: hat events
パラメータ |
説明 |
|---|---|
デバイス |
使用するGPSセンサーは、「デバイス」ウィンドウで設定します。 |